


国产 4D 世界模型升级,MoWorld 2.0 依托昇腾加速落地
11 月 4 日,世界互联网大会「发展新质生产力 强劲增量看 AI」主题论坛现场,魔芯科技创始人兼 CEO 陈天润,联合具身智能、文化旅游、时空地理信息三大方向的国家人工智能应用中试基地代表,正式发布基于华为昇腾原生打造的 4D 世界模型 …
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
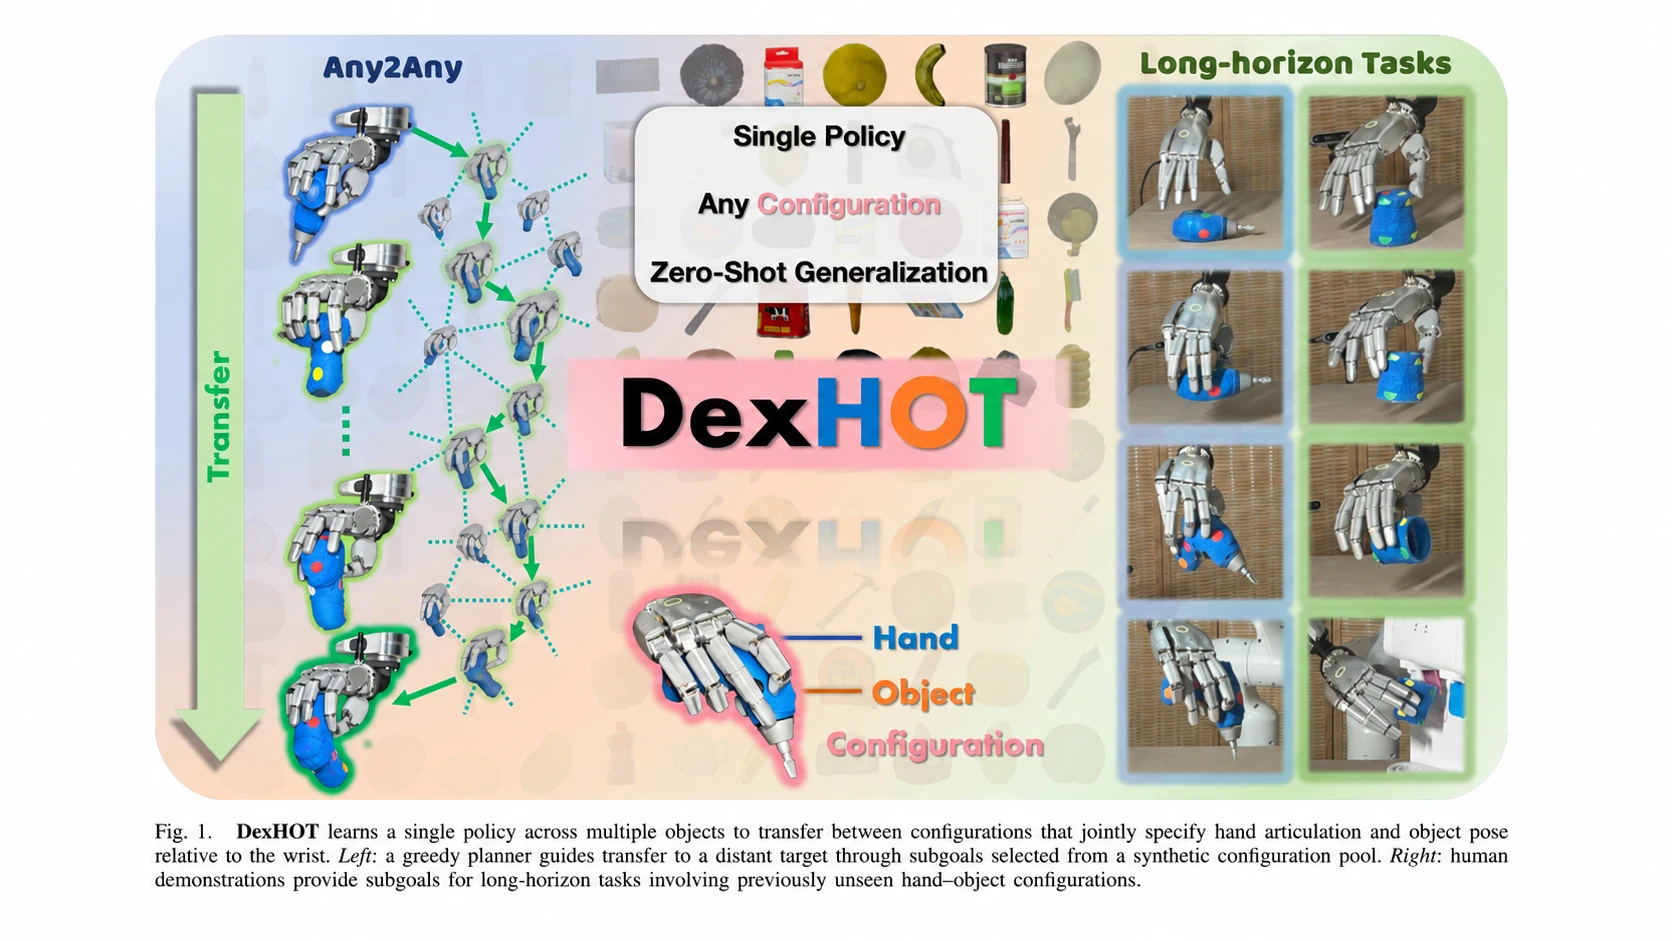
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
LiberAI 发布 Liber-0,打通人类动作经验到机器人
11 月 4 日,物理世界模型初创公司 LiberAI 正式发布世界动作模型 Liber 0。 根据官方信息,Liber 0 在超 220 万小时的人类经验数据上完成预训练。团队采用 GPT 6 提出的 60 项操作任务做零样本评测:任务分…
DreamFree 依托表征蒸馏,脱离未来视频生成实现机器人控制
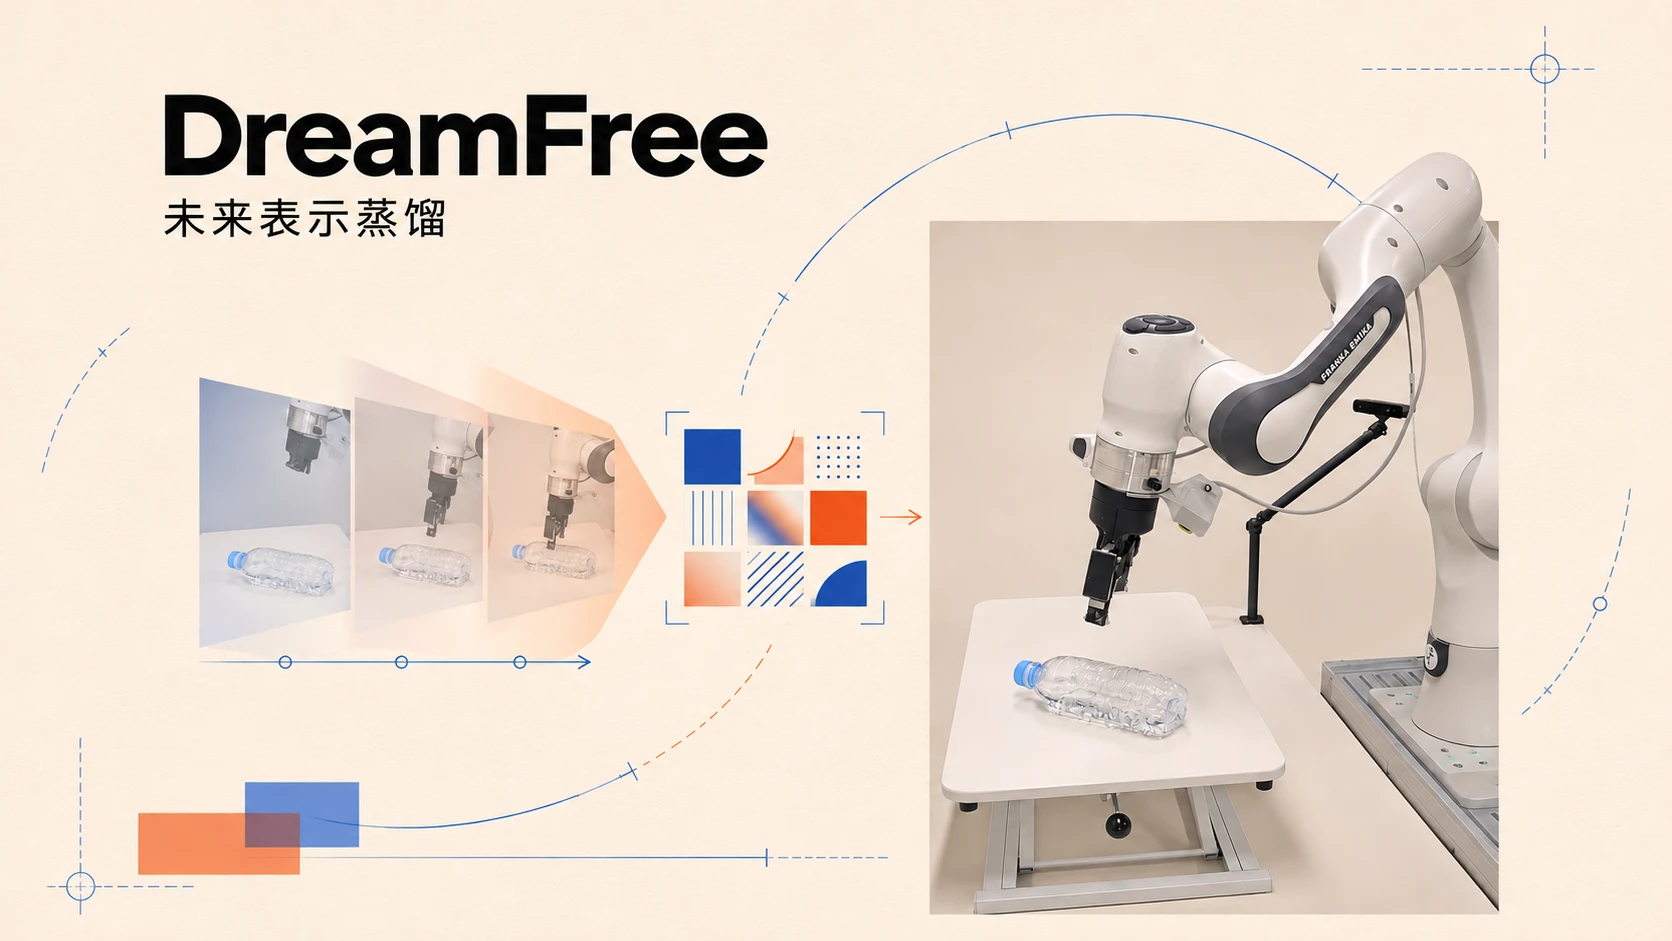
机器人想要学会操作,首先要预判场景接下来会如何变化。不少世界动作模型会借助预训练视频扩散模型完成这件事:先脑补出未来画面,再依据画面输出动作。但生成想象画面是部署阶段成本最高的环节,生成一组动作序列需要执行数十步去噪。一旦想象的画面出现偏差…
下载破 220 万,蚂蚁灵波 LingBot 亮相乌镇峰会
11 月 2 日至 5 日,2026 世界互联网大会乌镇峰会在浙江乌镇举办,本届大会主题为「开源开放 共建共享 —— 携手构建网络空间命运共同体」。 据封面新闻报道,蚂蚁集团旗下具身智能公司蚂蚁灵波,携全栈开源的机器人通用大脑亮相本次峰会,…
启元具身研究中心发布 PrimeSim,探索用视频生成模型构建机器人仿真器
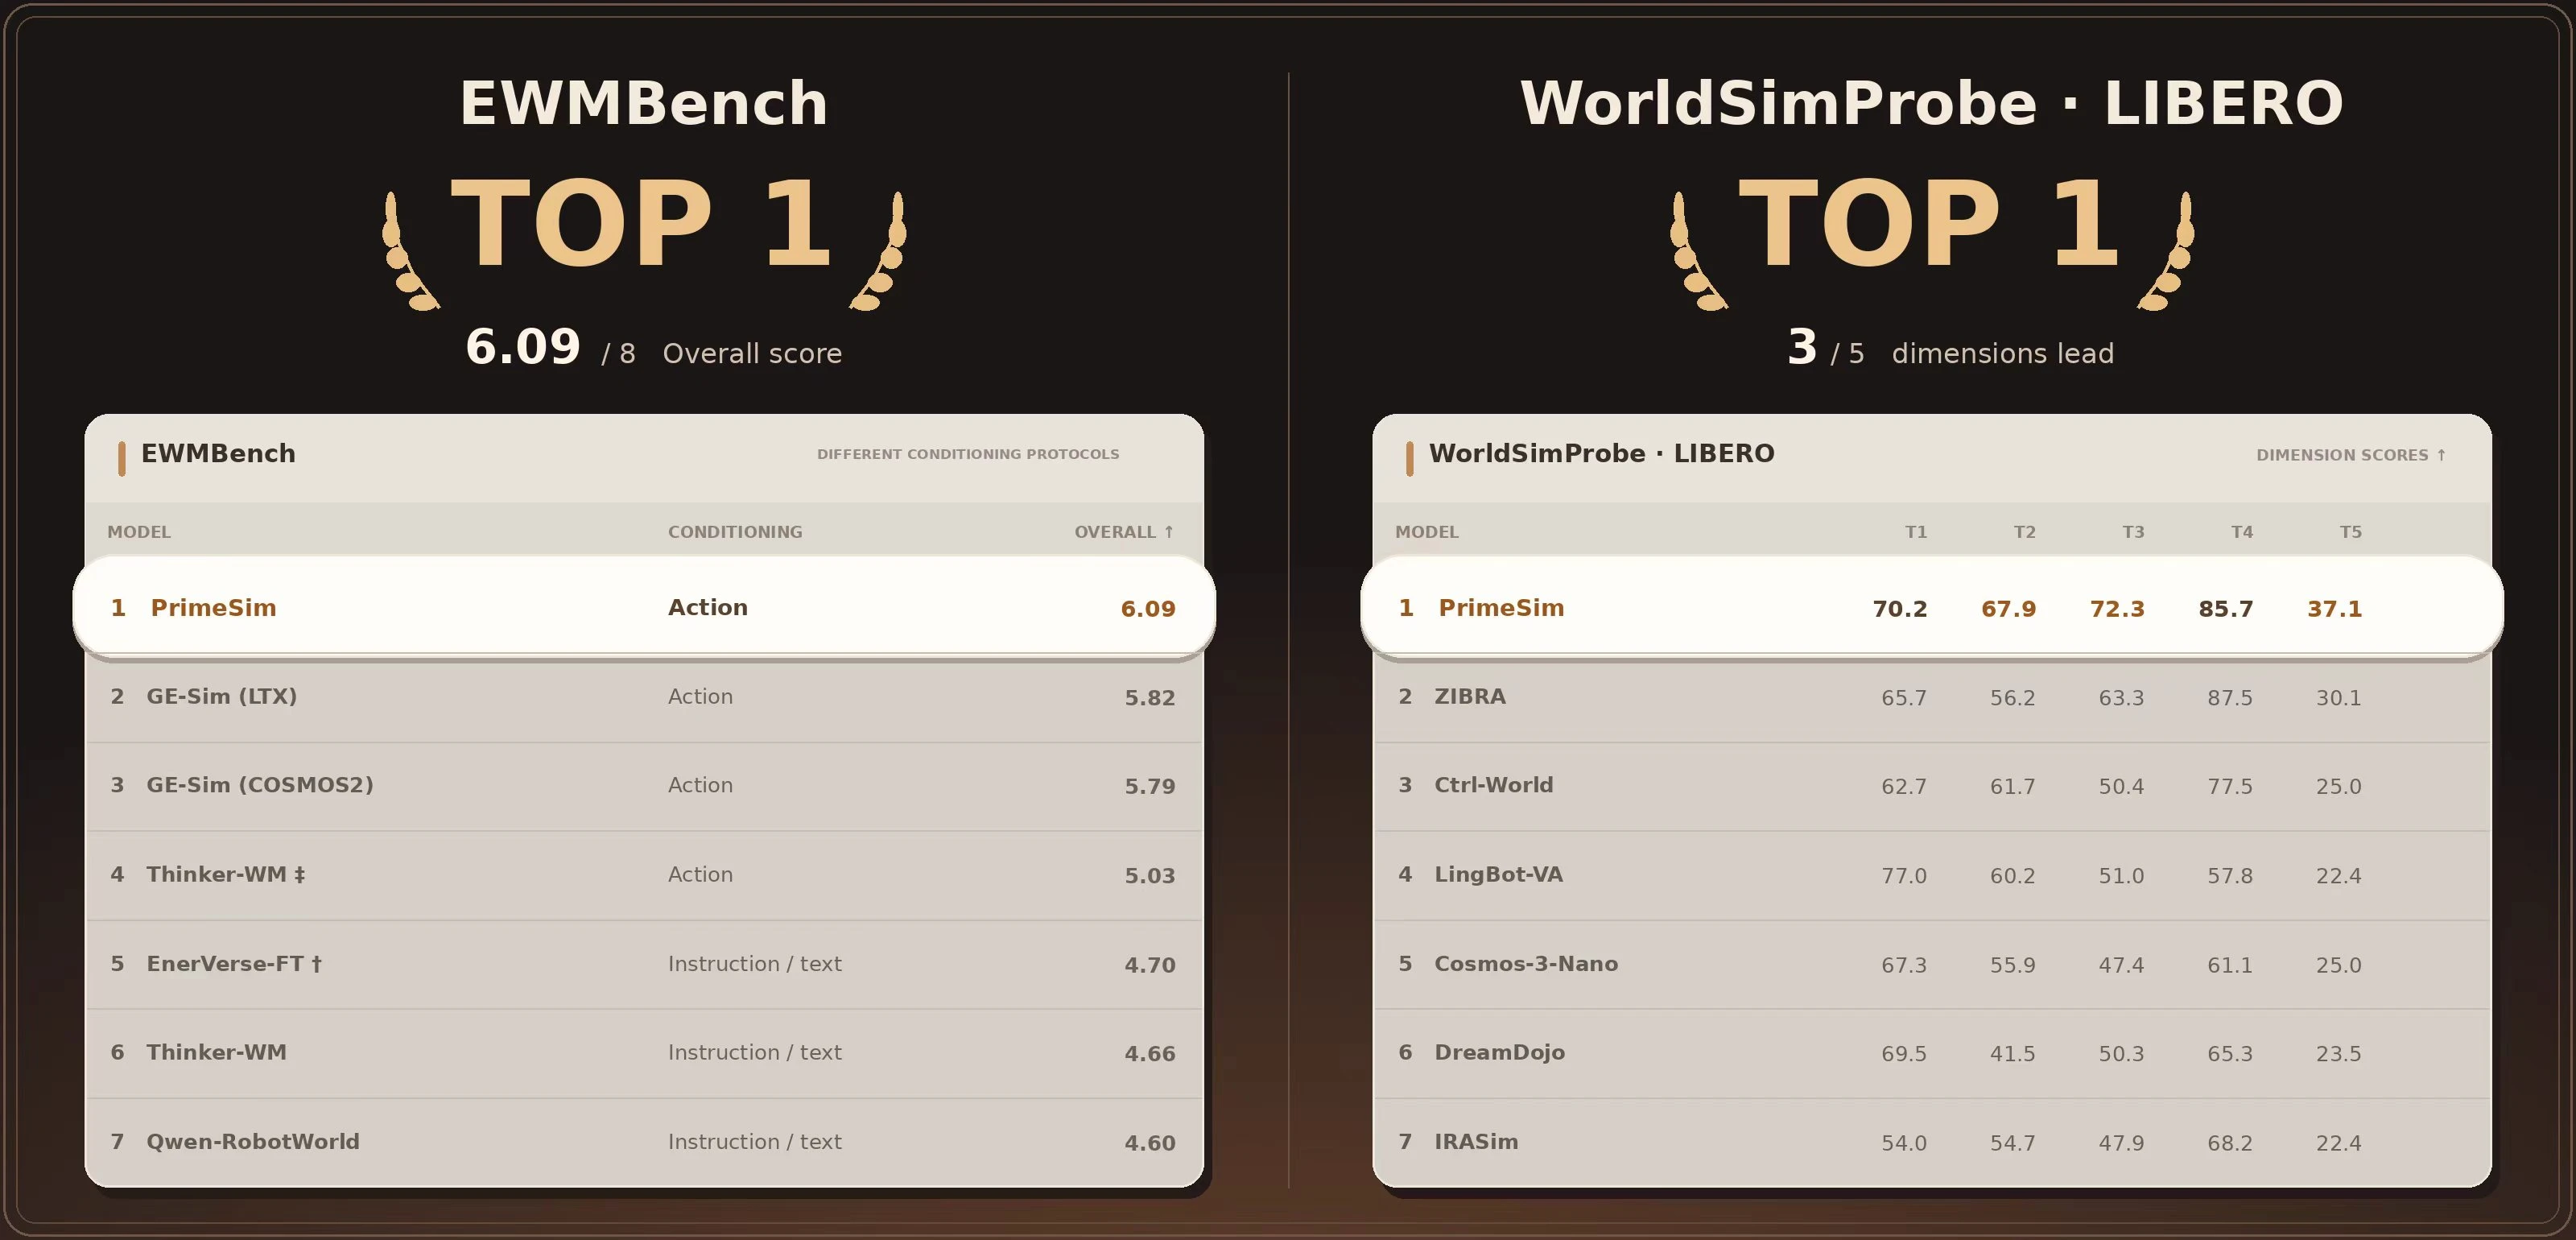
11 月 4 日,启元具身研究中心发布世界模型仿真器 PrimeSim,面向机器人操纵任务开展策略训练。它以预训练视频生成模型为基础,经过中训练和后训练,尝试让模型根据机器人动作指令推演环境变化。团队称,相关权重、推理代码与训练代码计划于 …
清华团队提出 Utility-WAM,按需启用未来视频做机器人动作规划
把「先想几帧未来画面,再出动作」写进策略,是具身智能近两年很受关注的技术路线。机器人可以在模型内部推演后续场景画面,让动作规划获得动态前瞻能力,理论上更适配长程、多阶段任务。 但是,预测未来画面会改动模型输出的动作,改动有好有坏,正负效果互…
优必选 Thinker-Sim 上线,一站式解决具身智能仿真、数据合成与评测
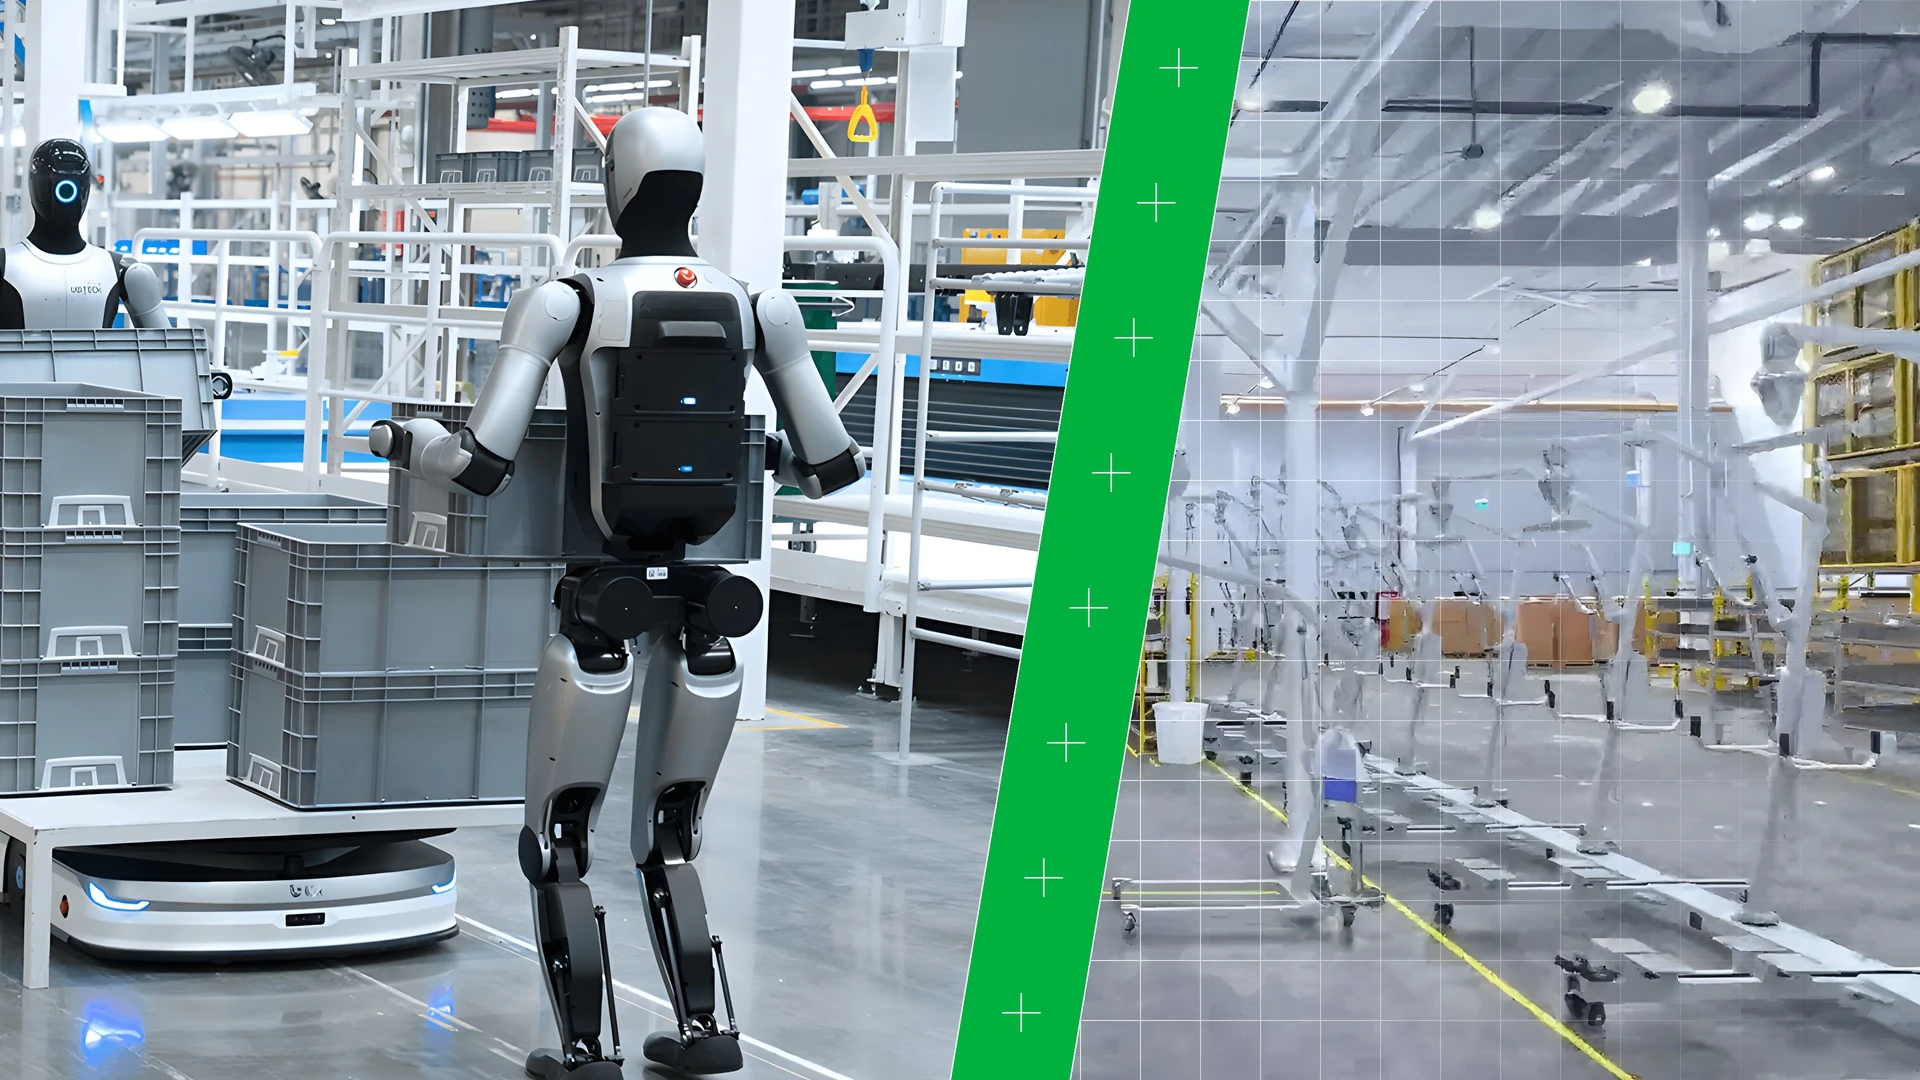
11 月 2 日,优必选发布具身智能仿真平台 Thinker Sim。平台以 Real2Sim2Real 为核心,把真实场景数字化、规模化仿真数据合成和机器人能力评测放进同一套体系,单个 8 GPU 节点日均可合成 390 小时仿真数据。 …
Meta 与傅利叶联合研发人形机器人 Max 原型曝光
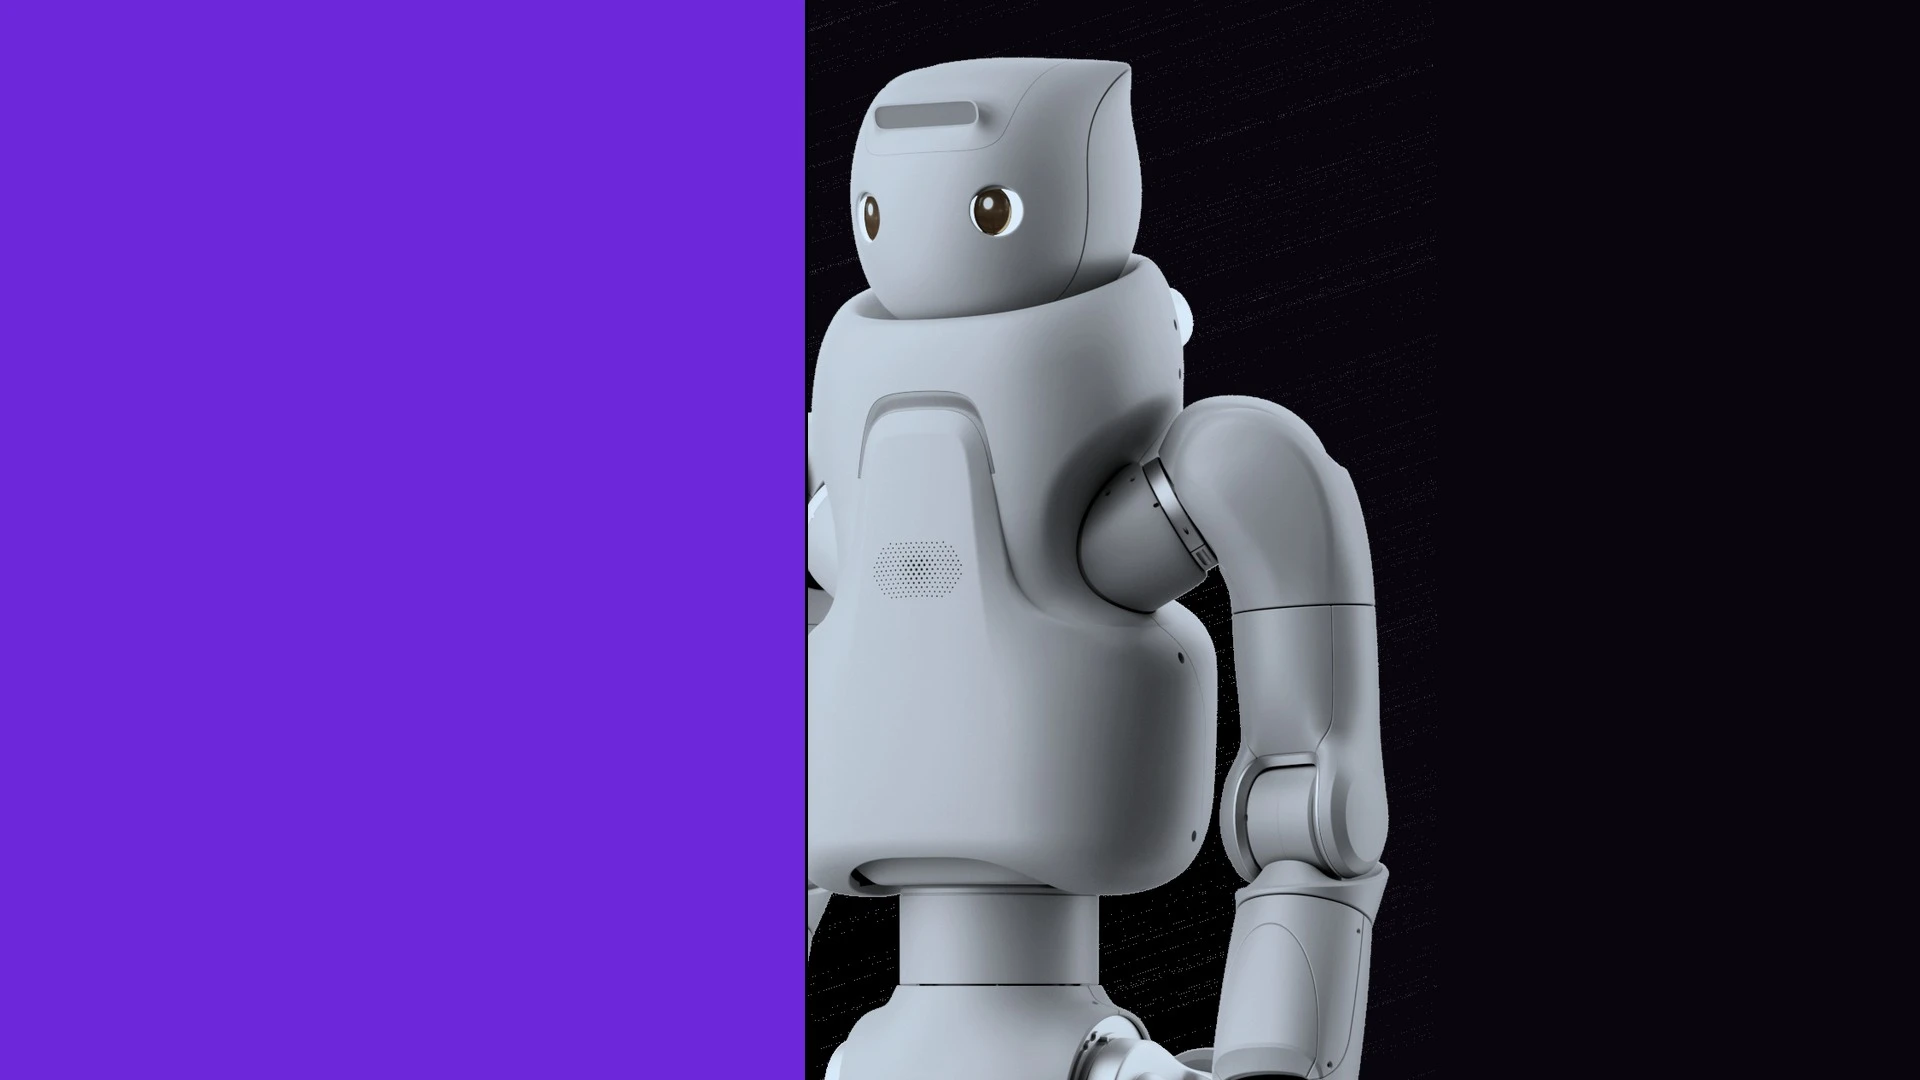
10 月 31 日前后,据 The Information 援引知情人士报道,Meta 已与中国机器人公司傅利叶(Fourier)联合研发出一款人形机器人原型,内部代号 Max,并已于 2026 年 9 月启动第二代 Max 2 的开发。I…
从任务失败中获取新控制器,卡内基梅隆团队用 ELEVATE 帮机器狗补能力
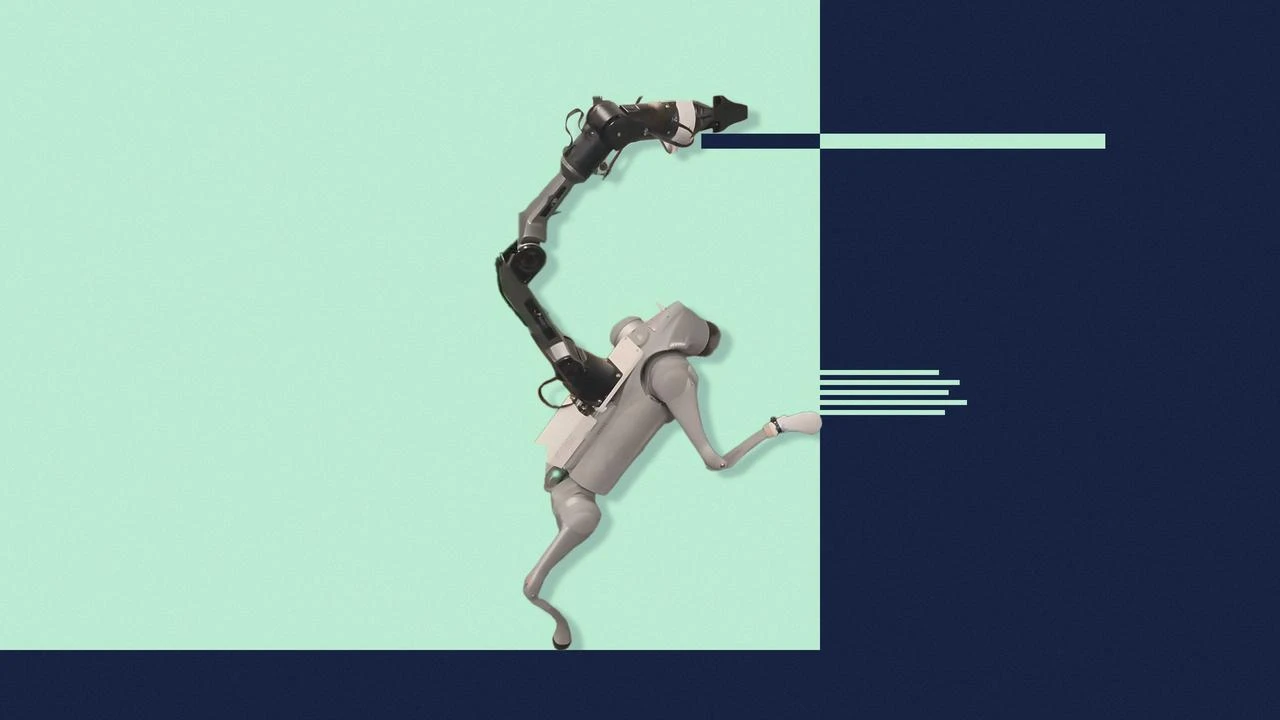
搭载机械臂的四足机器人,比轮式机器人更能适应复杂环境。但却有一个硬限制:所有动作都要提前训练好,存进动作库里。 如果库里没有对应的动作,哪怕换再多任务代码,机器人也做不出这个姿态。 那么机器人可不可以自己发现,任务失败是因为缺少哪个动作,然…
大晓机器人联合南洋理工大学发布可交互世界模型 Mundo
10 月 30 日,大晓机器人联合南洋理工大学 S Lab 发布最新成果 Mundo。这一面向具体环境构建的世界模型,可将少量图像或视频转化为可探索、可交互的三维场景,并支持机器人导航与操作训练。 Mundo 将三维场景表示、物理仿真与视频…

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…