

蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」
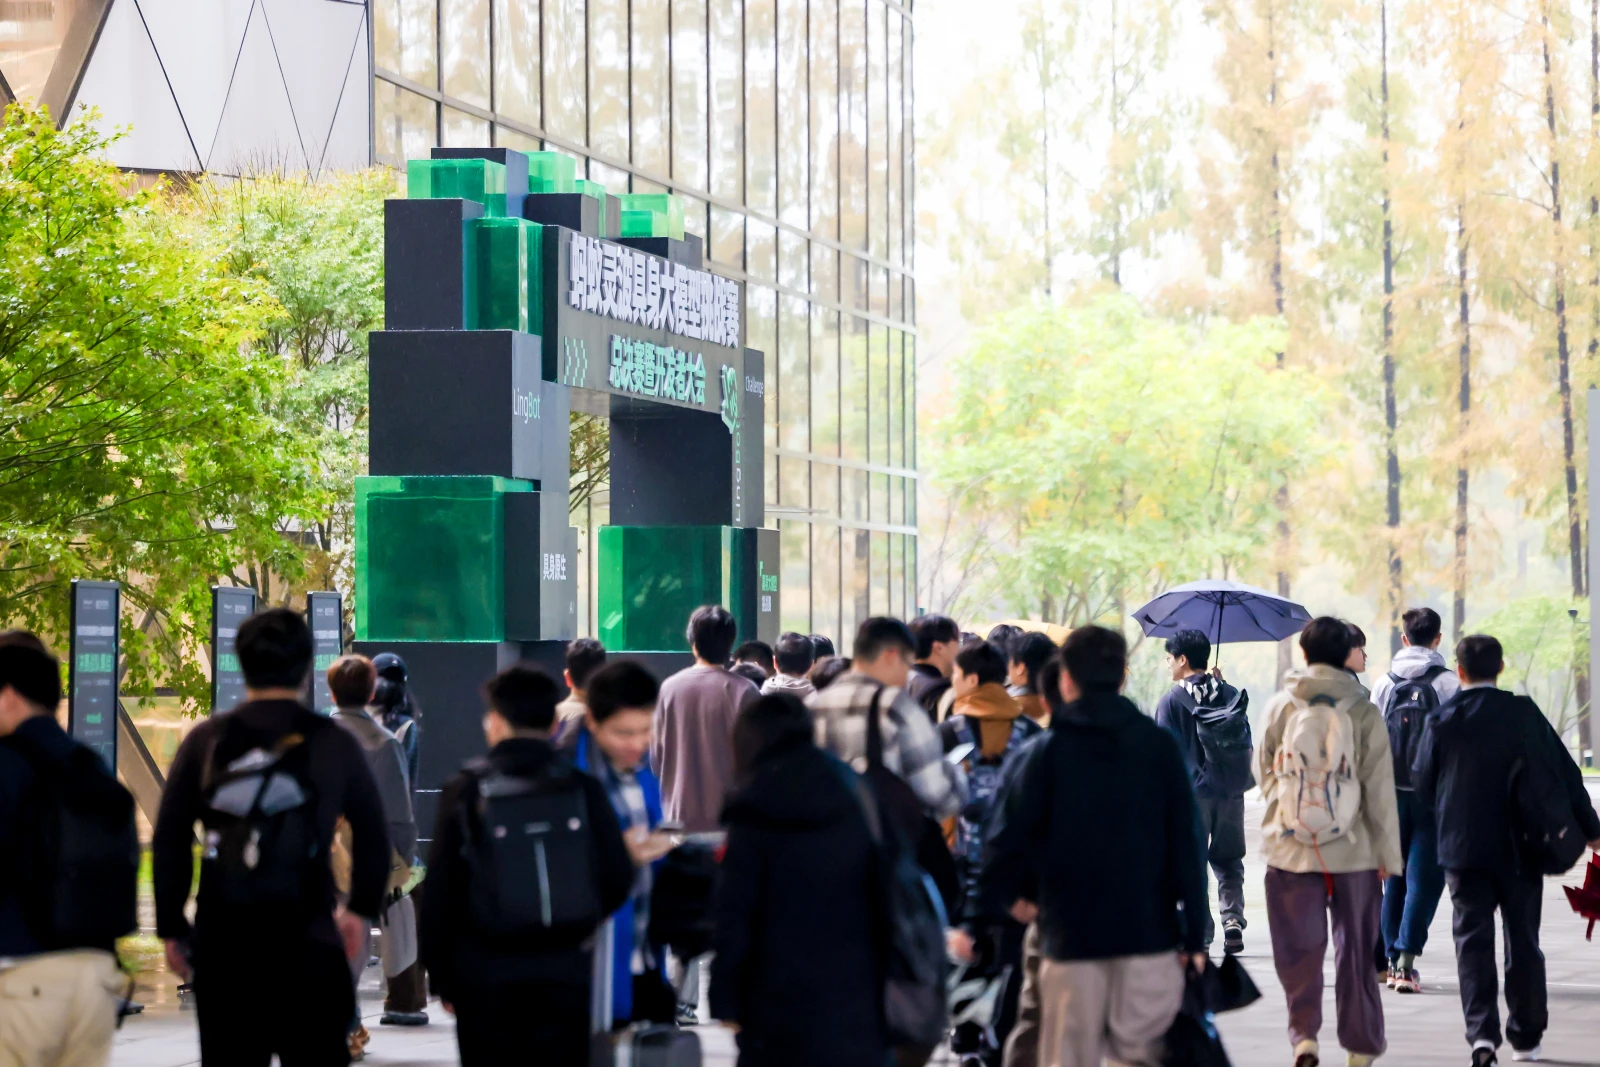
蚂蚁灵波挑战赛:年轻开发者的 48 小时「真机战争」 11 月 14 日至 16 日,上海浦东张江科学会堂迎来了首届蚂蚁灵波具身大模型挑战赛线下总决赛。 这既是蚂蚁灵波面向开发者举办的首届具身大模型挑战赛,也是迄今为止业内规模最盛的具身开发…
对话小米机器人团队:掌握触觉节奏,PACE 如何让机器人「精益求精」
对话小米机器人团队:掌握触觉节奏,PACE 如何让机器人「精益求精」 2026 应是机器人「落地元年」。 近一年来,具身智能的产业叙事几乎被「更大的模型、更多的数据」萦绕,万亿参数、千亿估值、万小时训练时长不绝于耳。与此同时,研究人员、投资…
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo RoboDojo 是具身智能领域具有代表性的评测标准之一。这项包含 42 个仿真任务与 18 个真机任务,堪称机器人的「全科大考」。在 CALVIN、LIB…
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni-robot-agent,迈向 RUA 训练和本地部署
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni robot agent,迈向 RUA 训练和本地部署 在 RoboDojo 上,Qwen3.8 Flash Next 通过直接操控机器人的方式拿到 31.39 分。这个分数,比 …

上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态
上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态 近半年来,有关 WAM 的研究越发出现一种趋势,即将物理世界的信号提取为抽象模态,成为数据并进入编码器中,用于具身模型的学习。积水成冰,随着越来越多的团队叩问什…

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…
Anthropic 首次公开招股书:指数级增长、5,000 亿算力与资本竞赛
Anthropic 首次公开招股书:指数级增长、5,000 亿算力与资本竞赛 10 月 26 日,Anthropic 向美国证券交易委员会(SEC)公开递交长达 338 页的 S 1 招股书,计划在纳斯达克上市。这标志着此前美国多家人工智能…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…