
 EN
仿真训练
共 11 篇相关内容
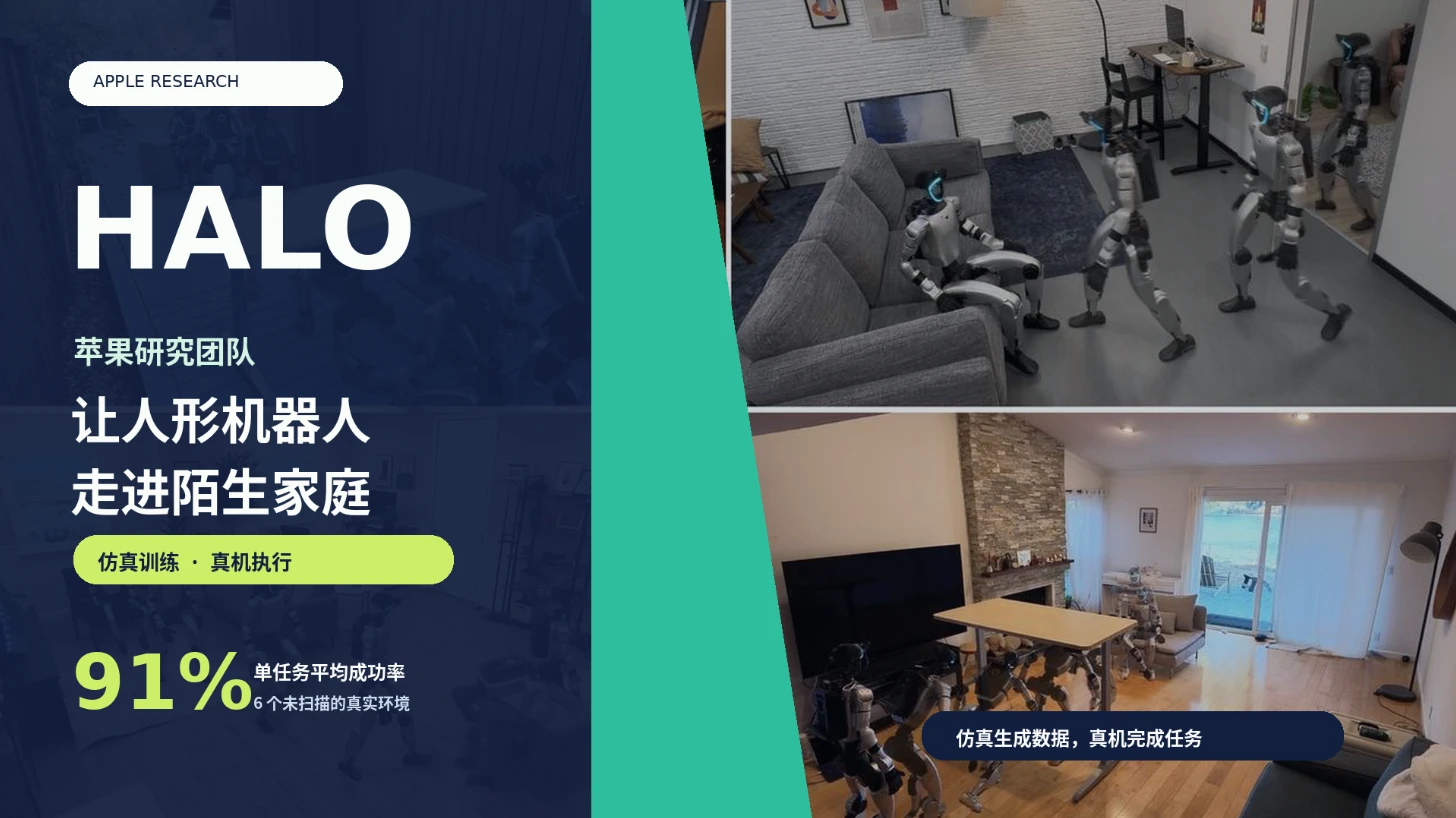
苹果把人形感知写进仿真,HALO 或零样本入户
机器人会复现预先编排的动作,不等于能在陌生家庭里自主完成任务。要完成家庭任务,机器人既要听懂指令、找到目标物体,也要根据环境规划动作,靠近目标并完成交互。 那么,怎样只用仿真数据训练,让机器人在没见过、没扫描过的真实家庭里做到这些? 11 …
大晓机器人联合南洋理工大学发布可交互世界模型 Mundo
10 月 30 日,大晓机器人联合南洋理工大学 S Lab 发布最新成果 Mundo。这一面向具体环境构建的世界模型,可将少量图像或视频转化为可探索、可交互的三维场景,并支持机器人导航与操作训练。 Mundo 将三维场景表示、物理仿真与视频…
宇树上市后首份成绩单:Q3 营收增近七成,净利润却在下滑
10 月 28 日,宇树科技披露上市后的首份业绩报告: 第三季度营收增长近七成,利润却同比下滑,研发投入增长近 2.5 倍,三件事同时发生。 这不是一个简单的「高增长」故事。宇树正在把硬件业务积累的收入和上市融资带来的资金,投向一个仍处于研…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
禾赛发布 AI 相机 Kosmo,要把真实世界变成一门数据生意
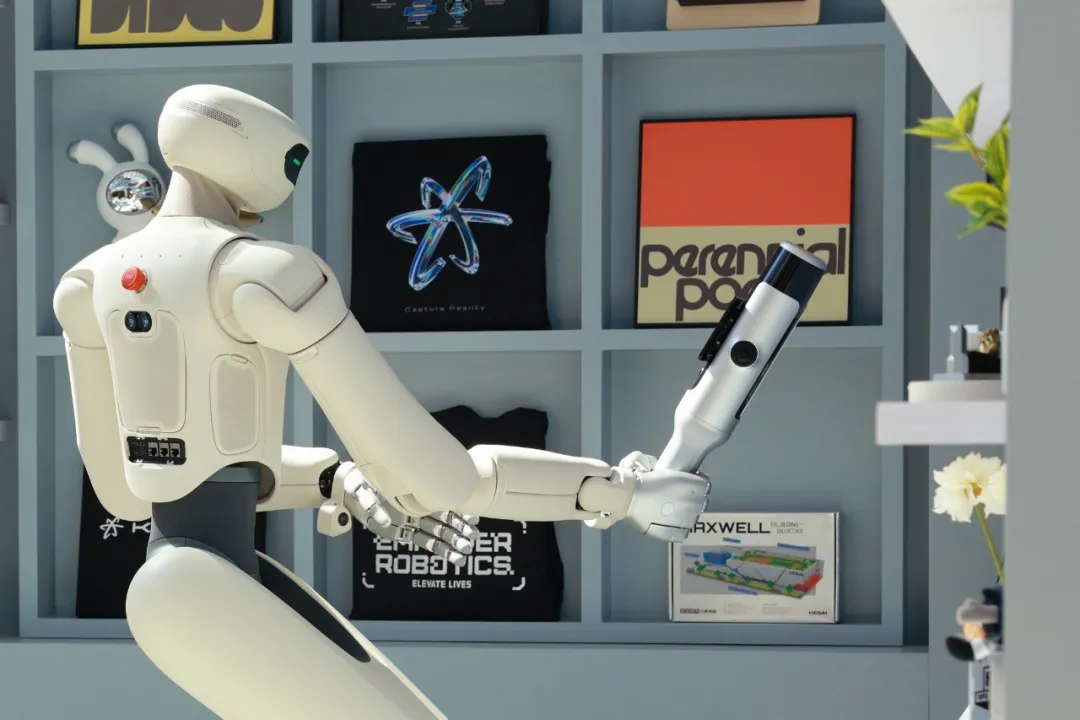
「禾赛的空间智能产品,最终会是一个比激光雷达更大的事。」10 月 14 日,禾赛联合创始人兼 CEO 李一帆给出了这样一个判断。 当天,禾赛科技发布三维世界数据引擎 Kosmo,包括 AI 空间相机 Kosmo One 和云平台 Kosmo…
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
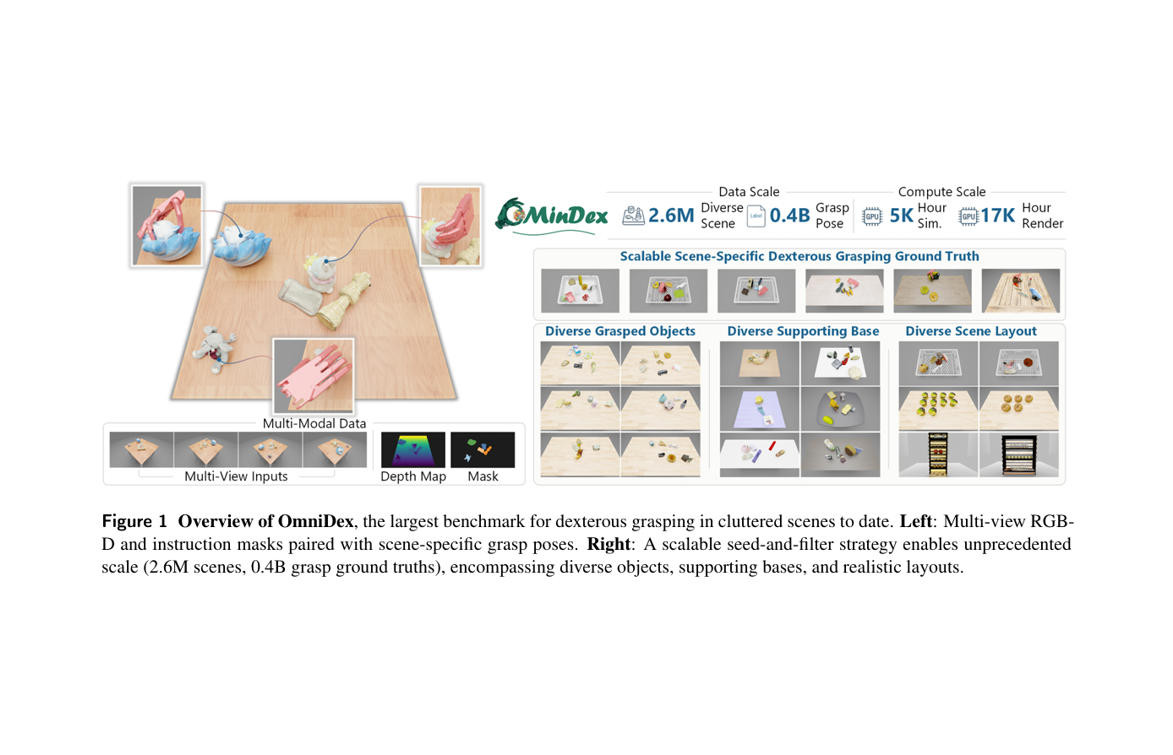
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…

上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
DynaForge 让动态操作的演示不必再靠人手一条条去采集。机器人可在仿真环境自主试跑,从失败回合中学习修正量,把原本失败的轨迹转化为可供策略训练的有效演示。 9 月 22 日,上海交通大学自动化与感知学院联合蓝箭航天空间科技股份有限公司…
对话眺月科技王方正:造一台既会跳、也会飞的机器人
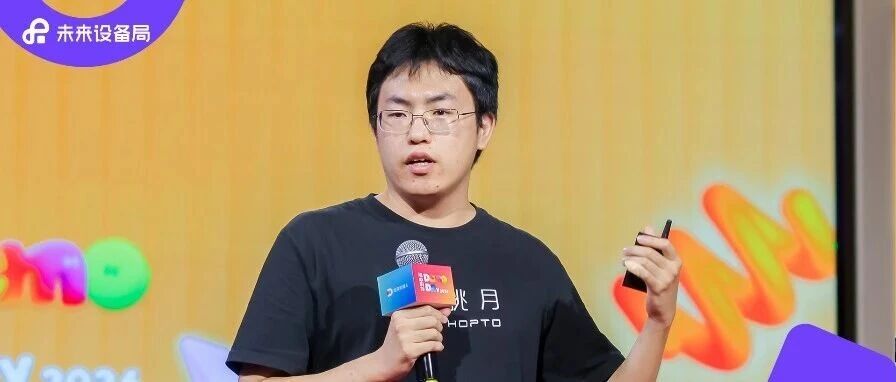
还没来得及正式打招呼,眺月科技 CEO 王方正已经准备开始演示产品。 「我们先来看看这个产品吧,让它跳起来给大家演示一下。」 那是上海创新创意设计研究院的一间大会议室。长桌上摆着电脑和咖啡杯,并不是专门为机器人清理出来的测试场地。王方正把机…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…