

机器人训练
共 24 篇相关内容
智元升级 Genie Sim,柔性仿真贯通训练与评测
叠毛巾、收紧束口袋,对人来说是简单操作,对机器人却并不容易。布料和绳索会随着抓取、挤压持续变形,接触和摩擦也会改变后续操作条件。仿真如果无法还原这些变化,机器人就可能在虚拟环境中表现良好,到了真实环境却操作失败。 10 月 28 日,AI …
禾赛发布 AI 相机 Kosmo,要把真实世界变成一门数据生意
「禾赛的空间智能产品,最终会是一个比激光雷达更大的事。」10 月 14 日,禾赛联合创始人兼 CEO 李一帆给出了这样一个判断。 当天,禾赛科技发布三维世界数据引擎 Kosmo,包括 AI 空间相机 Kosmo One 和云平台 Kosmo…
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
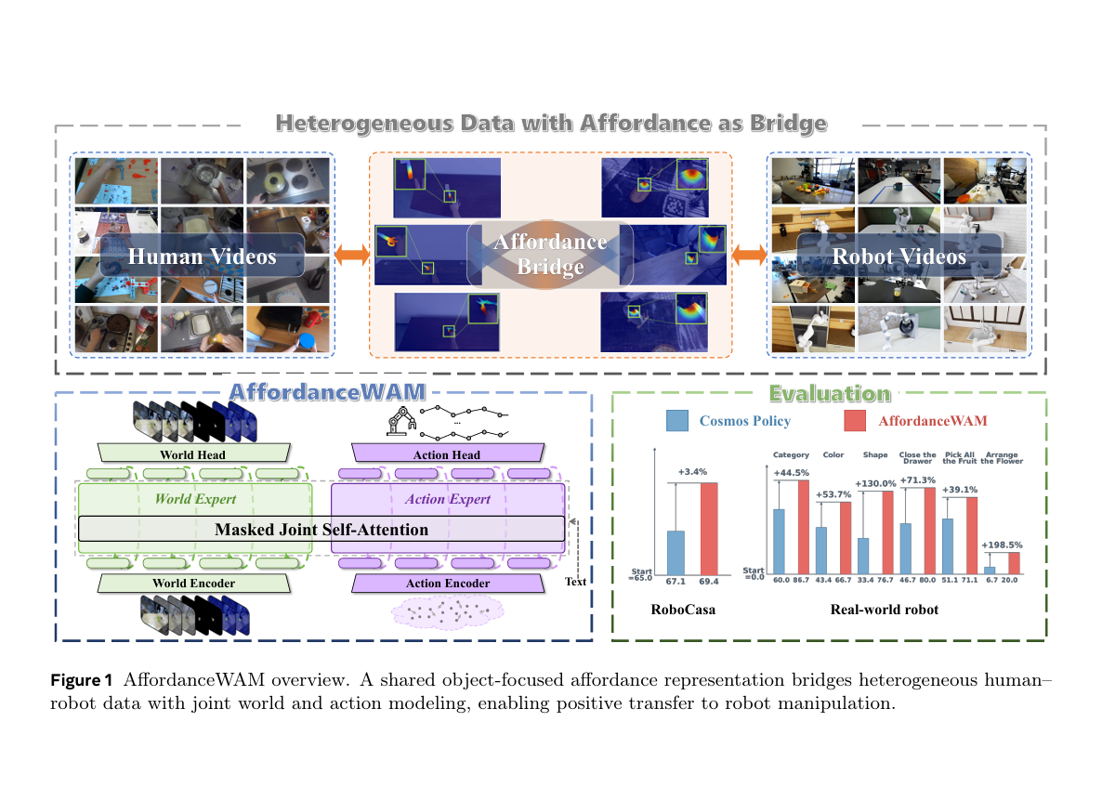
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
百万小时背后,数据生意正在重新分工
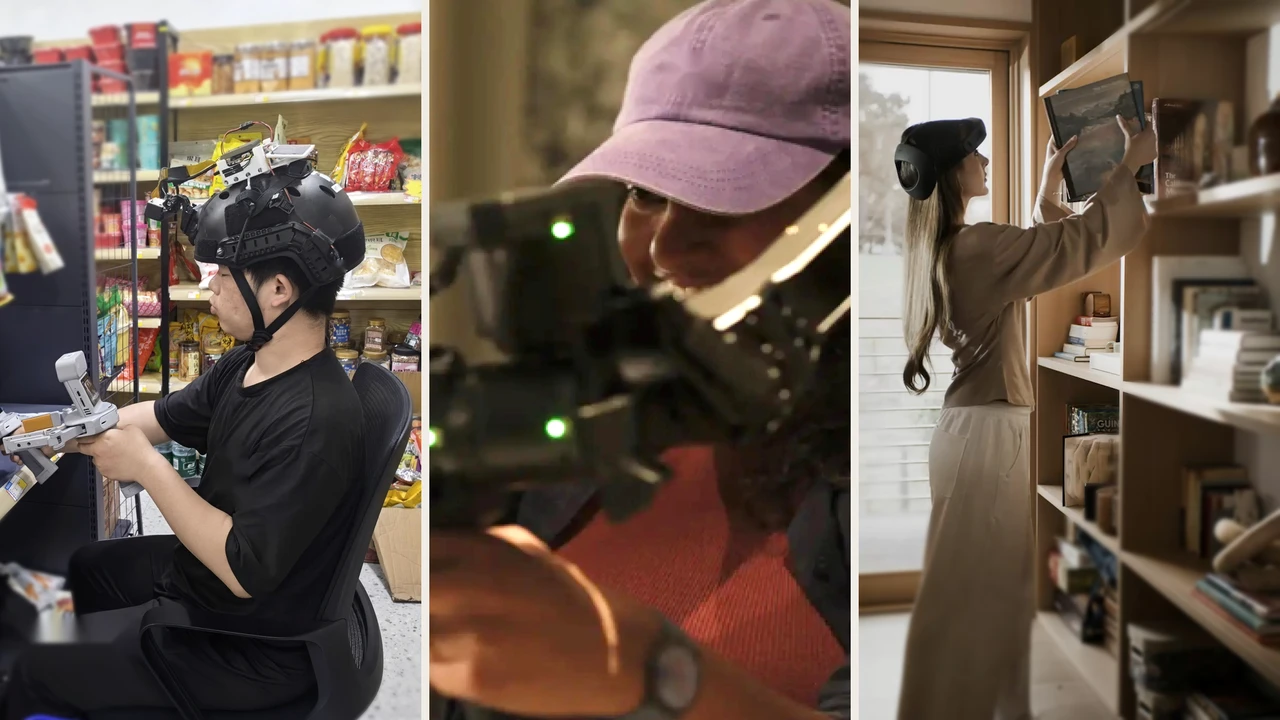
一位为机器人训练数据订单组织采集团队的中间商最近向我们透露,生意越来越难做了:合同约定每小时 50 元,但视频通过基础质检之后,还要被客户逐段评定任务复杂度,简单和中等难度的片段可能不再计费,只有复杂任务进入最终结算。 如果复杂片段只占全部…
优必选 Thinker-Sim 上线,一站式解决具身智能仿真、数据合成与评测
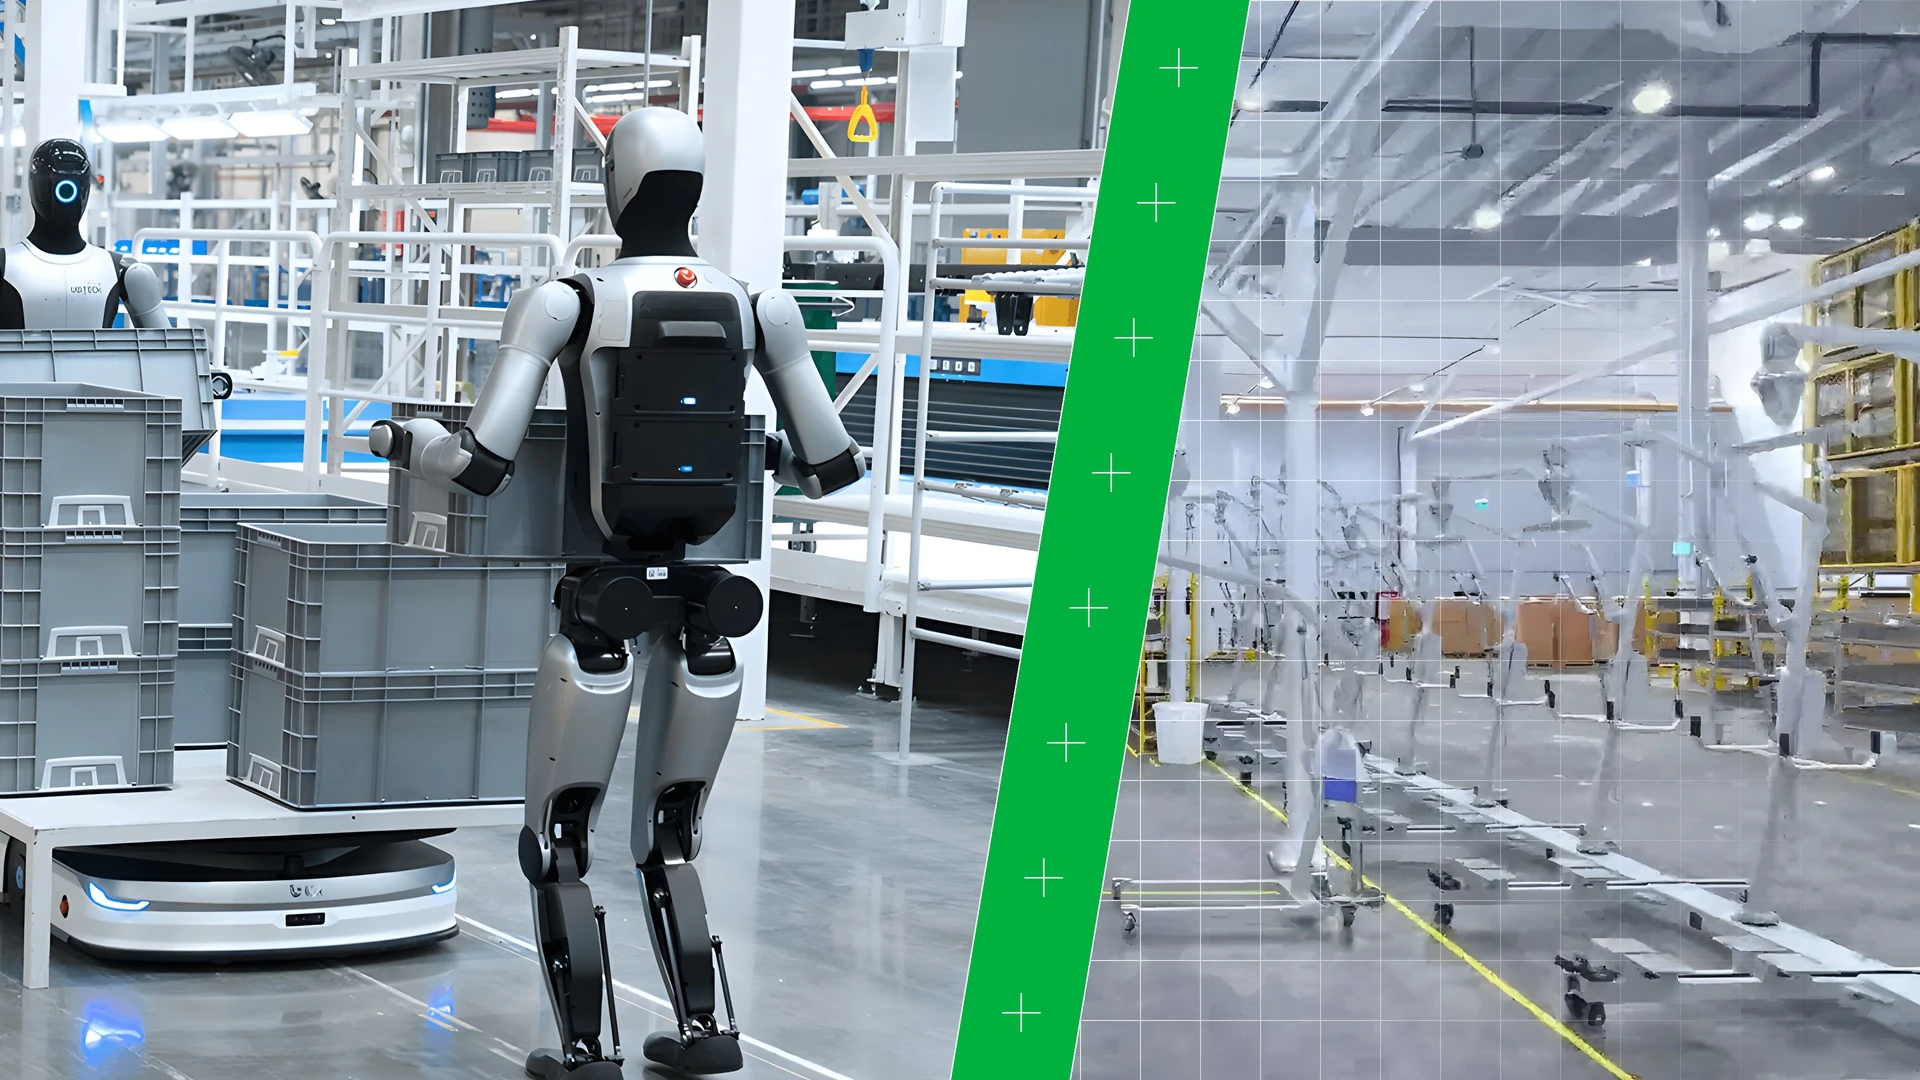
11 月 2 日,优必选发布具身智能仿真平台 Thinker Sim。平台以 Real2Sim2Real 为核心,把真实场景数字化、规模化仿真数据合成和机器人能力评测放进同一套体系,单个 8 GPU 节点日均可合成 390 小时仿真数据。 …

上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态
上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态 近半年来,有关 WAM 的研究越发出现一种趋势,即将物理世界的信号提取为抽象模态,成为数据并进入编码器中,用于具身模型的学习。积水成冰,随着越来越多的团队叩问什…
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
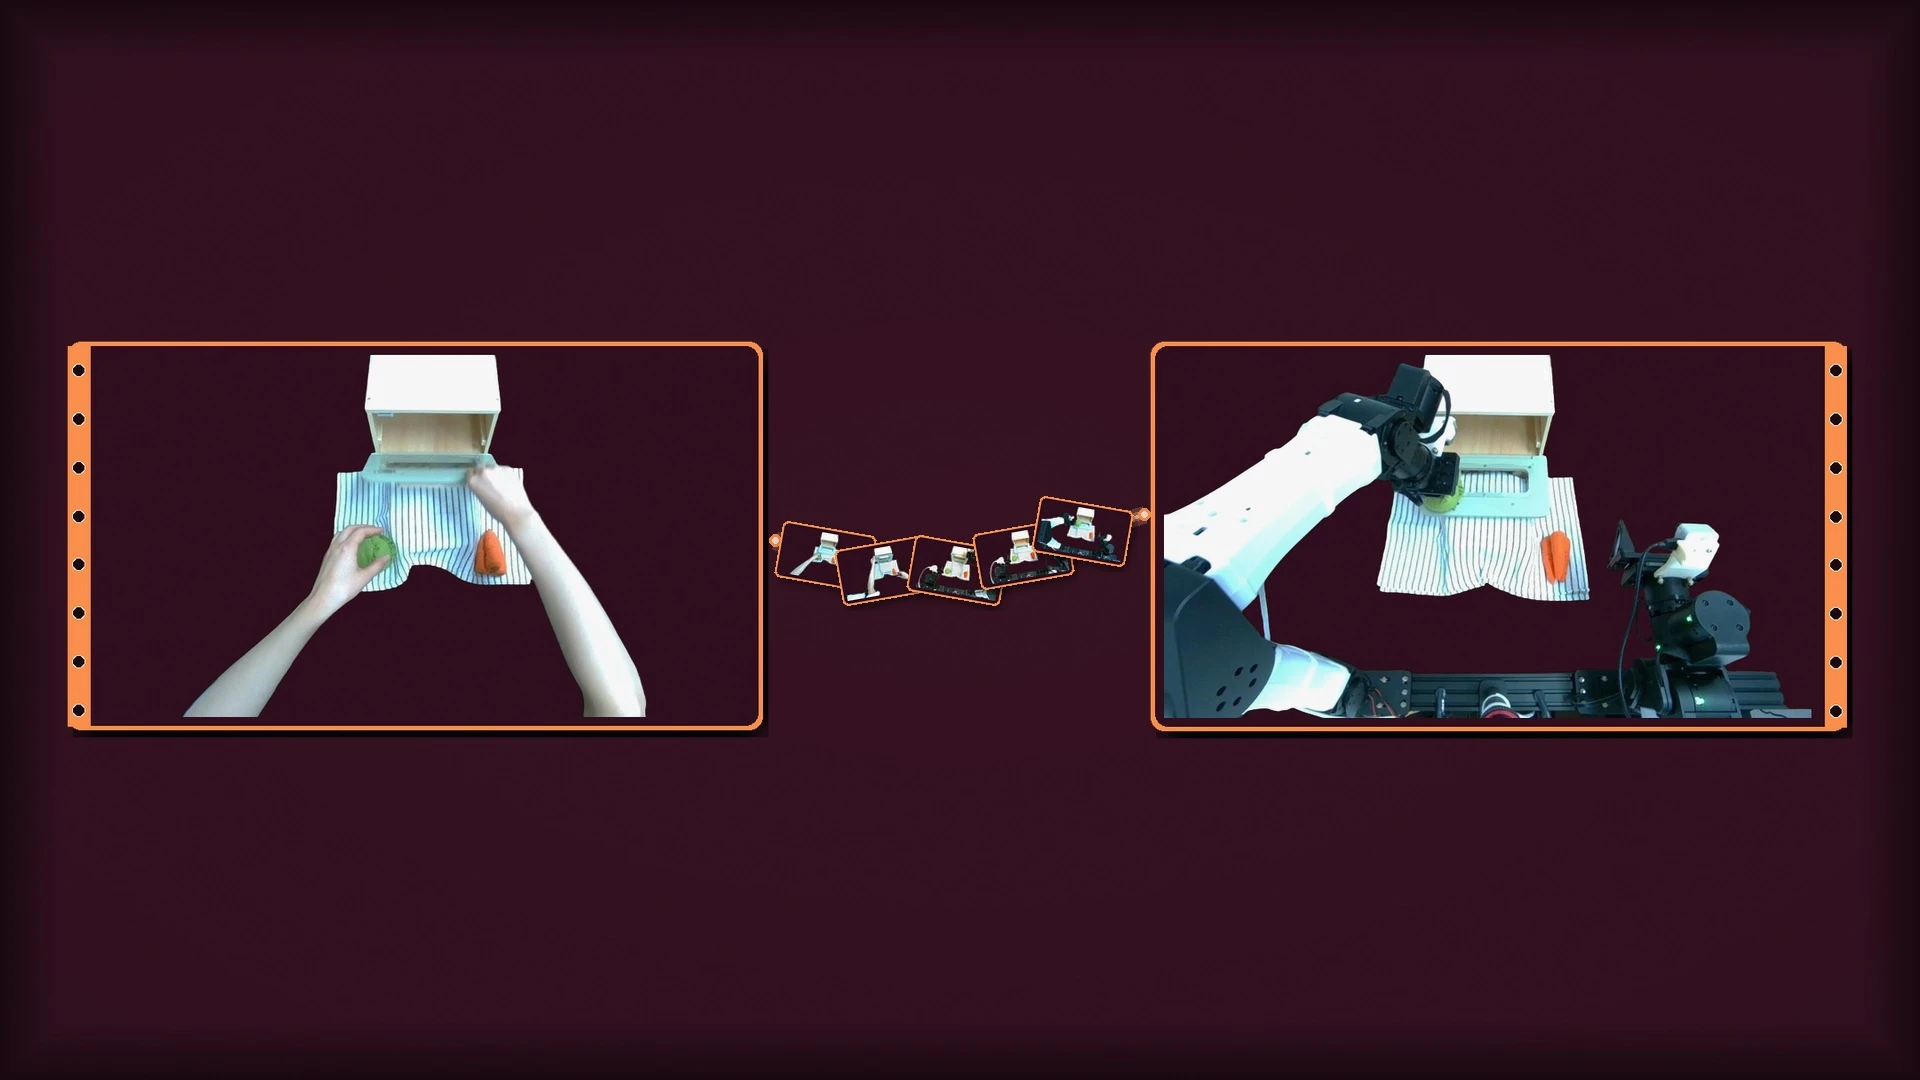
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
机器人训练数据公司 Maxinsights 完成 3,000 万美元种子轮融资,Peak XV 领投
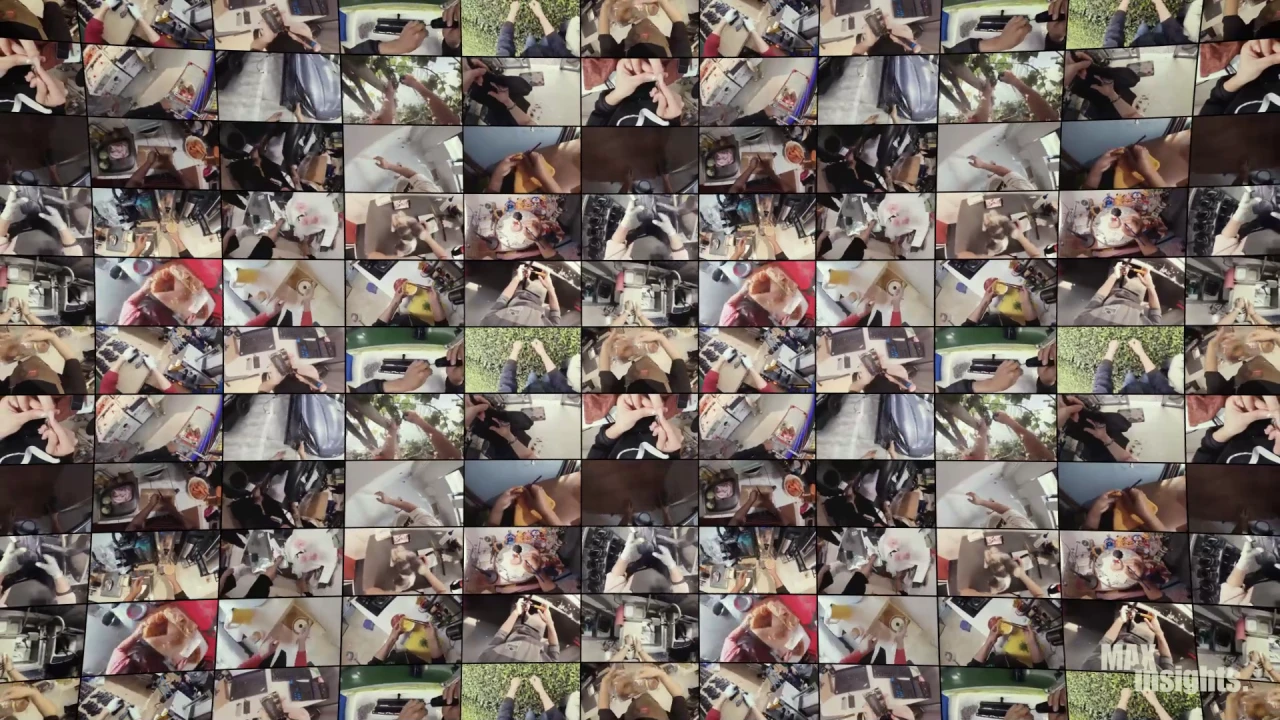
美东时间 10 月 22 日,总部位于美国加州圣克拉拉的机器人训练数据公司 Maxinsights 宣布完成 3,000 万美元种子轮融资,由 Peak XV 领投,Tola Capital、South Park Commons、渶策资本和…
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
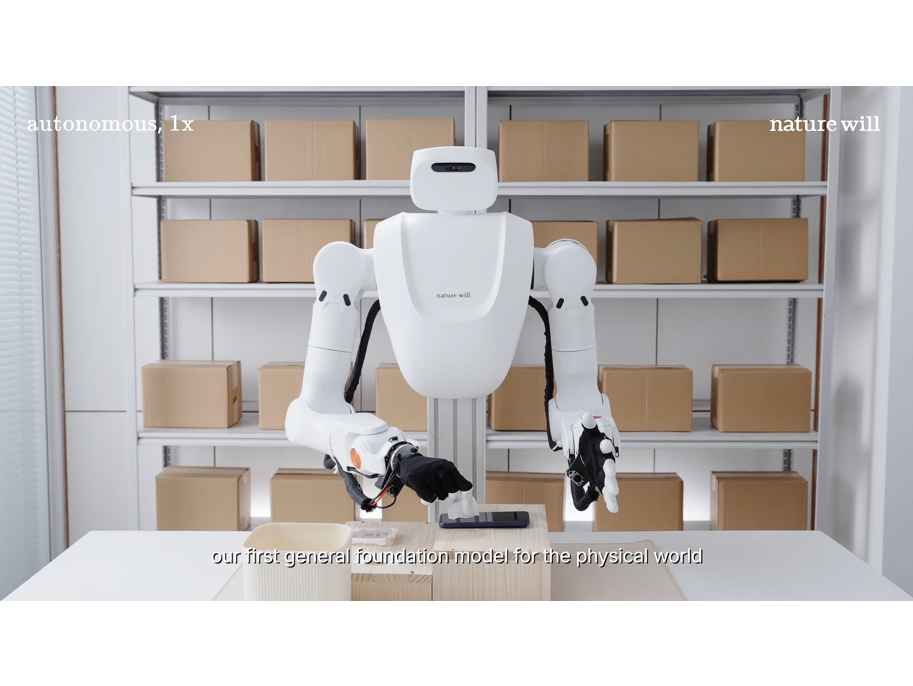
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…
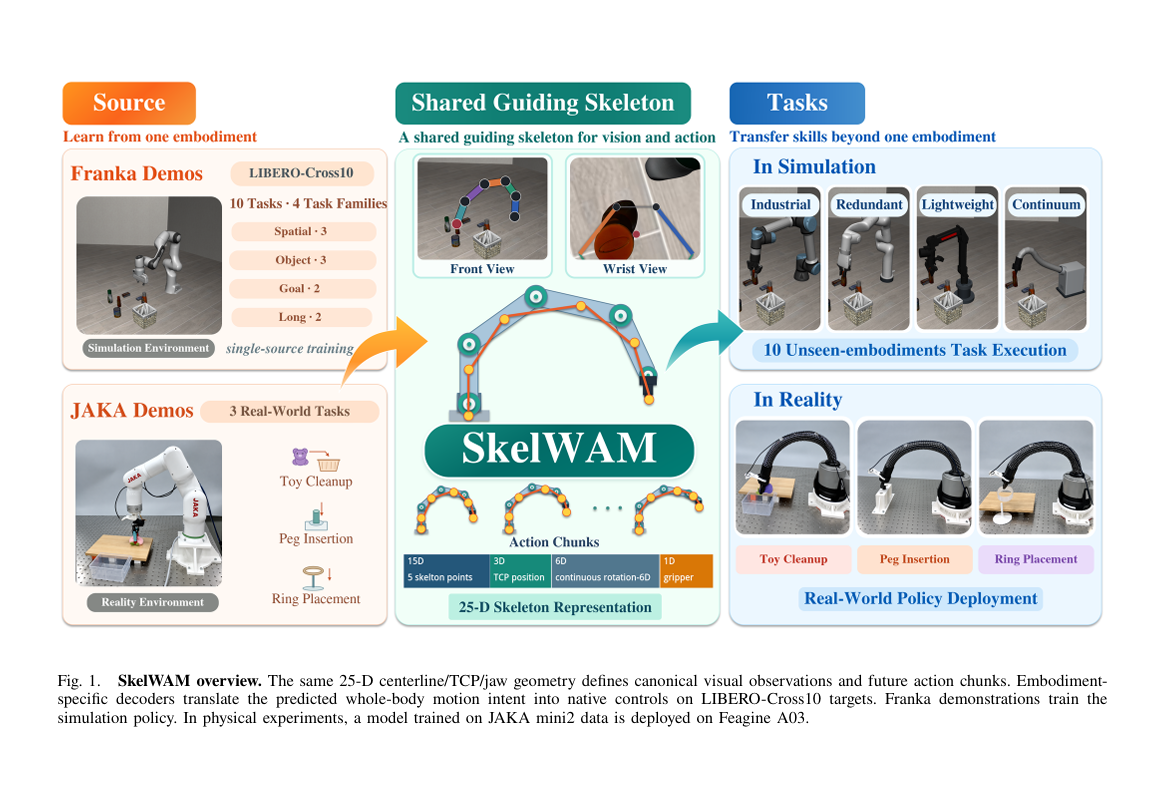
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…