

灵巧手
共 62 篇相关内容
对话 IROS 最佳论文奖入围团队:灵巧手的「反内卷」,先让手掌动起来
一只机器人手要拧开防儿童瓶盖,最直接的思路,是让它越来越像人手 。 更多手指、更多关节、更多自由度,再训练一套足够复杂的控制策略。 普渡大学的 周于皓 和合作者却给出了另一个答案: 先别急着继续加手指,让手掌也动起来。 在 IROS 202…

对话 Shallow-π 作者:压缩 Transformer 层级,具身模型竟做得更好?
一个圆柱、一块正在转动的孔板,足以让两种机器人模型拉开差距。 在 Shallow π 的真实机器人实验中,任务要求机械臂拿起圆柱,插入移动中的小孔。层数更多的大模型,可能在等待计算结果的过程中错过位置;一个层数更少、输出接近它的小模型,却能…
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
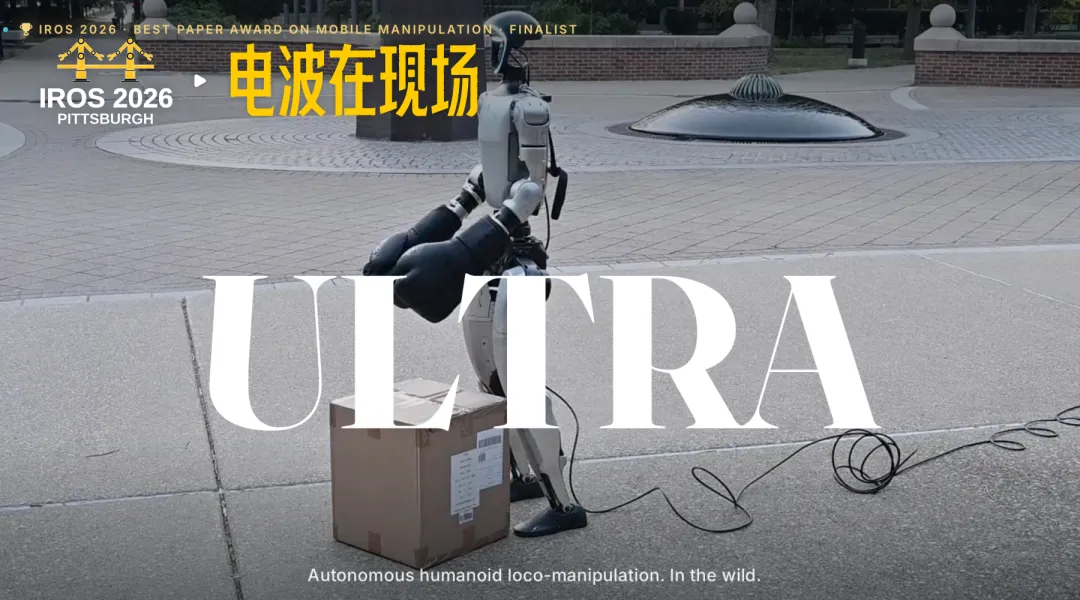
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
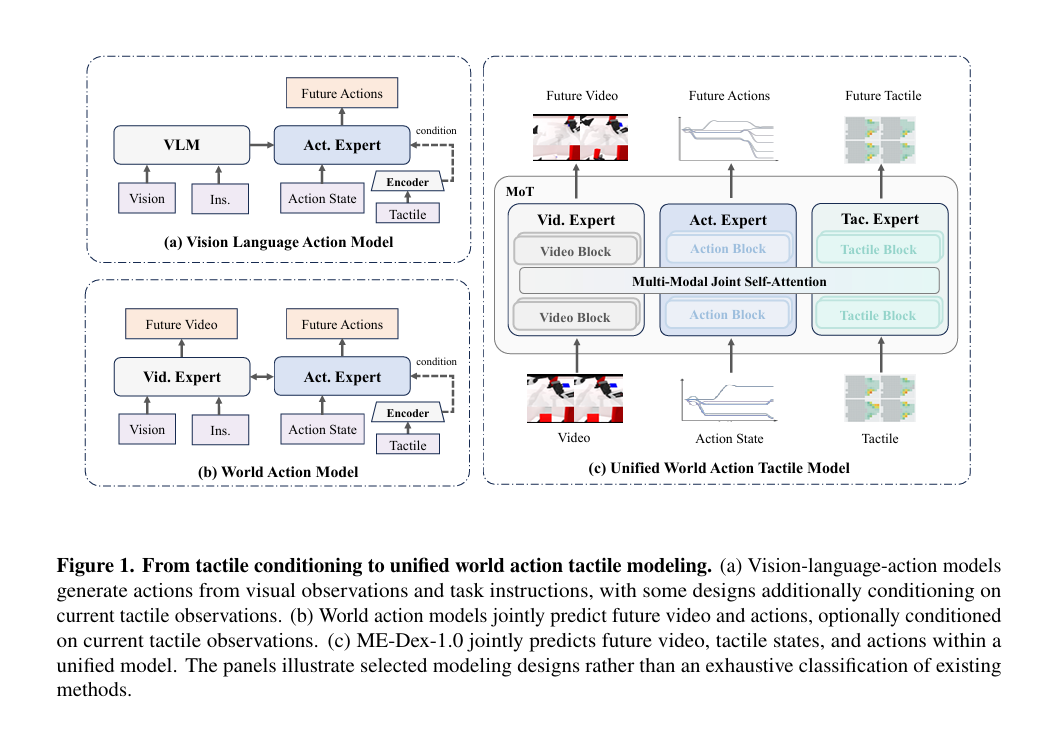
ME Dex 1.0 让机器人在输出动作前,预先计算下一步会产生的接触状态。理想汽车基座模型团队将视觉、触觉、动作三路专家模块整合进同一个去噪框架;触觉与图像一样,被视作需要预测的未来观测。团队还借助手部模板,把不同灵巧手、夹爪的触觉信息对…
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…
独家探访停摆机器人数采场,具身智能正在重算数据这笔账?
9 月 1 日下午,42 号电波来到位于北京石景山区的一家人形机器人数据训练中心。当时正值工作日的下午,这里却四下无人,在训练中心的参观区、农业种植区以及特种区等多个区域也没有正在工作的机器人。 据多家媒体报道,该人形机器人数据训练中心已停…

智元为什么突然成了机器人运动会的「奖牌收割机」?
8 月 26 日晚间,为期五天的第二届世界人形机器人运动会在北京闭幕,来自 16 个国家的 666 支队伍、2,056 台机器人参加了本届运动会。 究竟哪一支队伍更强?奖牌榜说了算。本届人形机器人运动会上,共诞生了 50 枚金牌、49 枚银…

独家对话周顺波:就算没有 AGI,也能做一台大家喜欢的机器人
在创立欧拉万象以前,周顺波已经做了近 12 年机器人。 2015 年,他进入香港中文大学徐扬生院士的实验室,才真正开始做机器人。他参与研发过一只熊猫形态的疗愈机器人,后来被送进香港沙田医院,陪伴自闭症儿童和阿尔茨海默病老人。那时,这类机器人…
模型之外,Ego2Robot 让数据处理管线当回主角
一台机器人在固定桌面上完成任务,和换了桌布、改了光照、挪了相机位置之后仍然做对,是两种完全不同的能力。前者说明策略已经收敛,后者才决定它能不能走出实验室。 众所周知,机器人遥操作天然比人类中心视频慢、贵。而此前工作仅在小规模单任务上验证过「…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
50 万小时第一视角视频,如何给具身世界模型补上「触觉」
一只机械手把葡萄从一串果实中摘下来,难点不在于「看见」葡萄,而在于何时接触、哪根手指承力、力道多大才不会把果肉捏坏。挤牙膏、从软袋里摸出被遮住的物品、用软笔写字,都是同一类问题:视觉能描述物体和姿态,却很难直接给出接触已经发生了没有、接下来…