

灵巧
共 82 篇相关内容
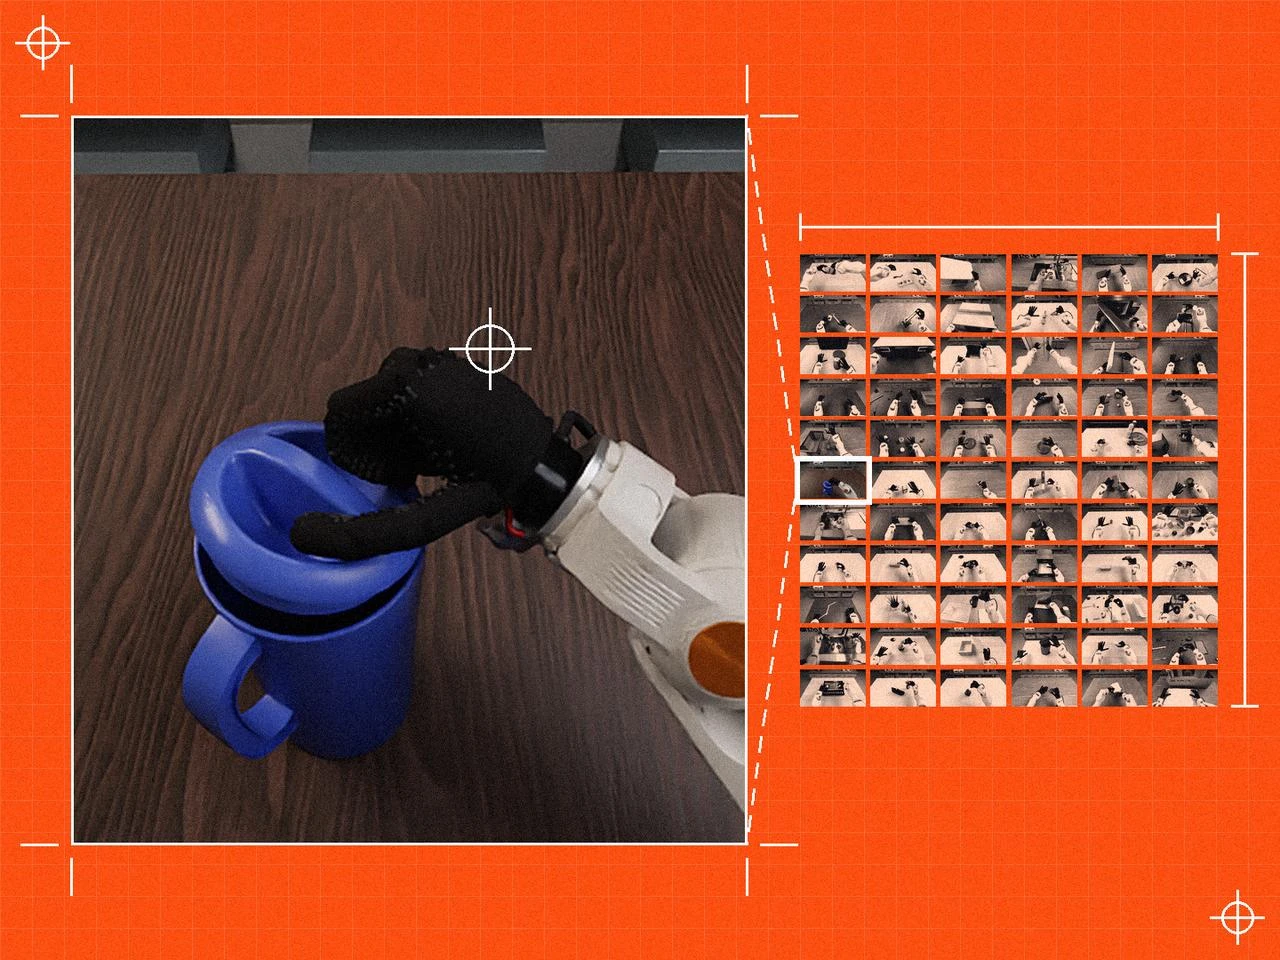
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
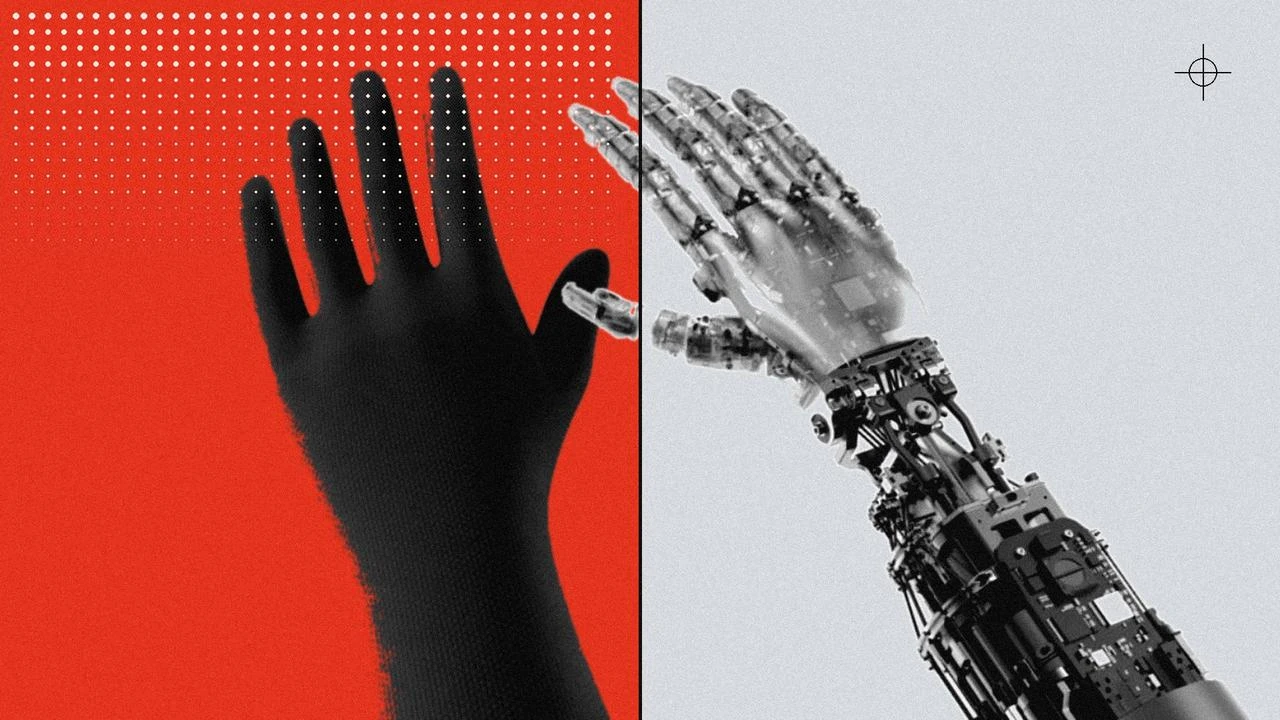
小米披露 21 自由度仿生手,构型来自 1,827 个工厂 SOP
10 月 27 日,小米技术披露了一款 21 自由度仿生灵巧手,由 26 个电机混合驱动,配有 1,500 点高密度全掌触觉。它的构型来自小米汽车智能制造部中试中心的 1,827 个真实作业 SOP(标准作业程序),小米以此为依据敲定这只手…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
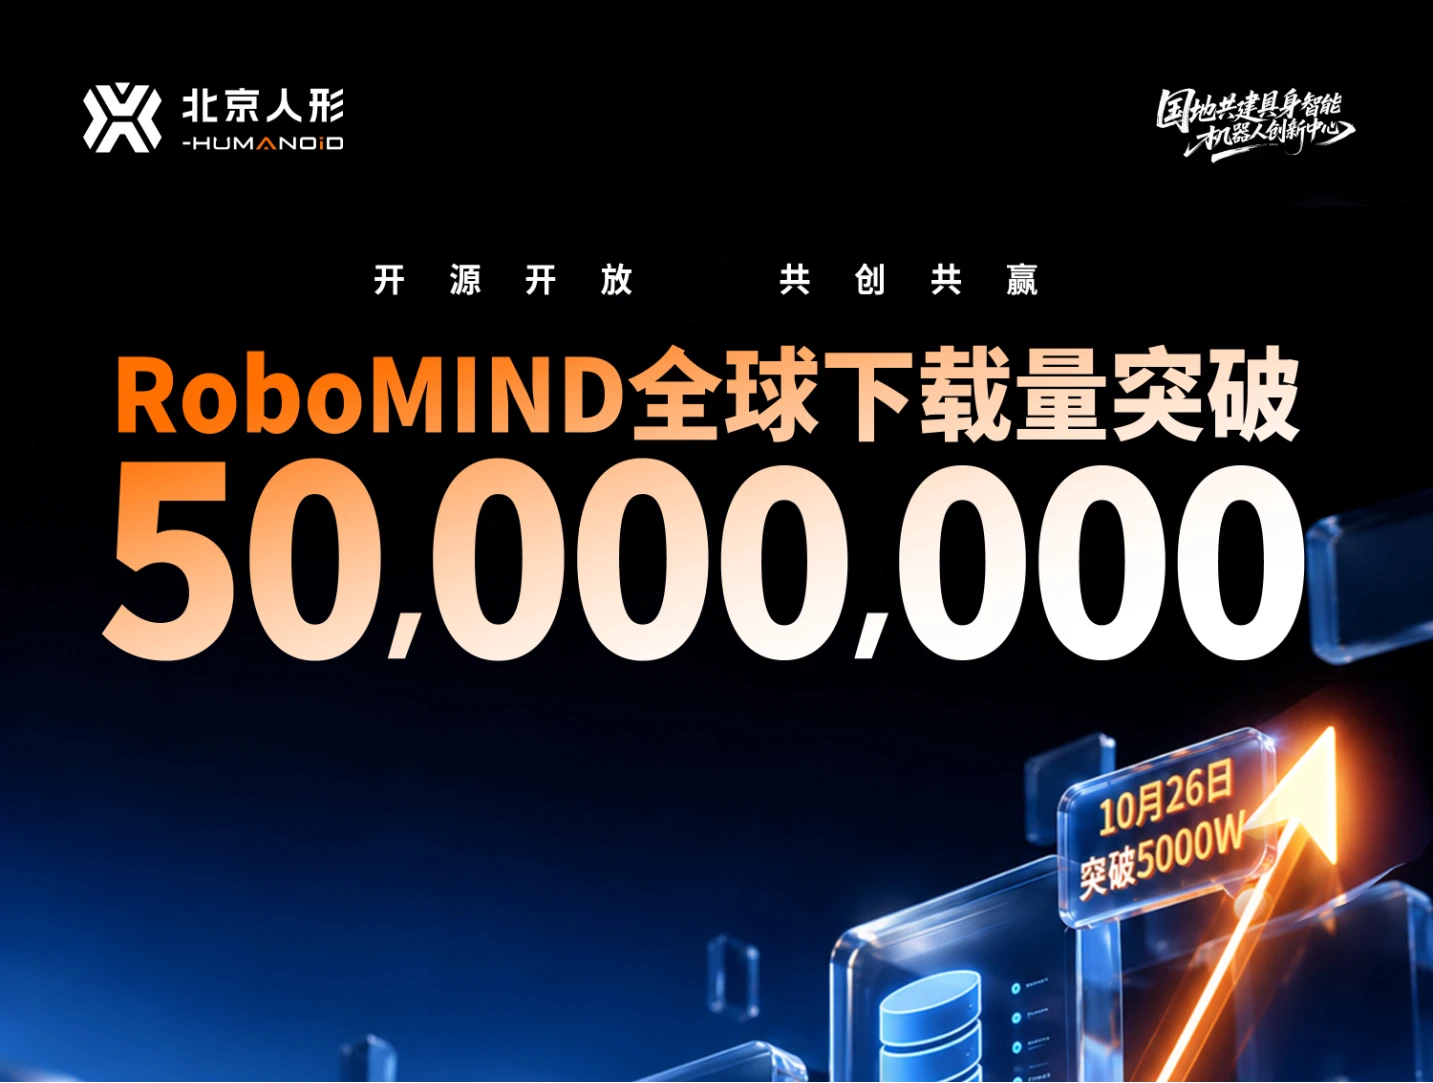
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…
SharpaDex v1.0 正式开源:发布约 300 小时真实触觉操作数据,覆盖 59 种任务
10 月 22 日,Sharpa 正式开源灵巧操作数据集 SharpaDex v1.0。该数据集包含约 300 小时真实机器人操作数据、28,993 条示教和 32,396,172 帧数据 ,覆盖 59 种操作任务。根据 Sharpa 官方…
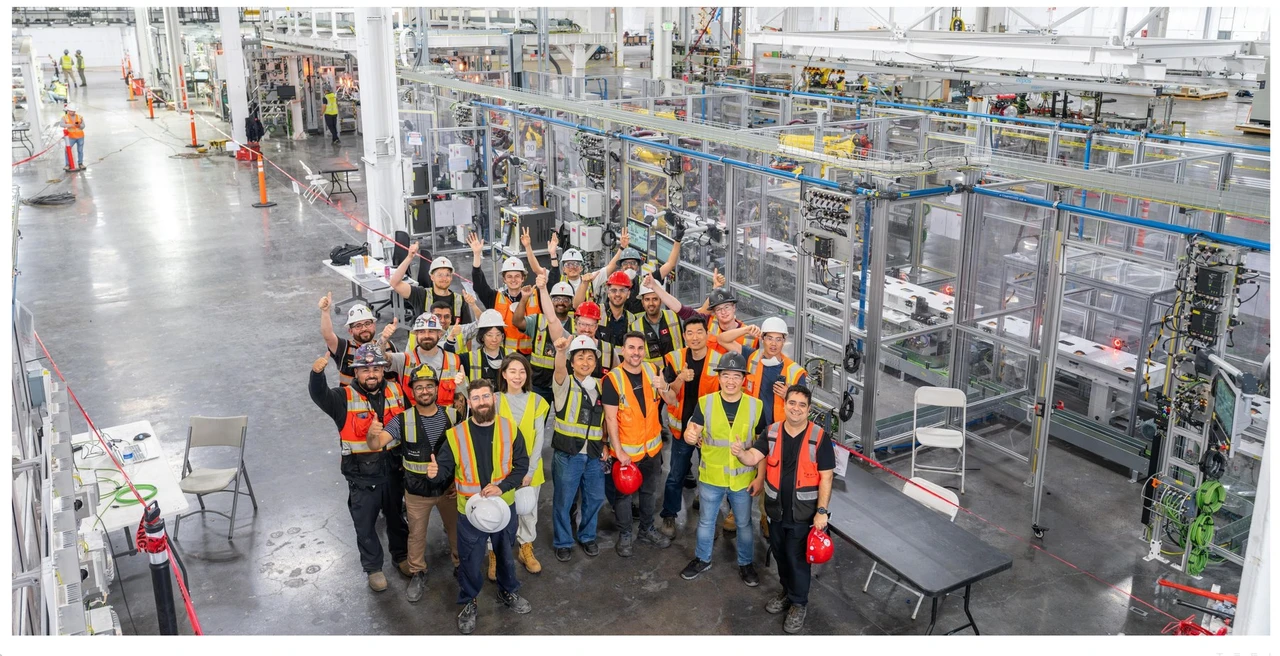
特斯拉 Optimus 开产,马斯克:周产 2 万台至少还要一年
北京时间 10 月 22 日凌晨,特斯拉发布 2026 年第三季度股东信。在机器人一栏,特斯拉只写了三句话:Optimus 已经在弗里蒙特高产量产线投产,这批下线产品是特斯拉首批达到「量产品质」标准的机器人,硬件与制造工艺仍会持续迭代,当前…
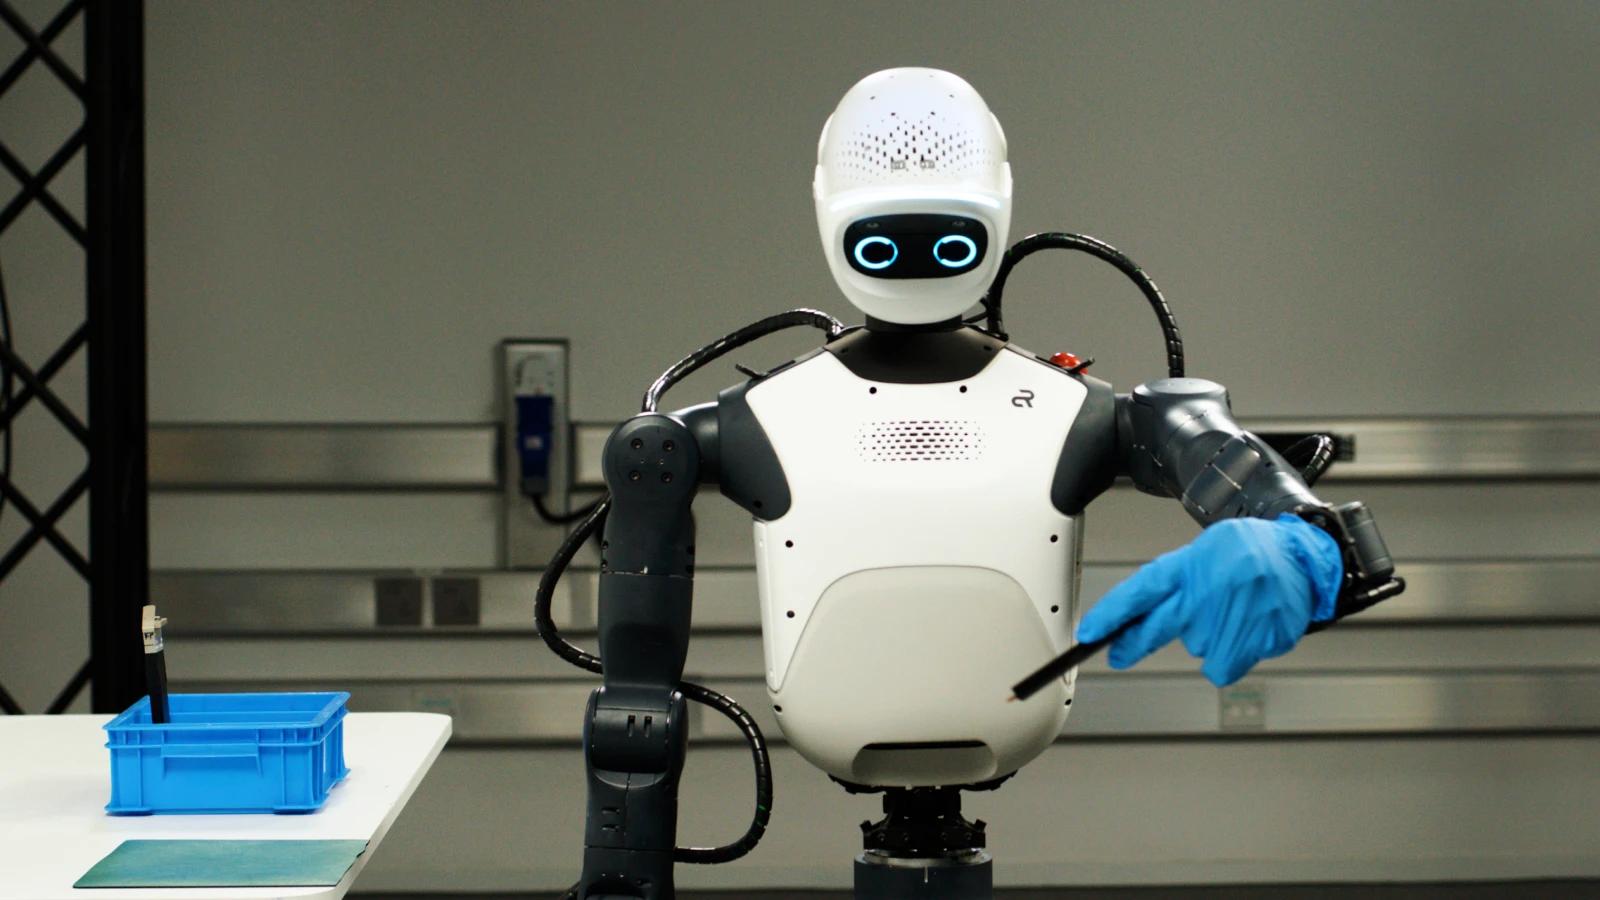
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
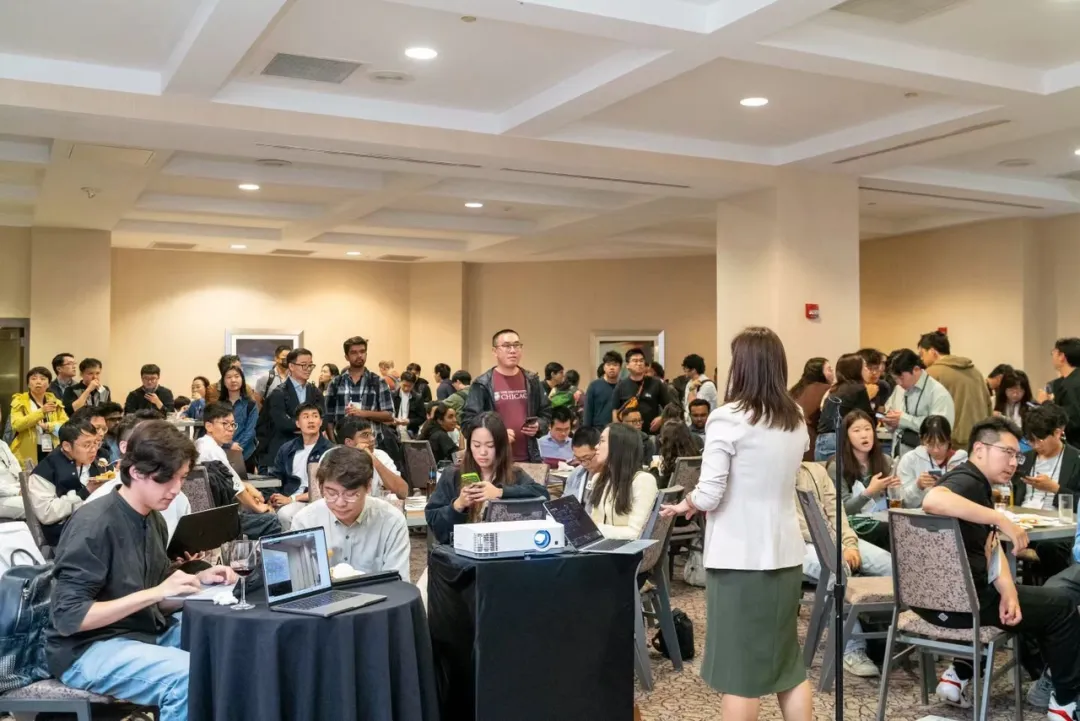
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
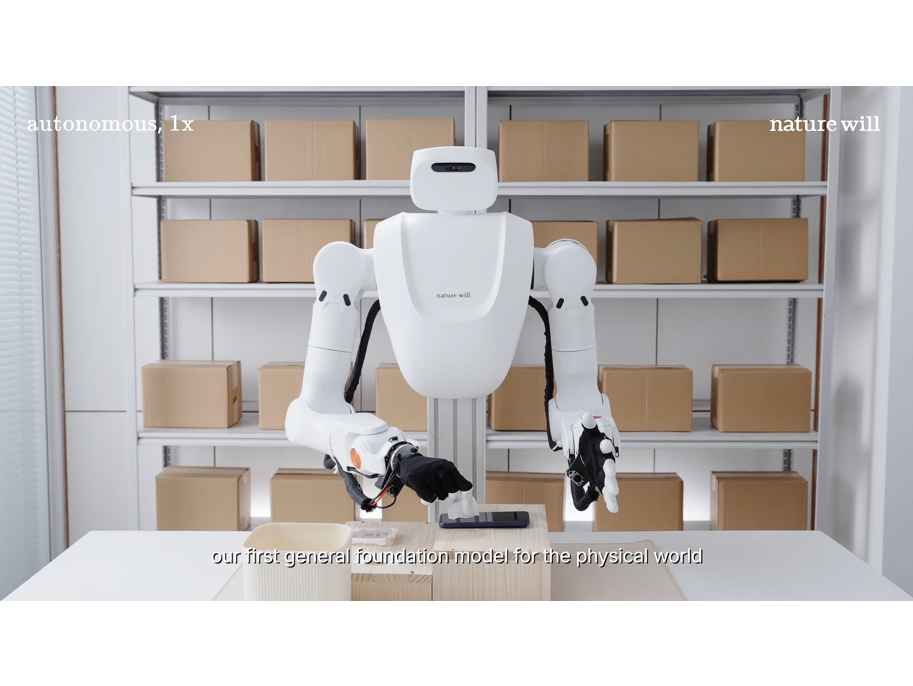
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…