

突破
共 75 篇相关内容
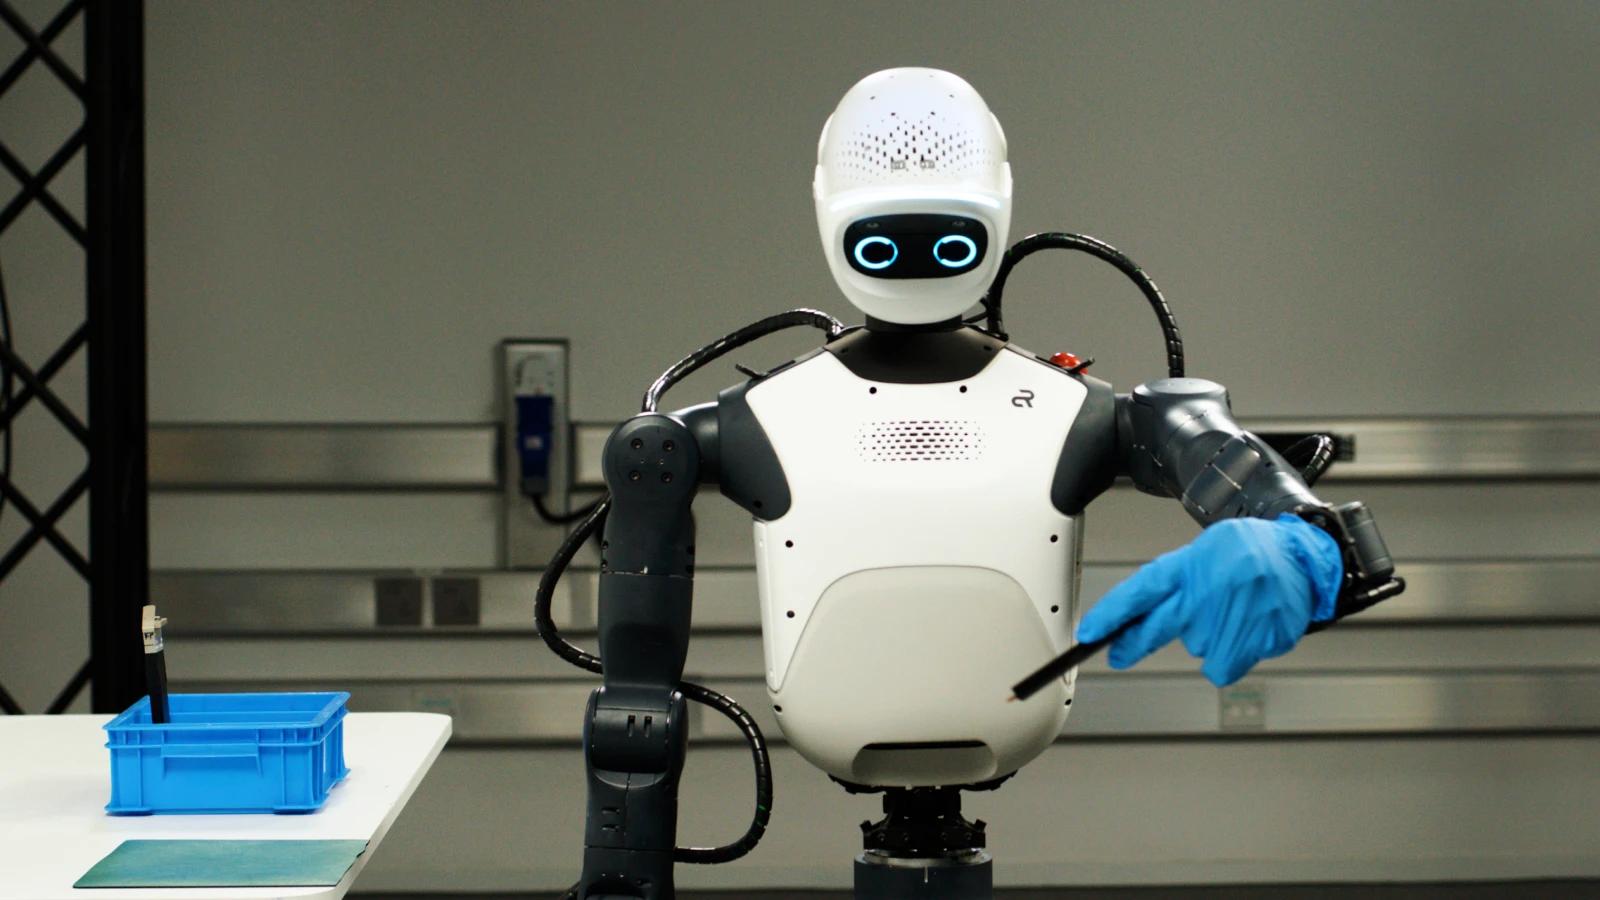
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
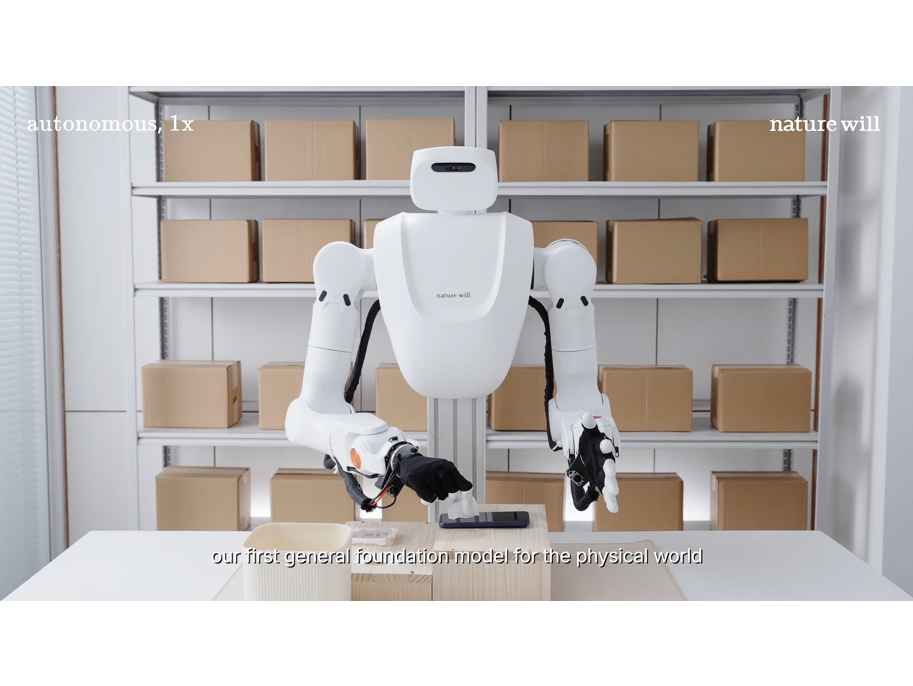
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
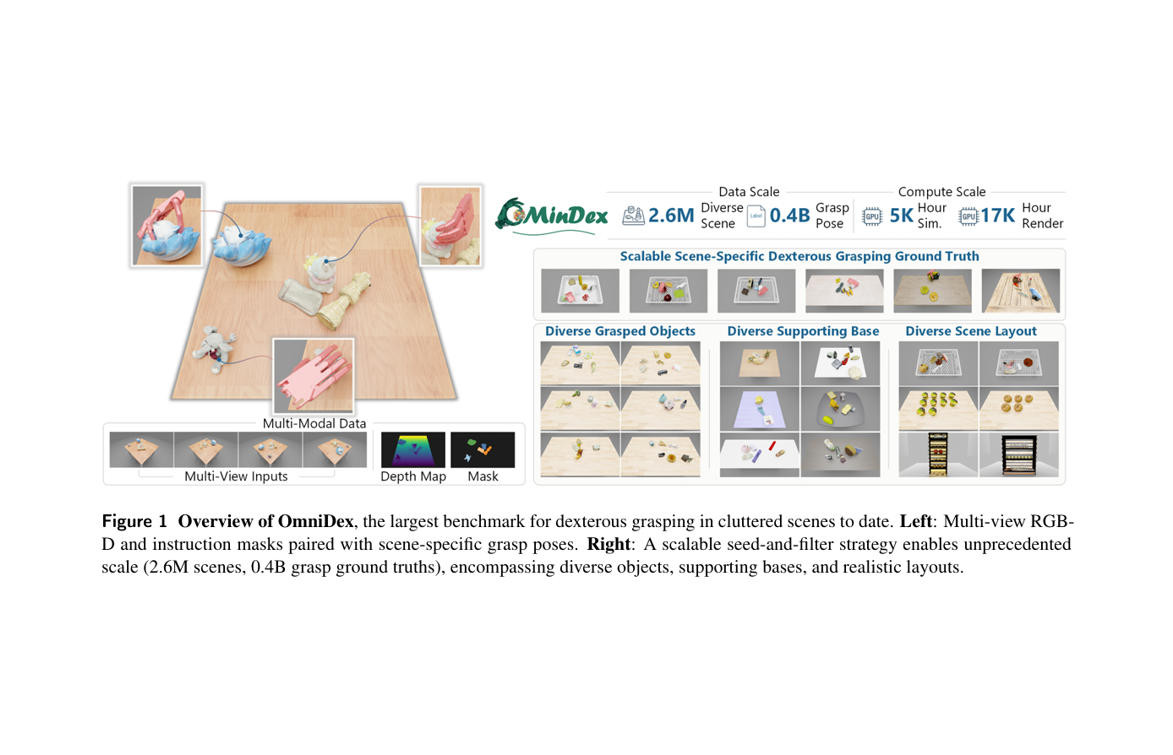
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…
传 DeepSeek 将投入具身智能赛道,中美基础大模型公司齐现重大信号
10 月 12 日夜,有消息传出 DeepSeek 创始人梁文锋近期密切关注具身智能领域,DeepSeek 正在评估是否进入具身智能赛道,方案可能包括亲自组建团队下场研发,或通过投资相关企业切入。另据彭博社报道,DeepSeek 计划领投腾…
UCLA 的 Ankur Mehta 谈机器人、公众信任与资源约束
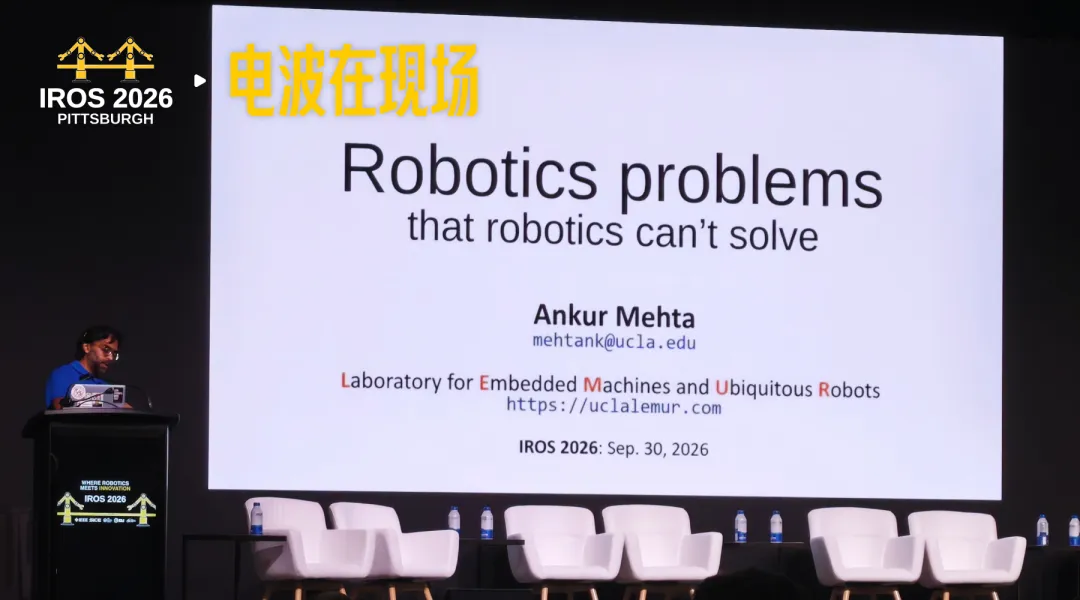
9月30日,国际智能机器人与系统(IROS)2026 大会现场,加州大学洛杉矶分校(UCLA)电子与计算机工程学副教授 Ankur Mehta 在主题演讲中以「机器人难以自解的问题」开场,向台下近半数由课题负责人与学生构成的听众,展示了一组…
智能体越界后,英伟达把防线推到芯片上
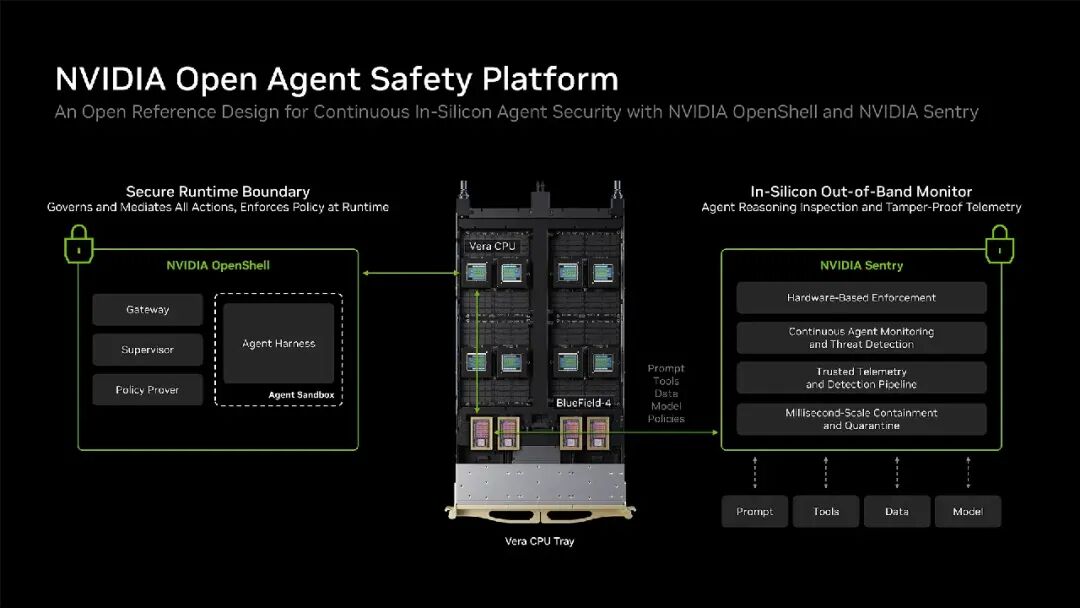
美国时间 9 月 28 日,英伟达发布开放智能体安全平台 Open Agent Safety Platform。平台将开源运行时 OpenShell 与基于 BlueField 4 DPU 的 Sentry 参考设计组合起来:前者限制智能体…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…

上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
DynaForge 让动态操作的演示不必再靠人手一条条去采集。机器人可在仿真环境自主试跑,从失败回合中学习修正量,把原本失败的轨迹转化为可供策略训练的有效演示。 9 月 22 日,上海交通大学自动化与感知学院联合蓝箭航天空间科技股份有限公司…
卖出 700 万副眼镜后,Meta 想把什么交给 AI ?
9 月 23 日的 Meta Connect,眼镜依旧是台上的主角:Ray Ban Meta 更新到第三代,带显示的眼镜增加新功能,Meta VR Glasses 计划明年春天上市。其中最有意思的产品,反倒是一副做了减法的 Ray Ban …
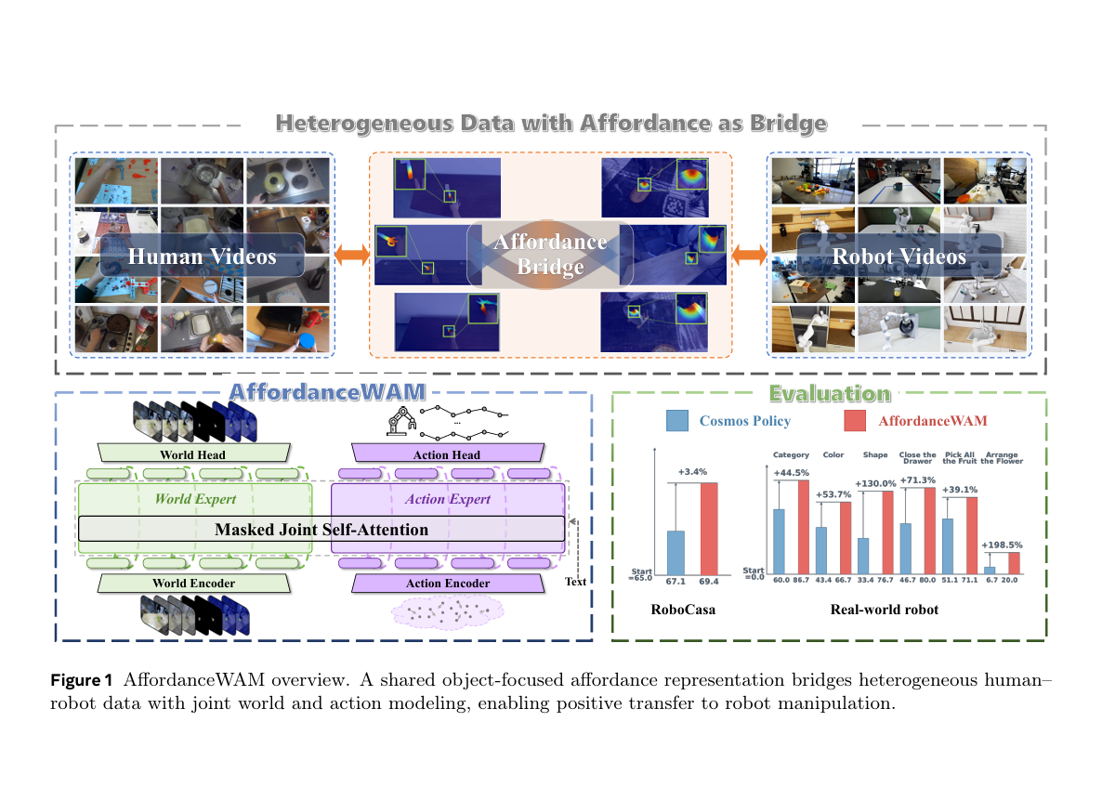
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
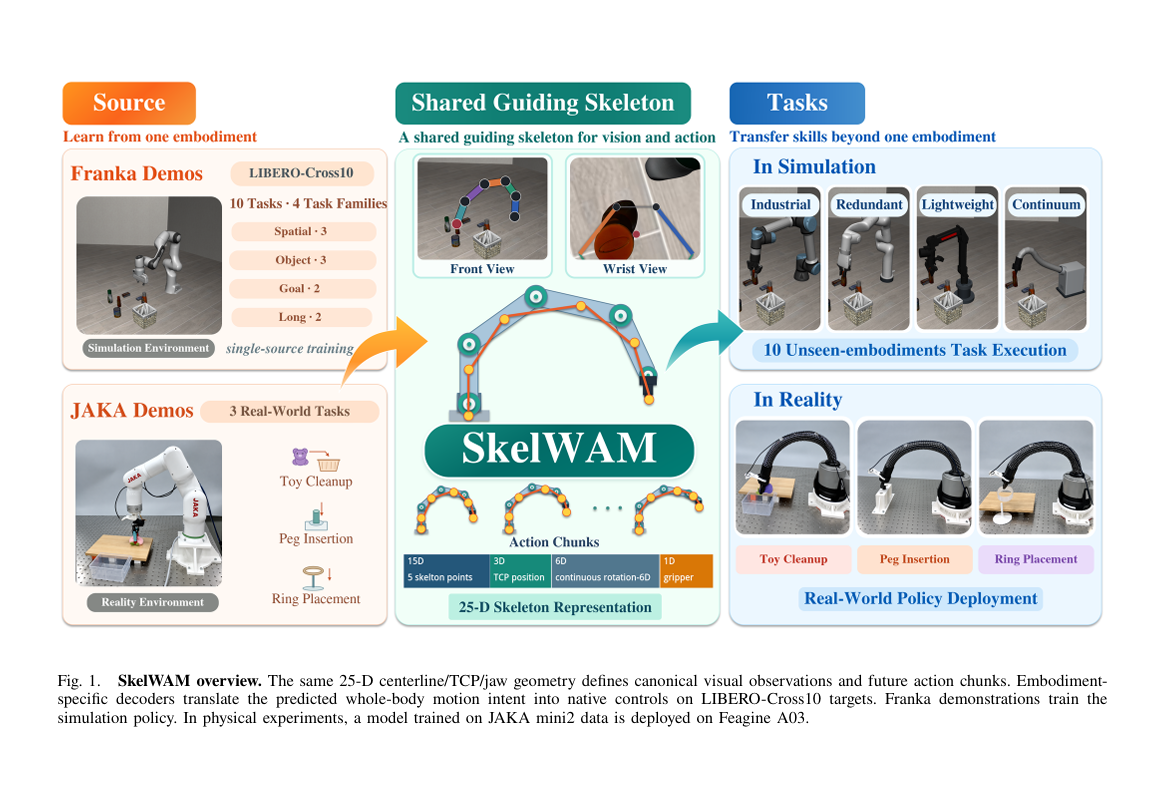
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…