

记录
共 78 篇相关内容
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo RoboDojo 是具身智能领域具有代表性的评测标准之一。这项包含 42 个仿真任务与 18 个真机任务,堪称机器人的「全科大考」。在 CALVIN、LIB…
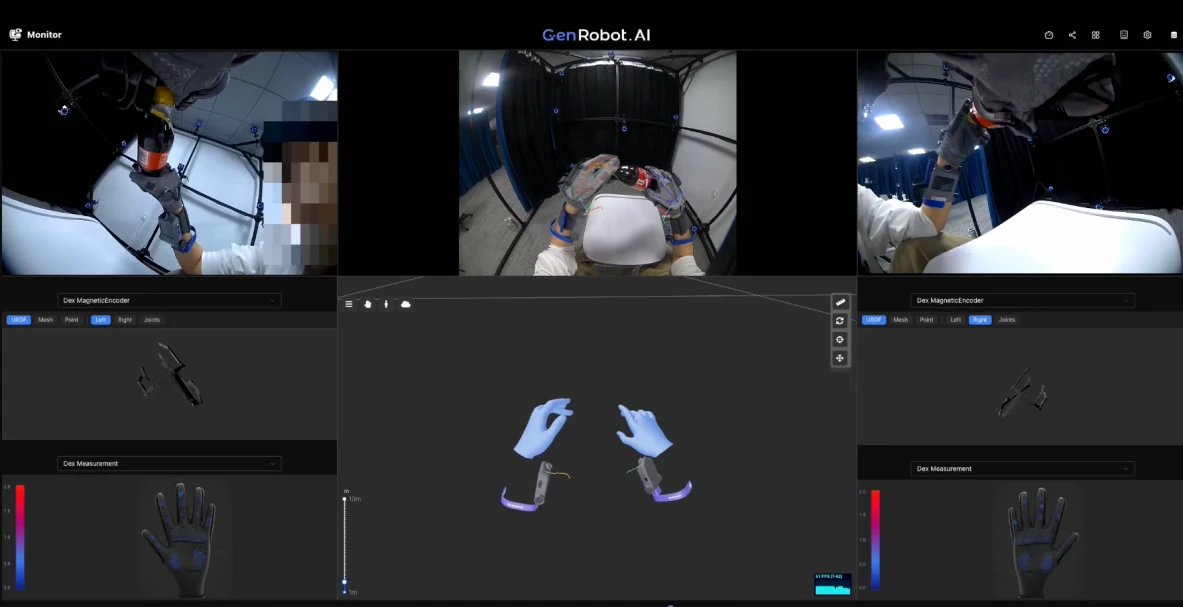
简智机器人 DAS 2.0 将亮相 CoRL,覆盖头手协同与全身数据采集
11 月 9 日,简智机器人在美国奥斯汀举办的 CoRL 会议上正式展出 DAS 2.0 系列。新品包含新一代灵巧手数据采集手套 DAS Dex 2.0,以及新一代第一视角多模态采集设备 DAS Ego 2.0。两套设备协同捕捉环境画面、手…
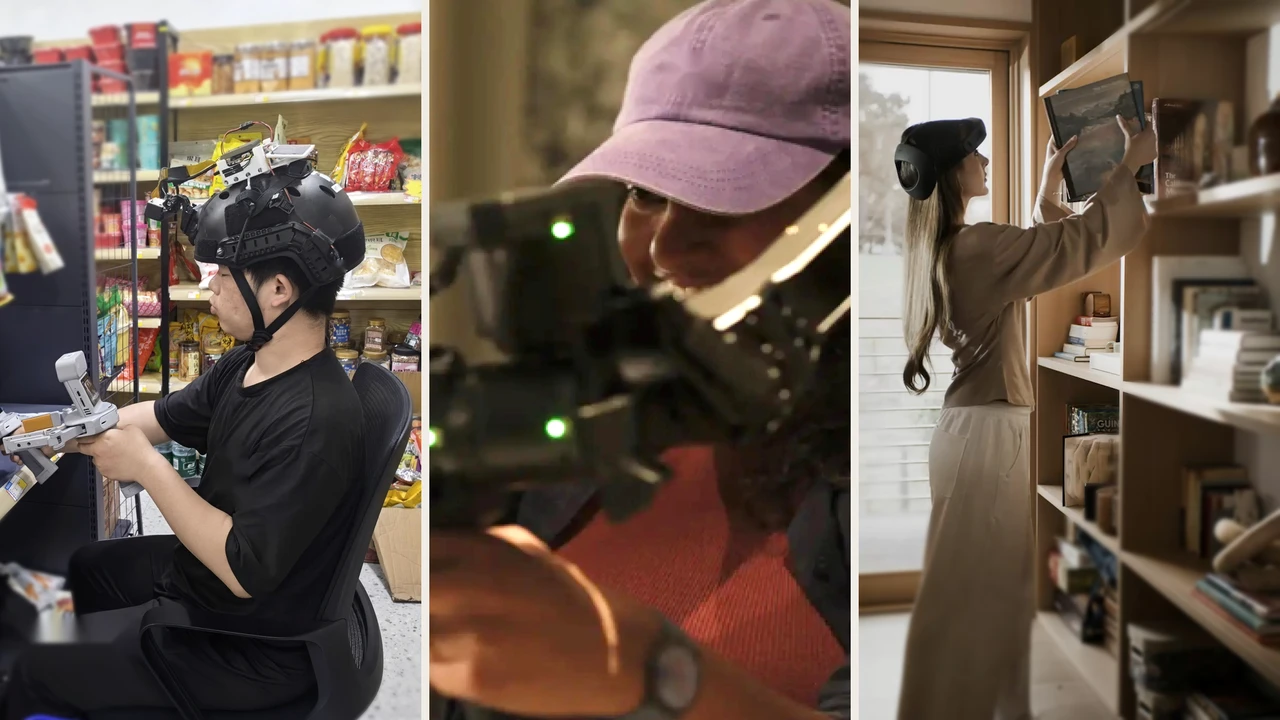
百万小时背后,数据生意正在重新分工
一位为机器人训练数据订单组织采集团队的中间商最近向我们透露,生意越来越难做了:合同约定每小时 50 元,但视频通过基础质检之后,还要被客户逐段评定任务复杂度,简单和中等难度的片段可能不再计费,只有复杂任务进入最终结算。 如果复杂片段只占全部…
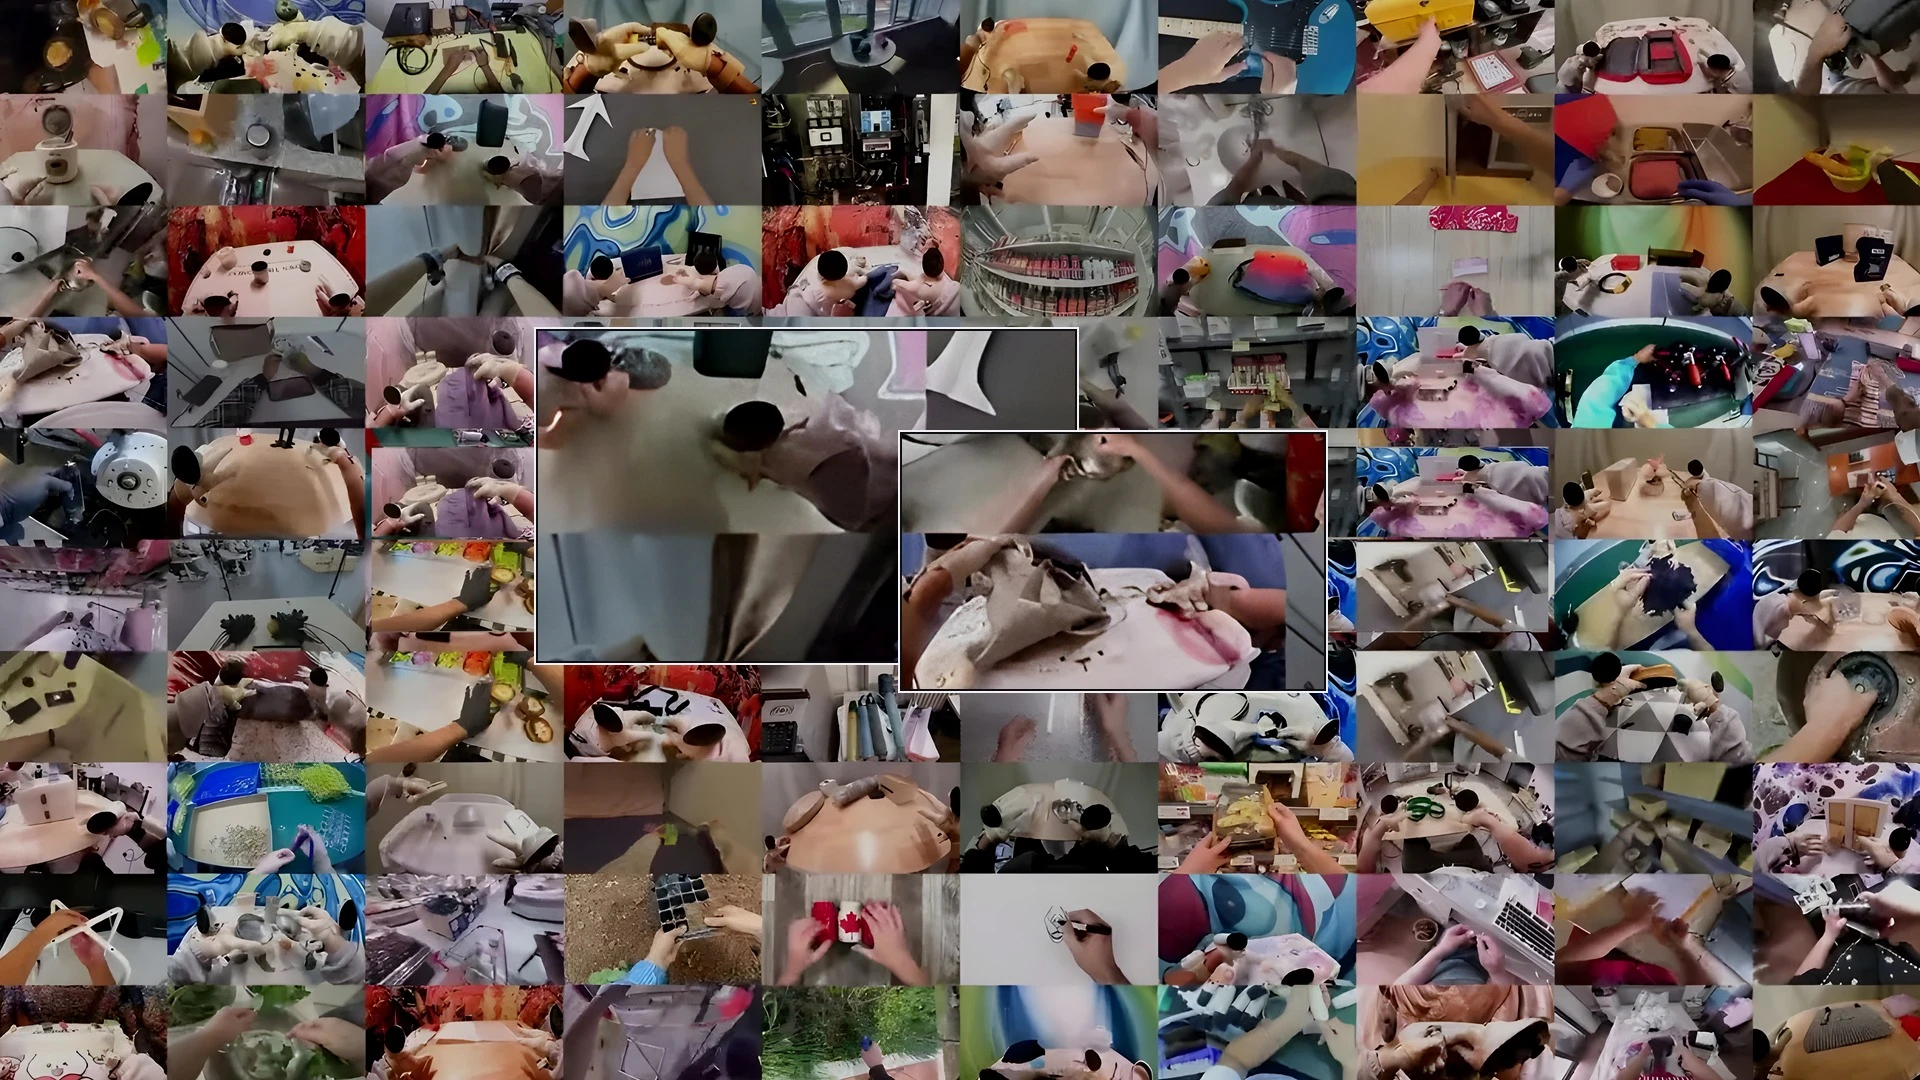
LiberAI 发布 Liber-0,打通人类动作经验到机器人
11 月 4 日,物理世界模型初创公司 LiberAI 正式发布世界动作模型 Liber 0。 根据官方信息,Liber 0 在超 220 万小时的人类经验数据上完成预训练。团队采用 GPT 6 提出的 60 项操作任务做零样本评测:任务分…
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni-robot-agent,迈向 RUA 训练和本地部署
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni robot agent,迈向 RUA 训练和本地部署 在 RoboDojo 上,Qwen3.8 Flash Next 通过直接操控机器人的方式拿到 31.39 分。这个分数,比 …

上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态
上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态 近半年来,有关 WAM 的研究越发出现一种趋势,即将物理世界的信号提取为抽象模态,成为数据并进入编码器中,用于具身模型的学习。积水成冰,随着越来越多的团队叩问什…
故障率从 10% 到 0.5%:一只灵巧手的进厂考试
一只灵巧手拿起螺丝枪,为另一只待出厂的灵巧手完成性能测试。这是临界点在 10 月 29 日智元创新日灵巧操作分论坛上,通过跨城连线展示的一个生产测试工位。 在绍兴临界点卧龙联合生产制造基地,机器人需要完成上料、扫码、装夹、拧固、启动测试设备…
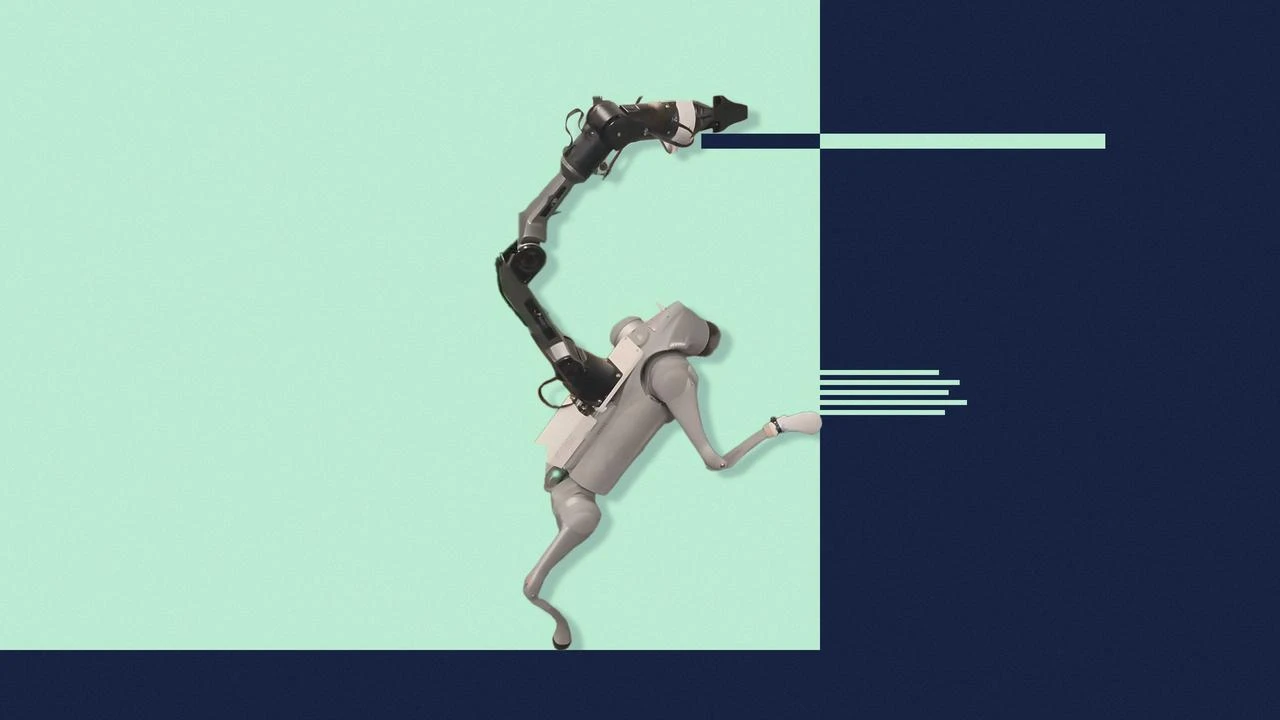
从任务失败中获取新控制器,卡内基梅隆团队用 ELEVATE 帮机器狗补能力
搭载机械臂的四足机器人,比轮式机器人更能适应复杂环境。但却有一个硬限制:所有动作都要提前训练好,存进动作库里。 如果库里没有对应的动作,哪怕换再多任务代码,机器人也做不出这个姿态。 那么机器人可不可以自己发现,任务失败是因为缺少哪个动作,然…
大晓机器人联合南洋理工大学发布可交互世界模型 Mundo
10 月 30 日,大晓机器人联合南洋理工大学 S Lab 发布最新成果 Mundo。这一面向具体环境构建的世界模型,可将少量图像或视频转化为可探索、可交互的三维场景,并支持机器人导航与操作训练。 Mundo 将三维场景表示、物理仿真与视频…
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
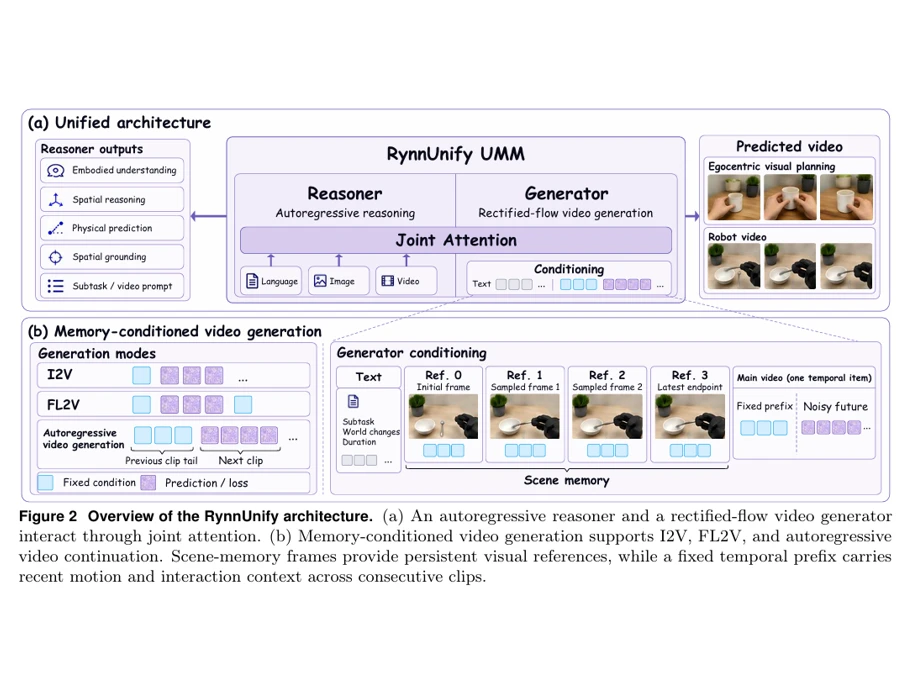
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…