

距离
共 57 篇相关内容
对话 IROS 最佳论文奖入围团队,揭开机器人「晕玻璃」的秘密
9 月 27 日至 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在美国宾夕法尼亚州匹兹堡 大卫·劳伦斯会议中心( David L. Lawrence Convention Center)举…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
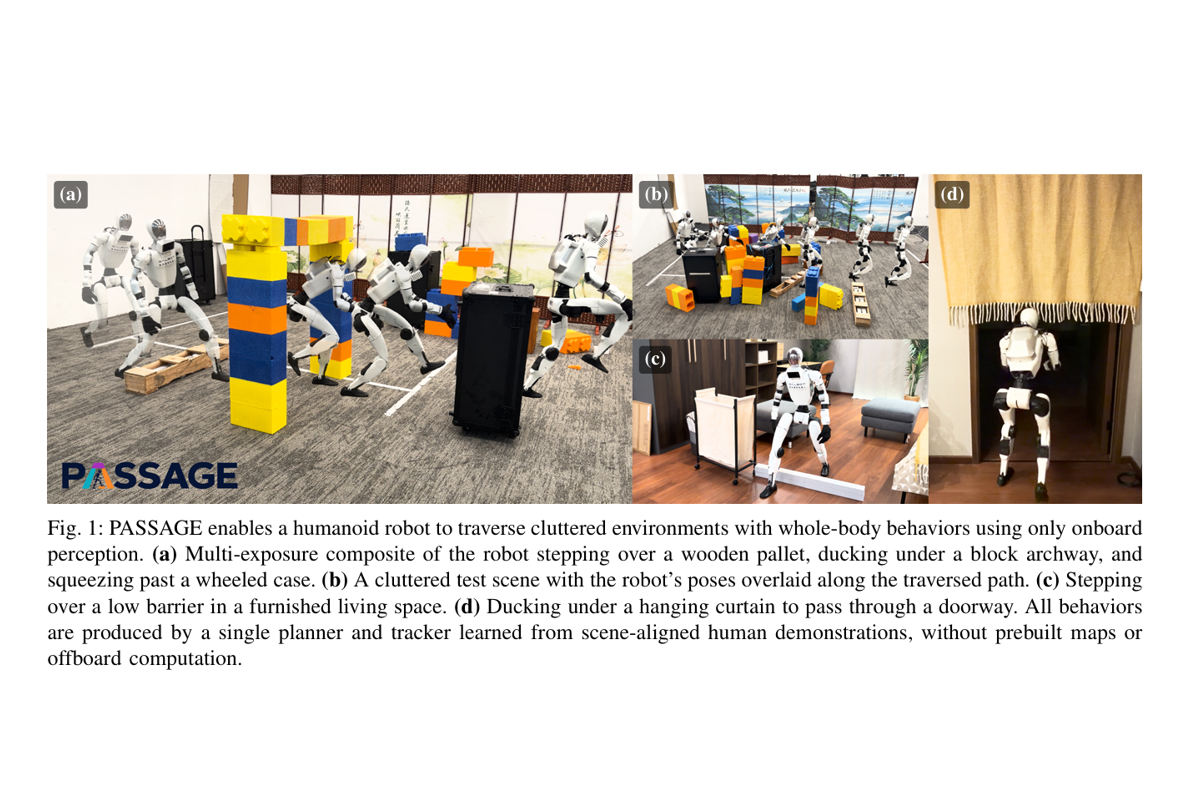
清华大学弋力团队发布 PASSAGE,让人形机器人自己挑动作穿过杂物间
PASSAGE 研究将场景对齐的人体动作数据积累至100小时量级,通过流匹配规划器搭配感知增强的全身追踪器架构,让人形机器人能够在杂乱受限环境中自主选择并组合跨越下穿侧身避让等多元运动动作。仿真测试结果可以直观证明,机器人无接触通行的成功率…
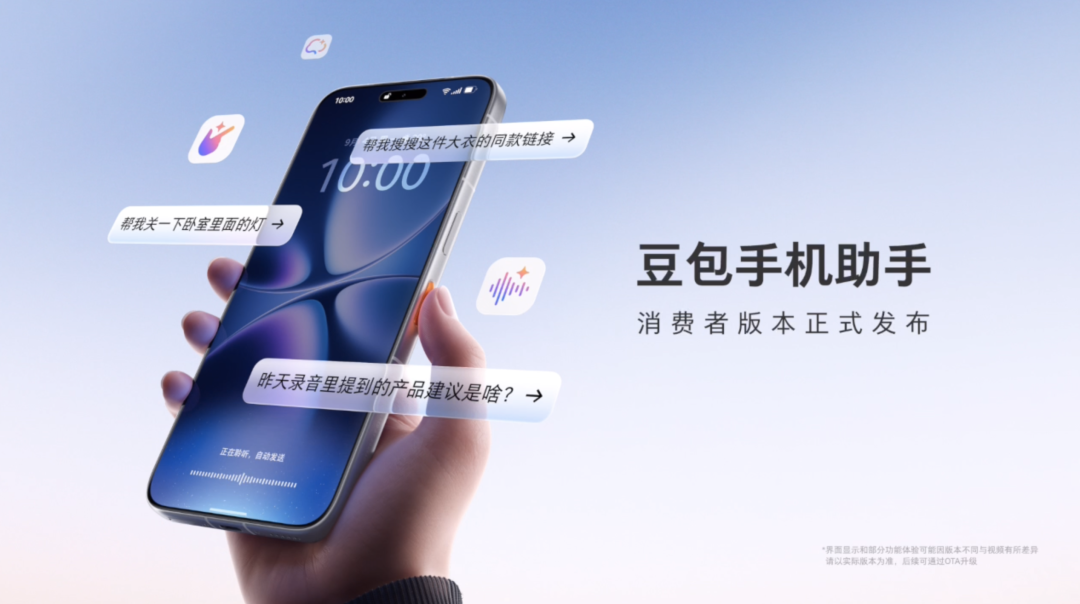
卷土重来的豆包手机,把隐私问题解决了吗?
2025 年 12 月 1 日,搭载豆包手机助手技术预览版的努比亚 M153 以工程样机的形式少量发售,定价 3,499 元,很快售罄。官方演示中,它可以根据一篇种草笔记寻找商品、跨平台比价,也能整理旅游攻略、在地图中标记餐厅,再根据行程继…
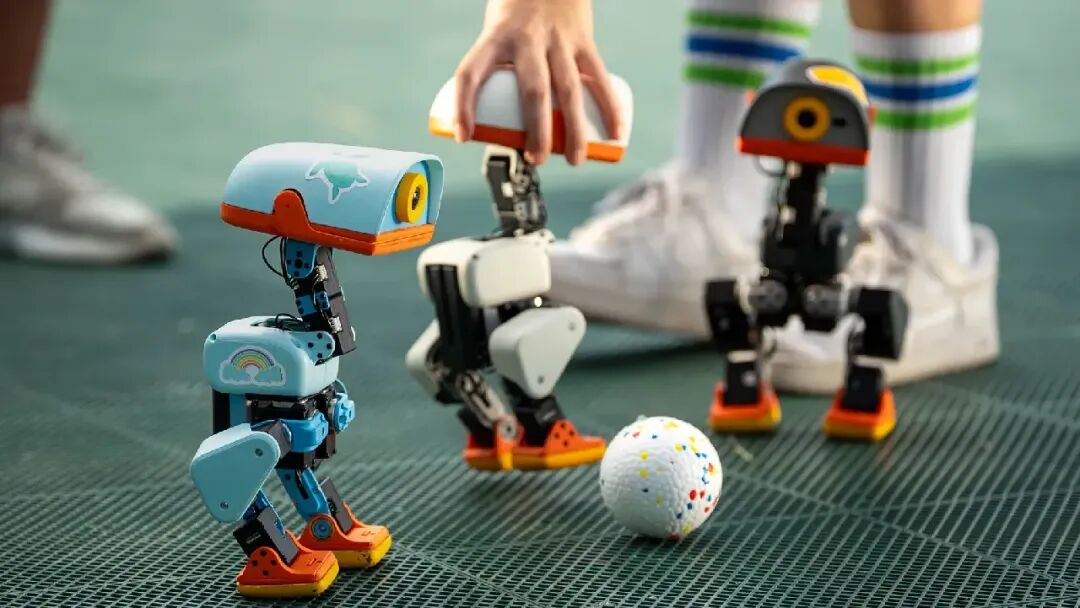
399 美元买一只会摔跤的鸭子,Hugging Face 赌的是机器人的「刷机时代」
399 美元,买不到一台替你叠衣服、收拾房间的人形机器人。 但可以买到一只鸭子。 它只有 25 厘米高,走起路来摇摇摆摆;脑袋和身体一共装了 15 个电机,嘴巴可以张开,把地上的小东西铲起来。它会坐下、站起、踢球、滑旱冰,也可以从多种常见摔…
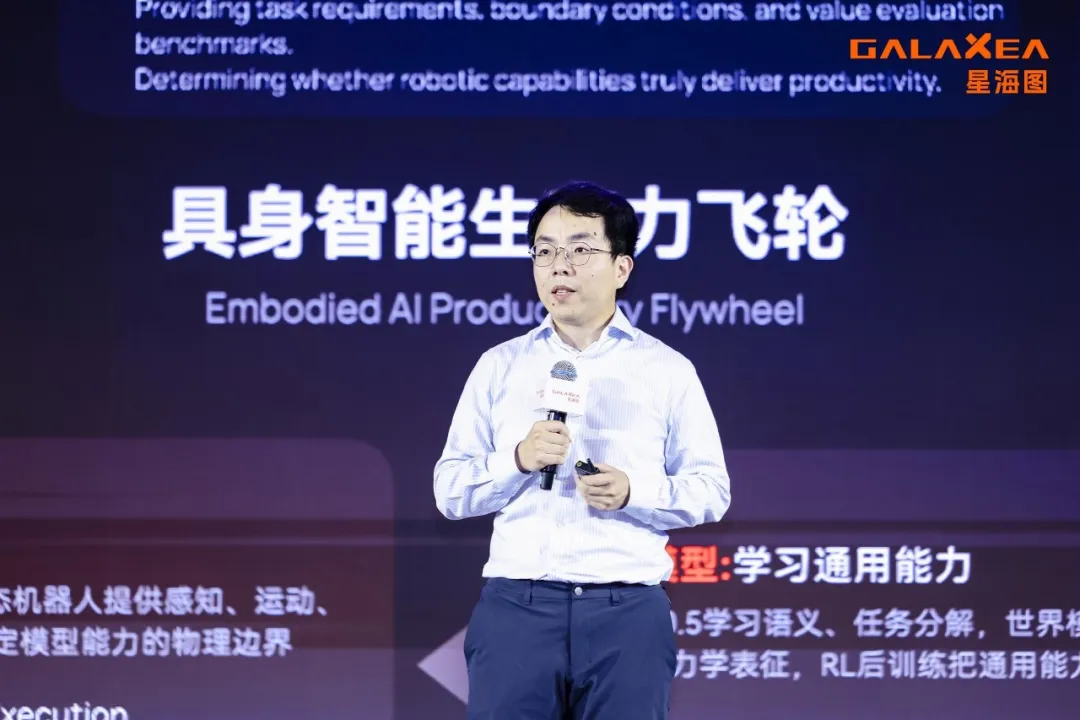
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…
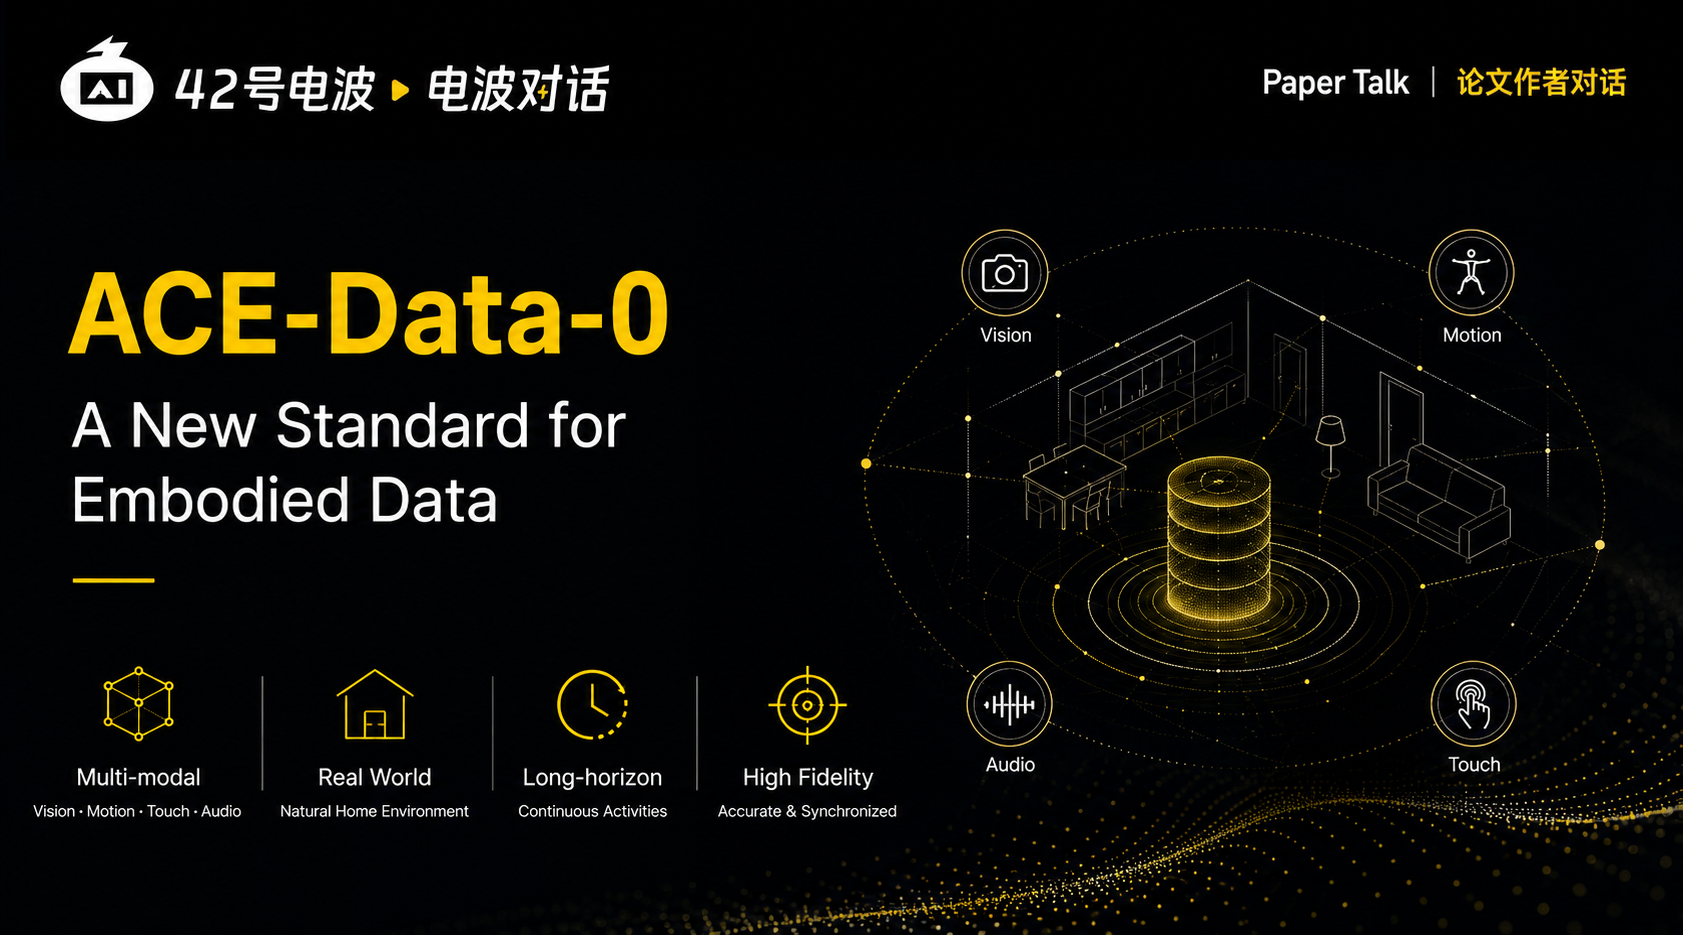
ACE-Data-0 开源背后:我们和大晓机器人聊了聊具身数据的下一步
机器人看视频就能学会一切?那你就太高估它了。 比如生活中最简单的场景,从桌面拿起水杯。这件事人类几乎不需要思考;对机器人而言,却是一条由感知、移动、抓握、接触、物体状态变化和任务记忆共同组成的长链条。 视频可以告诉模型「拿起水杯」,但手指在…

独家对话周顺波:就算没有 AGI,也能做一台大家喜欢的机器人
在创立欧拉万象以前,周顺波已经做了近 12 年机器人。 2015 年,他进入香港中文大学徐扬生院士的实验室,才真正开始做机器人。他参与研发过一只熊猫形态的疗愈机器人,后来被送进香港沙田医院,陪伴自闭症儿童和阿尔茨海默病老人。那时,这类机器人…
中美韩三篇具身智能体力作,串起机器人 Agent 的现在与未来
近期,随着 Anthropic 发布报告,具身智能的牌桌上坐满了所有能叫出名字的大语言模型巨头。 Anthropic 在 2026 年 7 月发布了一份独特的实验报告《Claude plays robotics》。他们直接把 Claude …
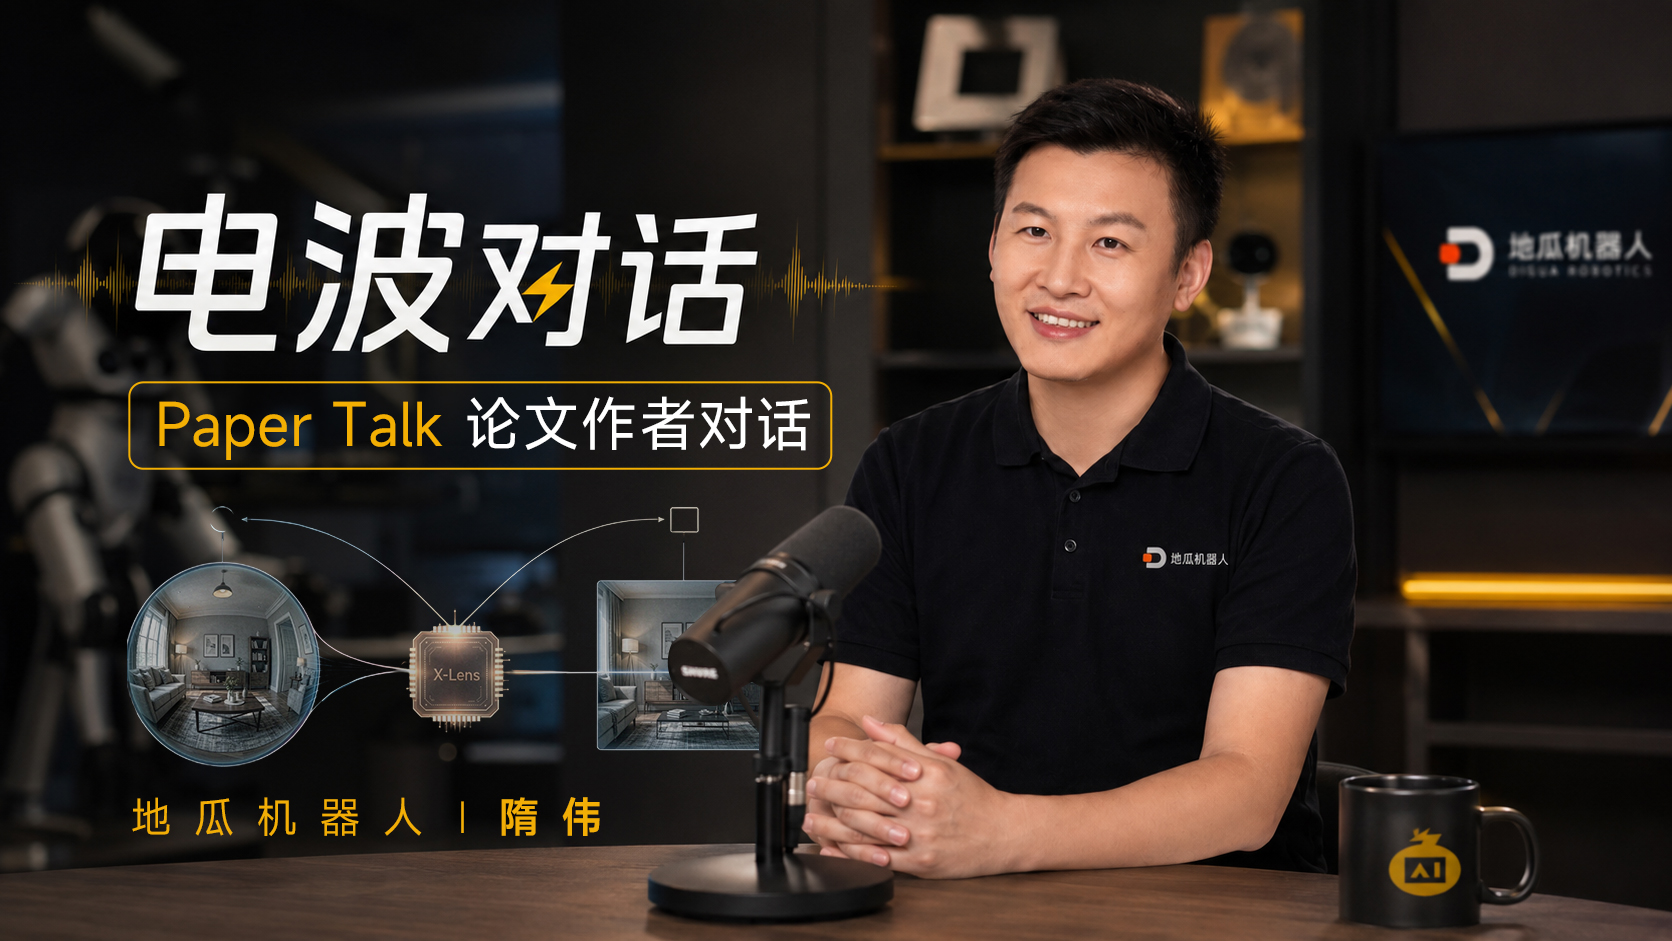
0.04B 通吃异构相机,与地瓜机器人隋伟谈 X-Lens 取舍逻辑
鱼眼相机看得广但画面边缘是畸变弯曲的,针孔相机看得直但视野窄。 一台机器人身上往往同时挂着这两种相机,用于感知环境深度,而像 DAC、MapAnything 等深度估计模型,几乎没有既能同时适配好这两种相机,又能端侧跑起来的方案。 对此,地…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…