

距离
共 57 篇相关内容
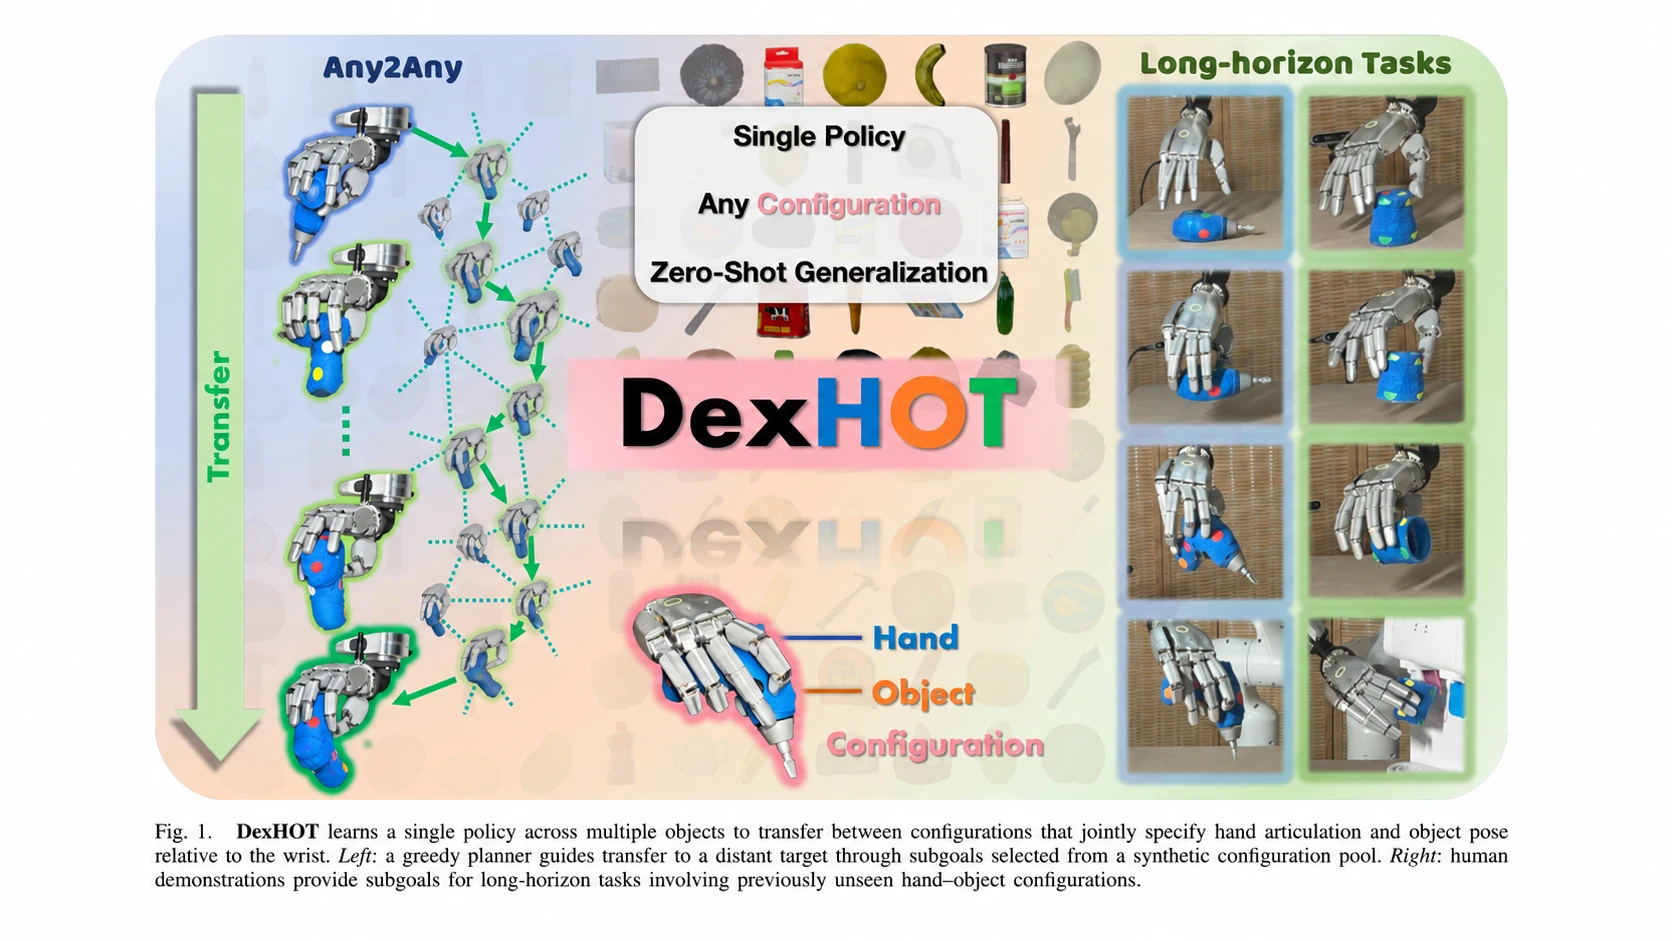
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni-robot-agent,迈向 RUA 训练和本地部署
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni robot agent,迈向 RUA 训练和本地部署 在 RoboDojo 上,Qwen3.8 Flash Next 通过直接操控机器人的方式拿到 31.39 分。这个分数,比 …
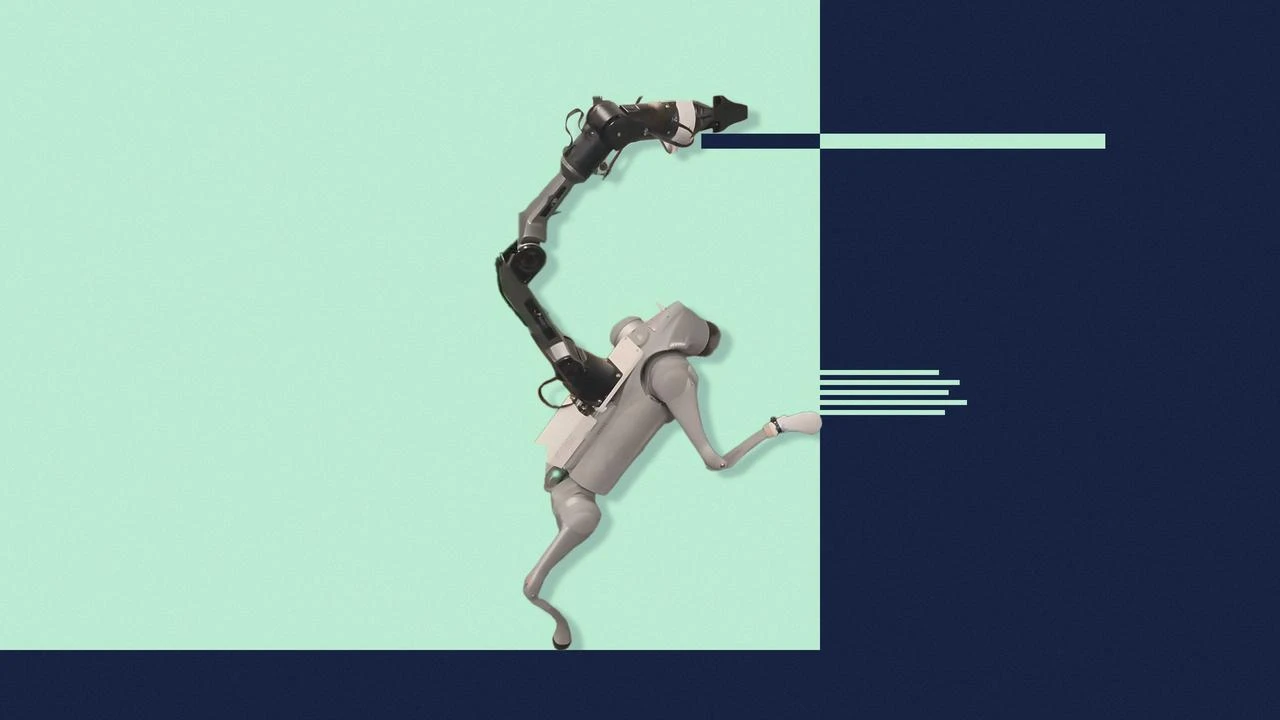
从任务失败中获取新控制器,卡内基梅隆团队用 ELEVATE 帮机器狗补能力
搭载机械臂的四足机器人,比轮式机器人更能适应复杂环境。但却有一个硬限制:所有动作都要提前训练好,存进动作库里。 如果库里没有对应的动作,哪怕换再多任务代码,机器人也做不出这个姿态。 那么机器人可不可以自己发现,任务失败是因为缺少哪个动作,然…
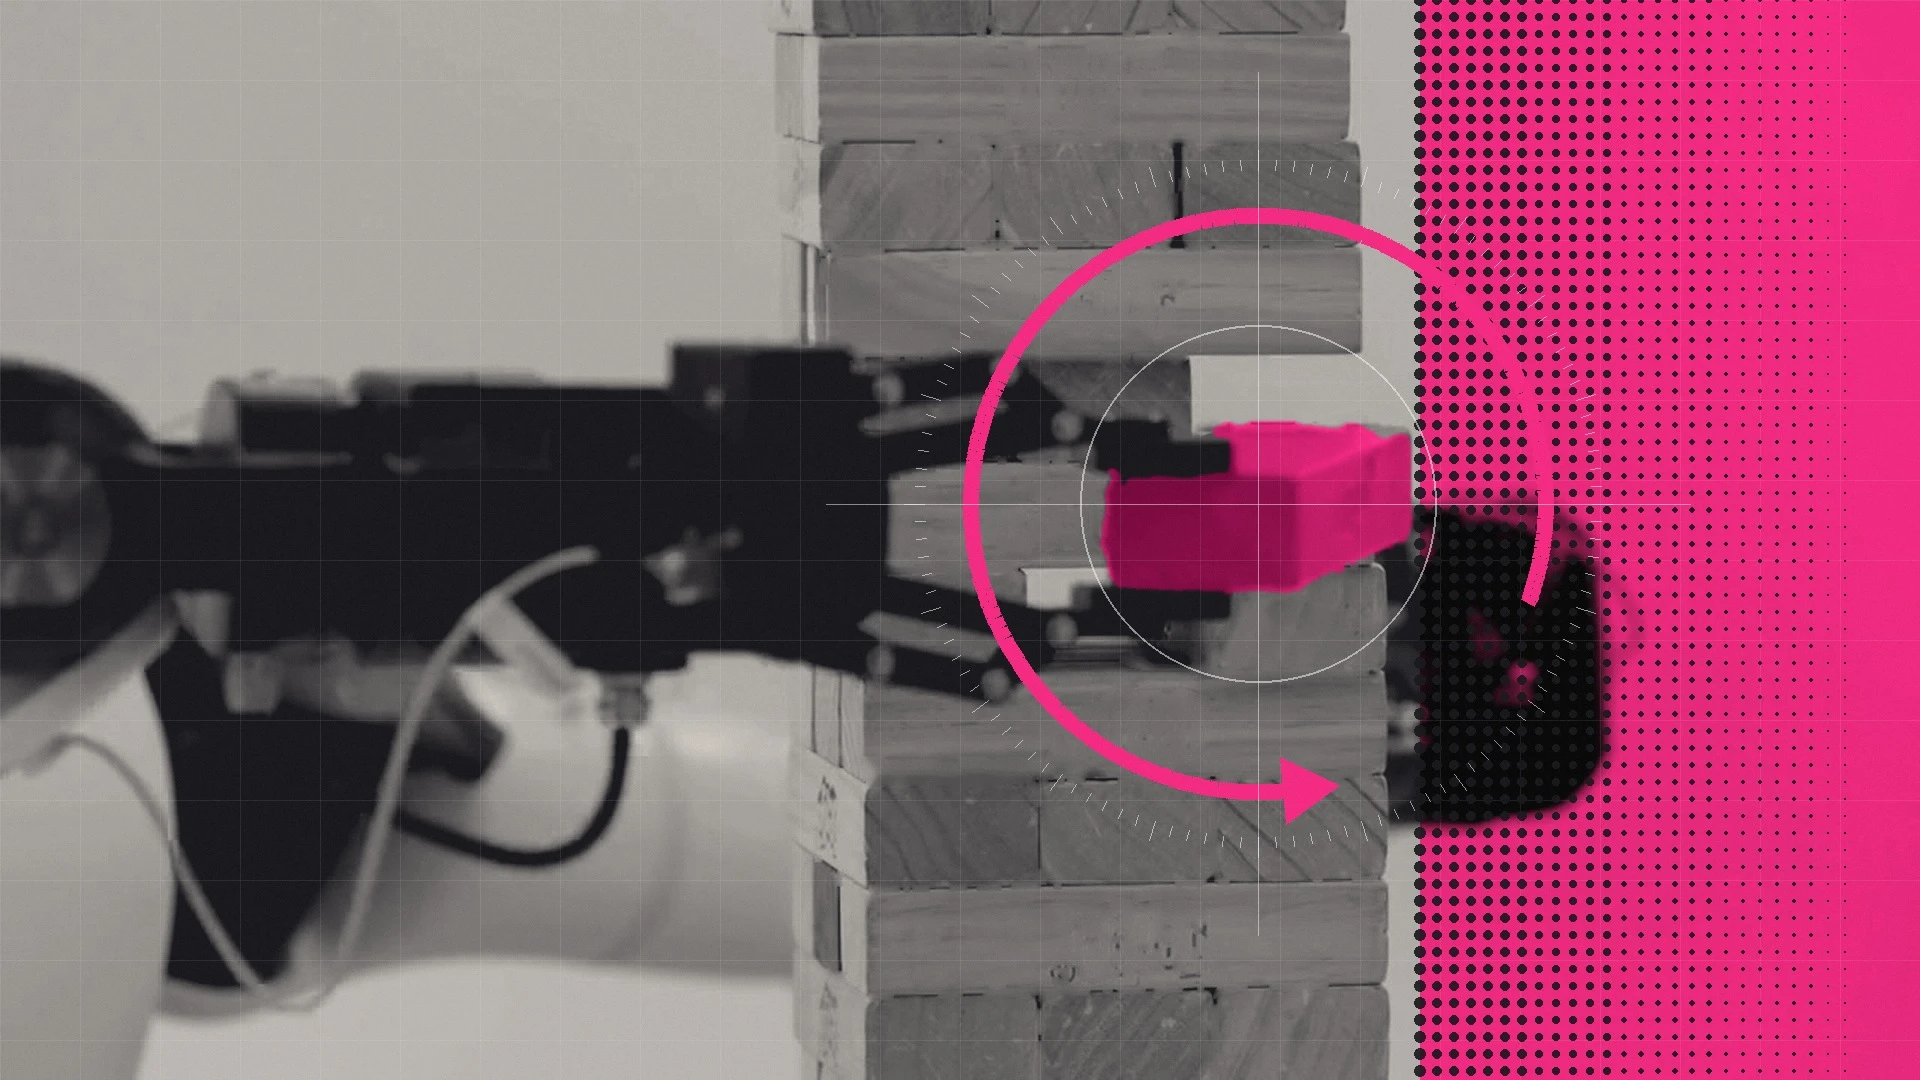
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
丝杠还在等特斯拉
特斯拉第三季度业绩电话会上,有分析师追问:既然 Optimus 的手部设计还没有完全定型,为什么要提前启动生产爬坡? 马斯克解释,特斯拉正在同步推进机器人制造、供应链建设、硬件设计微调和 AI 软件开发。随后,他用一句赌场黑话形容这种做法:…
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
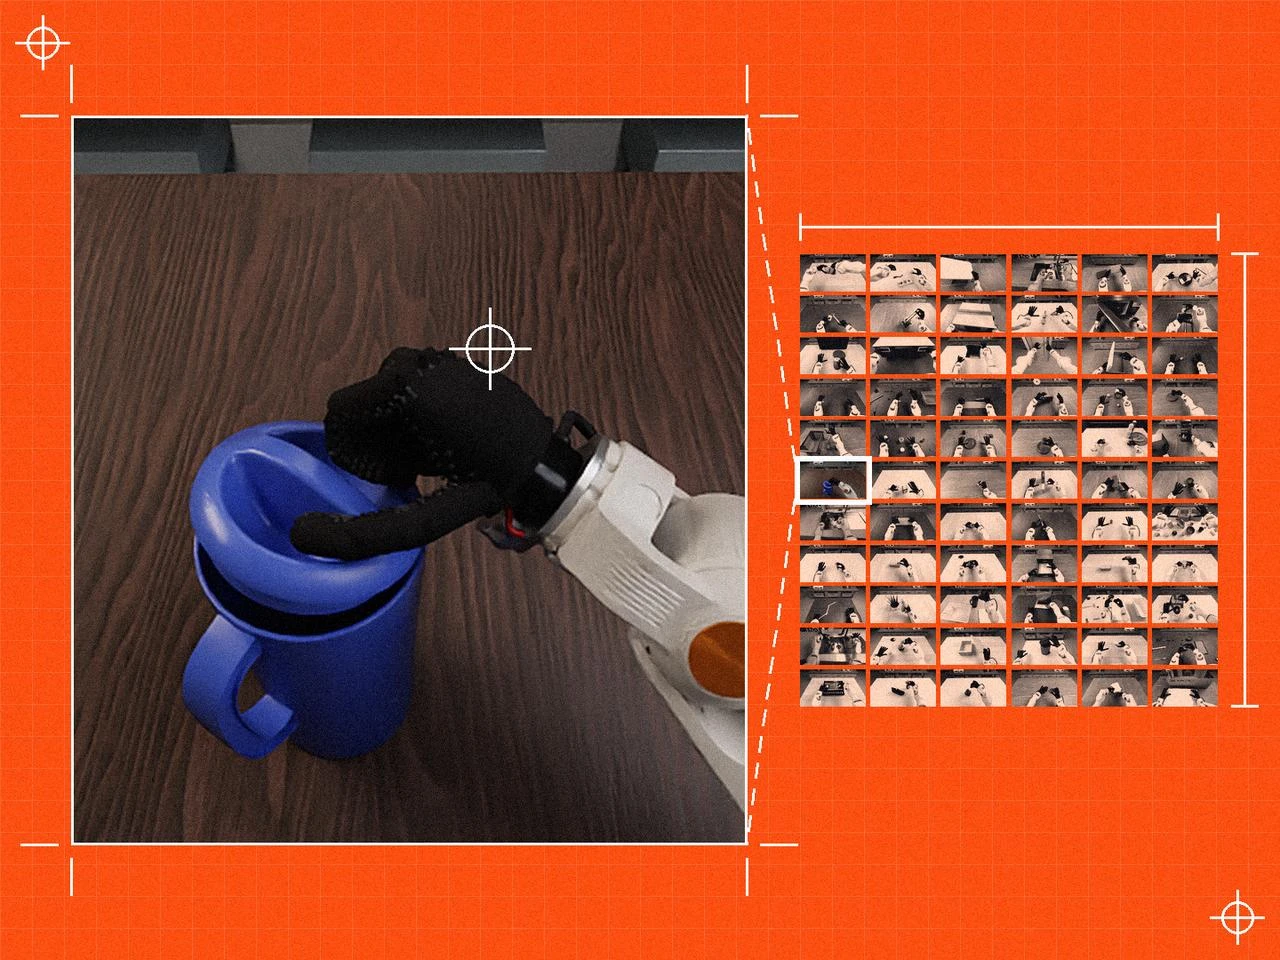
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
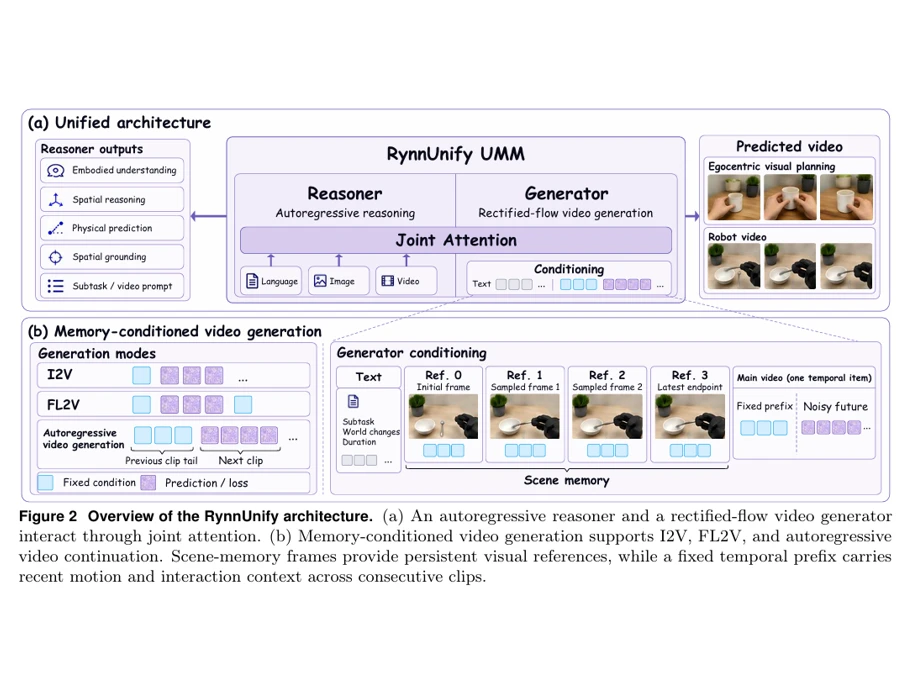
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…
特斯拉 Optimus 开产,马斯克:周产 2 万台至少还要一年
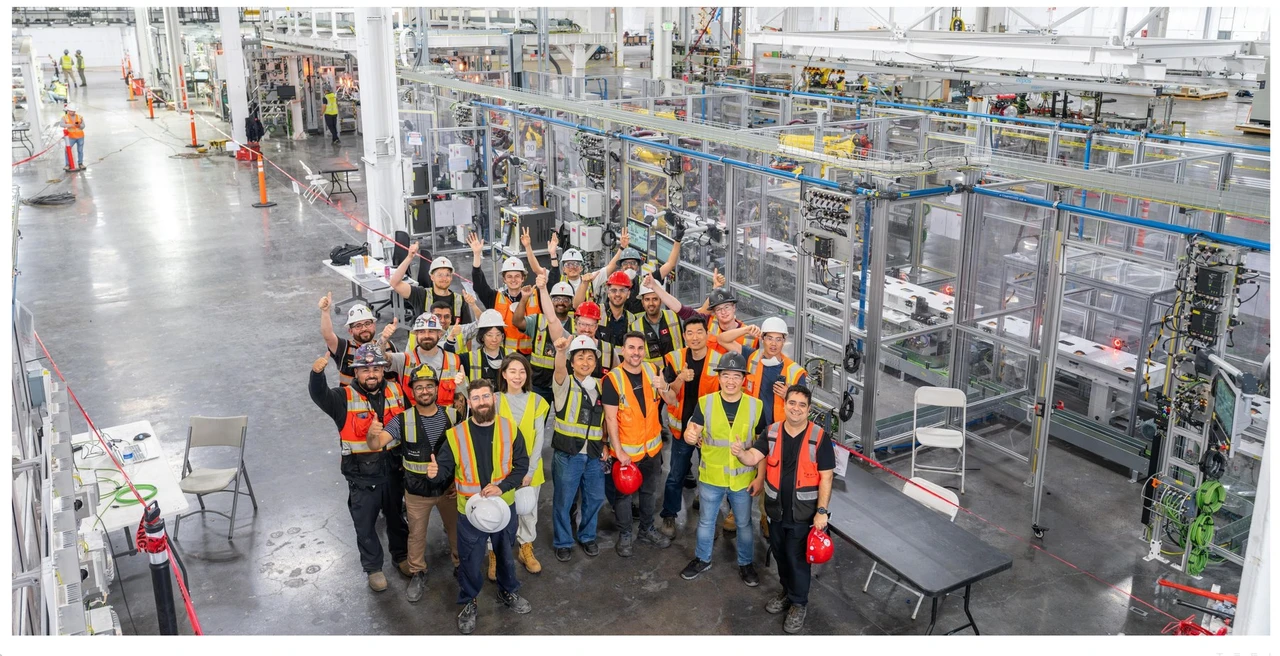
北京时间 10 月 22 日凌晨,特斯拉发布 2026 年第三季度股东信。在机器人一栏,特斯拉只写了三句话:Optimus 已经在弗里蒙特高产量产线投产,这批下线产品是特斯拉首批达到「量产品质」标准的机器人,硬件与制造工艺仍会持续迭代,当前…
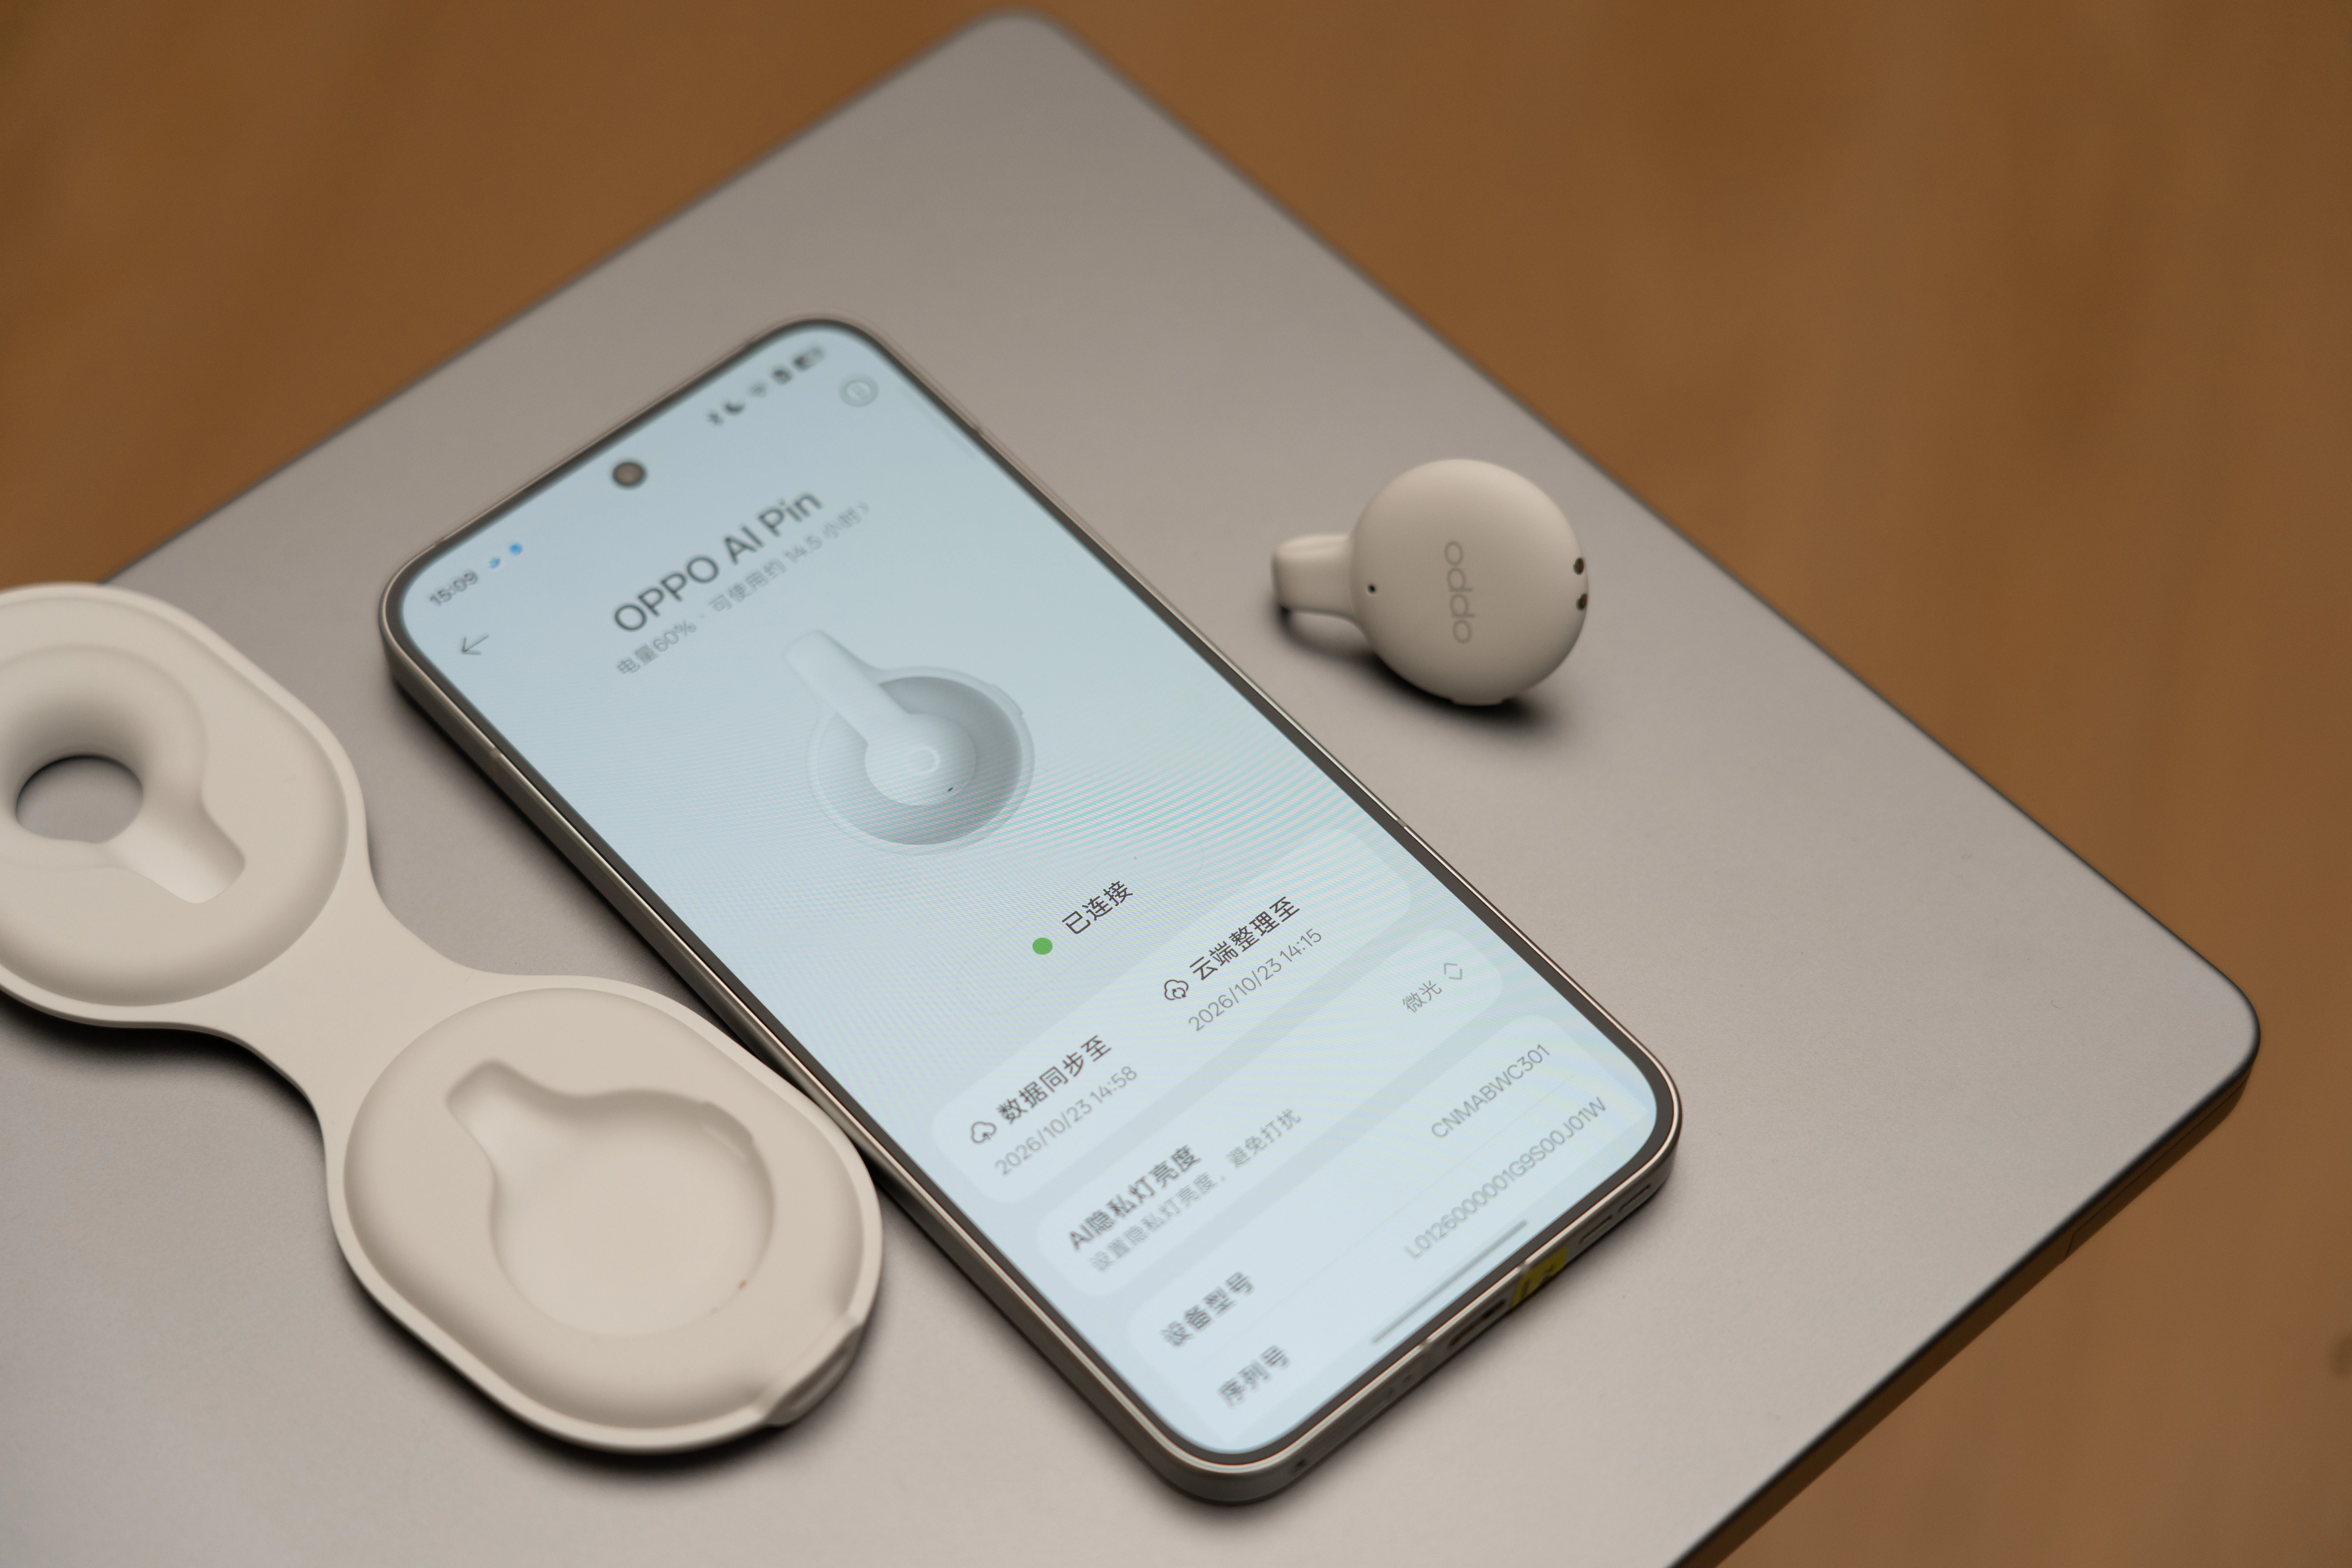
OPPO 心力球实测:三天时间手搓个「妈味」AI
第一次连 OPPO 心力球,我差点以为手机里钻进了一位故人。 App 里显示的设备名叫:OPPO AI PIN。 看到这几个字,经常关注科技的朋友大概都会条件反射一下。Humane 那个著名的 AI Pin,已经在 2025 年 2 月跟着…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
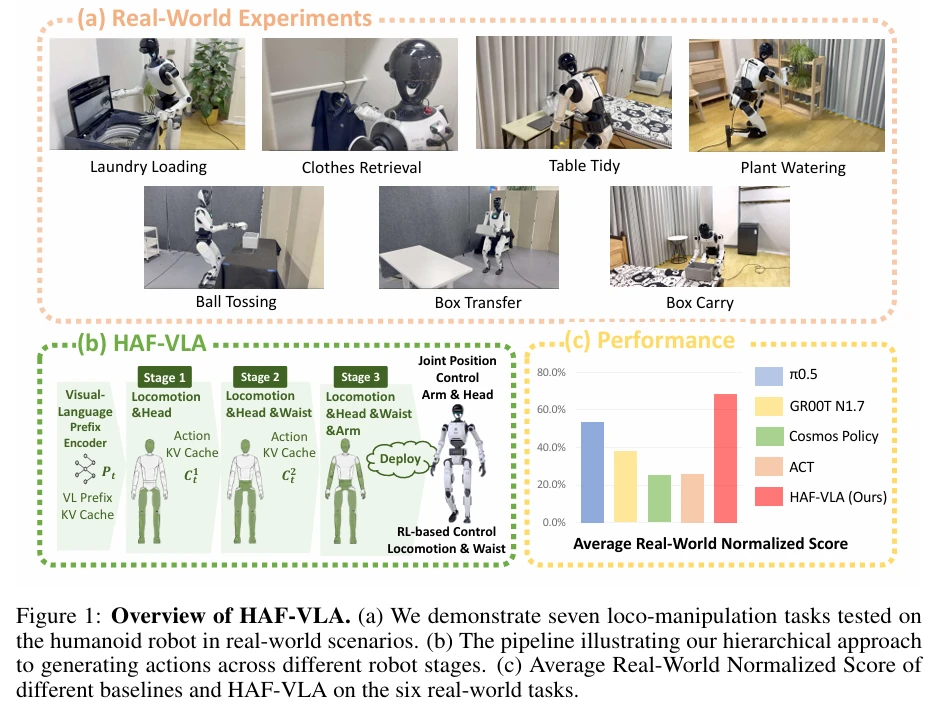
仉尚航等提出 HAF-VLA,让人形机器人分层生成协调的全身动作
仉尚航等提出 HAF VLA,让人形机器人分层生成协调的全身动作 人形机器人要学会自主走向目标、俯身、再伸手抓取,卡点在于全身动作的协同生成。腿、腰、头部与双臂串联在同一条运动学链上:底盘偏移几厘米、腰部角度差几度,手臂就得伸得更远代偿。持…
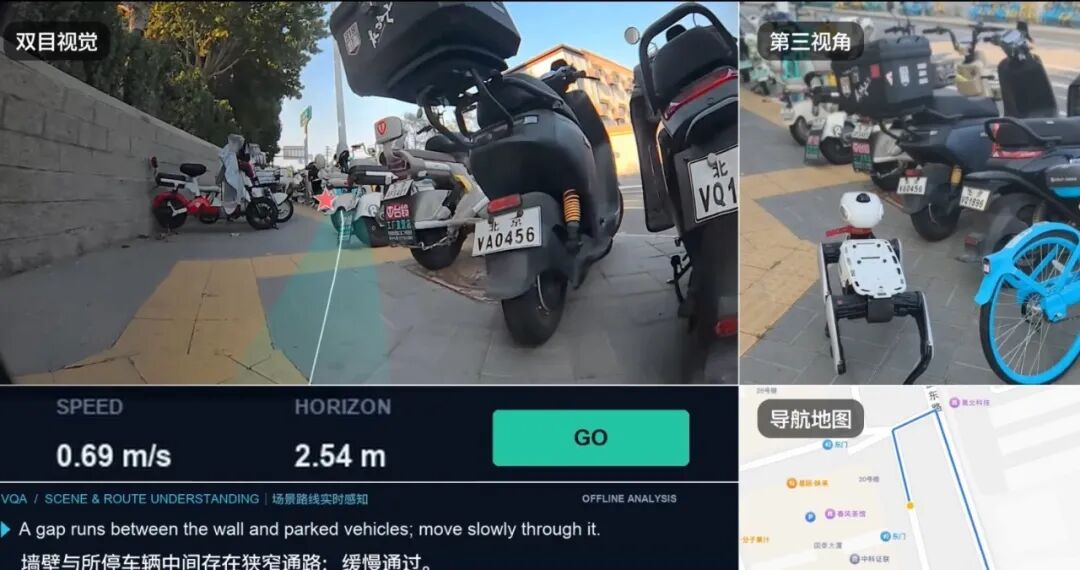
机器人都能跑马拉松了,为什么走到前台还这么难?
机器人越来越会动了。四足机器人爬楼梯、翻越障碍早已不新鲜。今年北京亦庄的人形机器人半程马拉松上,甚至有近四成参赛队伍采用自主导航方式。 但如果终点不是赛道上的冲线,而是某栋写字楼的前台呢? 在 Vbot(维他动力)展示的一段导航演示中,机器…