

Genie
共 10 篇相关内容
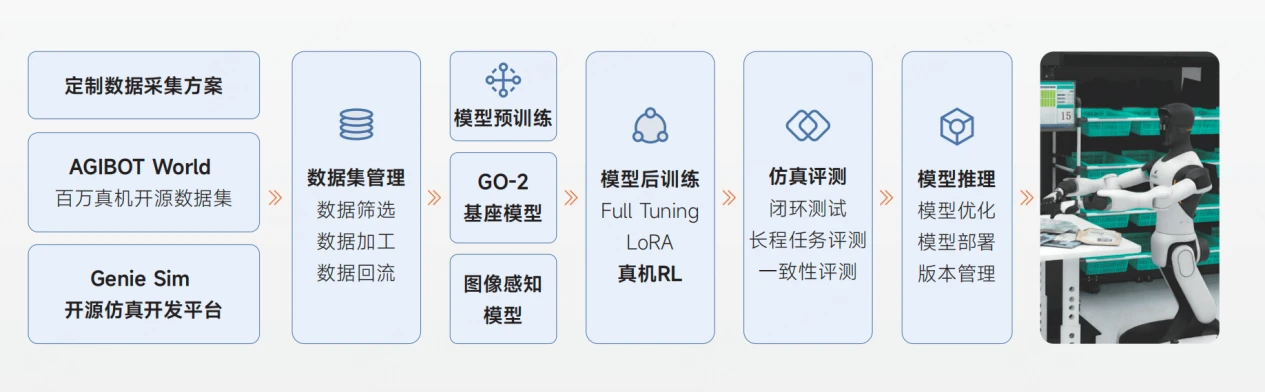
智元发布 Genie Studio 2.0,最快 7 天完成机器人新场景从 0 到 1 部署验证
10 月 23 日,作为「AI WAVE」七连发第二弹,智元发布一站式具身智能作业平台 Genie Studio 2.0。平台由 Flywheel、Agent、Monitor 三大模块组成,覆盖数据采集、模型训练、仿真测试、作业编排与多机运…
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型 10 月 19 日,机器人 AI 公司 Dream Labs 宣布完成 9,000 万美元种子轮融资,同步推出机器人基础模型 Dream 1 和公开 API。本轮融资…
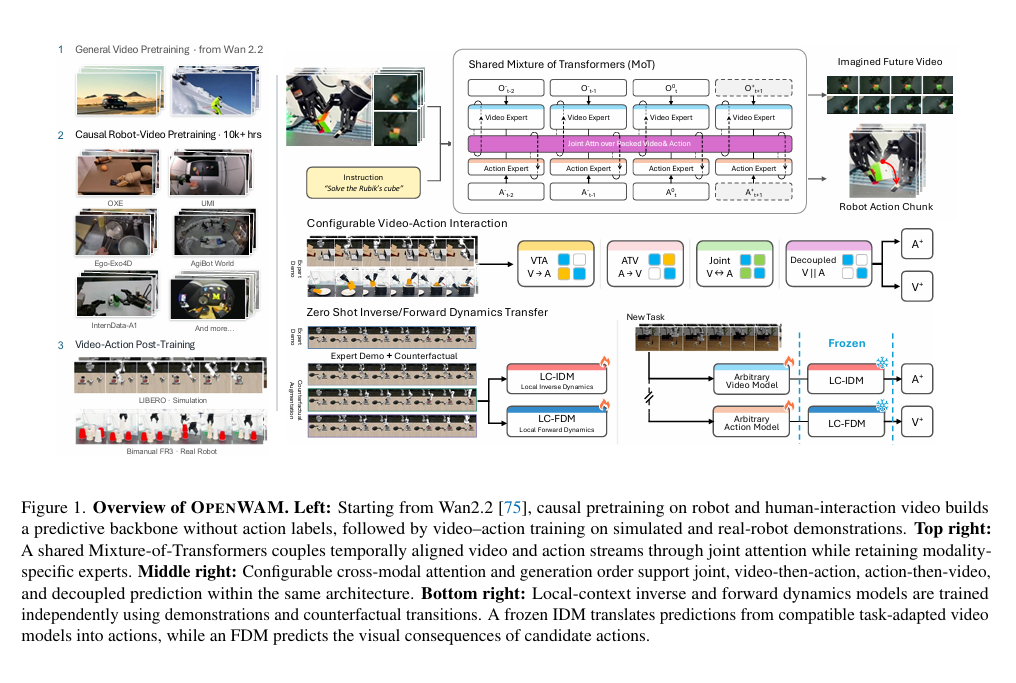
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …

智元为什么突然成了机器人运动会的「奖牌收割机」?
8 月 26 日晚间,为期五天的第二届世界人形机器人运动会在北京闭幕,来自 16 个国家的 666 支队伍、2,056 台机器人参加了本届运动会。 究竟哪一支队伍更强?奖牌榜说了算。本届人形机器人运动会上,共诞生了 50 枚金牌、49 枚银…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
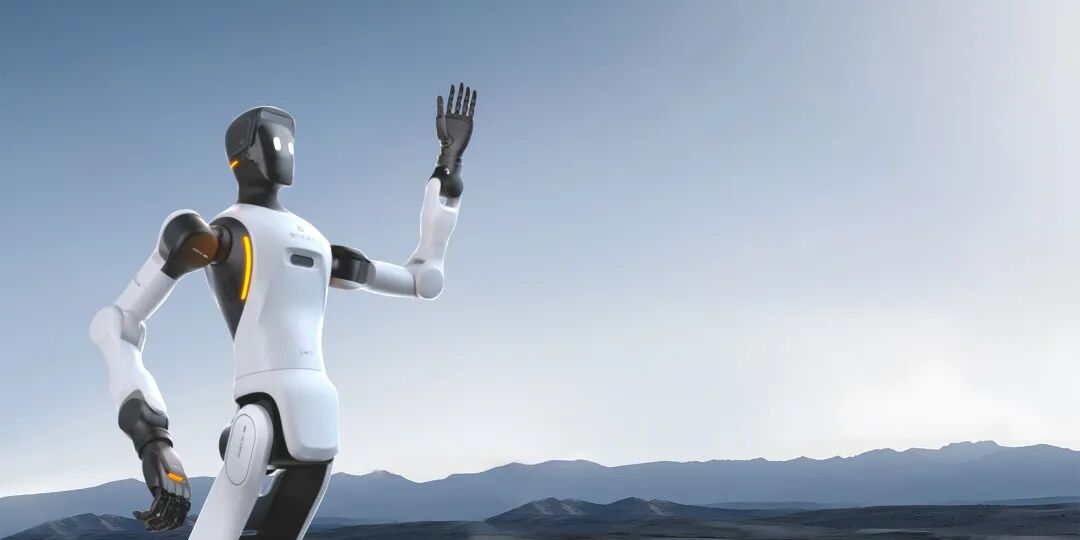
从智元 6 天工厂作业,看具身智能的「部署态」拐点
在过去两年时间里,全球具身智能行业迎来高速扩张。硬件层面百花齐放,自由度不断刷新,行走速度日益精进。然而,机器人熟练地叠衣服、倒咖啡或是后空翻背后,很可能就是大量失败之中巧合的一次成功。 机器人什么时候能真正走向规模落地? 具身智能的产业拐…
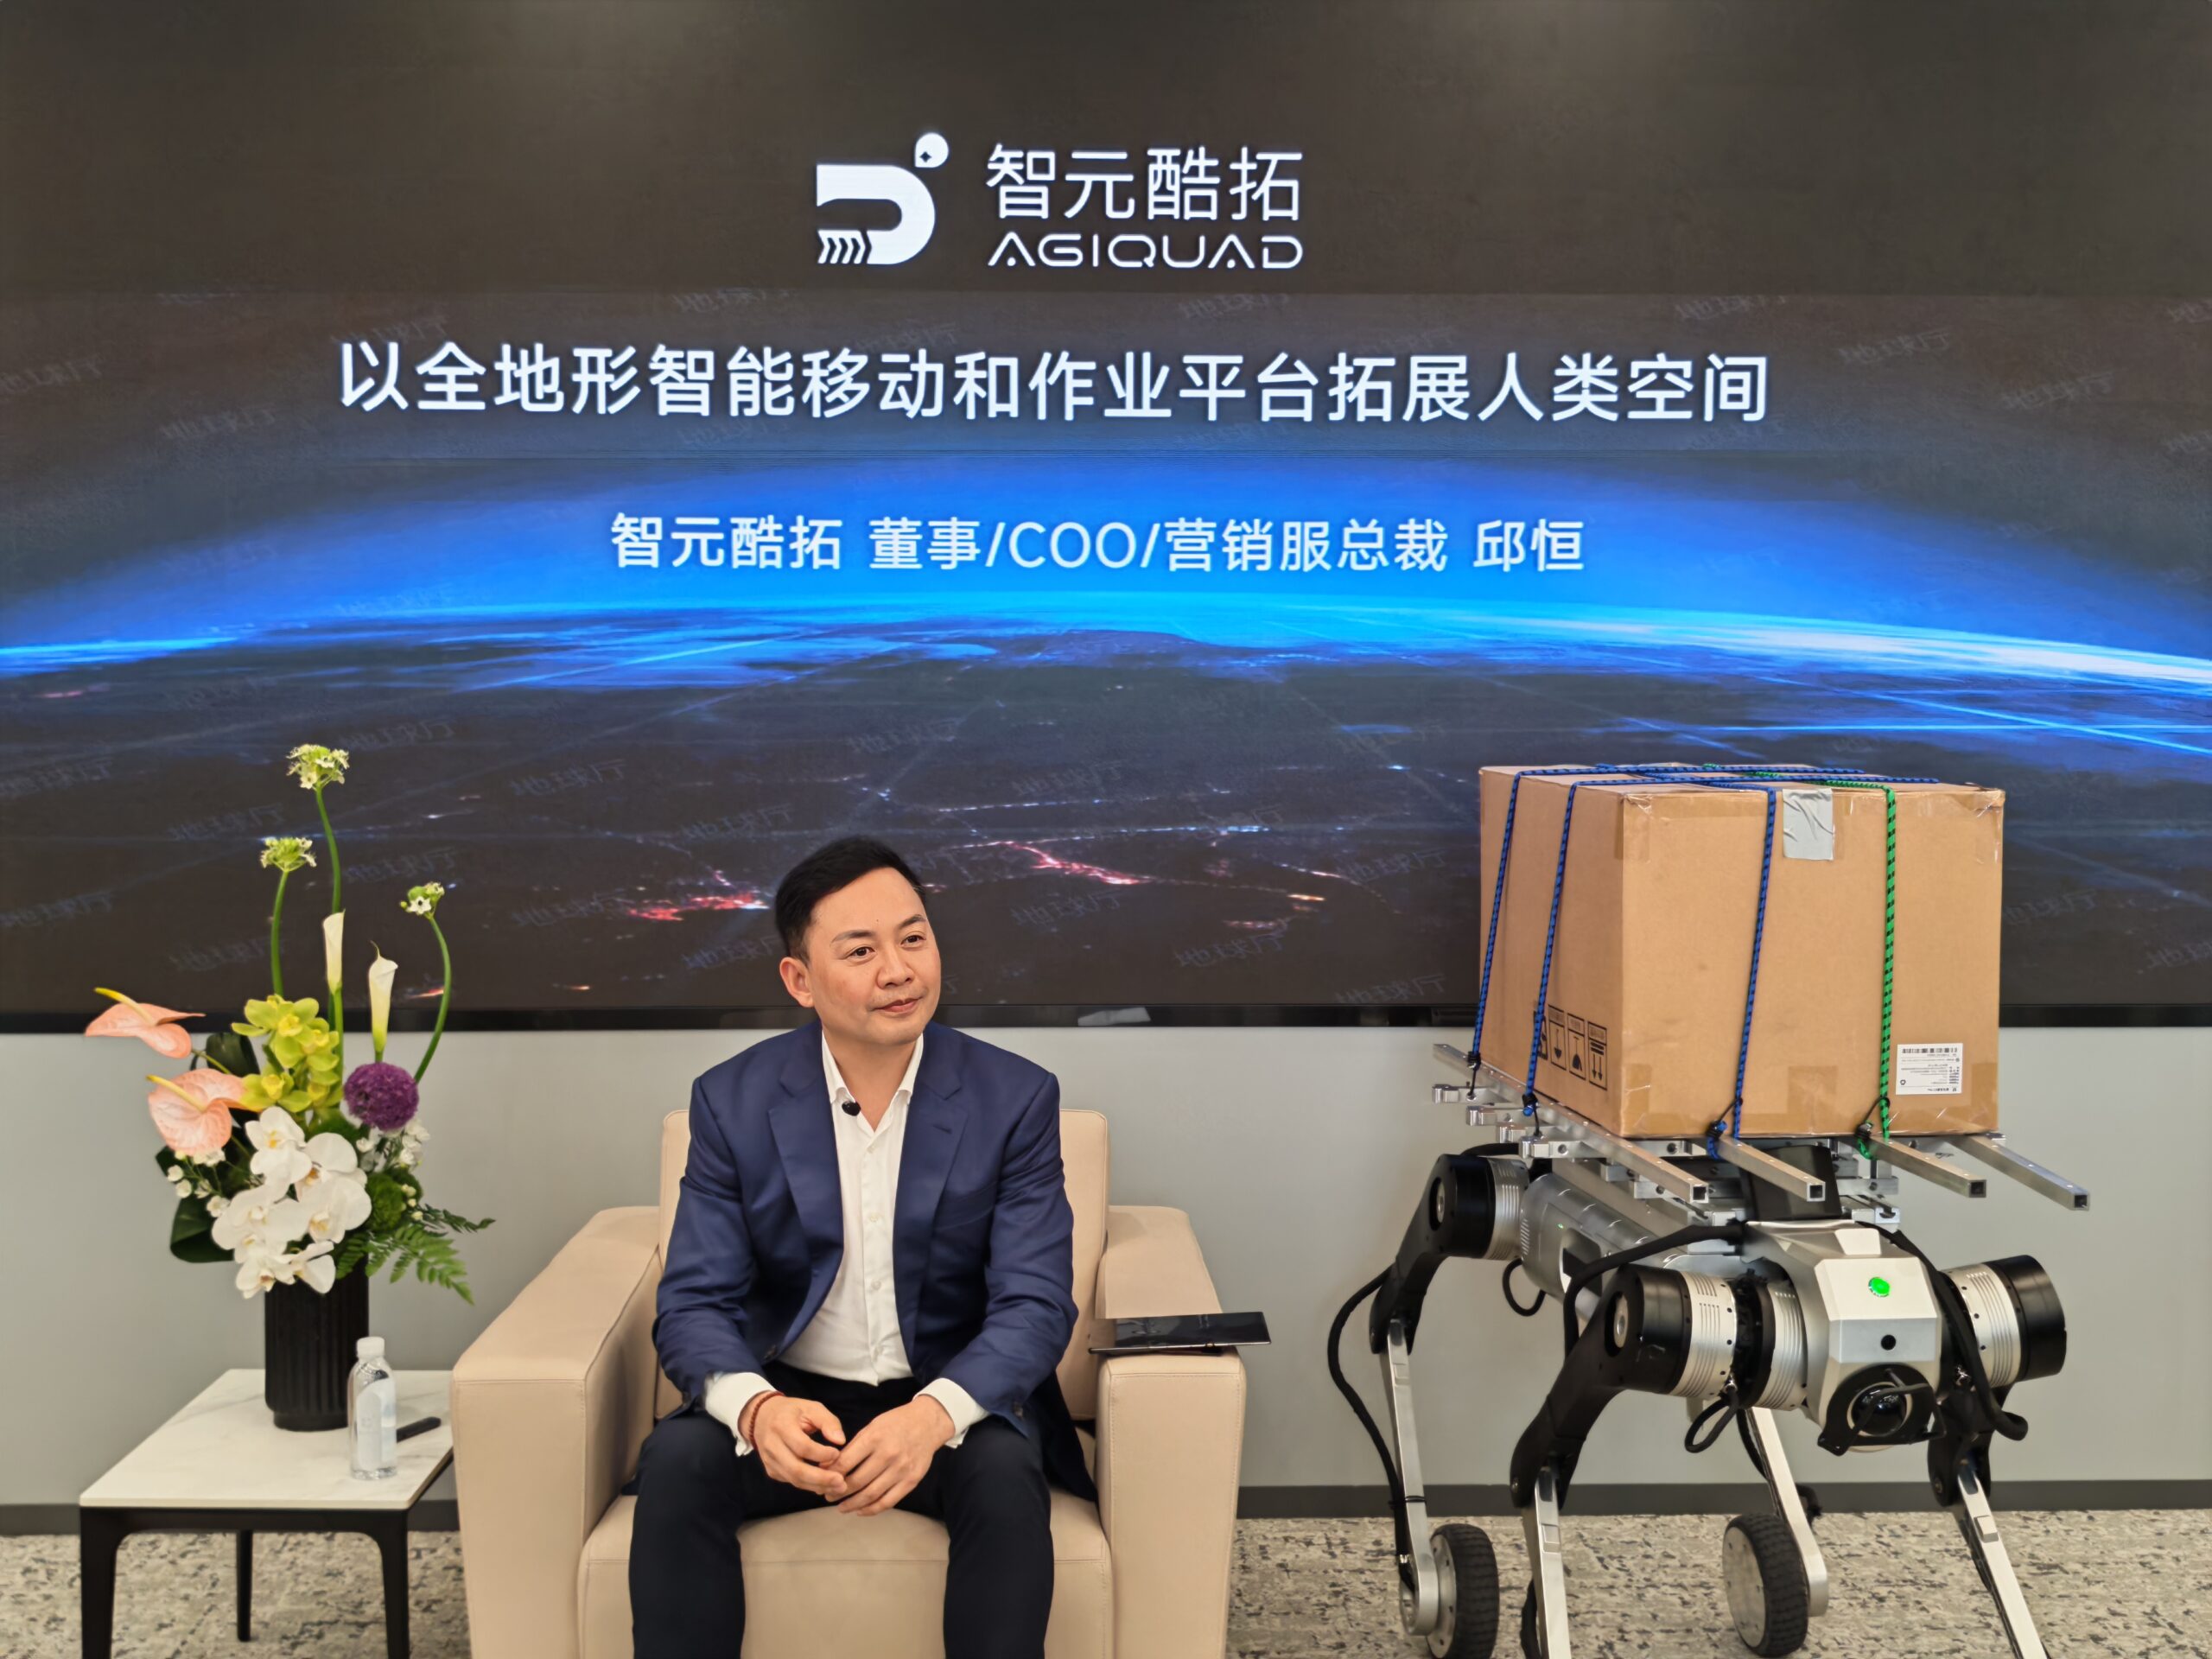
智元酷拓发布全地形智能移动和作业平台,目标 2030 年实现规模出货 30 万台
在当下的具身智能领域,人形机器人与四足机器人正在形成清晰的能力互补,人形更擅长站立姿态下的精细操作与上肢作业,四足则以全地形通过性和稳定移动见长。在矿山、井下、管廊、废墟、极地等人类难以长期作业的场景里,四足机器人的价值更突出,它能抵达绝大…
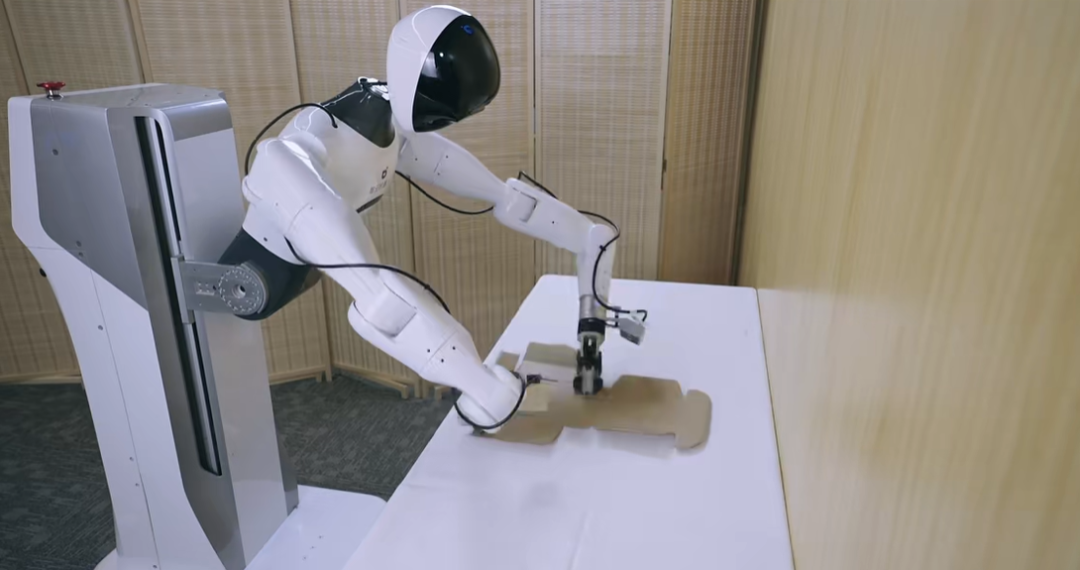
边想边做还是想好再做,智元机器人 GO-2 模型给出了答案
4 月 9 日,智元发布了新一代 VLA 基座模型 Genie Operator 2(GO 2),引入「动作思维链」和「异步双系统」架构的同时,试图为机器人领域长期存在的知行不一问题,给出一套新的解法。 近一年来,围绕机器人落地干活的讨论越…
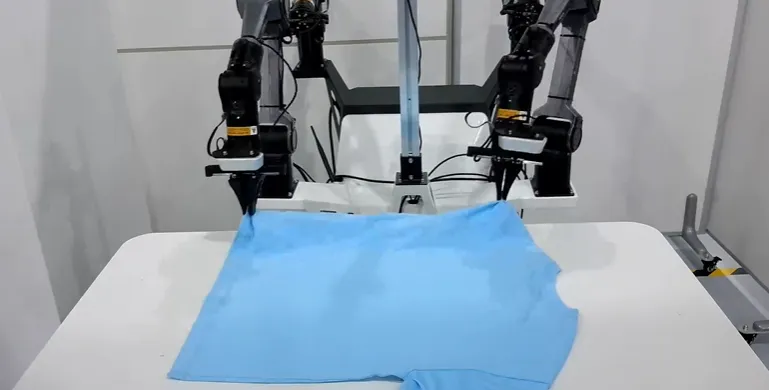
智元全面开源「王炸」模型,机器人圈沸腾了
9 月 23 日,智元机器人宣布其通用具身基座大模型 GO 1(Genie Operator 1)正式在 GitHub 开源。这是继今年 1 月 AgiBot World 具身智能百万真机数据集开源后,智元向行业投下的又一颗「技术炸弹」,短…
对话智元合伙人姚卯青:世界模型加速转动具身智能飞轮,下一代机器人将支持热换电
上周末开幕的 2025 世界人工智能大会(WAIC)可谓精彩纷呈,国内数百家 AI 领域顶尖企业齐聚上海,让更多人看到了 AI 的未来。 7 月 27 日上午,由智元机器人主办,以「全球视角下的具身智能新机遇」为主题的智启具身论坛在世界人工…