

VLA
共 165 篇相关内容

宁王领投,银河通用完成 11 亿融资,刷新今年国内具身智能单笔最高融资纪录
6 月 23 日,银河通用宣布已经完成由宁德时代领投的 11 亿元人民币新一轮融资。本轮融资汇聚了宁德时代上市公司战投、溥泉资本(CATL Capital)、国家开发银行国开科创、北京机器人产业基金、纪源资本等顶级投资方。 作为产业战略领投…

维他动力完成种子轮亿元投资,地平线、高瓴创投领投
42 号电波获悉,维他动力(Vita Dynamics)近日完成了种子轮亿元投资,头部智驾企业地平线和行业内顶级投资机构高瓴创投领投。 此外,理想汽车早期投资人、科技产业资源深厚的元璟资本,在 AI、机器人和硬件领域有前瞻布局的初心资本,产…

独家|理想前智能驾驶产品总监赵哲伦离职创业,加入具身智能赛道
独家|理想前智能驾驶产品总监赵哲伦离职创业,加入具身智能赛道 42 号电波独家获悉,理想汽车前智能驾驶产品总监赵哲伦已于日前离职,并作为联合创始人,与地平线前副总裁、前软件平台产品线总裁余轶南,成立维他动力(北京)科技有限公司,将主要负责具…
「摔倒」方显真差距,I-BFM 把物理交互训进行为基座模型
这两年有不少惊艳的机器人搬箱子的 demo,但不知道大家是否有注意到一个细节,绝大多数 demo 里,一切都是按剧本走的。箱子摆在它该在的位置,机器人站得笔直,一遍过,没有任何干扰,甚至大部分镜头里都没有人的出现。 现实世界不是这样。手会没…
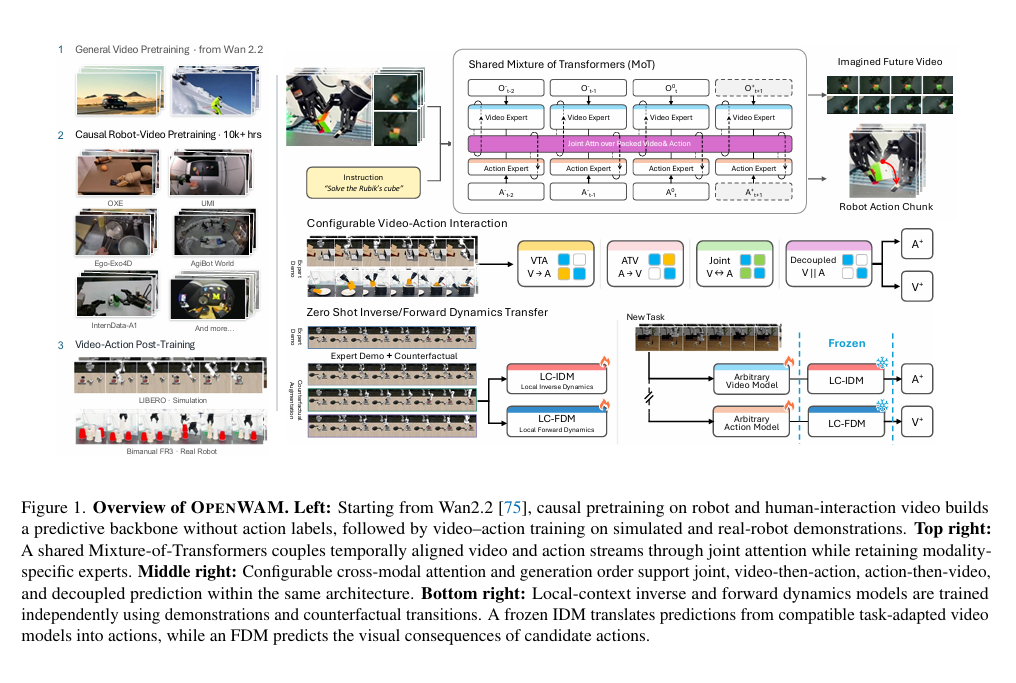
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …
对话 CONTACT 作者:从任务到表示,机器人需要什么样的触觉?
过去几年,机器人研究关注的问题正在发生变化。 随着 sensing、learning 和 foundation model 的结合不断深入,新的问题开始出现:机器人感知到的信息,究竟哪些真正能够帮助它完成动作? 触觉正处在这个转折点。过去相…

对话 StageCraft 作者,聊一聊 VLA 从本体迁移到环境变化差在哪
今年 IEEE/RSJ 智能机器人与系统国际会议(IROS)于 9 月 27 日至 10 月 1 日期间在美国匹兹堡召开。 本届 IROS 收录的论文接近 1,900 篇,分设三百多个主题报告场次。 作为机器人领域与 ICRA 齐名的两大顶…
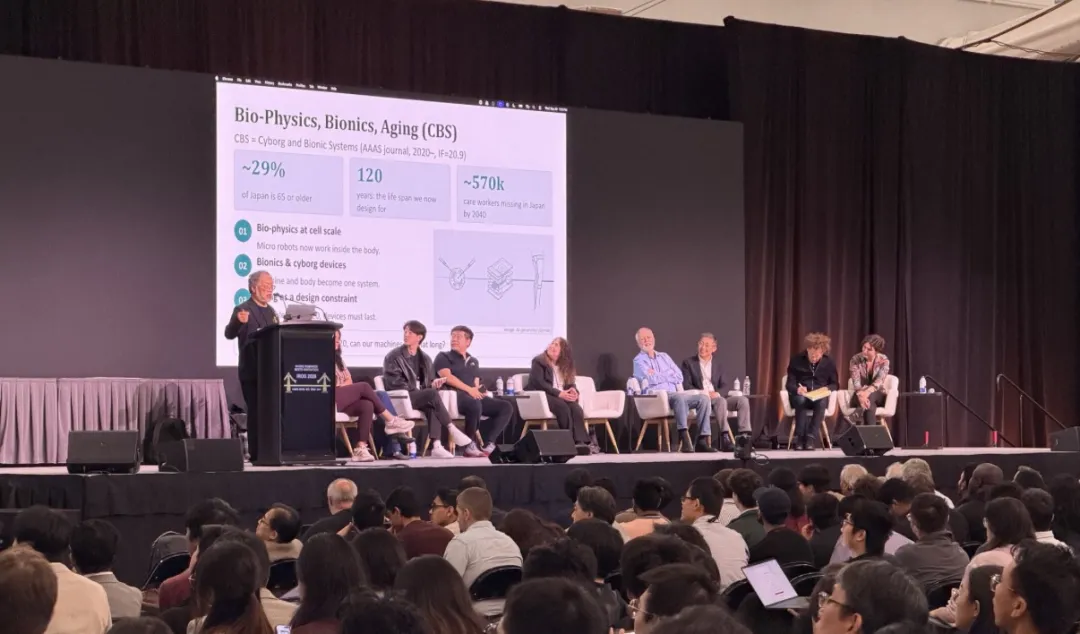
想造 GPT 通才的年轻人,和相信专才的老将|IROS 2026 现场
9 月 27 日到 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在大卫·劳伦斯会展中心举办。 上一次匹兹堡举办 IROS 还是在 31 年前的 1995 年,31 年里,CMU 在这里把机…
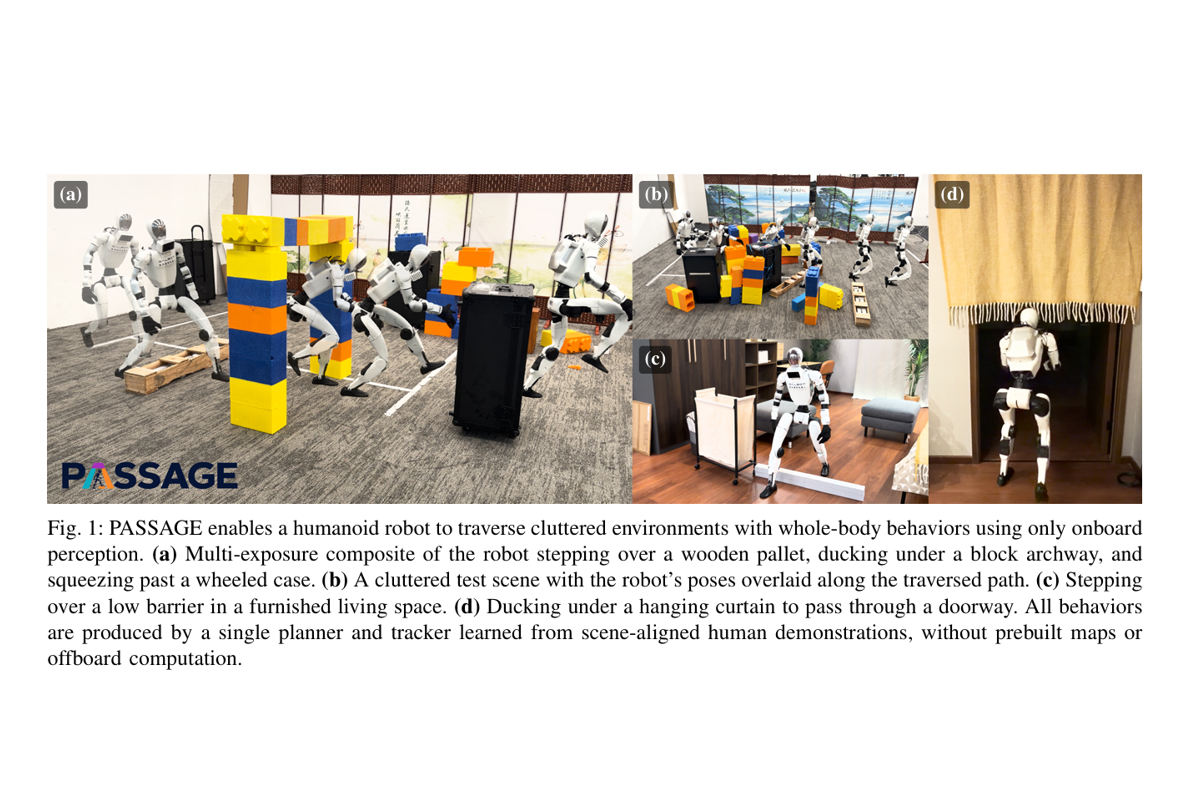
清华大学弋力团队发布 PASSAGE,让人形机器人自己挑动作穿过杂物间
PASSAGE 研究将场景对齐的人体动作数据积累至100小时量级,通过流匹配规划器搭配感知增强的全身追踪器架构,让人形机器人能够在杂乱受限环境中自主选择并组合跨越下穿侧身避让等多元运动动作。仿真测试结果可以直观证明,机器人无接触通行的成功率…
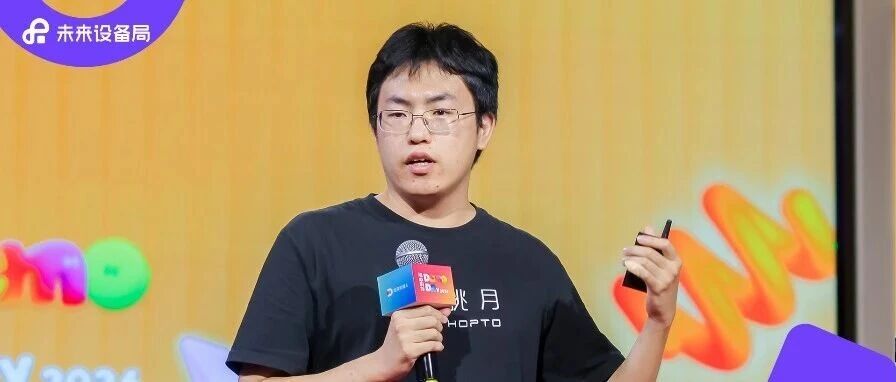
对话眺月科技王方正:造一台既会跳、也会飞的机器人
还没来得及正式打招呼,眺月科技 CEO 王方正已经准备开始演示产品。 「我们先来看看这个产品吧,让它跳起来给大家演示一下。」 那是上海创新创意设计研究院的一间大会议室。长桌上摆着电脑和咖啡杯,并不是专门为机器人清理出来的测试场地。王方正把机…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
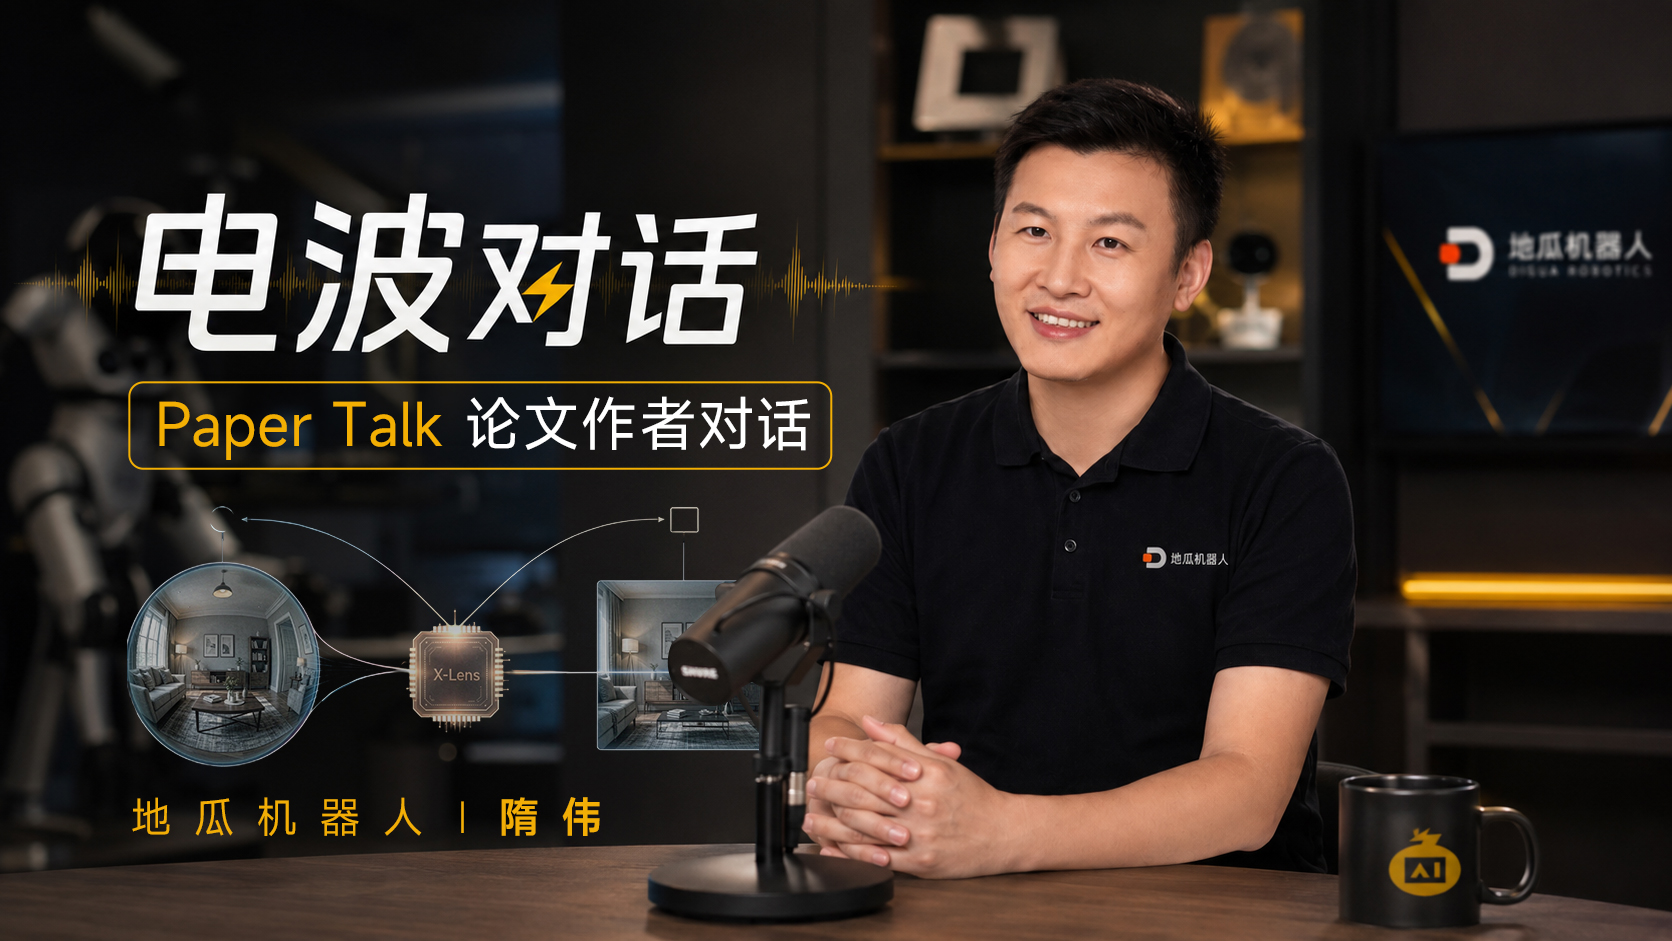
0.04B 通吃异构相机,与地瓜机器人隋伟谈 X-Lens 取舍逻辑
鱼眼相机看得广但画面边缘是畸变弯曲的,针孔相机看得直但视野窄。 一台机器人身上往往同时挂着这两种相机,用于感知环境深度,而像 DAC、MapAnything 等深度估计模型,几乎没有既能同时适配好这两种相机,又能端侧跑起来的方案。 对此,地…