

具身智能
共 197 篇相关内容

上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
DynaForge 让动态操作的演示不必再靠人手一条条去采集。机器人可在仿真环境自主试跑,从失败回合中学习修正量,把原本失败的轨迹转化为可供策略训练的有效演示。 9 月 22 日,上海交通大学自动化与感知学院联合蓝箭航天空间科技股份有限公司…
对话 IROS 最佳论文奖入围团队,揭开机器人「晕玻璃」的秘密
9 月 27 日至 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在美国宾夕法尼亚州匹兹堡 大卫·劳伦斯会议中心( David L. Lawrence Convention Center)举…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
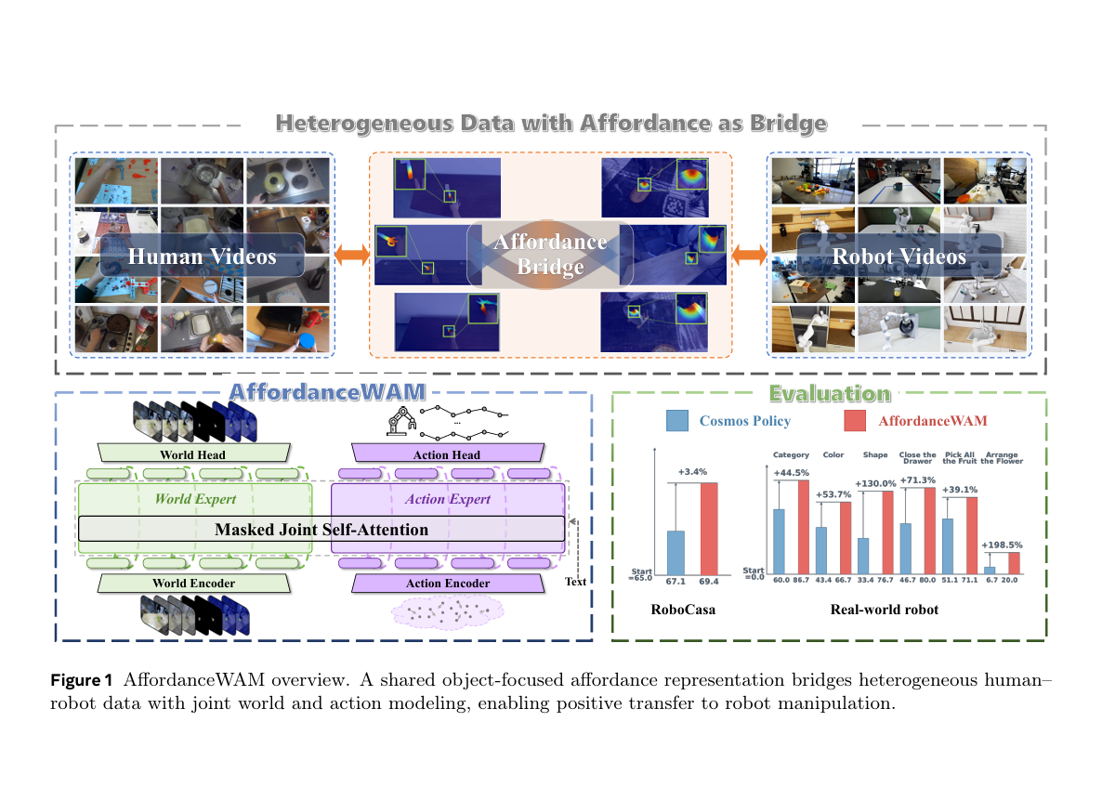
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
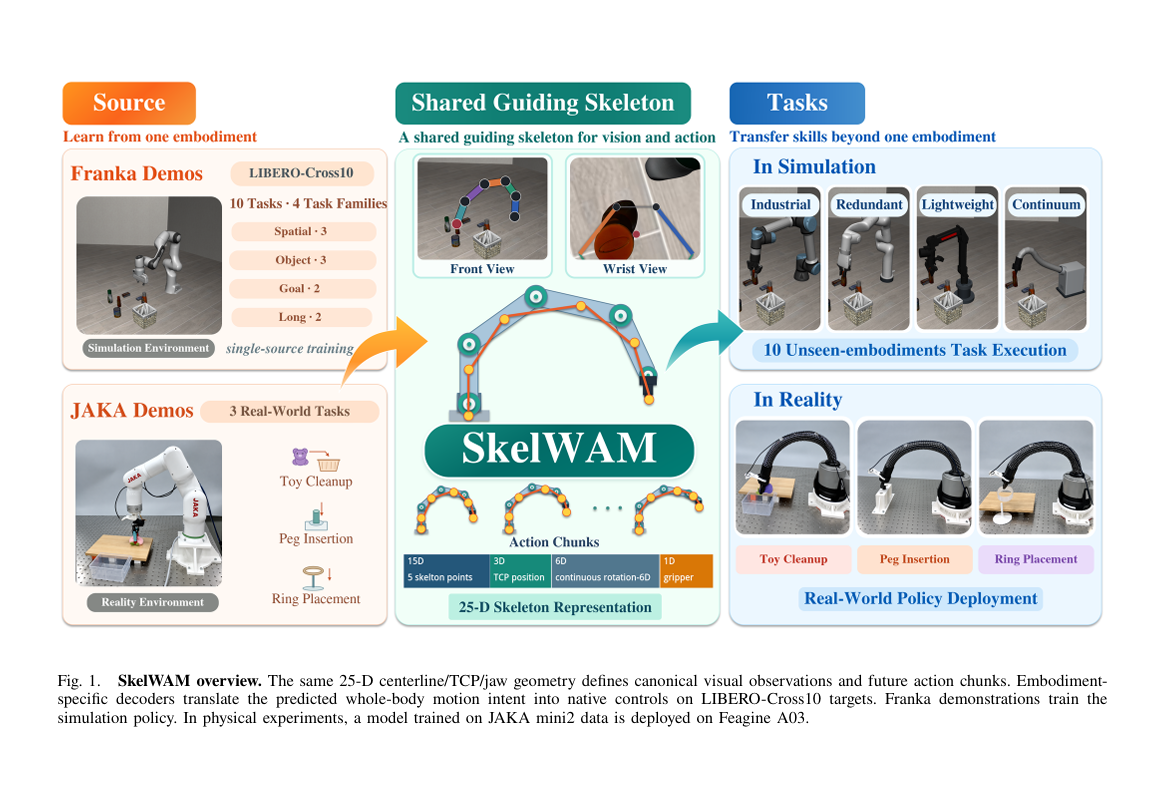
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
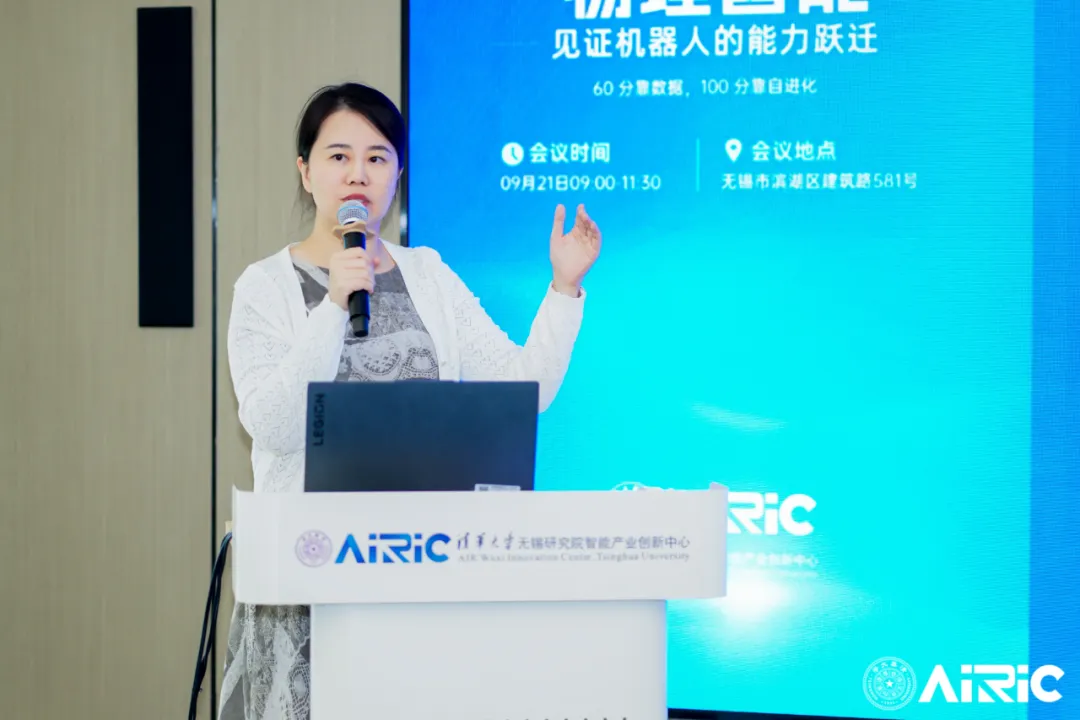
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …
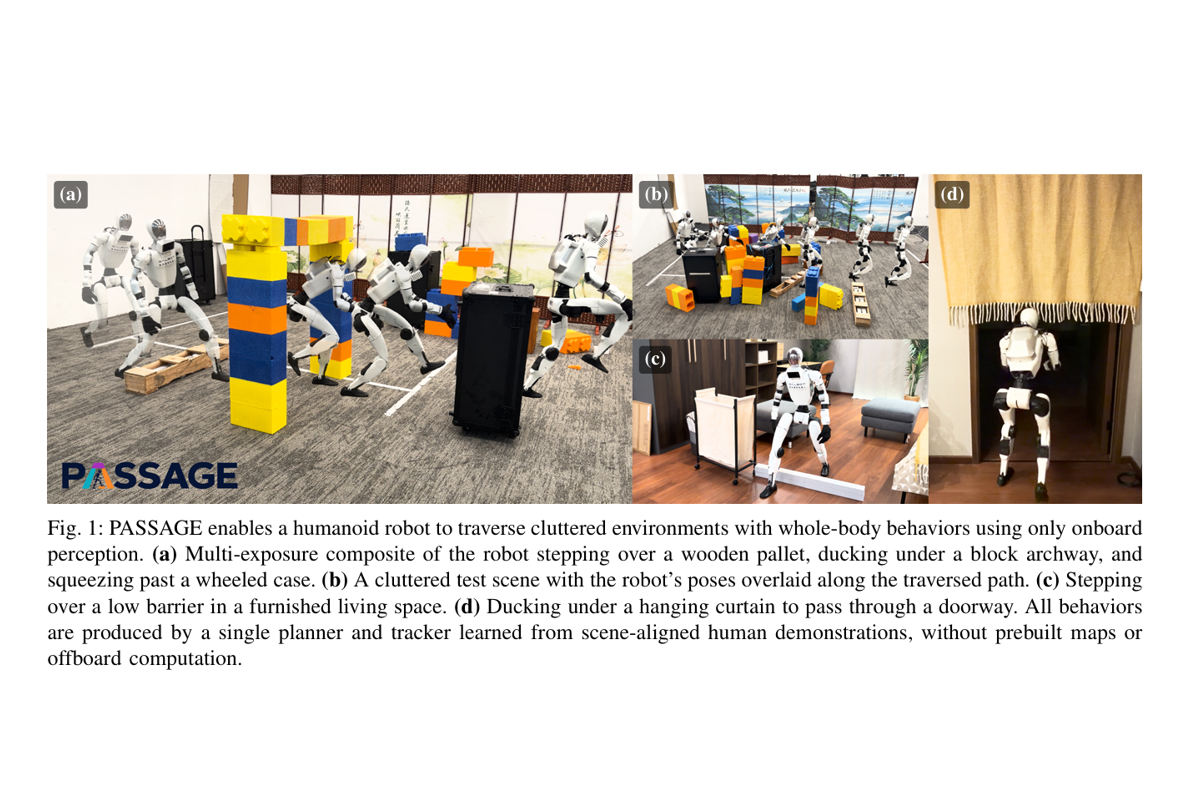
清华大学弋力团队发布 PASSAGE,让人形机器人自己挑动作穿过杂物间
PASSAGE 研究将场景对齐的人体动作数据积累至100小时量级,通过流匹配规划器搭配感知增强的全身追踪器架构,让人形机器人能够在杂乱受限环境中自主选择并组合跨越下穿侧身避让等多元运动动作。仿真测试结果可以直观证明,机器人无接触通行的成功率…

完成 4 亿美元 C 轮融资,地瓜机器人交出最新「增长答卷」
地瓜机器人又完成了一轮大额融资。 地瓜机器人拿下了迄今规模最大的一轮融资。 9月17日,地瓜机器人宣布完成4亿美元C轮融资。本轮融资由未来资产领投,美团战投,合肥国投、南山战新投、璟泉资本等政府投资平台,凯辉基金、华美国际投资集团有限公司、…
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…
聚焦智能汽车、具身智能、低空经济|2026 聚合智能产业发展大会将在光谷举办
2026 年政府工作报告首次提出「打造智能经济新形态」,要求深化拓展「人工智能+」,为智能产业升级、新质生产力培育指明方向。智能汽车、具身智能、低空经济作为新质生产力「三大件」,凭借技术同源、产业链条相通、应用场景融合的特点,逐步聚合形成新…
独家探访停摆机器人数采场,具身智能正在重算数据这笔账?
9 月 1 日下午,42 号电波来到位于北京石景山区的一家人形机器人数据训练中心。当时正值工作日的下午,这里却四下无人,在训练中心的参观区、农业种植区以及特种区等多个区域也没有正在工作的机器人。 据多家媒体报道,该人形机器人数据训练中心已停…

45 亿融资、一只手和一家冰淇淋店
上海吴江路的一家 DQ 门店里,站着一个白色的机器人,它很高,身体覆盖着大面积白色外壳,两条很长的机械臂垂在身体两侧,末端是一双几乎和人手一样大小的五指灵巧手,为了做冰淇淋,两只手外面还套了一层透明的食品级手套。 它的面前还是 DQ 店员原…