

可靠
共 85 篇相关内容
Ken Goldberg:机器人缺的可靠、速度与可解释性,智能体能补上吗? | CoRL 2026
2026 年 11 月 12 日下午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 203–204 房间举行智能体机器人工作坊(Workshop on Agentic Robotics)。加州大学伯克利分校工业工程与运筹学…
李昀烛:世界模型要够可控,才能给机器人做训练和评估 | CoRL 2026
2026 年 11 月 12 日上午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 Brazos 房间举行半日工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)。 按照工作坊的官方…
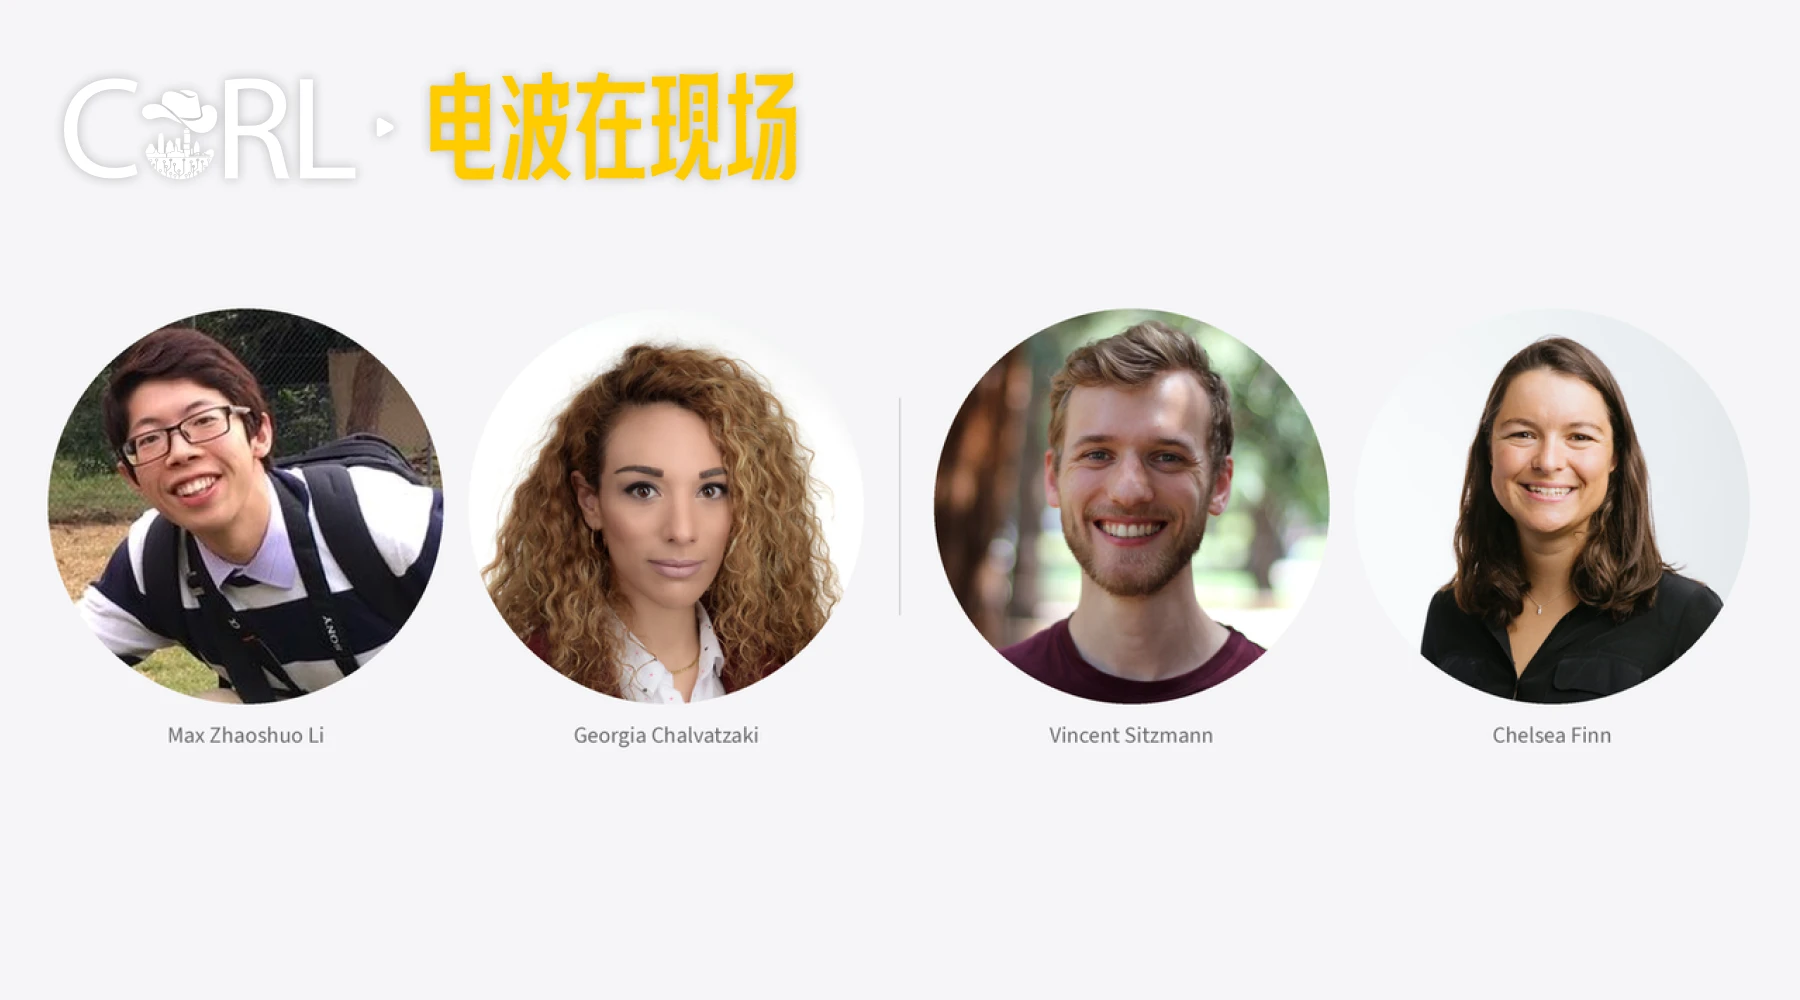
世界模型该不该要,Finn 与 Max Li 辩后现场票数反转 | CoRL 2026
2026 年 11 月 12 日中午,机器人学习会议(CoRL)工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)在奥斯汀 JW Marriott 的 Brazos 房间进入最后的辩论环节。 工作坊…
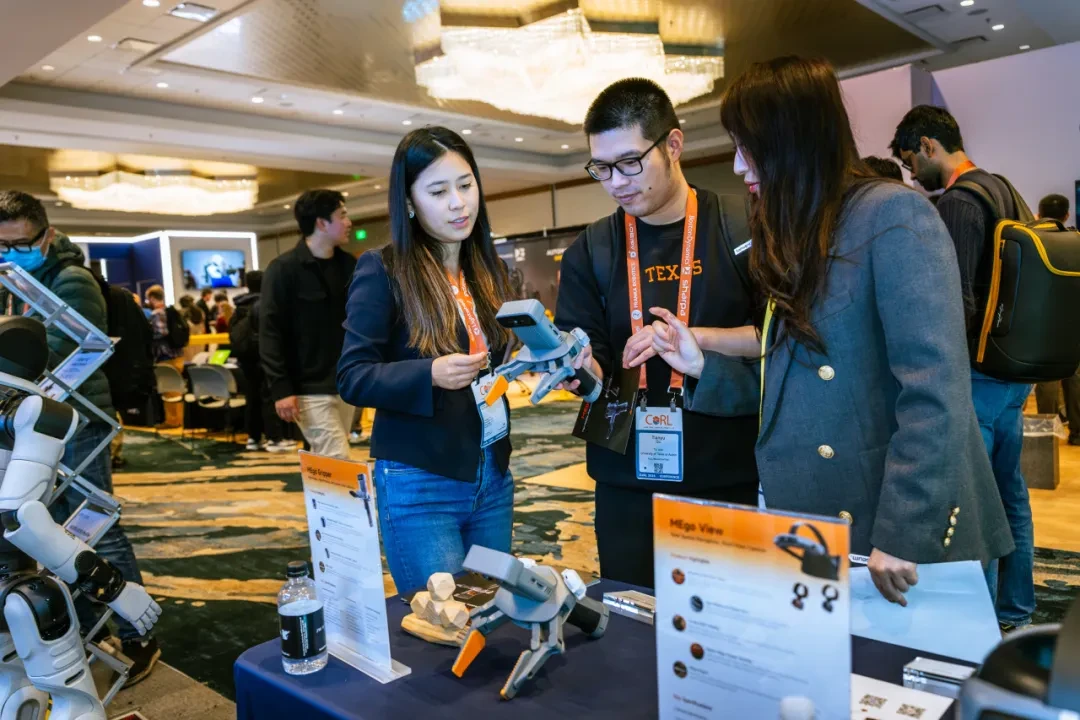
觅蜂亮相 CoRL 2026,展示机器人数据采集与治理体系
11 月 9 日至 12 日,第十届国际机器人学习会议(CoRL 2026)在美国奥斯汀举行。觅蜂科技(Maniformer)在会上展示真实世界数据产品体系,包括 MEgo 系列采集设备、分布式数据采集网络和 MEgo Engine 数据治…
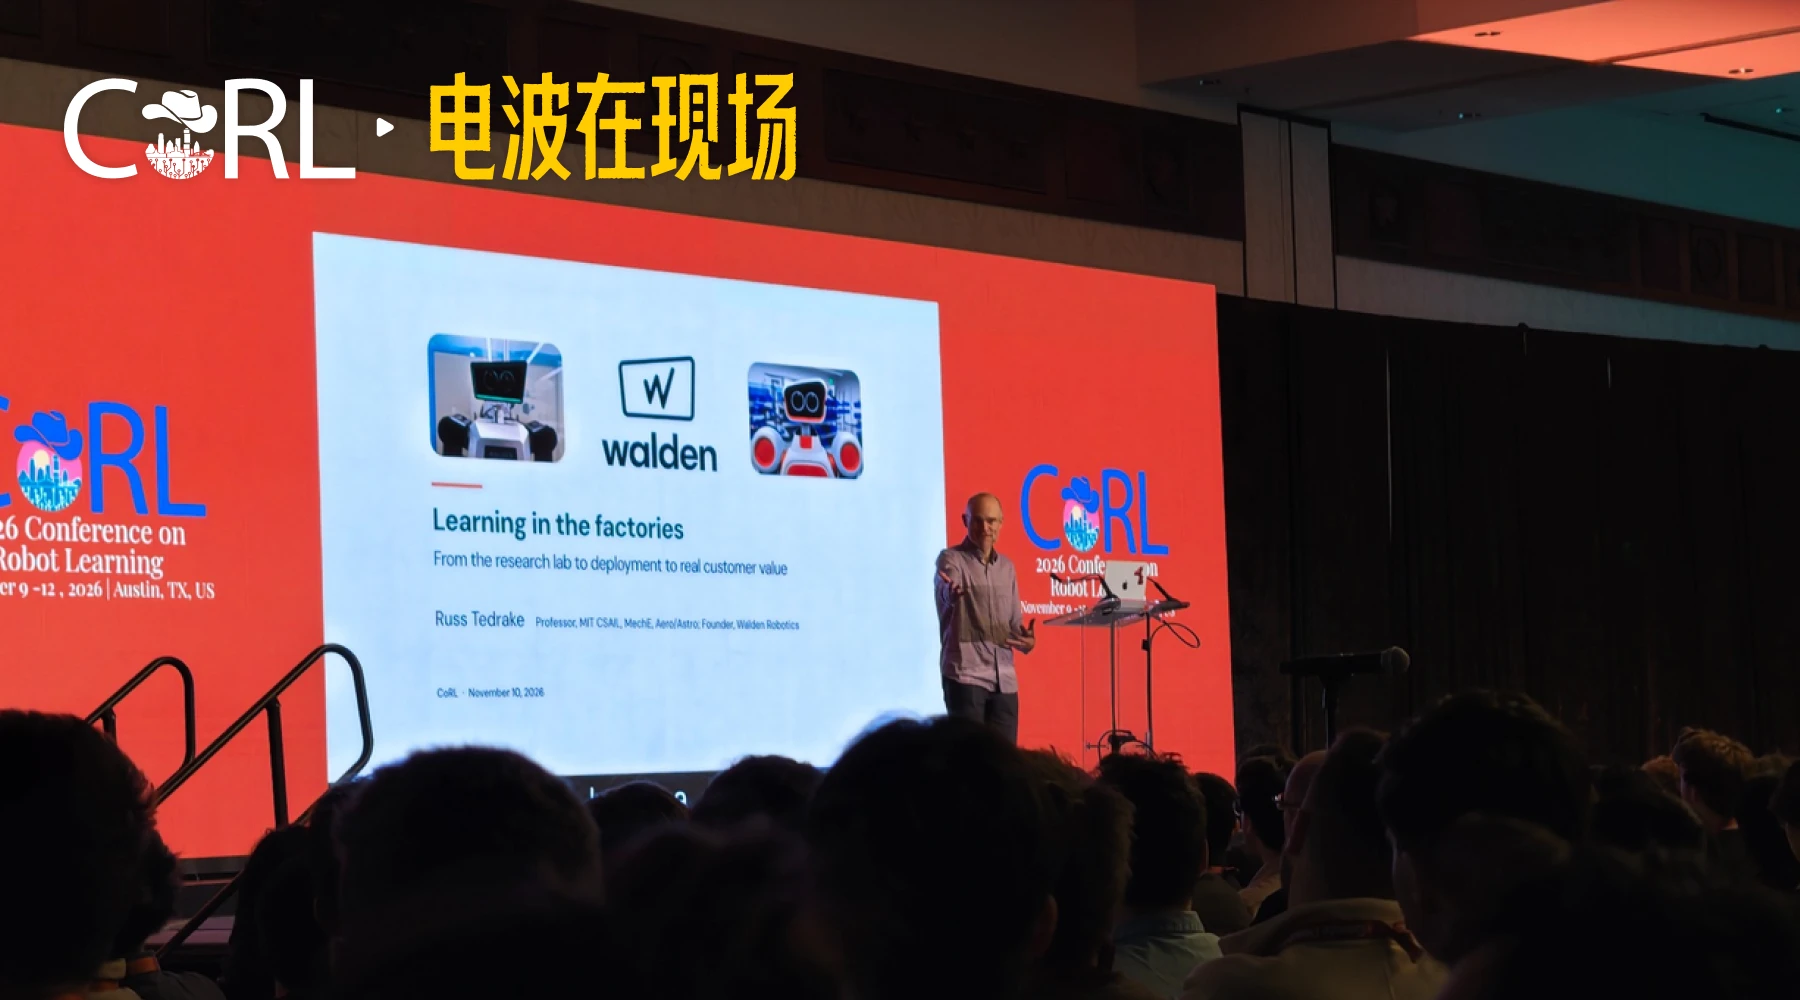
从丰田研究院走进工厂,Walden 在真实部署中改进机器人丨CoRL 2026
美国当地时间 11 月 10 日,机器人学习顶会 CoRL 2026 在得克萨斯州奥斯汀开幕。 在本次大会的议程中,Walden 联合创始人兼 CEO、麻省理工学院教授 Russ Tedrake,带来题为《Learning in the f…
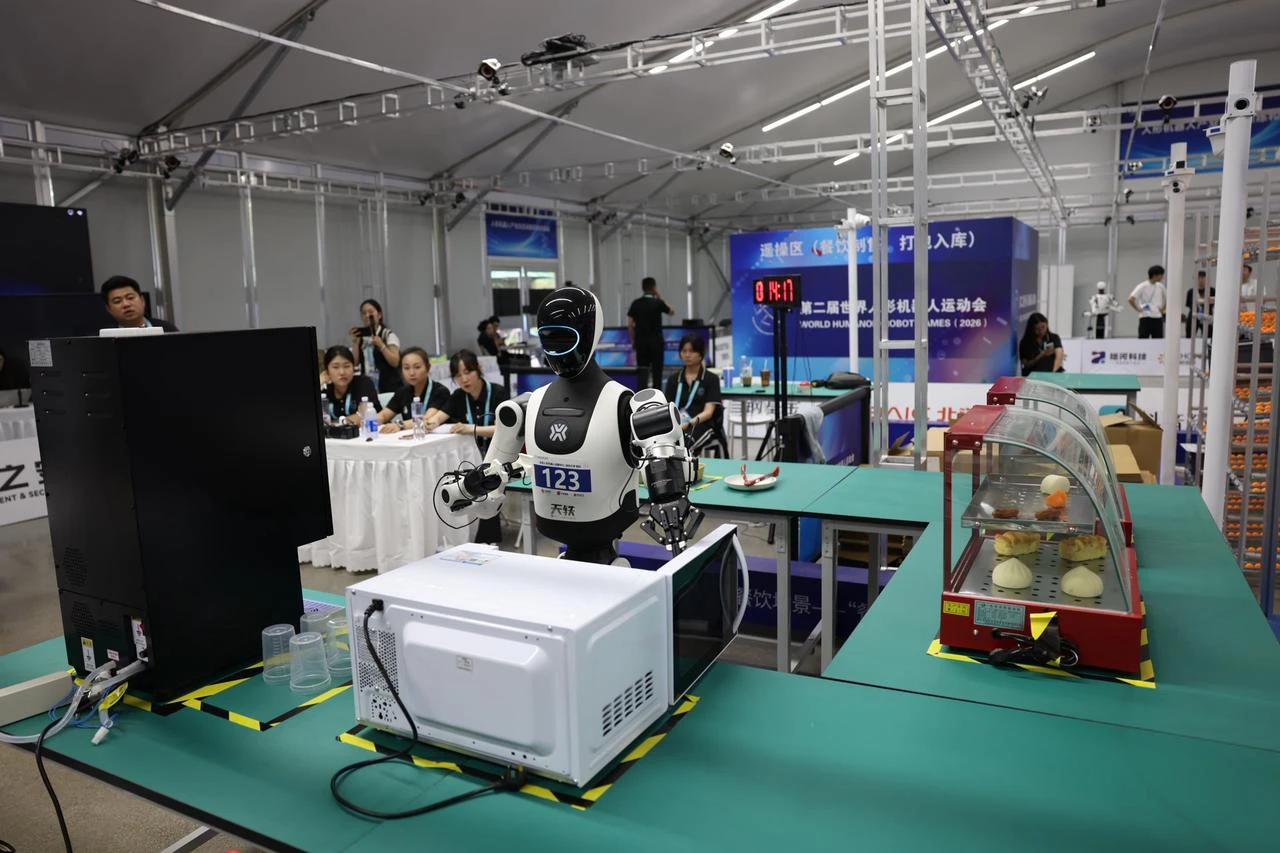
年产 20 万台、五万 PFlops 算力,北京发布具身智能机器人三年方案
11 月 11 日,北京市经济和信息化局印发《北京市具身智能机器人产业高质量发展行动方案(2026—2028 年)》(京经信发〔2026〕54 号)。 方案提出,支持代工生产与自建产线相结合,适度超前布局,在北京形成 20 万台 / 年整机…
Jim Fan 喊出「凛冬将至」,机器人公司还要自研大脑吗?
「我从没见过人类历史上有这样一个东西,能打碎这么多梦想。」 美国当地时间 11 月 9 日,在 CoRL 2026 机器人学习大会上,NVIDIA GEAR 研究团队负责人 Jim Fan 用这样一段玩笑开启演讲。 他用「悲伤的五个阶段」描…
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo RoboDojo 是具身智能领域具有代表性的评测标准之一。这项包含 42 个仿真任务与 18 个真机任务,堪称机器人的「全科大考」。在 CALVIN、LIB…
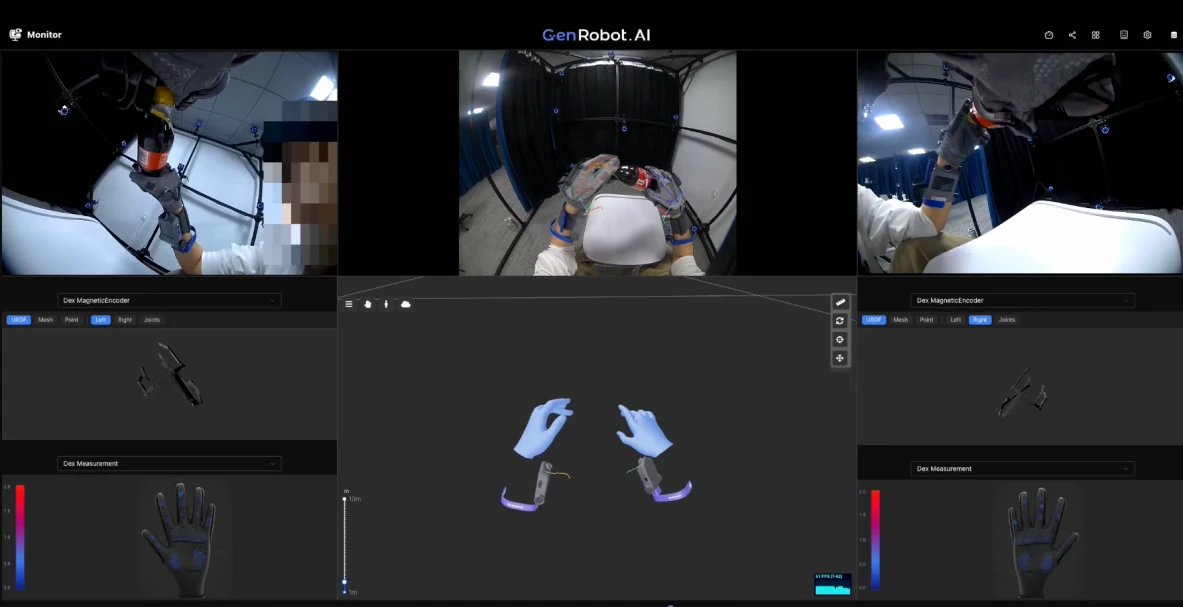
简智机器人 DAS 2.0 将亮相 CoRL,覆盖头手协同与全身数据采集
11 月 9 日,简智机器人在美国奥斯汀举办的 CoRL 会议上正式展出 DAS 2.0 系列。新品包含新一代灵巧手数据采集手套 DAS Dex 2.0,以及新一代第一视角多模态采集设备 DAS Ego 2.0。两套设备协同捕捉环境画面、手…
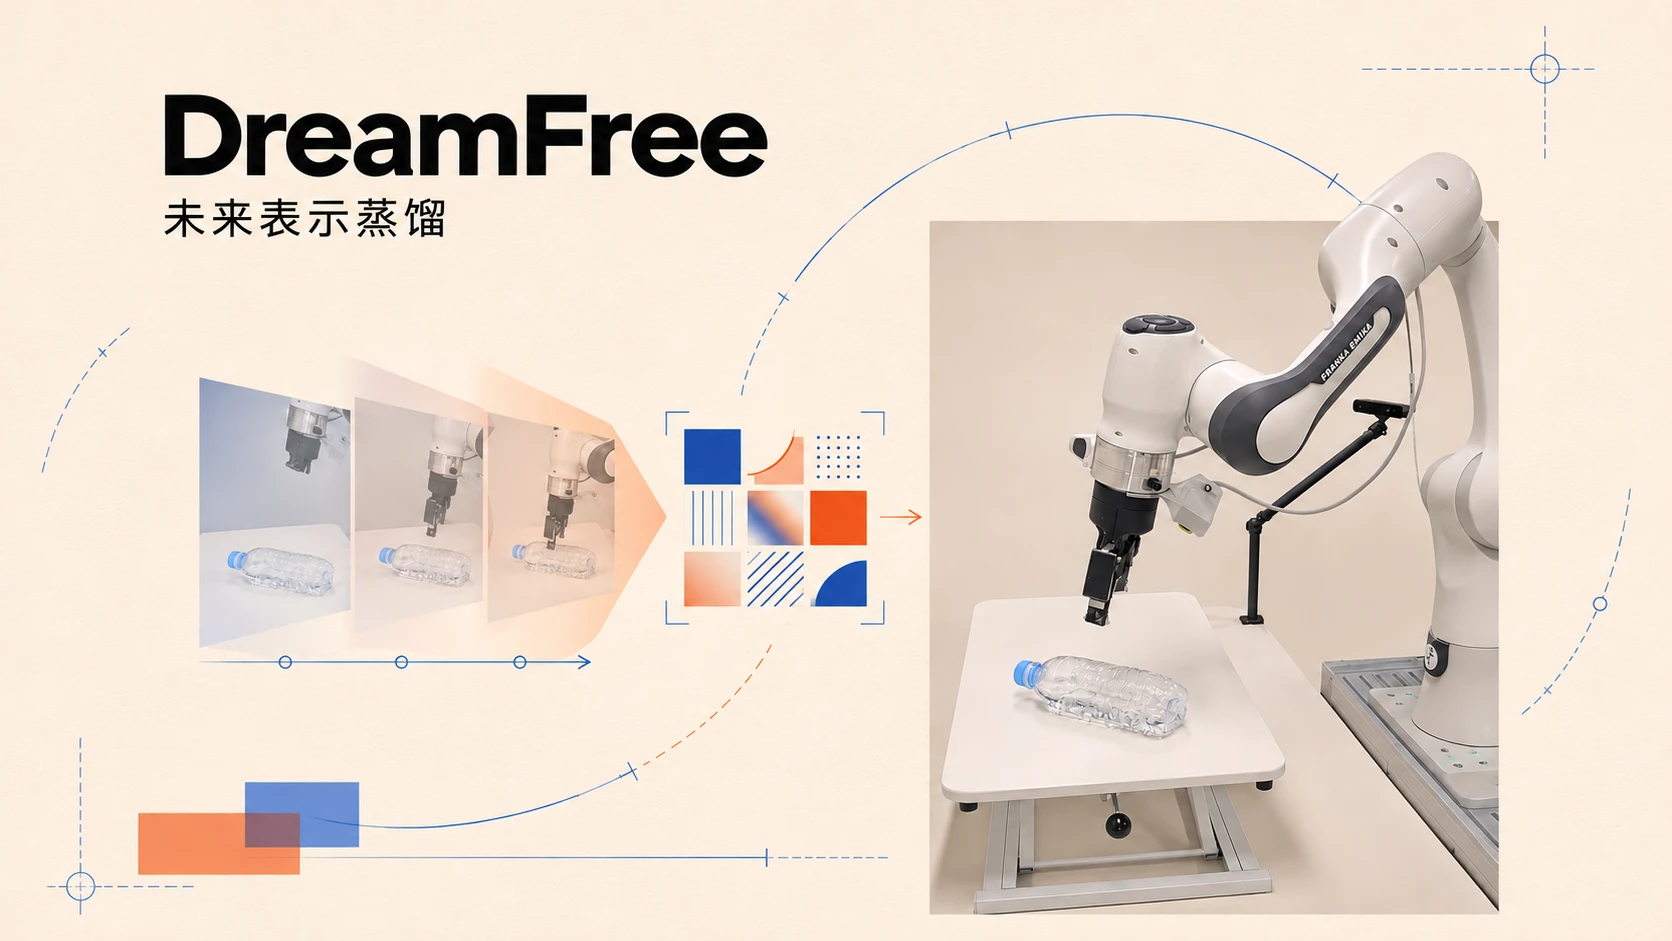
DreamFree 依托表征蒸馏,脱离未来视频生成实现机器人控制
机器人想要学会操作,首先要预判场景接下来会如何变化。不少世界动作模型会借助预训练视频扩散模型完成这件事:先脑补出未来画面,再依据画面输出动作。但生成想象画面是部署阶段成本最高的环节,生成一组动作序列需要执行数十步去噪。一旦想象的画面出现偏差…
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni-robot-agent,迈向 RUA 训练和本地部署
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni robot agent,迈向 RUA 训练和本地部署 在 RoboDojo 上,Qwen3.8 Flash Next 通过直接操控机器人的方式拿到 31.39 分。这个分数,比 …

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…