
 EN
接触
共 93 篇相关内容
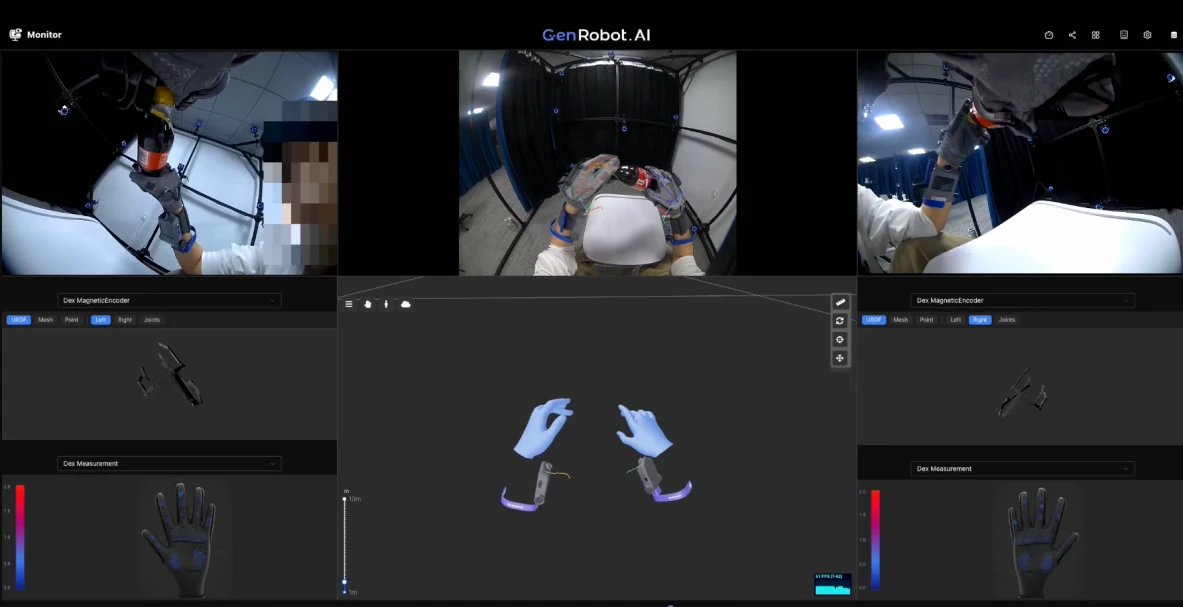
简智机器人 DAS 2.0 将亮相 CoRL,覆盖头手协同与全身数据采集
11 月 9 日,简智机器人在美国奥斯汀举办的 CoRL 会议上正式展出 DAS 2.0 系列。新品包含新一代灵巧手数据采集手套 DAS Dex 2.0,以及新一代第一视角多模态采集设备 DAS Ego 2.0。两套设备协同捕捉环境画面、手…
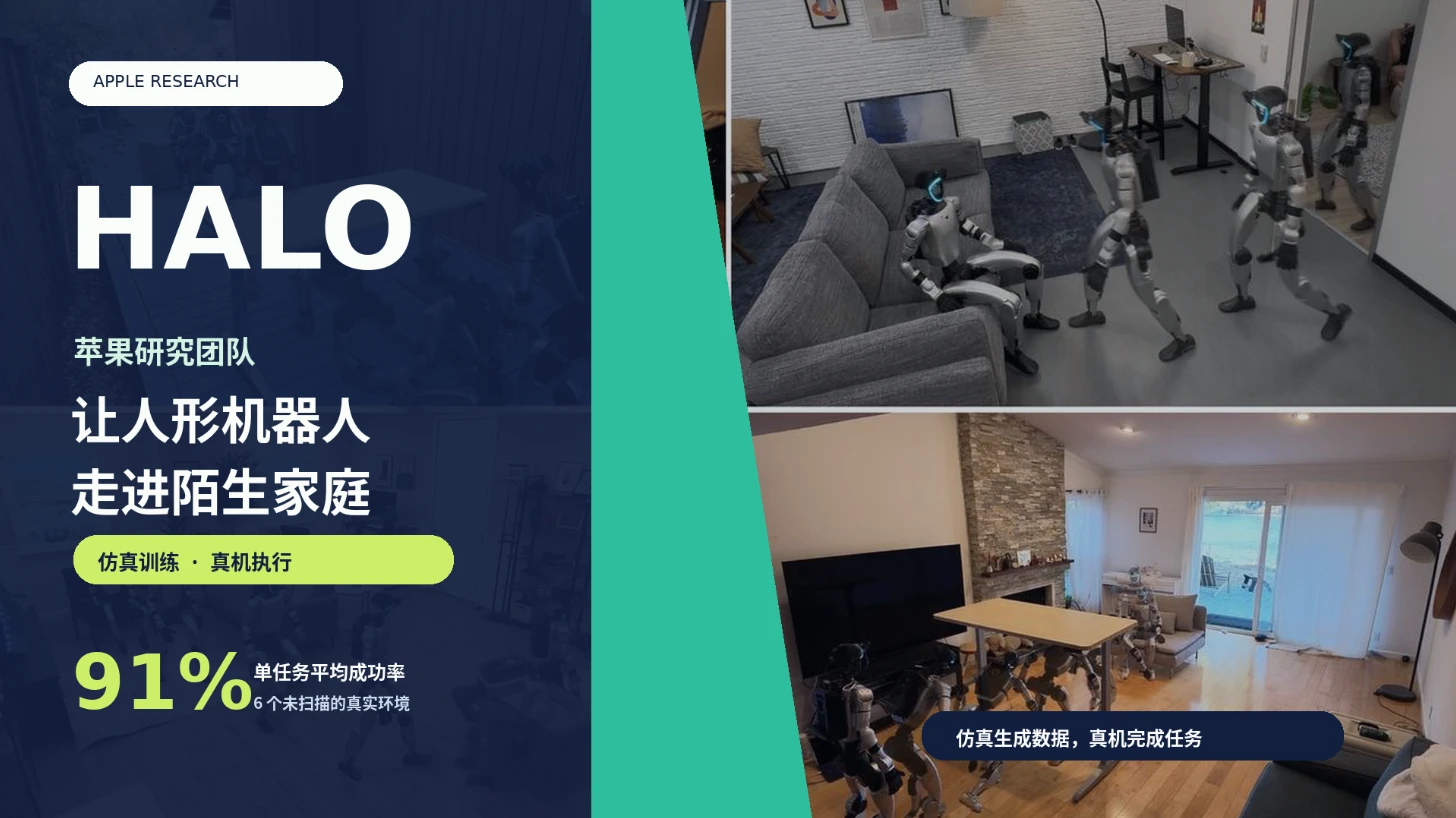
苹果把人形感知写进仿真,HALO 或零样本入户
机器人会复现预先编排的动作,不等于能在陌生家庭里自主完成任务。要完成家庭任务,机器人既要听懂指令、找到目标物体,也要根据环境规划动作,靠近目标并完成交互。 那么,怎样只用仿真数据训练,让机器人在没见过、没扫描过的真实家庭里做到这些? 11 …

国产 4D 世界模型升级,MoWorld 2.0 依托昇腾加速落地
11 月 4 日,世界互联网大会「发展新质生产力 强劲增量看 AI」主题论坛现场,魔芯科技创始人兼 CEO 陈天润,联合具身智能、文化旅游、时空地理信息三大方向的国家人工智能应用中试基地代表,正式发布基于华为昇腾原生打造的 4D 世界模型 …
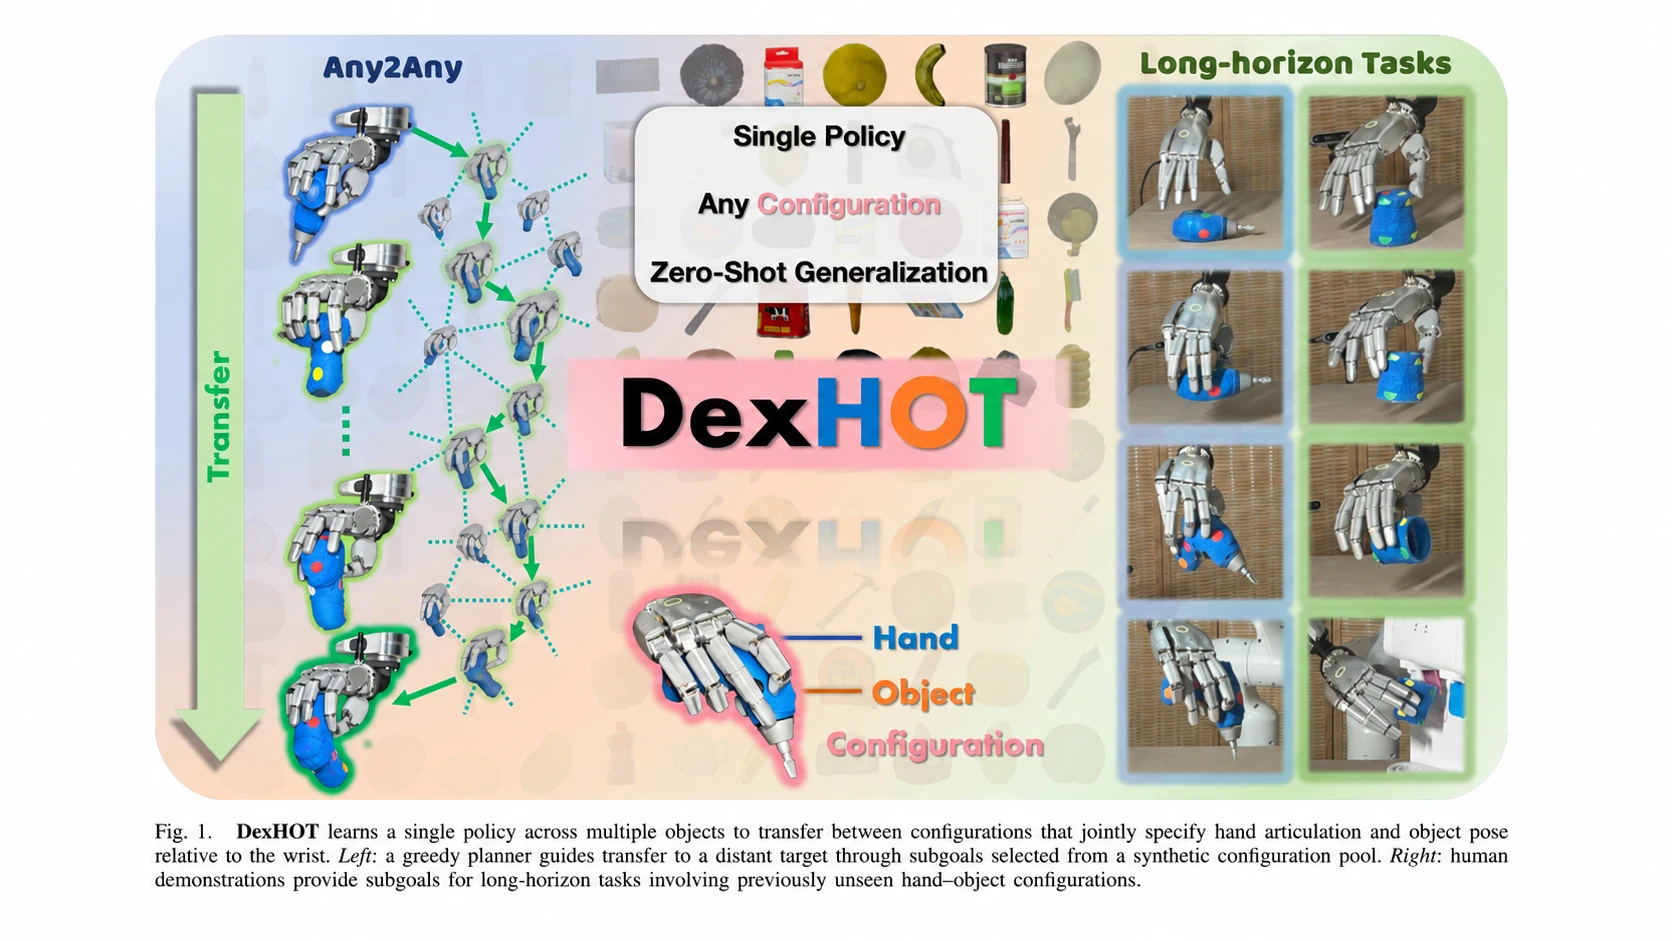
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
清华团队提出 Utility-WAM,按需启用未来视频做机器人动作规划
把「先想几帧未来画面,再出动作」写进策略,是具身智能近两年很受关注的技术路线。机器人可以在模型内部推演后续场景画面,让动作规划获得动态前瞻能力,理论上更适配长程、多阶段任务。 但是,预测未来画面会改动模型输出的动作,改动有好有坏,正负效果互…

上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态
上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态 近半年来,有关 WAM 的研究越发出现一种趋势,即将物理世界的信号提取为抽象模态,成为数据并进入编码器中,用于具身模型的学习。积水成冰,随着越来越多的团队叩问什…

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…
故障率从 10% 到 0.5%:一只灵巧手的进厂考试
一只灵巧手拿起螺丝枪,为另一只待出厂的灵巧手完成性能测试。这是临界点在 10 月 29 日智元创新日灵巧操作分论坛上,通过跨城连线展示的一个生产测试工位。 在绍兴临界点卧龙联合生产制造基地,机器人需要完成上料、扫码、装夹、拧固、启动测试设备…
从任务失败中获取新控制器,卡内基梅隆团队用 ELEVATE 帮机器狗补能力
搭载机械臂的四足机器人,比轮式机器人更能适应复杂环境。但却有一个硬限制:所有动作都要提前训练好,存进动作库里。 如果库里没有对应的动作,哪怕换再多任务代码,机器人也做不出这个姿态。 那么机器人可不可以自己发现,任务失败是因为缺少哪个动作,然…
大晓机器人联合南洋理工大学发布可交互世界模型 Mundo
10 月 30 日,大晓机器人联合南洋理工大学 S Lab 发布最新成果 Mundo。这一面向具体环境构建的世界模型,可将少量图像或视频转化为可探索、可交互的三维场景,并支持机器人导航与操作训练。 Mundo 将三维场景表示、物理仿真与视频…
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
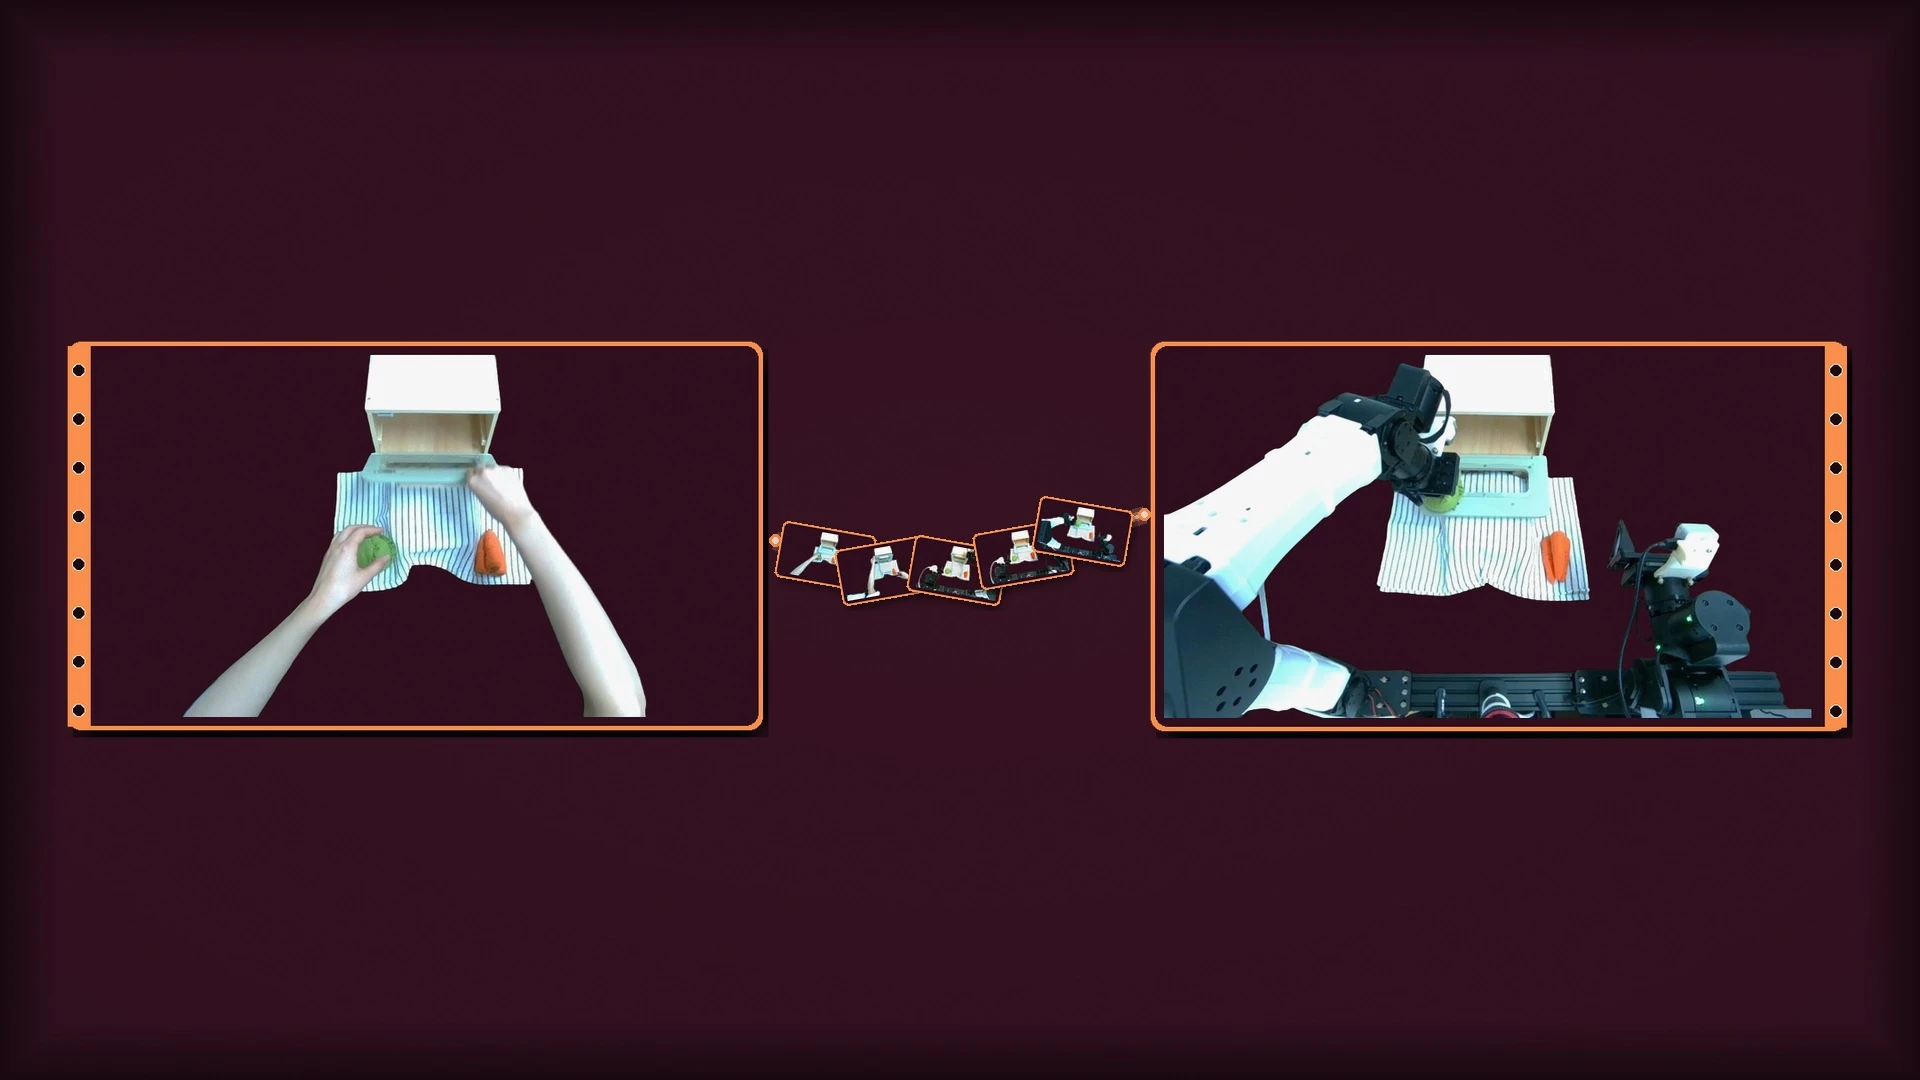
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…