
 EN
电波
共 66 篇相关内容
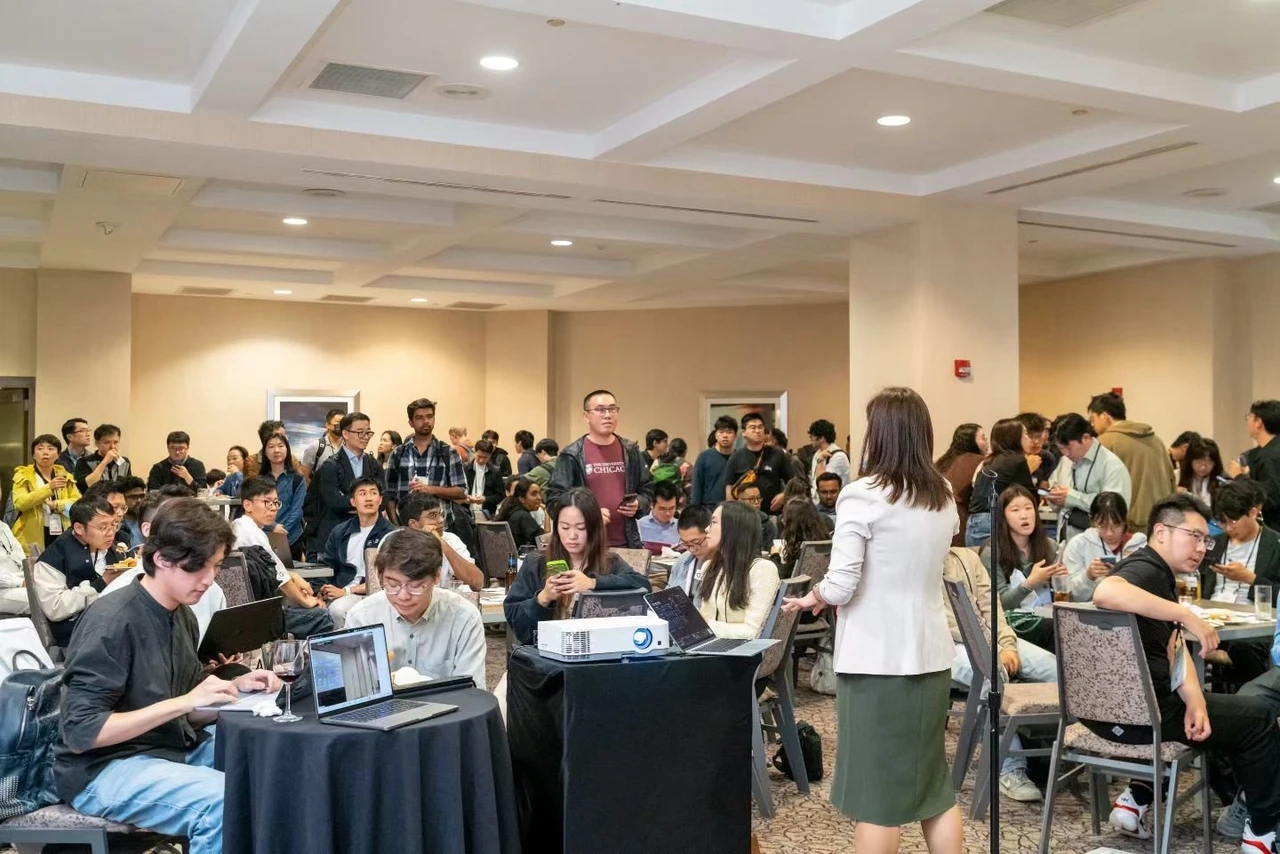
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 图片展示的是Saturday Robotics举办的一场Robotics Research Night活动场景。场地内多人围坐,部分人使用笔记本…
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
「摔倒」方显真差距,I-BFM 把物理交互训进行为基座模型
这两年有不少惊艳的机器人搬箱子的 demo,但不知道大家是否有注意到一个细节,绝大多数 demo 里,一切都是按剧本走的。箱子摆在它该在的位置,机器人站得笔直,一遍过,没有任何干扰,甚至大部分镜头里都没有人的出现。 现实世界不是这样。手会没…
对话 CONTACT 作者:从任务到表示,机器人需要什么样的触觉?
过去几年,机器人研究关注的问题正在发生变化。 随着 sensing、learning 和 foundation model 的结合不断深入,新的问题开始出现:机器人感知到的信息,究竟哪些真正能够帮助它完成动作? 触觉正处在这个转折点。过去相…

对话 StageCraft 作者,聊一聊 VLA 从本体迁移到环境变化差在哪
今年 IEEE/RSJ 智能机器人与系统国际会议(IROS)于 9 月 27 日至 10 月 1 日期间在美国匹兹堡召开。 本届 IROS 收录的论文接近 1,900 篇,分设三百多个主题报告场次。 作为机器人领域与 ICRA 齐名的两大顶…
对话 TacVLA 论文团队,触觉该在什么时候更巧妙地发挥作用?
「这种思路谁都有,但是怎么加入进来?」 在 IROS 2026 现场聊到给 VLA 增加触觉时,张恒反复关注的并不是「要不要 touch」,而是另一个更具体的问题:机器人到底应该在什么时候使用触觉? 现在给机器人装上 tactile sen…
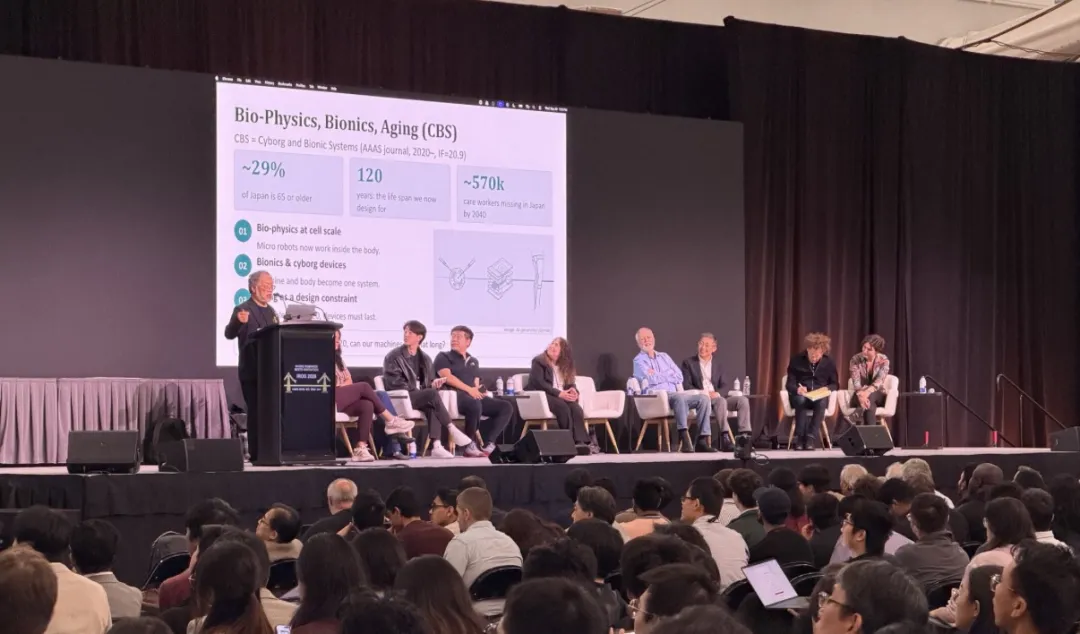
想造 GPT 通才的年轻人,和相信专才的老将|IROS 2026 现场
9 月 27 日到 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在大卫·劳伦斯会展中心举办。 上一次匹兹堡举办 IROS 还是在 31 年前的 1995 年,31 年里,CMU 在这里把机…
对话 IROS 最佳论文奖入围团队:灵巧手的「反内卷」,先让手掌动起来
一只机器人手要拧开防儿童瓶盖,最直接的思路,是让它越来越像人手 。 更多手指、更多关节、更多自由度,再训练一套足够复杂的控制策略。 普渡大学的 周于皓 和合作者却给出了另一个答案: 先别急着继续加手指,让手掌也动起来。 在 IROS 202…

对话 Shallow-π 作者:压缩 Transformer 层级,具身模型竟做得更好?
一个圆柱、一块正在转动的孔板,足以让两种机器人模型拉开差距。 在 Shallow π 的真实机器人实验中,任务要求机械臂拿起圆柱,插入移动中的小孔。层数更多的大模型,可能在等待计算结果的过程中错过位置;一个层数更少、输出接近它的小模型,却能…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…
对话 IROS 最佳论文奖入围团队,揭开机器人「晕玻璃」的秘密
9 月 27 日至 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在美国宾夕法尼亚州匹兹堡 大卫·劳伦斯会议中心( David L. Lawrence Convention Center)举…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…