

落地
共 152 篇相关内容

对话 StageCraft 作者,聊一聊 VLA 从本体迁移到环境变化差在哪
今年 IEEE/RSJ 智能机器人与系统国际会议(IROS)于 9 月 27 日至 10 月 1 日期间在美国匹兹堡召开。 本届 IROS 收录的论文接近 1,900 篇,分设三百多个主题报告场次。 作为机器人领域与 ICRA 齐名的两大顶…
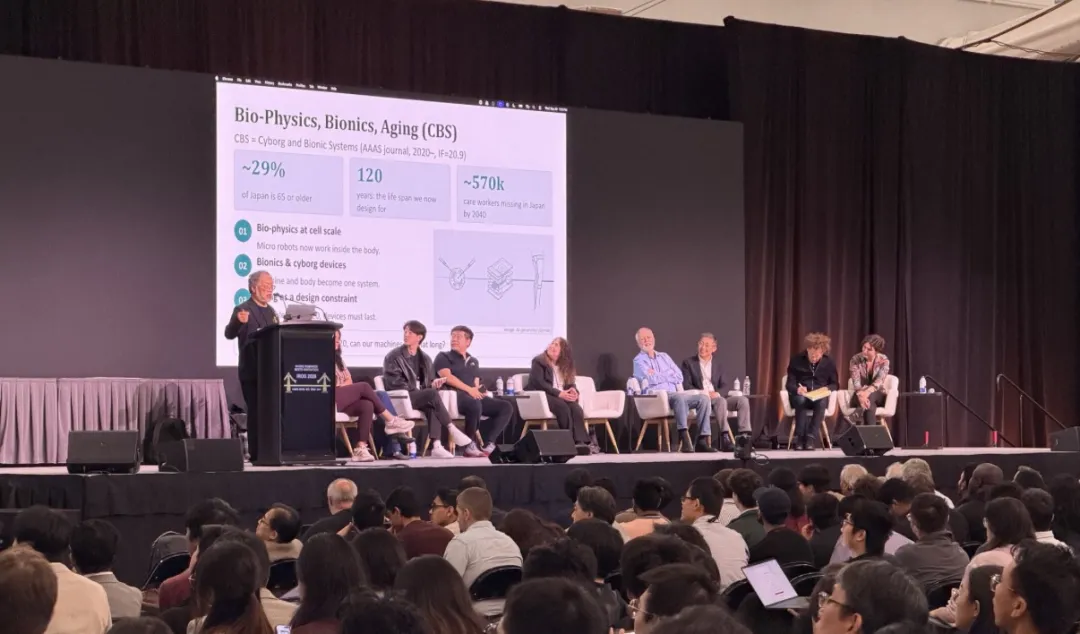
想造 GPT 通才的年轻人,和相信专才的老将|IROS 2026 现场
9 月 27 日到 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在大卫·劳伦斯会展中心举办。 上一次匹兹堡举办 IROS 还是在 31 年前的 1995 年,31 年里,CMU 在这里把机…
对话 IROS 最佳论文奖入围团队:灵巧手的「反内卷」,先让手掌动起来
一只机器人手要拧开防儿童瓶盖,最直接的思路,是让它越来越像人手 。 更多手指、更多关节、更多自由度,再训练一套足够复杂的控制策略。 普渡大学的 周于皓 和合作者却给出了另一个答案: 先别急着继续加手指,让手掌也动起来。 在 IROS 202…

对话 Shallow-π 作者:压缩 Transformer 层级,具身模型竟做得更好?
一个圆柱、一块正在转动的孔板,足以让两种机器人模型拉开差距。 在 Shallow π 的真实机器人实验中,任务要求机械臂拿起圆柱,插入移动中的小孔。层数更多的大模型,可能在等待计算结果的过程中错过位置;一个层数更少、输出接近它的小模型,却能…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…

上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
DynaForge 让动态操作的演示不必再靠人手一条条去采集。机器人可在仿真环境自主试跑,从失败回合中学习修正量,把原本失败的轨迹转化为可供策略训练的有效演示。 9 月 22 日,上海交通大学自动化与感知学院联合蓝箭航天空间科技股份有限公司…
对话 IROS 最佳论文奖入围团队,揭开机器人「晕玻璃」的秘密
9 月 27 日至 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在美国宾夕法尼亚州匹兹堡 大卫·劳伦斯会议中心( David L. Lawrence Convention Center)举…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
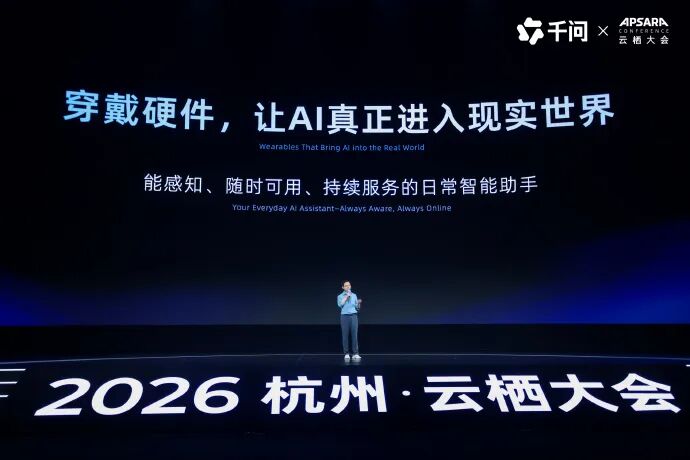
2026 云栖大会,千问的重点在落地
9 月 22 日开幕的云栖大会上,千问集中亮相几种用途不同的硬件产品:AI 眼镜 N1、N1 Pro,一款耳夹式耳机,以及千问办公推出的 QwenNote A2 和桌面设备 Eva。前面三款是日常穿戴设备,后面两款更多围绕工作展开。 单看某…
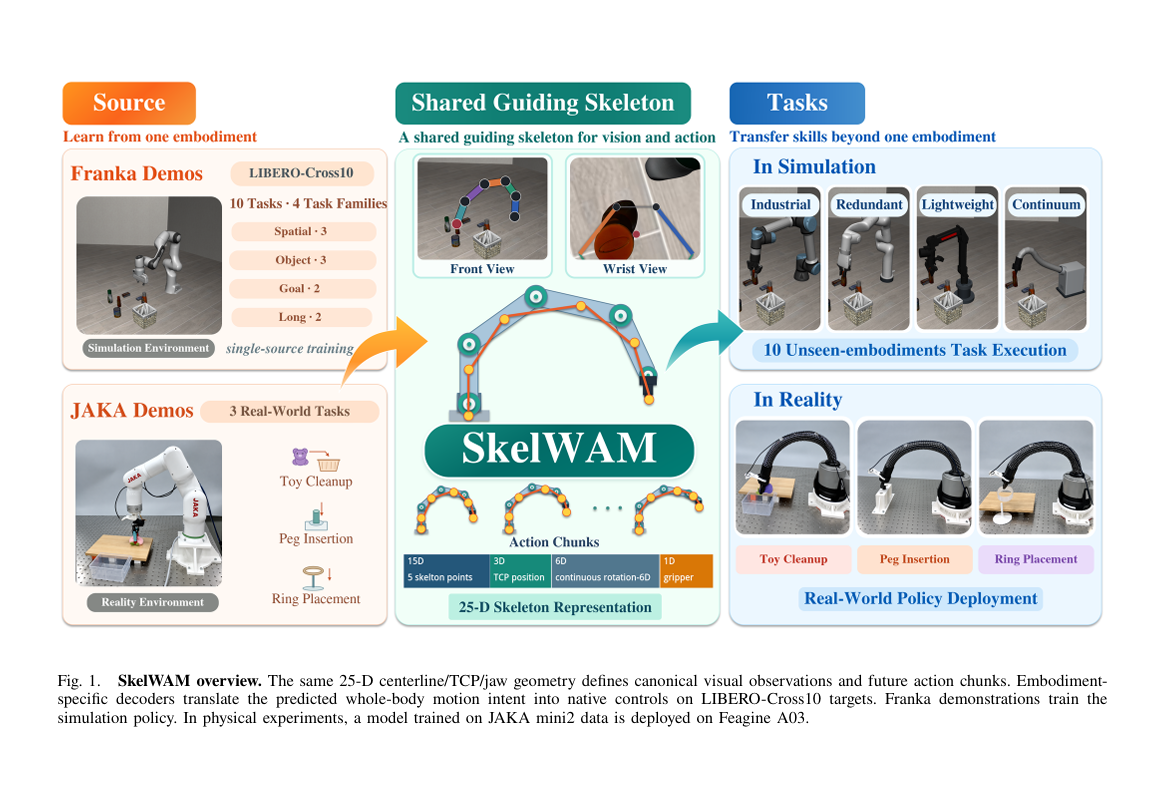
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
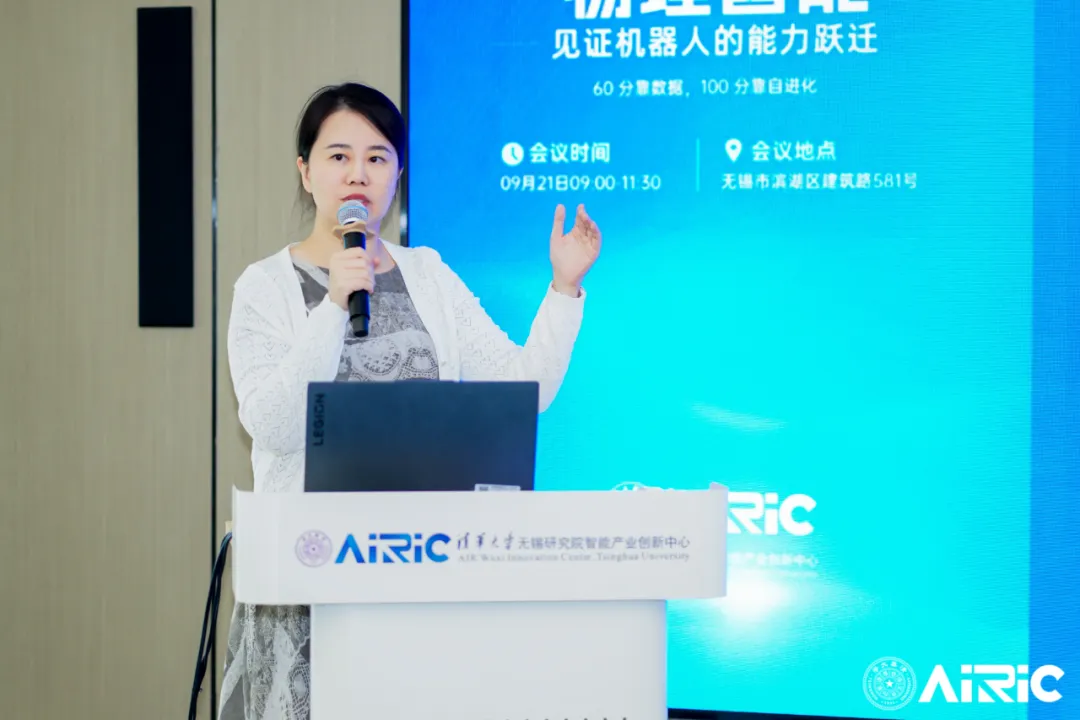
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …
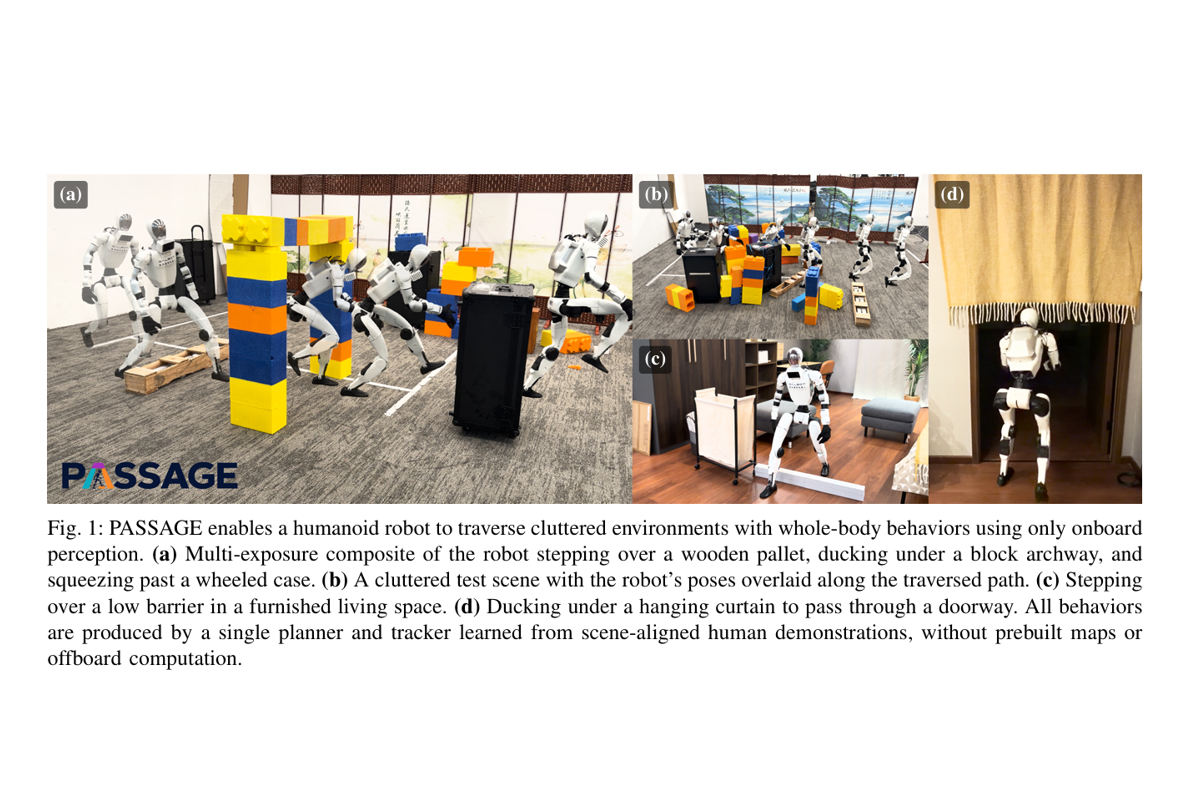
清华大学弋力团队发布 PASSAGE,让人形机器人自己挑动作穿过杂物间
PASSAGE 研究将场景对齐的人体动作数据积累至100小时量级,通过流匹配规划器搭配感知增强的全身追踪器架构,让人形机器人能够在杂乱受限环境中自主选择并组合跨越下穿侧身避让等多元运动动作。仿真测试结果可以直观证明,机器人无接触通行的成功率…