
 EN
长程任务
共 34 篇相关内容
Chelsea Finn:不必显式世界模型,端到端策略也能做长任务 |CoRL 2026
11 月 12 日上午,机器人学习会议(CoRL)在奥斯汀 JW Marriott 的 Brazos 房间举行半日工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)按照工作坊的官方说明,世界模型(w…
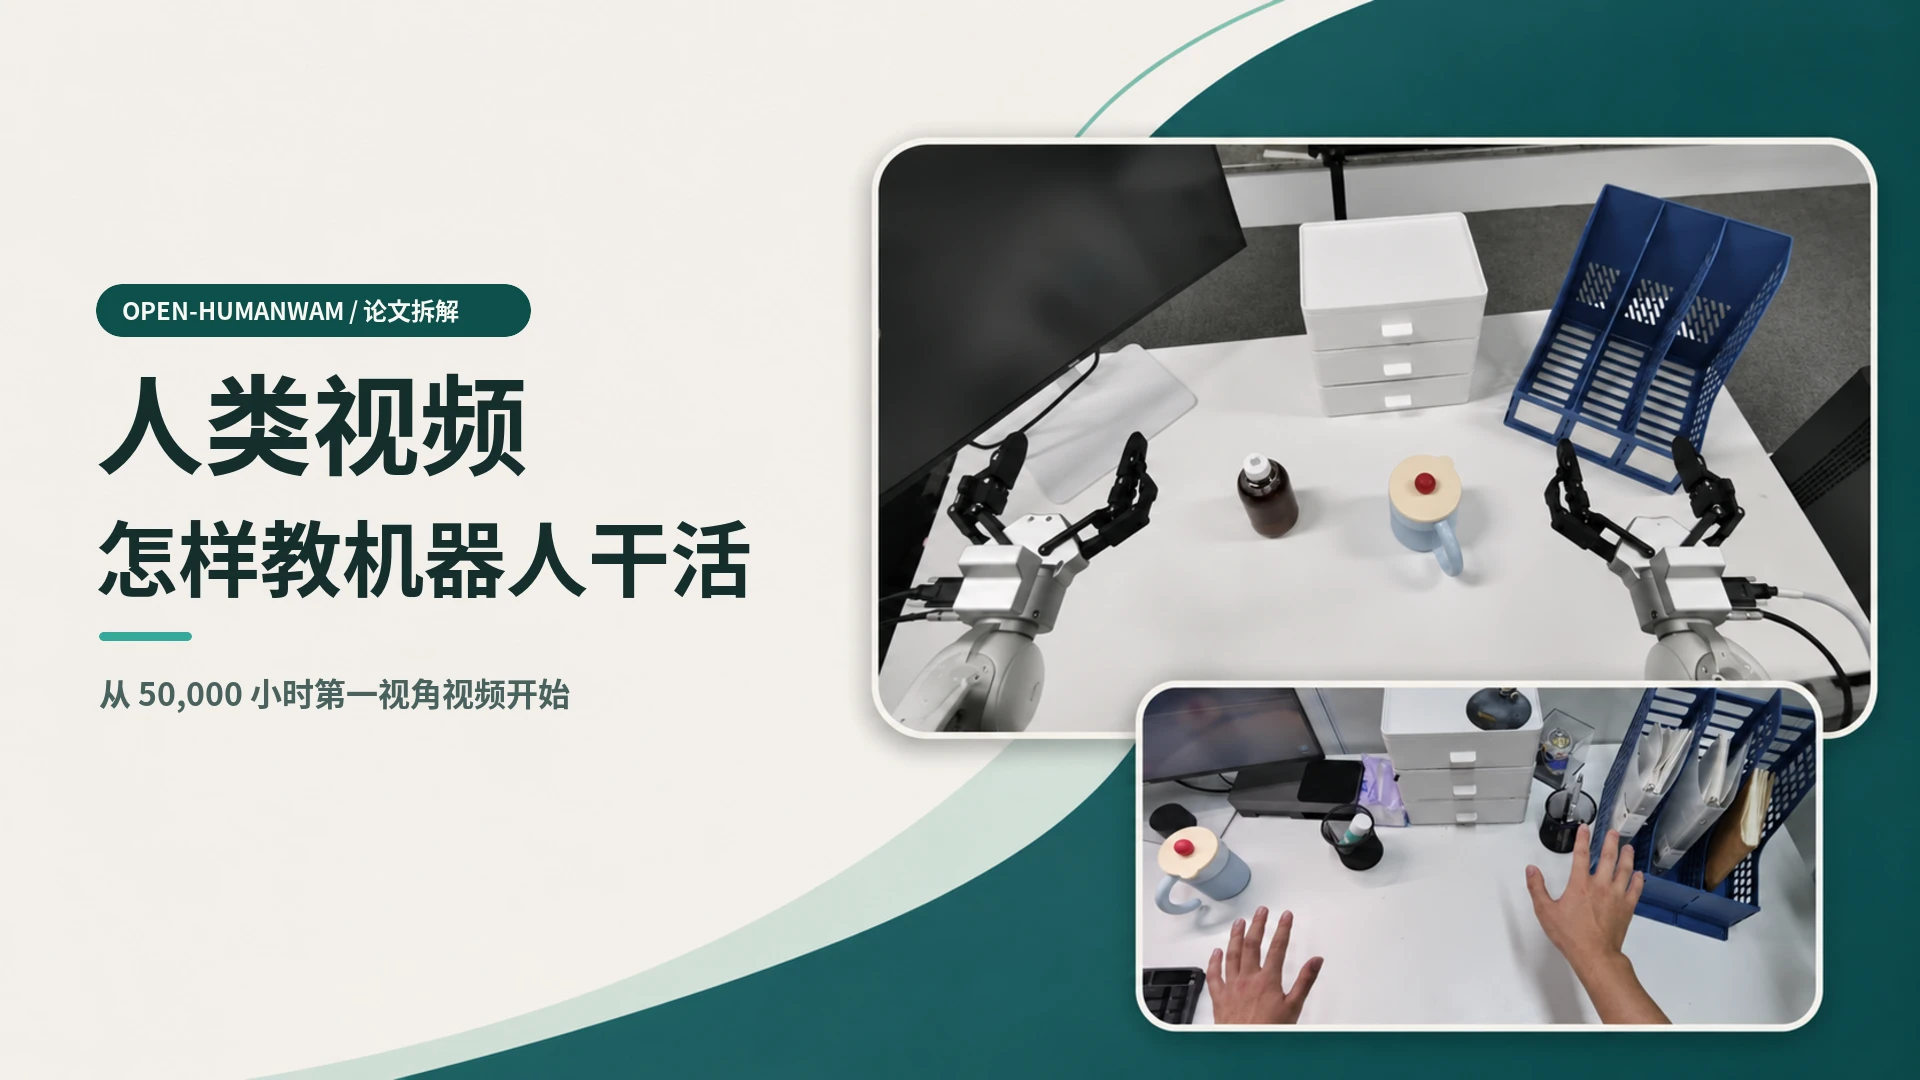
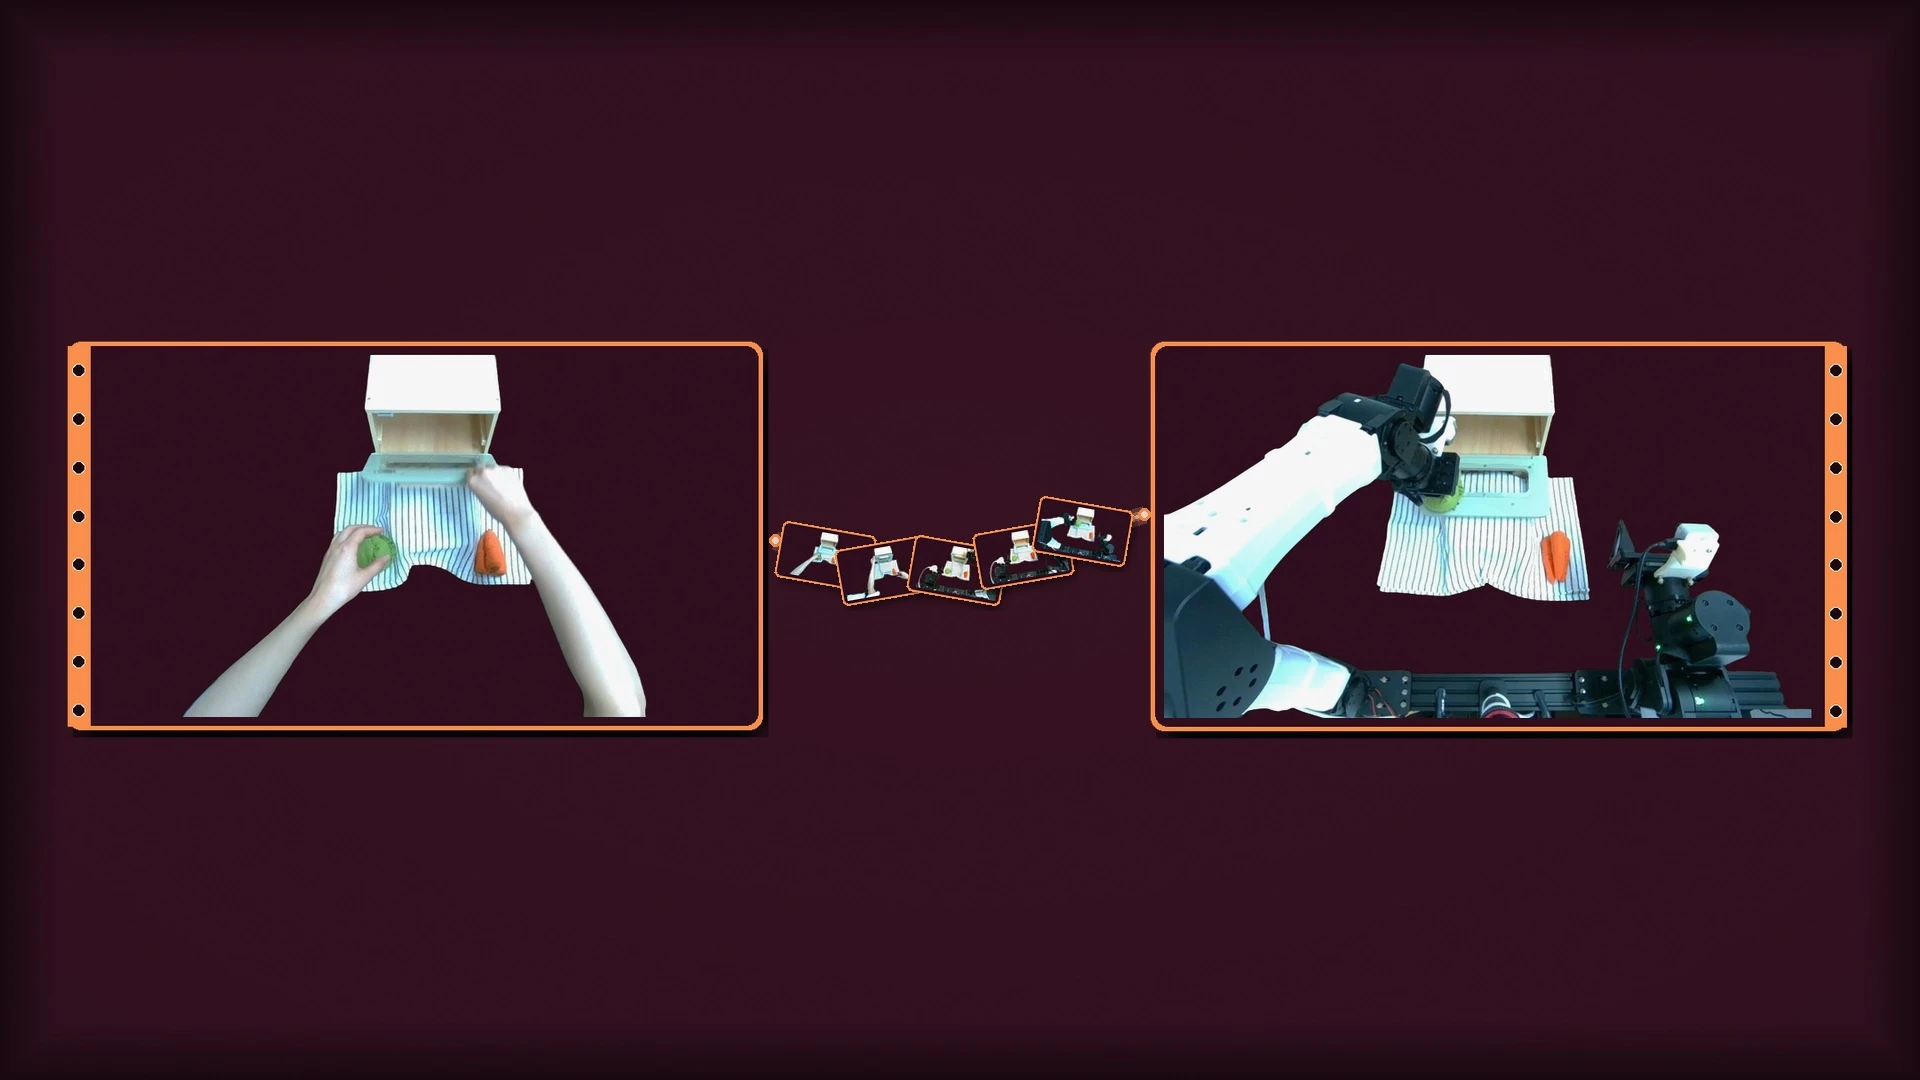
北大团队提出 Open-HumanWAM,纯人数据训出机器人底座
人类视频里有大量拿取、收纳和整理的过程,机器人怎样从这些视频里学到能用的操作经验? 11 月 5 日,北京大学联合新加坡国立大学、麻省理工学院、加州大学圣迭戈分校与英伟达发表论文《Open HumanWAM: An Open Recipe …
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo RoboDojo 是具身智能领域具有代表性的评测标准之一。这项包含 42 个仿真任务与 18 个真机任务,堪称机器人的「全科大考」。在 CALVIN、LIB…
清华团队提出 Utility-WAM,按需启用未来视频做机器人动作规划
把「先想几帧未来画面,再出动作」写进策略,是具身智能近两年很受关注的技术路线。机器人可以在模型内部推演后续场景画面,让动作规划获得动态前瞻能力,理论上更适配长程、多阶段任务。 但是,预测未来画面会改动模型输出的动作,改动有好有坏,正负效果互…
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
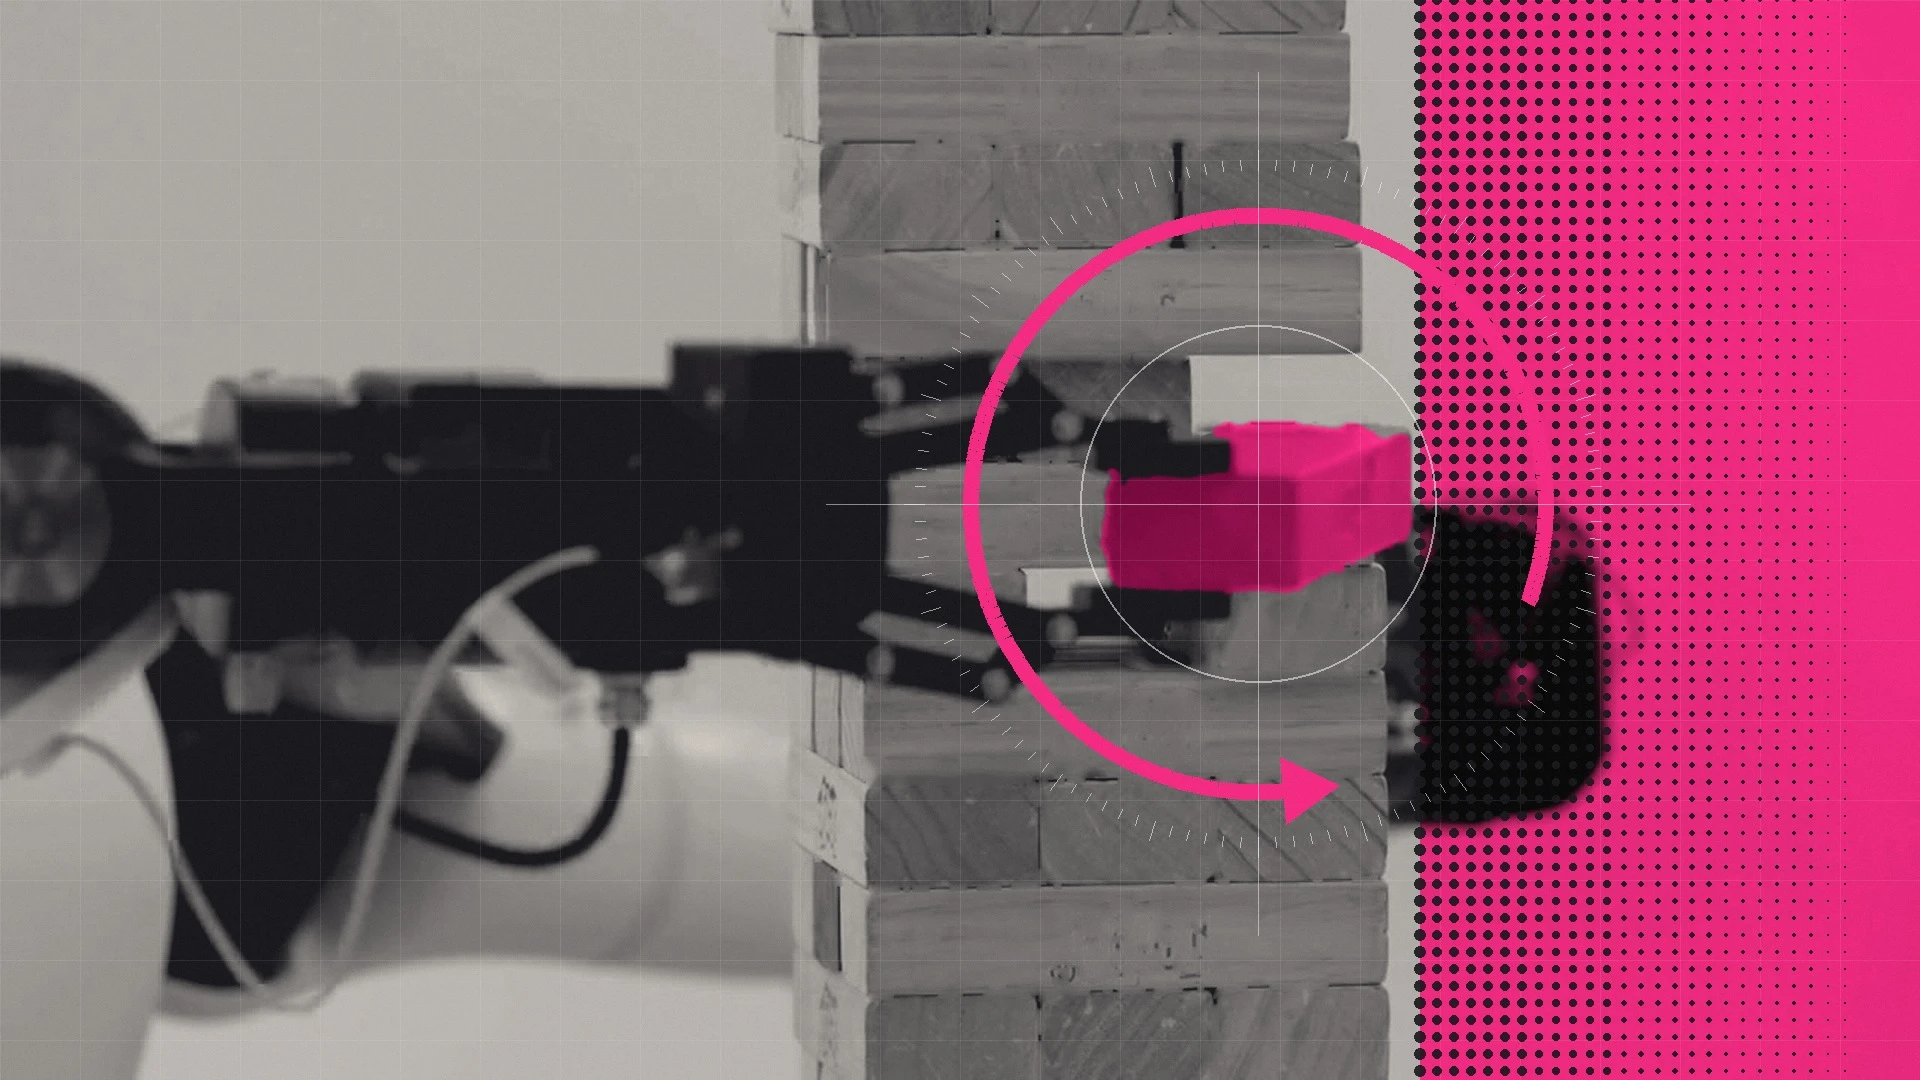
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
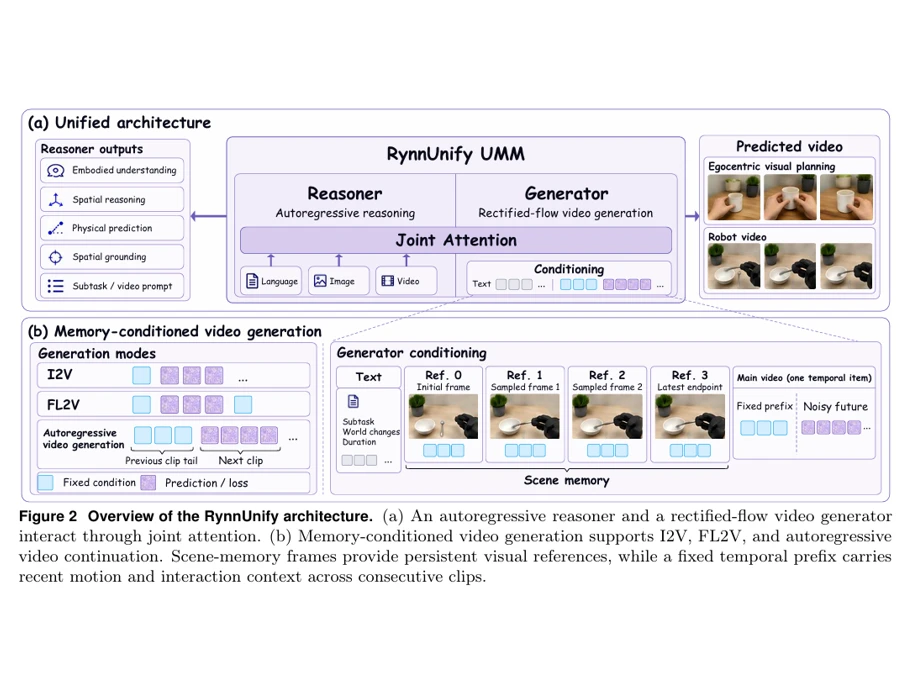
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
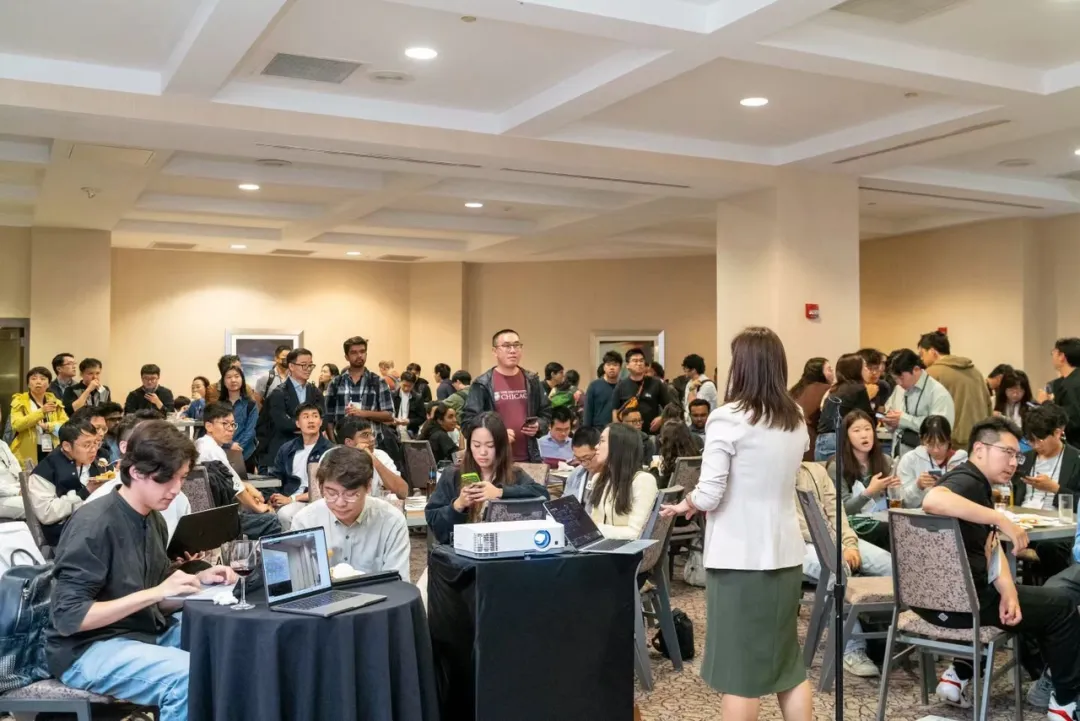
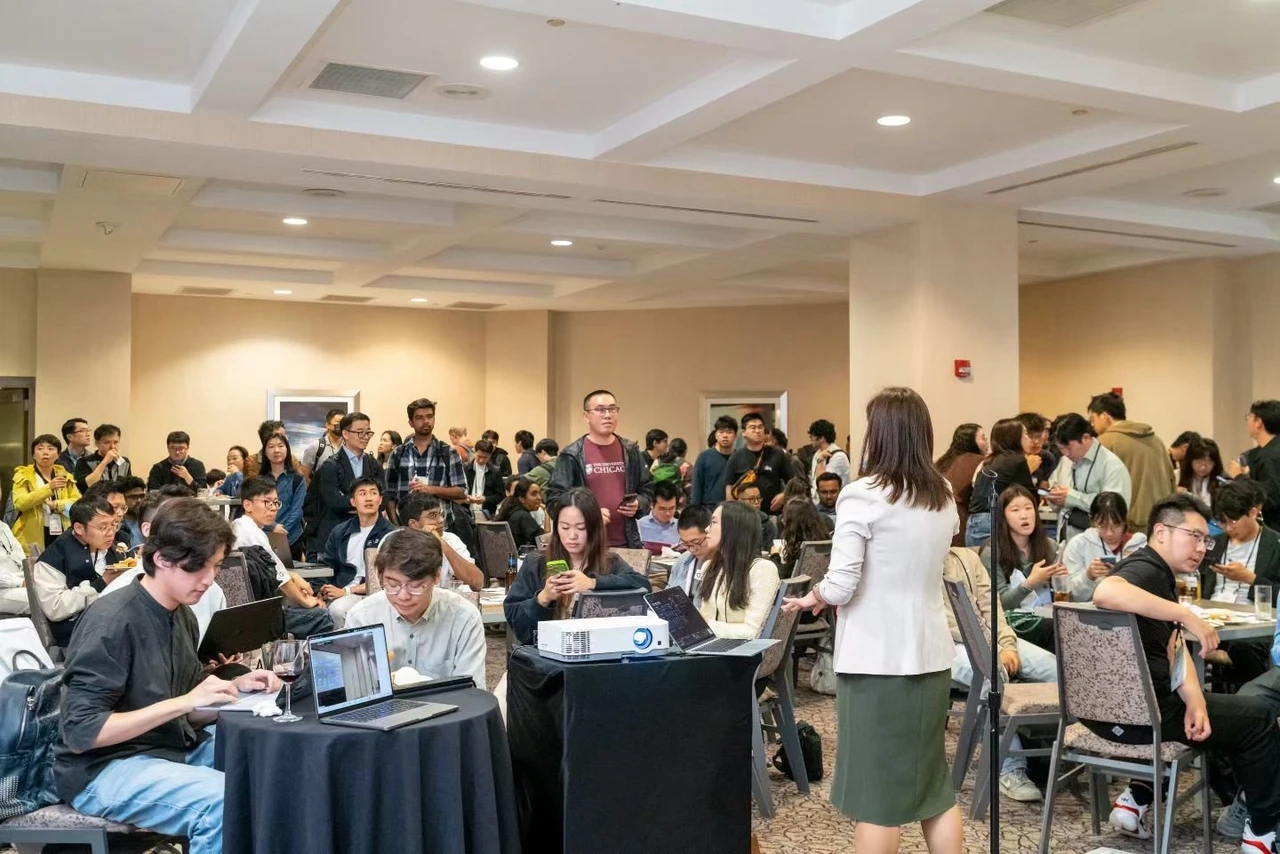
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
贾奎团队新作:让世界动作模型真正理解三维空间
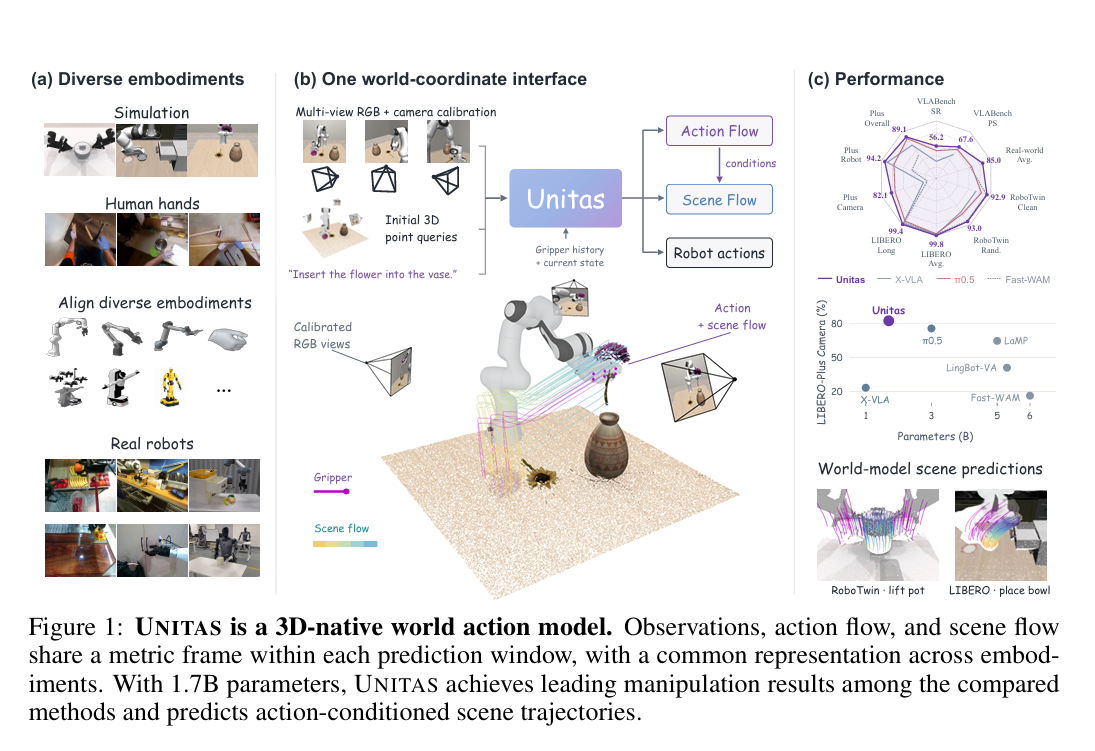
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…