

D2
共 130 篇相关内容
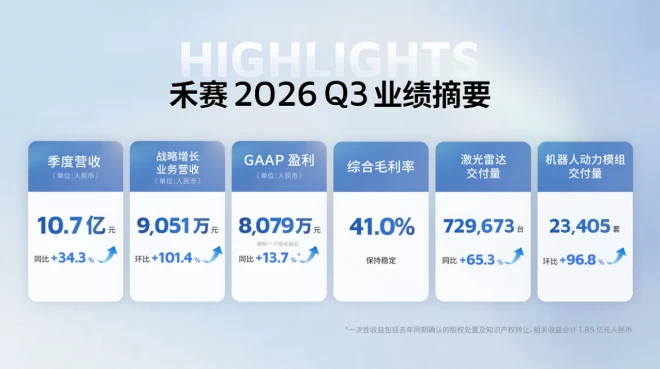
禾赛 Q3 机器人动力模组交付超 2.3 万套,Kosmo 开始贡献收入
11 月 10 日,禾赛科技公布 2026 年第三季度未经审计财务数据。面向机器人与物理 AI 的战略增长业务(SGI)当季营收为 9,051 万元,环比增长 101.4%。其中,机器人动力模组交付 23,405 套,环比增长 96.8%;…
优理奇完成 5 亿元 Pre‑A 轮融资,绿地入局推进服务机器人落地
11 月 9 日,优理奇机器人官宣完成 5 亿元 Pre‑A 轮融资。原本作为下游应用伙伴的绿地集团,此次入局成为战略投资方,双方将在多个场景共同推动机器人落地。 本轮投资方阵容包括绿地集团、柯力传感、华工创投、新景富盈、红鸟启航基金、玉林…
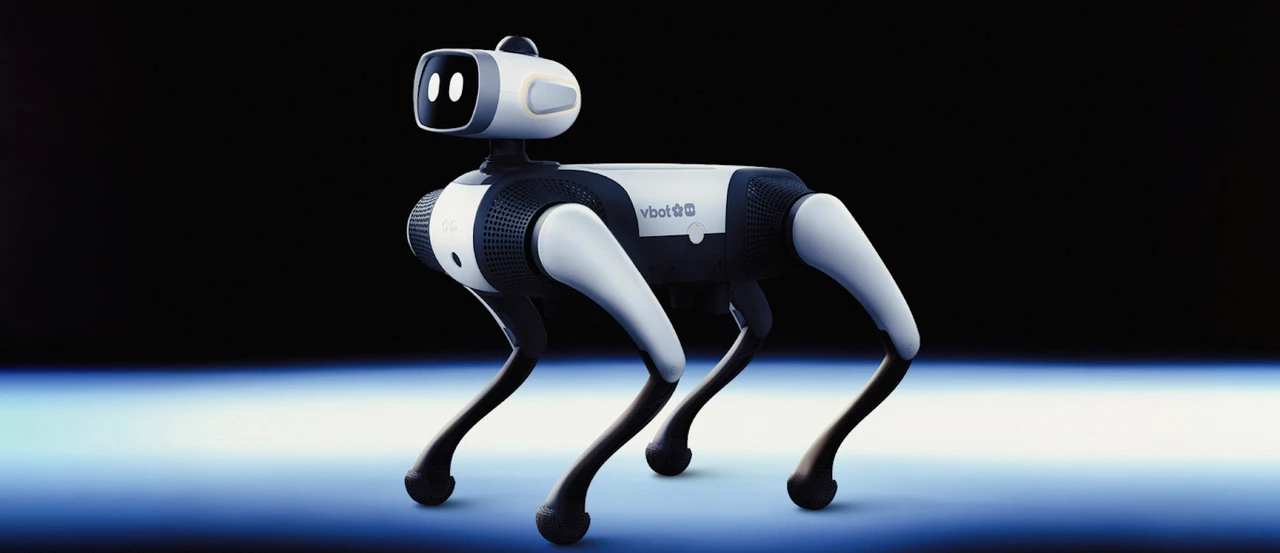
Vbot 推出 2 万元级四足机器人开发平台,DEV 极客开发版双十一到手 20,988 元
11 月 10 日,Vbot 维他动力发布超能机器狗 DEV 极客开发版,面向个人开发者与极客用户提供四足机器人开发平台。产品官方售价 22,988 元,双十一限时售价 20,988 元,活动时间为 11 月 10 日 00:00 至 11…
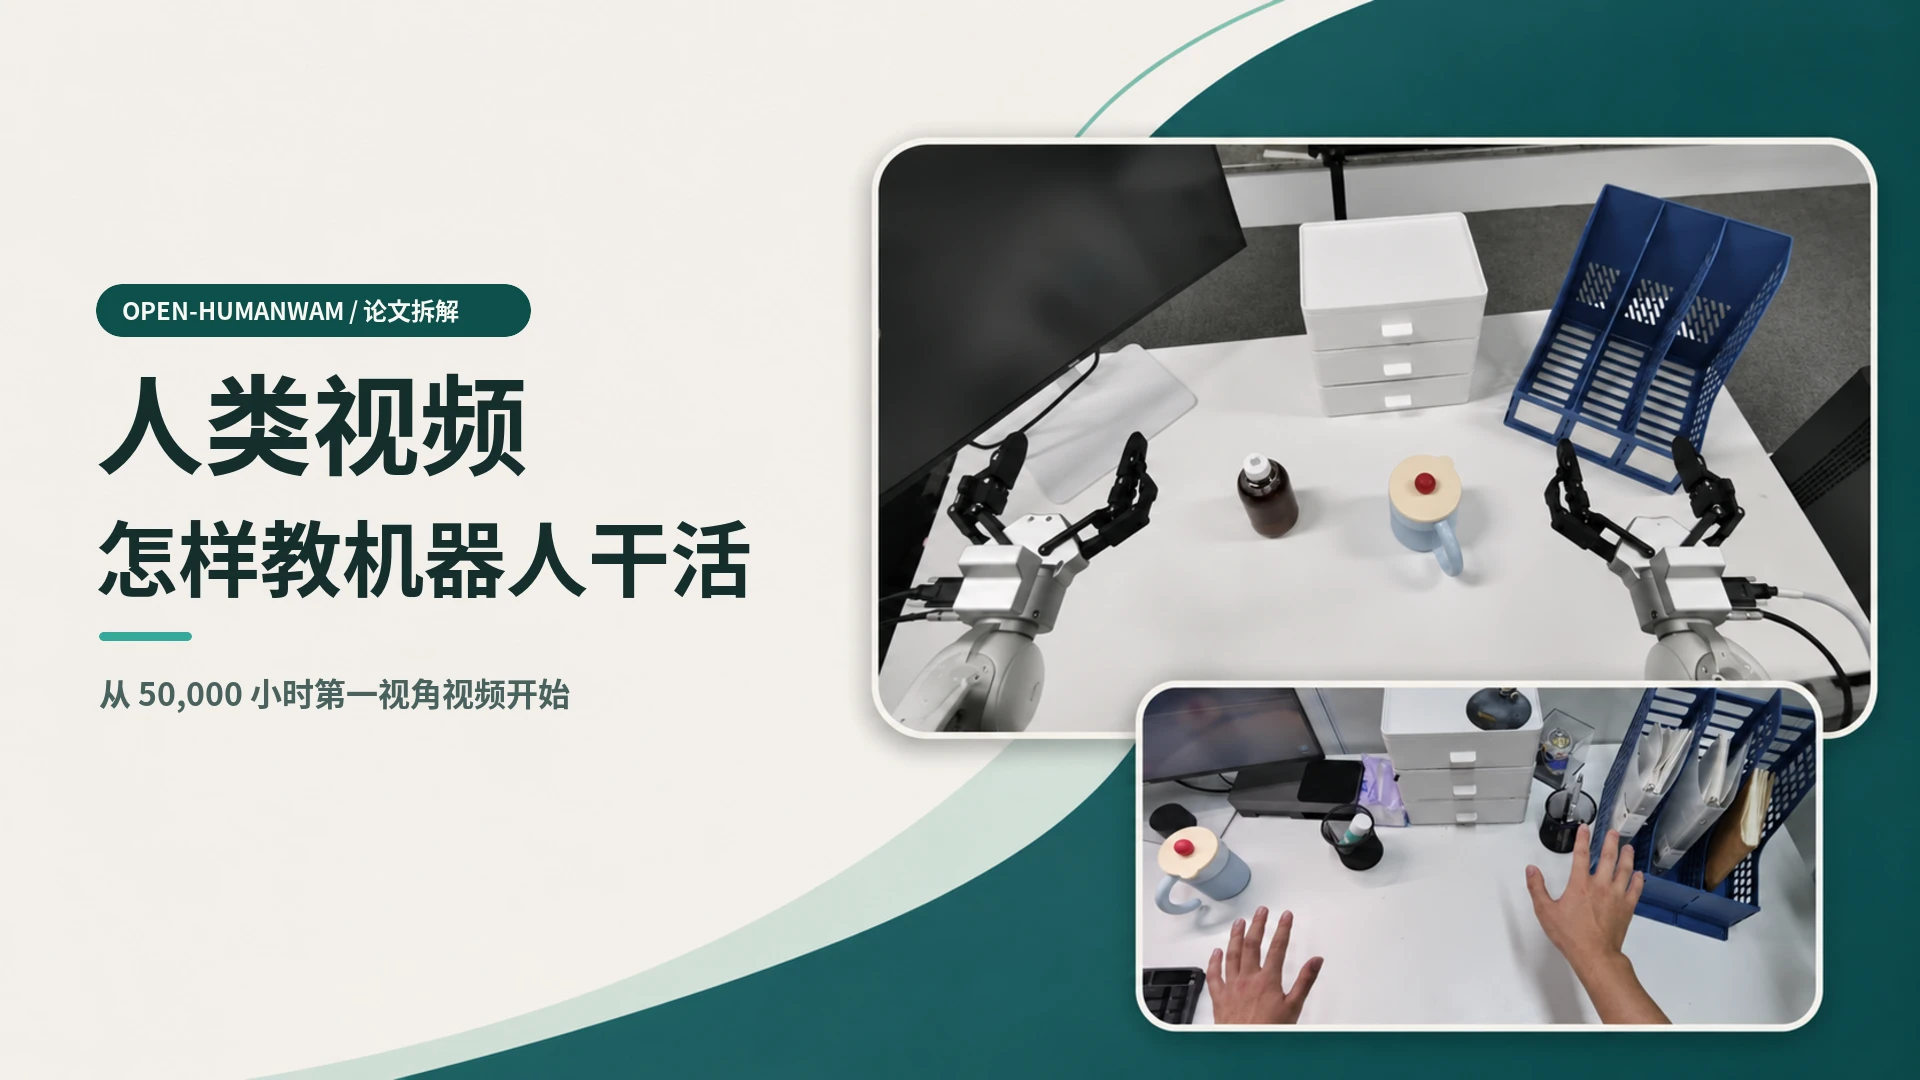
北大团队提出 Open-HumanWAM,纯人数据训出机器人底座
人类视频里有大量拿取、收纳和整理的过程,机器人怎样从这些视频里学到能用的操作经验? 11 月 5 日,北京大学联合新加坡国立大学、麻省理工学院、加州大学圣迭戈分校与英伟达发表论文《Open HumanWAM: An Open Recipe …
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo RoboDojo 是具身智能领域具有代表性的评测标准之一。这项包含 42 个仿真任务与 18 个真机任务,堪称机器人的「全科大考」。在 CALVIN、LIB…
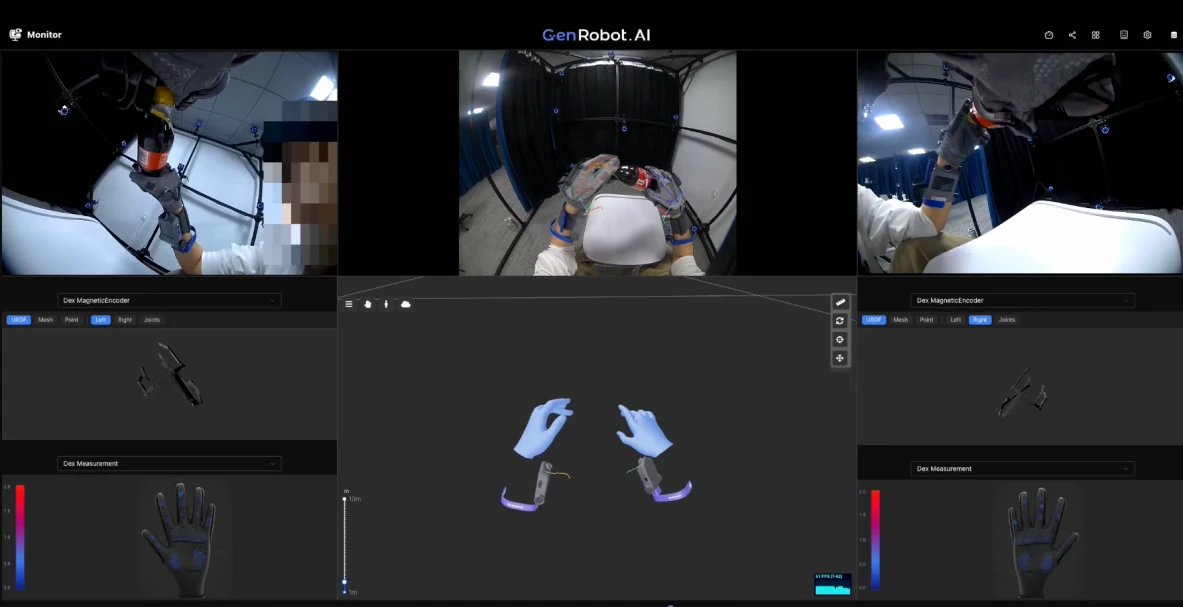
简智机器人 DAS 2.0 将亮相 CoRL,覆盖头手协同与全身数据采集
11 月 9 日,简智机器人在美国奥斯汀举办的 CoRL 会议上正式展出 DAS 2.0 系列。新品包含新一代灵巧手数据采集手套 DAS Dex 2.0,以及新一代第一视角多模态采集设备 DAS Ego 2.0。两套设备协同捕捉环境画面、手…
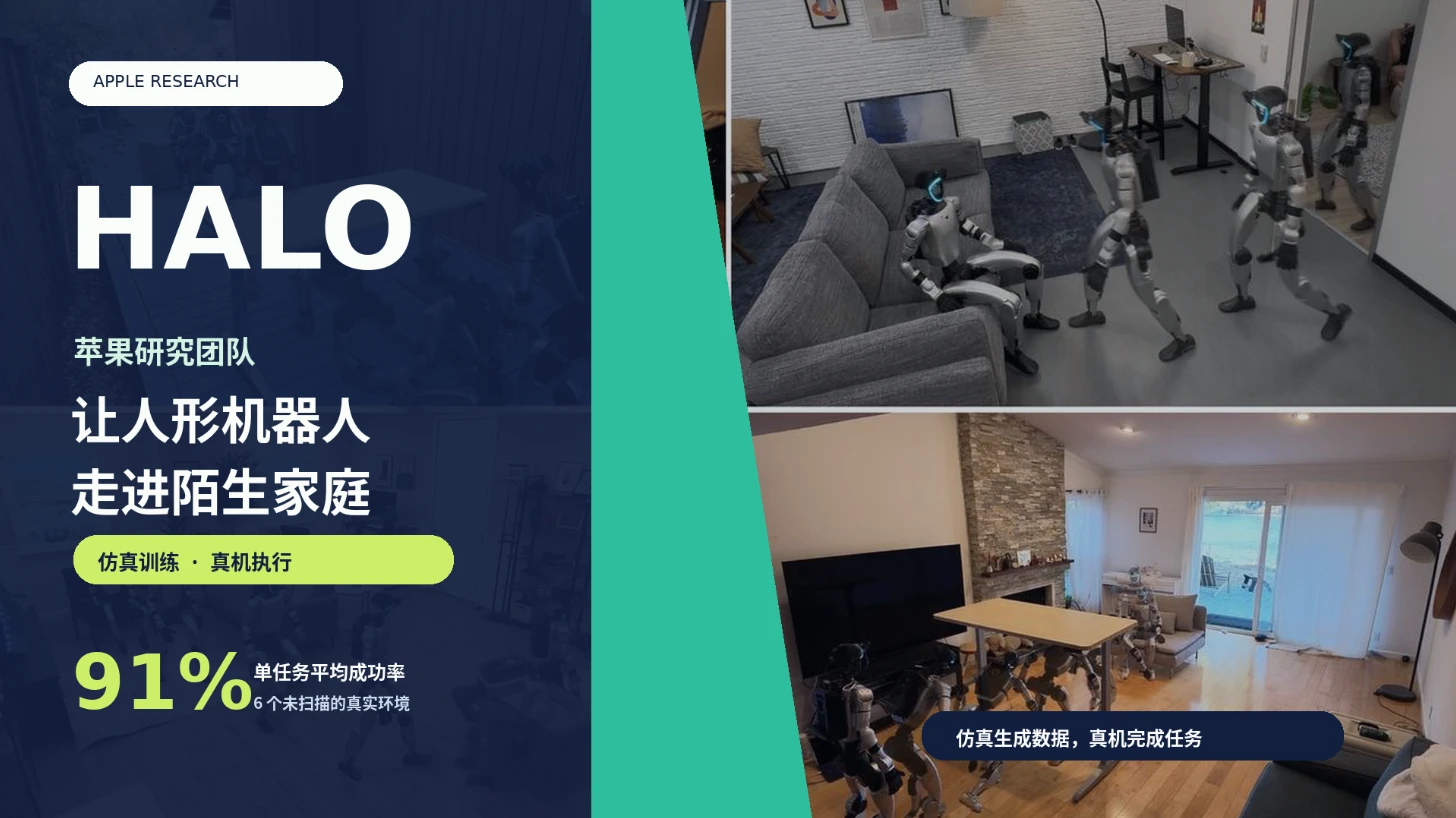
苹果把人形感知写进仿真,HALO 或零样本入户
机器人会复现预先编排的动作,不等于能在陌生家庭里自主完成任务。要完成家庭任务,机器人既要听懂指令、找到目标物体,也要根据环境规划动作,靠近目标并完成交互。 那么,怎样只用仿真数据训练,让机器人在没见过、没扫描过的真实家庭里做到这些? 11 …
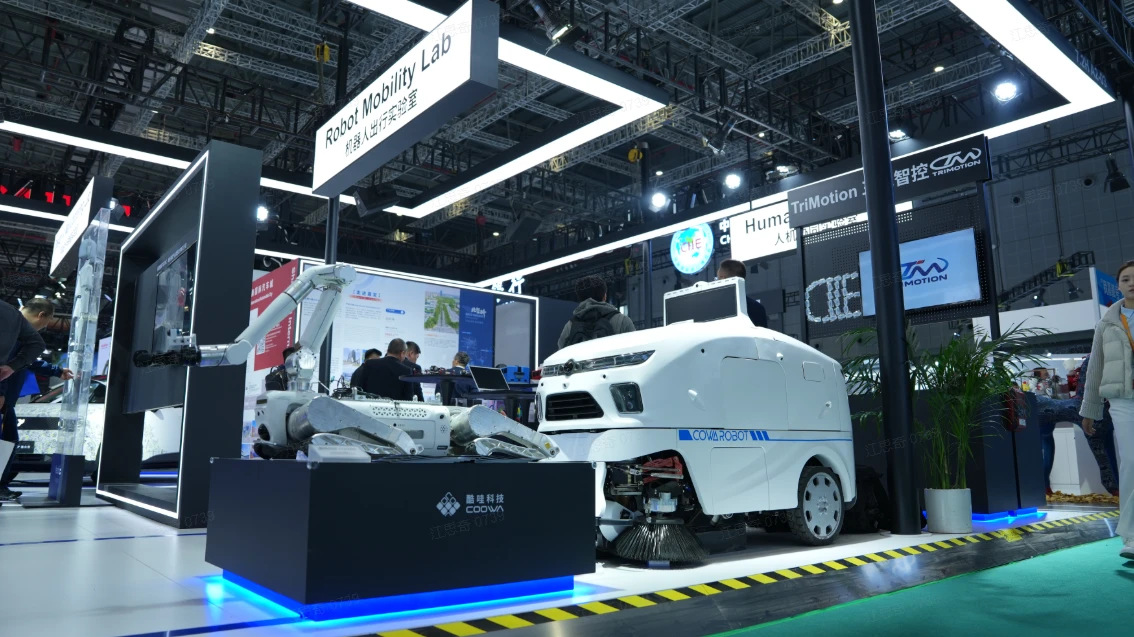
酷哇科技首次亮相进博会,展示端侧世界模型多形态机器人应用
11 月 6 日,第九届中国国际进口博览会于上海启幕。首次参展的酷哇科技亮相国家会展中心(上海)7.2H 馆 A2—03 展位,展出 D0 重载四足机器人与 X1 城市作业服务机器人,对外介绍以端侧世界模型驱动多形态机器人的技术路线。 两款…
百万小时背后,数据生意正在重新分工
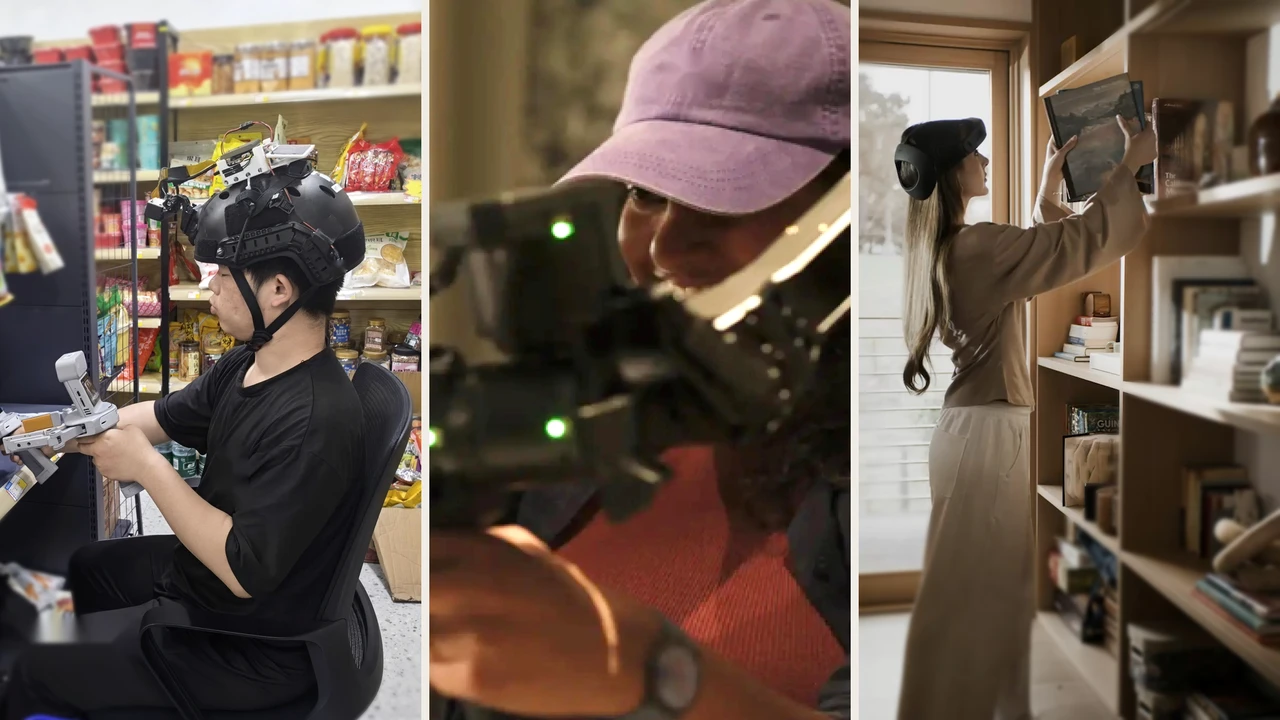
一位为机器人训练数据订单组织采集团队的中间商最近向我们透露,生意越来越难做了:合同约定每小时 50 元,但视频通过基础质检之后,还要被客户逐段评定任务复杂度,简单和中等难度的片段可能不再计费,只有复杂任务进入最终结算。 如果复杂片段只占全部…
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
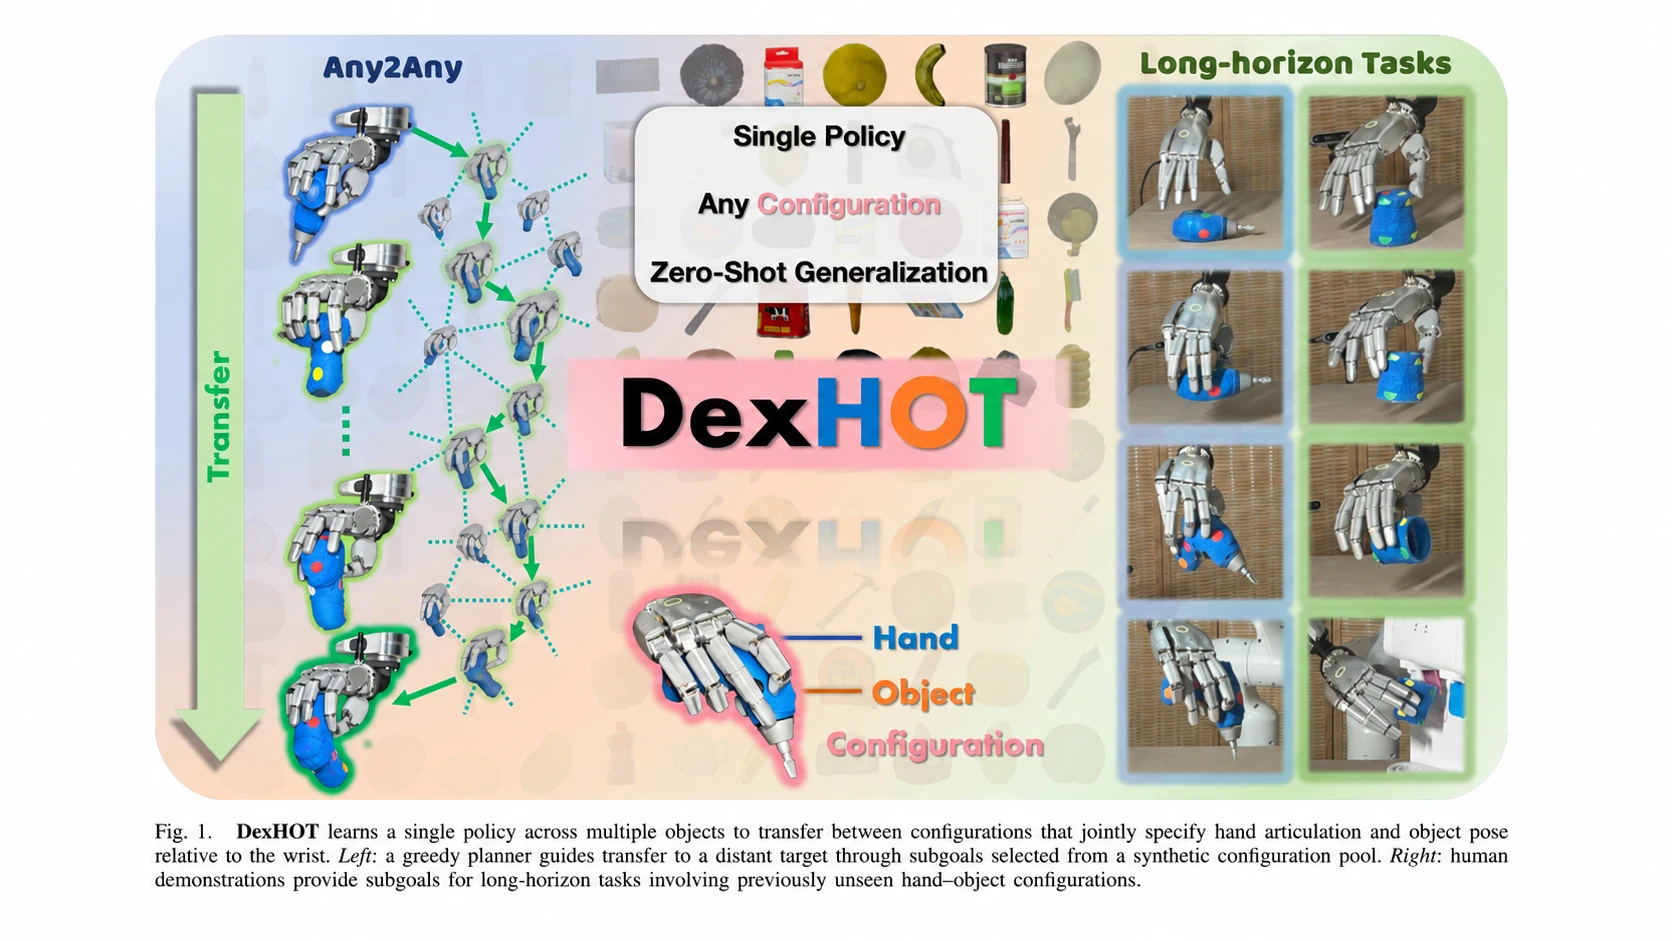
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
LiberAI 发布 Liber-0,打通人类动作经验到机器人
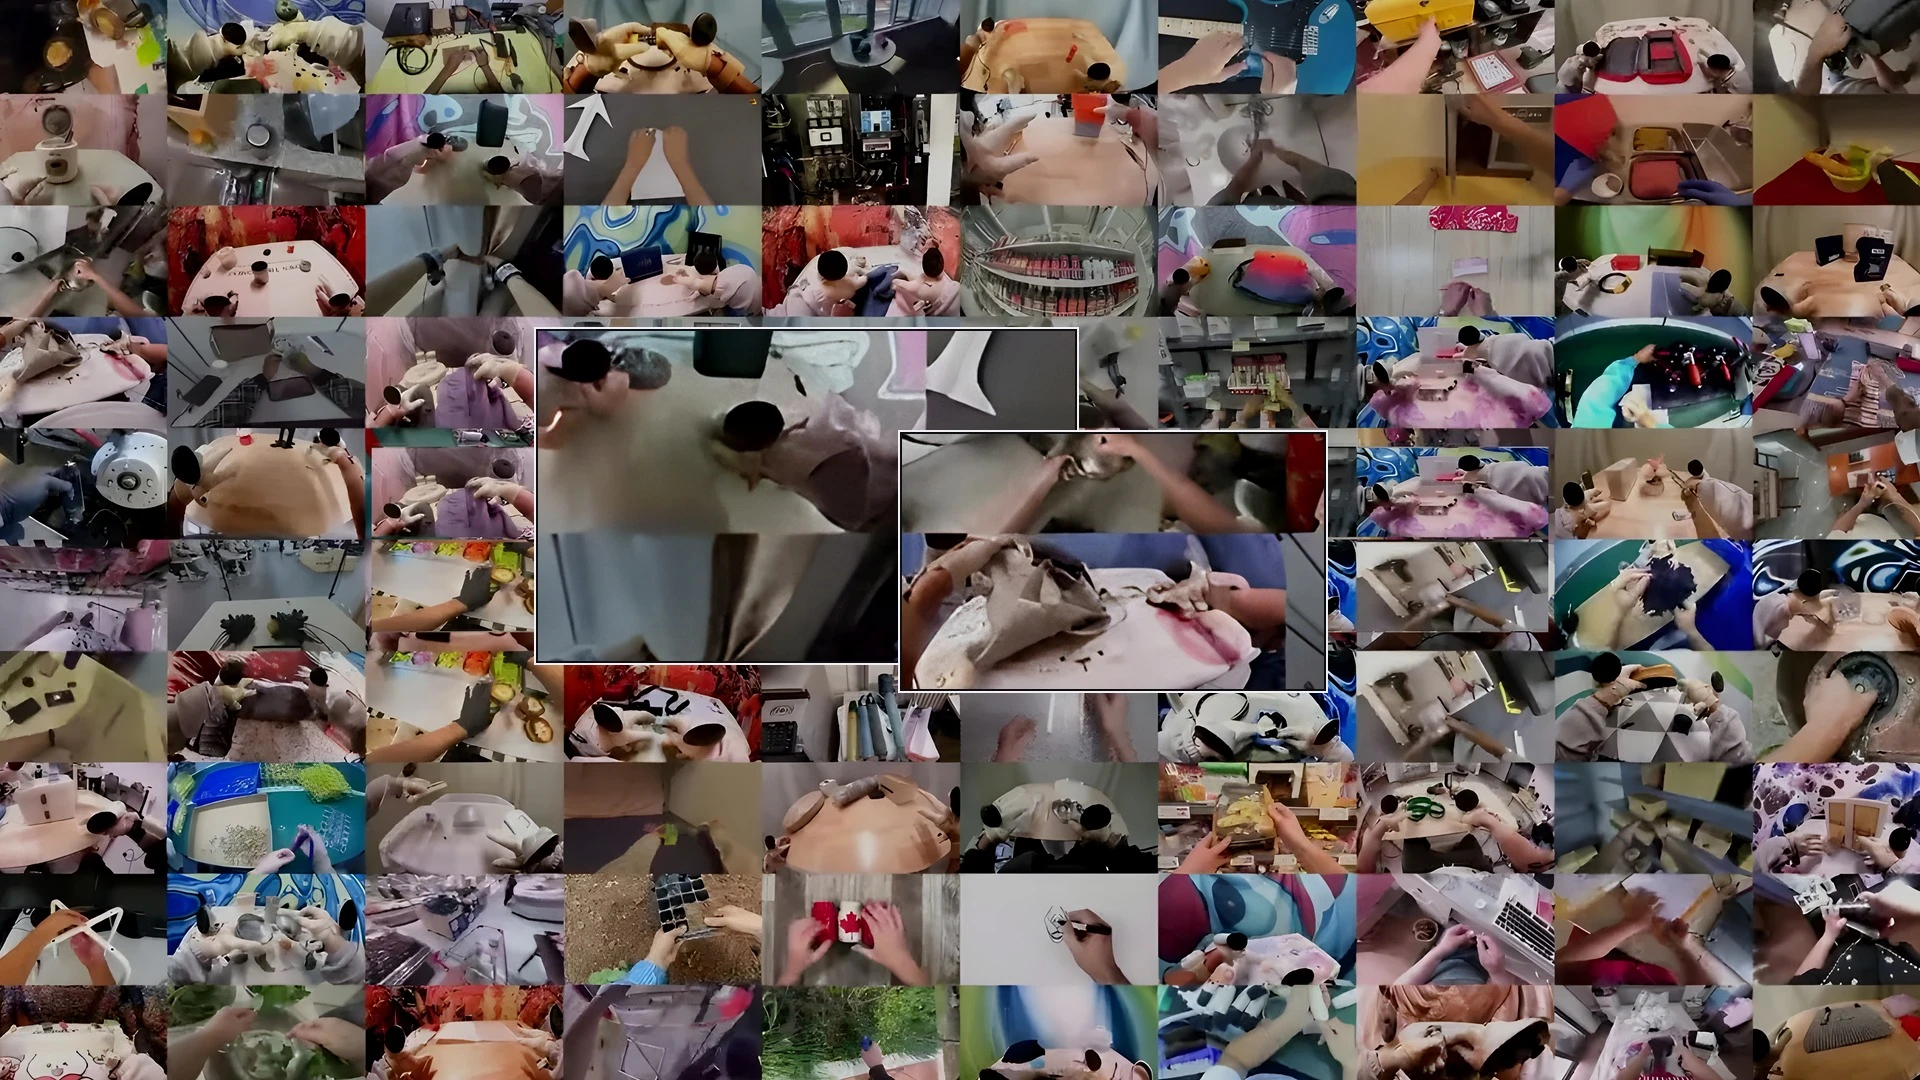
11 月 4 日,物理世界模型初创公司 LiberAI 正式发布世界动作模型 Liber 0。 根据官方信息,Liber 0 在超 220 万小时的人类经验数据上完成预训练。团队采用 GPT 6 提出的 60 项操作任务做零样本评测:任务分…
清华团队提出 Utility-WAM,按需启用未来视频做机器人动作规划
把「先想几帧未来画面,再出动作」写进策略,是具身智能近两年很受关注的技术路线。机器人可以在模型内部推演后续场景画面,让动作规划获得动态前瞻能力,理论上更适配长程、多阶段任务。 但是,预测未来画面会改动模型输出的动作,改动有好有坏,正负效果互…