

D2
共 130 篇相关内容
世航沧穹大模型完成国家网信办备案,面向海洋机器人作业
世航智能近日宣布,其自主研发的海洋通用基座大模型「沧穹 CEORION」已完成国家网信办备案。模型基于 LWAM(语言—世界—动作模型)架构,融合视觉、声学、压力、流体和姿态等多种传感信息,试图让海洋机器人把「看见环境、理解任务、规划动作、…
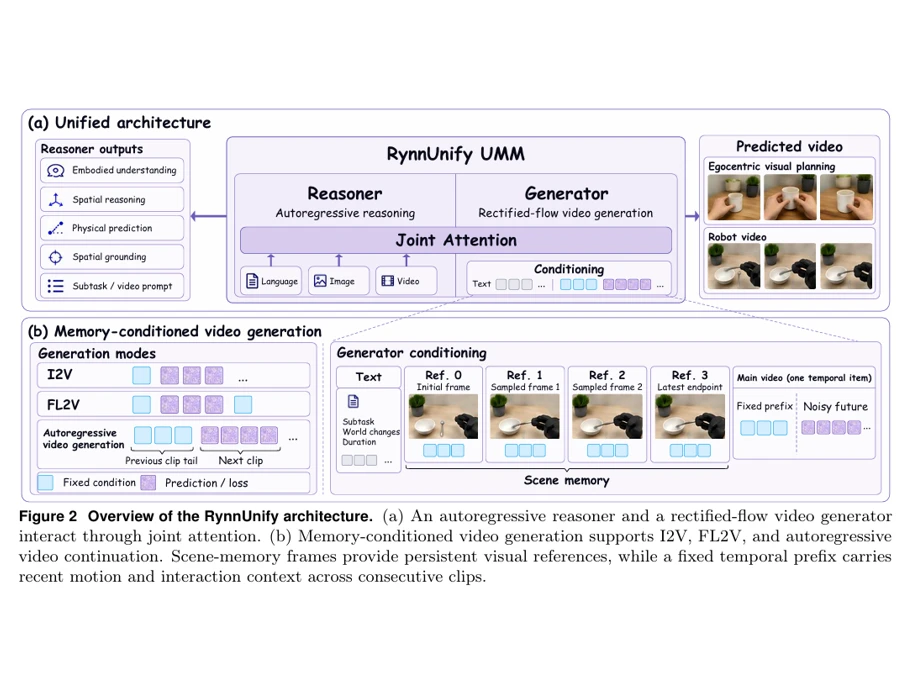
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…
Anthropic 首次公开招股书:指数级增长、5,000 亿算力与资本竞赛
Anthropic 首次公开招股书:指数级增长、5,000 亿算力与资本竞赛 10 月 26 日,Anthropic 向美国证券交易委员会(SEC)公开递交长达 338 页的 S 1 招股书,计划在纳斯达克上市。这标志着此前美国多家人工智能…
前三季度销售额翻倍,为什么智能眼镜厂商还在亏钱?
随着双 11 的到来,智能眼镜行业接连出了两条好消息:10 月 20 日,Ray Ban 母公司依视路陆逊梯卡在三季报里,首次披露了包含 AI 眼镜在内的可穿戴业务收入,单季进账 4.86 亿欧元,同比增长 20%。10 月 23 日,中国…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
SharpaDex v1.0 正式开源:发布约 300 小时真实触觉操作数据,覆盖 59 种任务
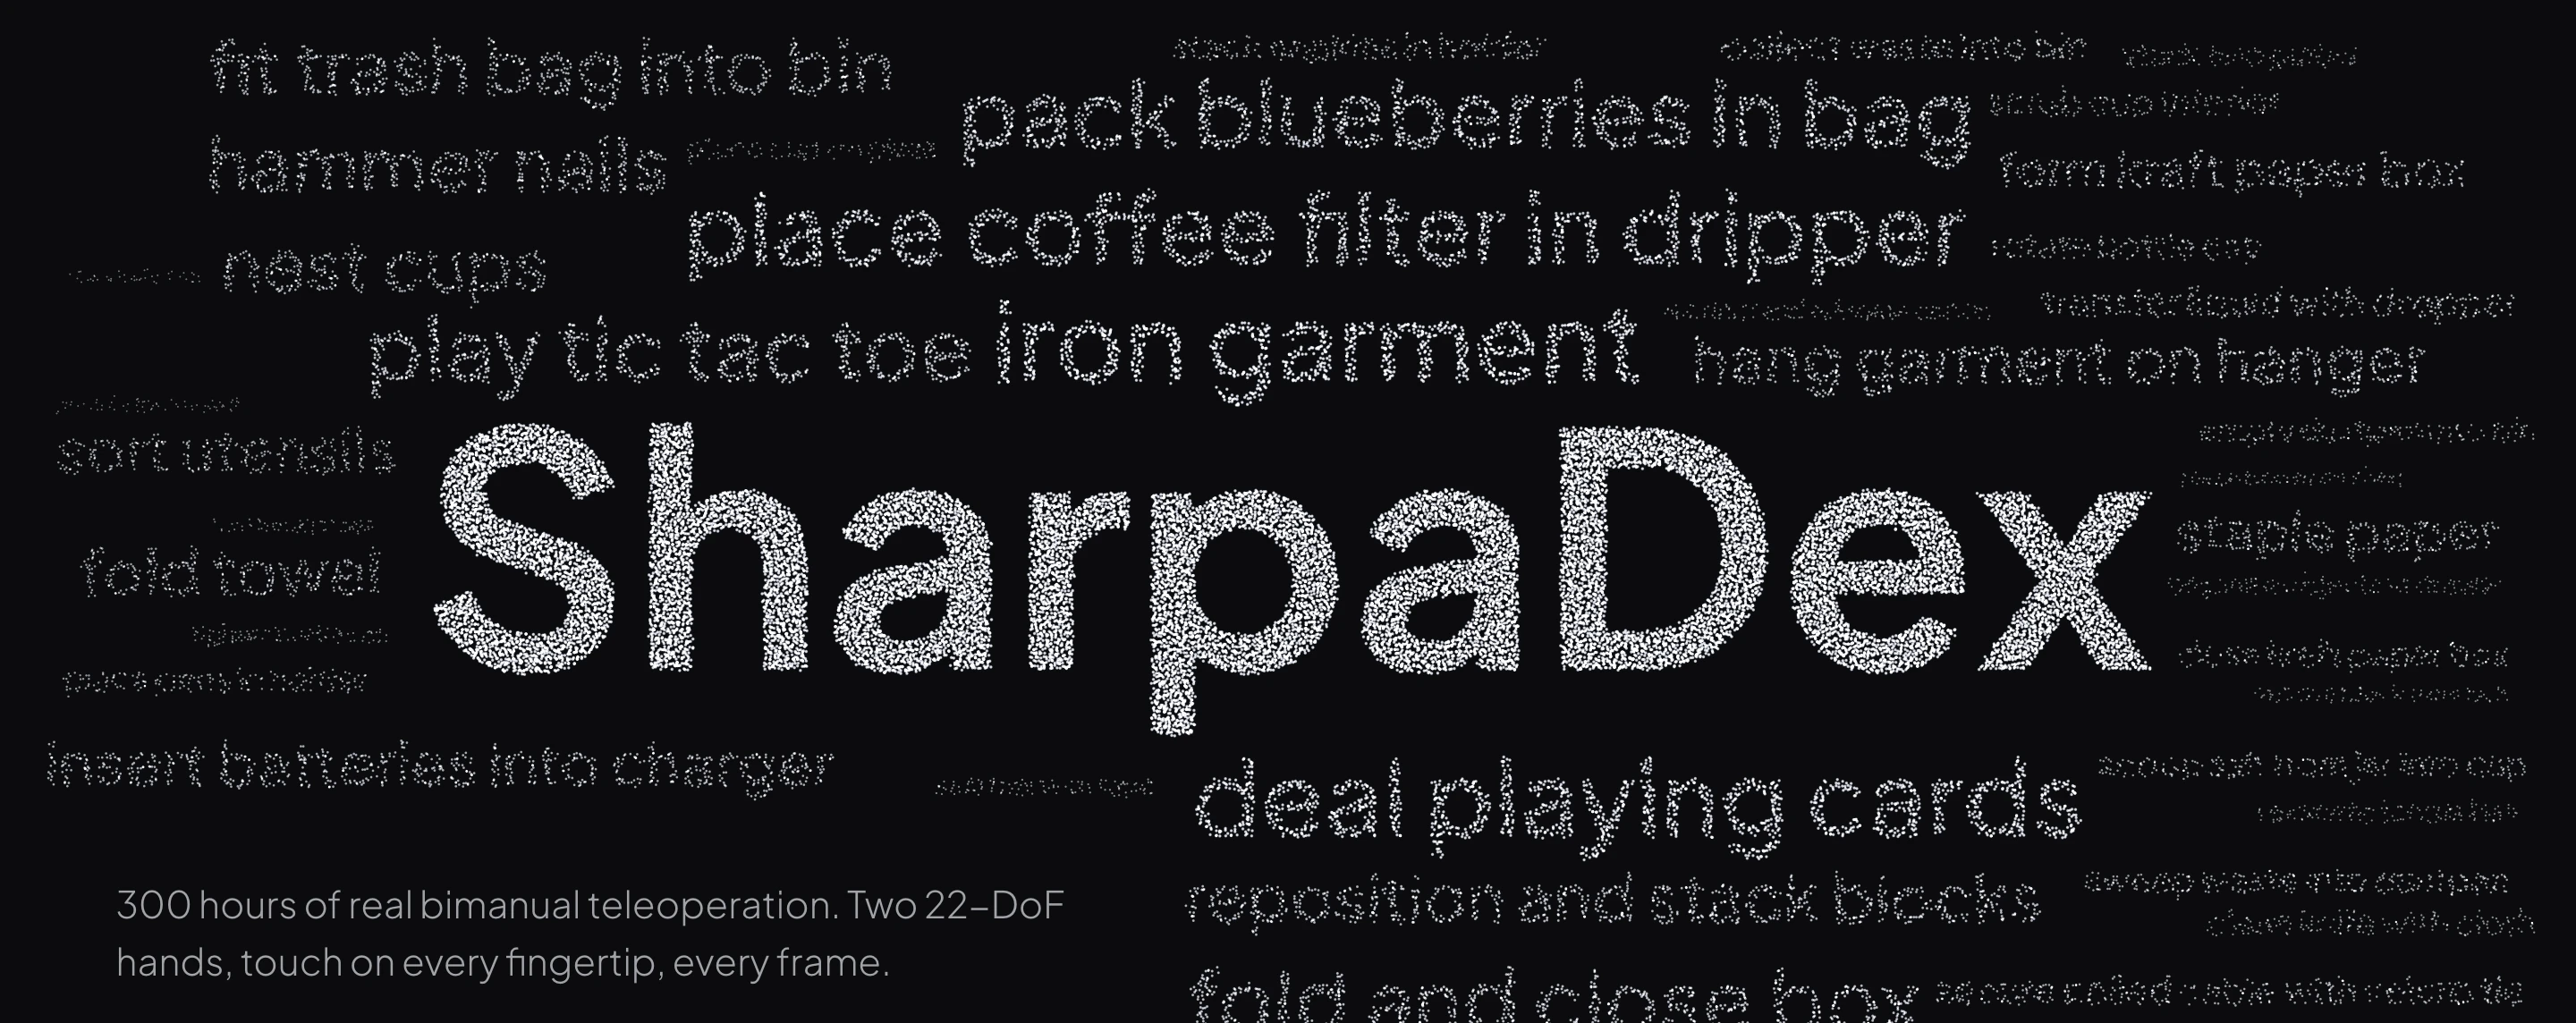
10 月 22 日,Sharpa 正式开源灵巧操作数据集 SharpaDex v1.0。该数据集包含约 300 小时真实机器人操作数据、28,993 条示教和 32,396,172 帧数据 ,覆盖 59 种操作任务。根据 Sharpa 官方…
智元发布 Genie Studio 2.0,最快 7 天完成机器人新场景从 0 到 1 部署验证
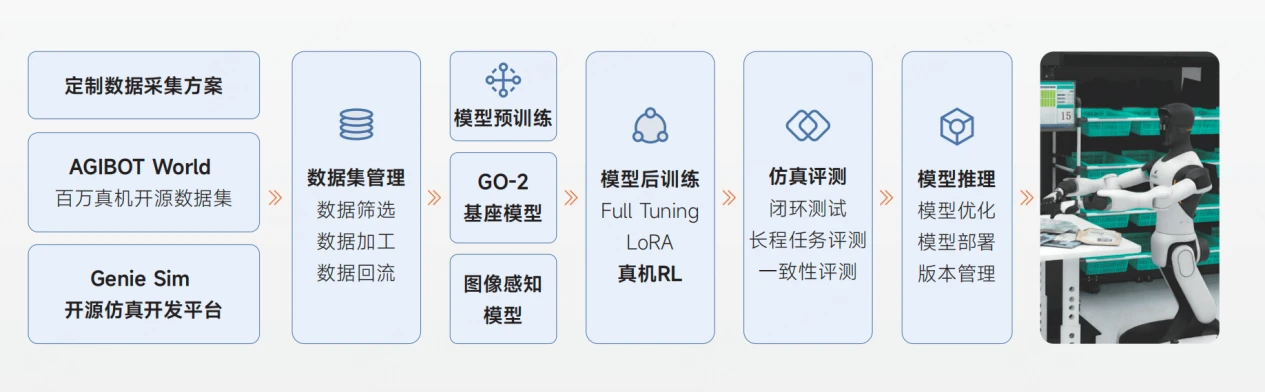
10 月 23 日,作为「AI WAVE」七连发第二弹,智元发布一站式具身智能作业平台 Genie Studio 2.0。平台由 Flywheel、Agent、Monitor 三大模块组成,覆盖数据采集、模型训练、仿真测试、作业编排与多机运…
OPPO 心力球实测:三天时间手搓个「妈味」AI
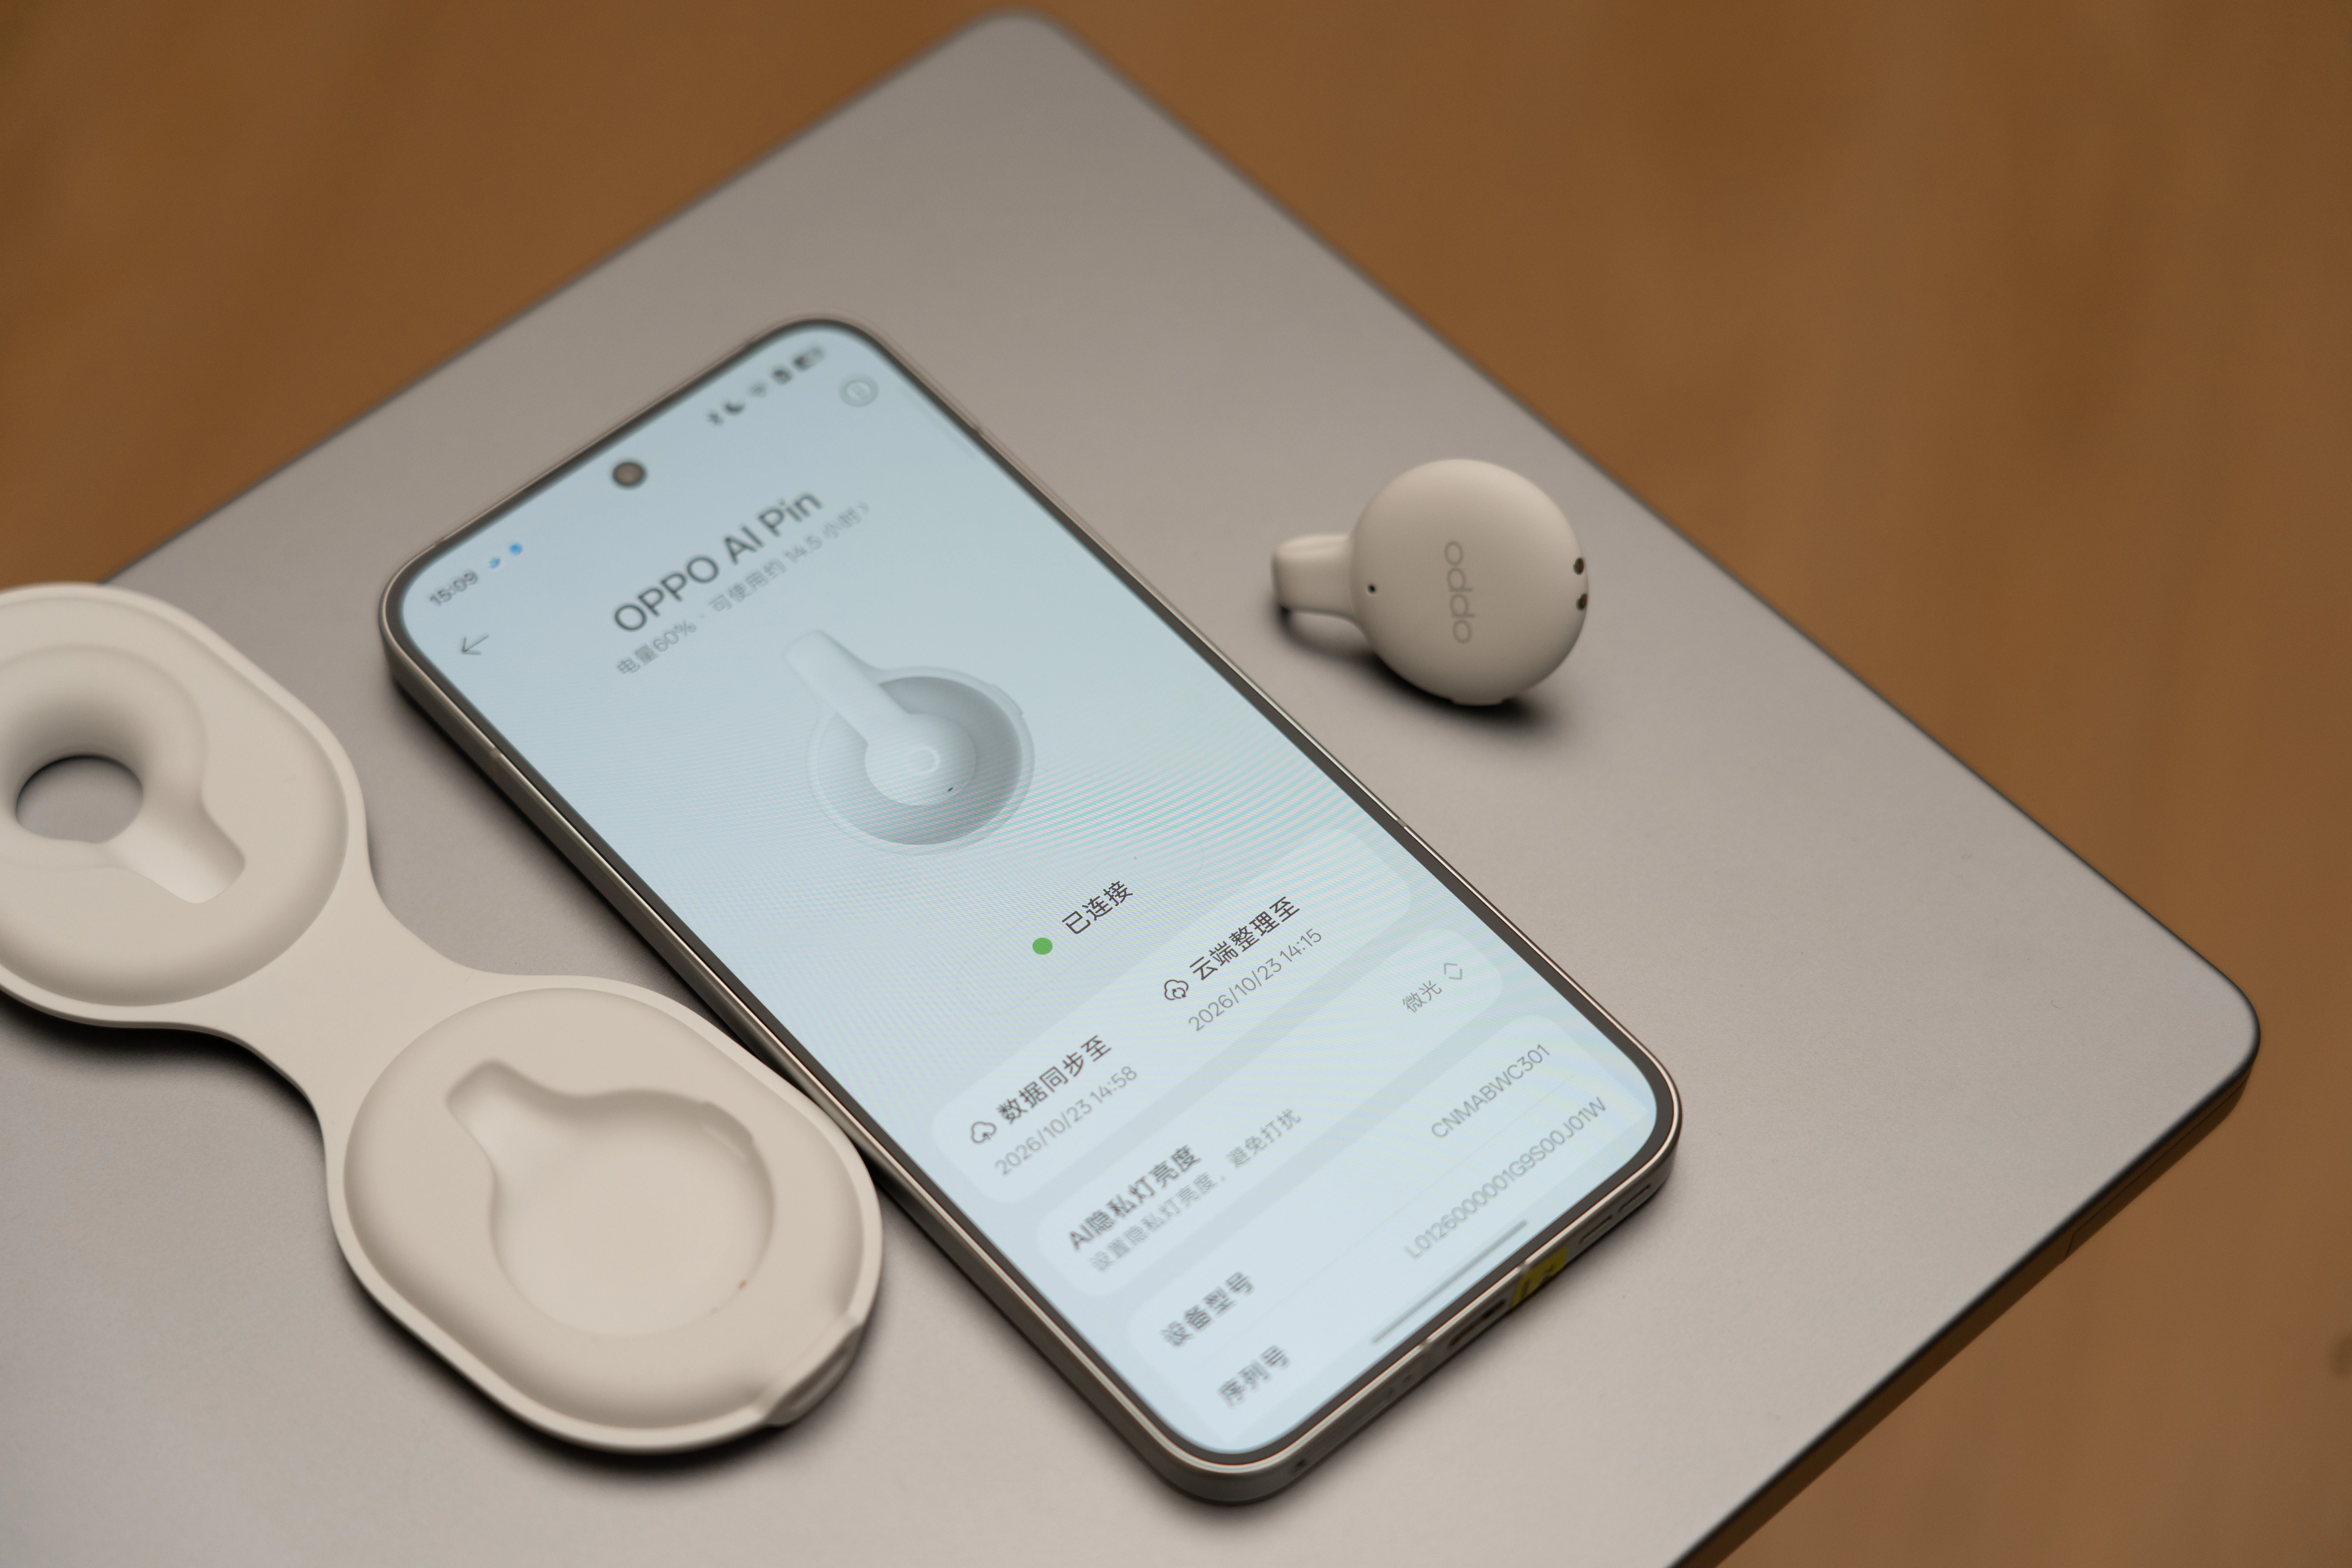
第一次连 OPPO 心力球,我差点以为手机里钻进了一位故人。 App 里显示的设备名叫:OPPO AI PIN。 看到这几个字,经常关注科技的朋友大概都会条件反射一下。Humane 那个著名的 AI Pin,已经在 2025 年 2 月跟着…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
 1:52
智元开源 AGIBOT WORLD 2026 具身推理数据集,覆盖九类推理场景
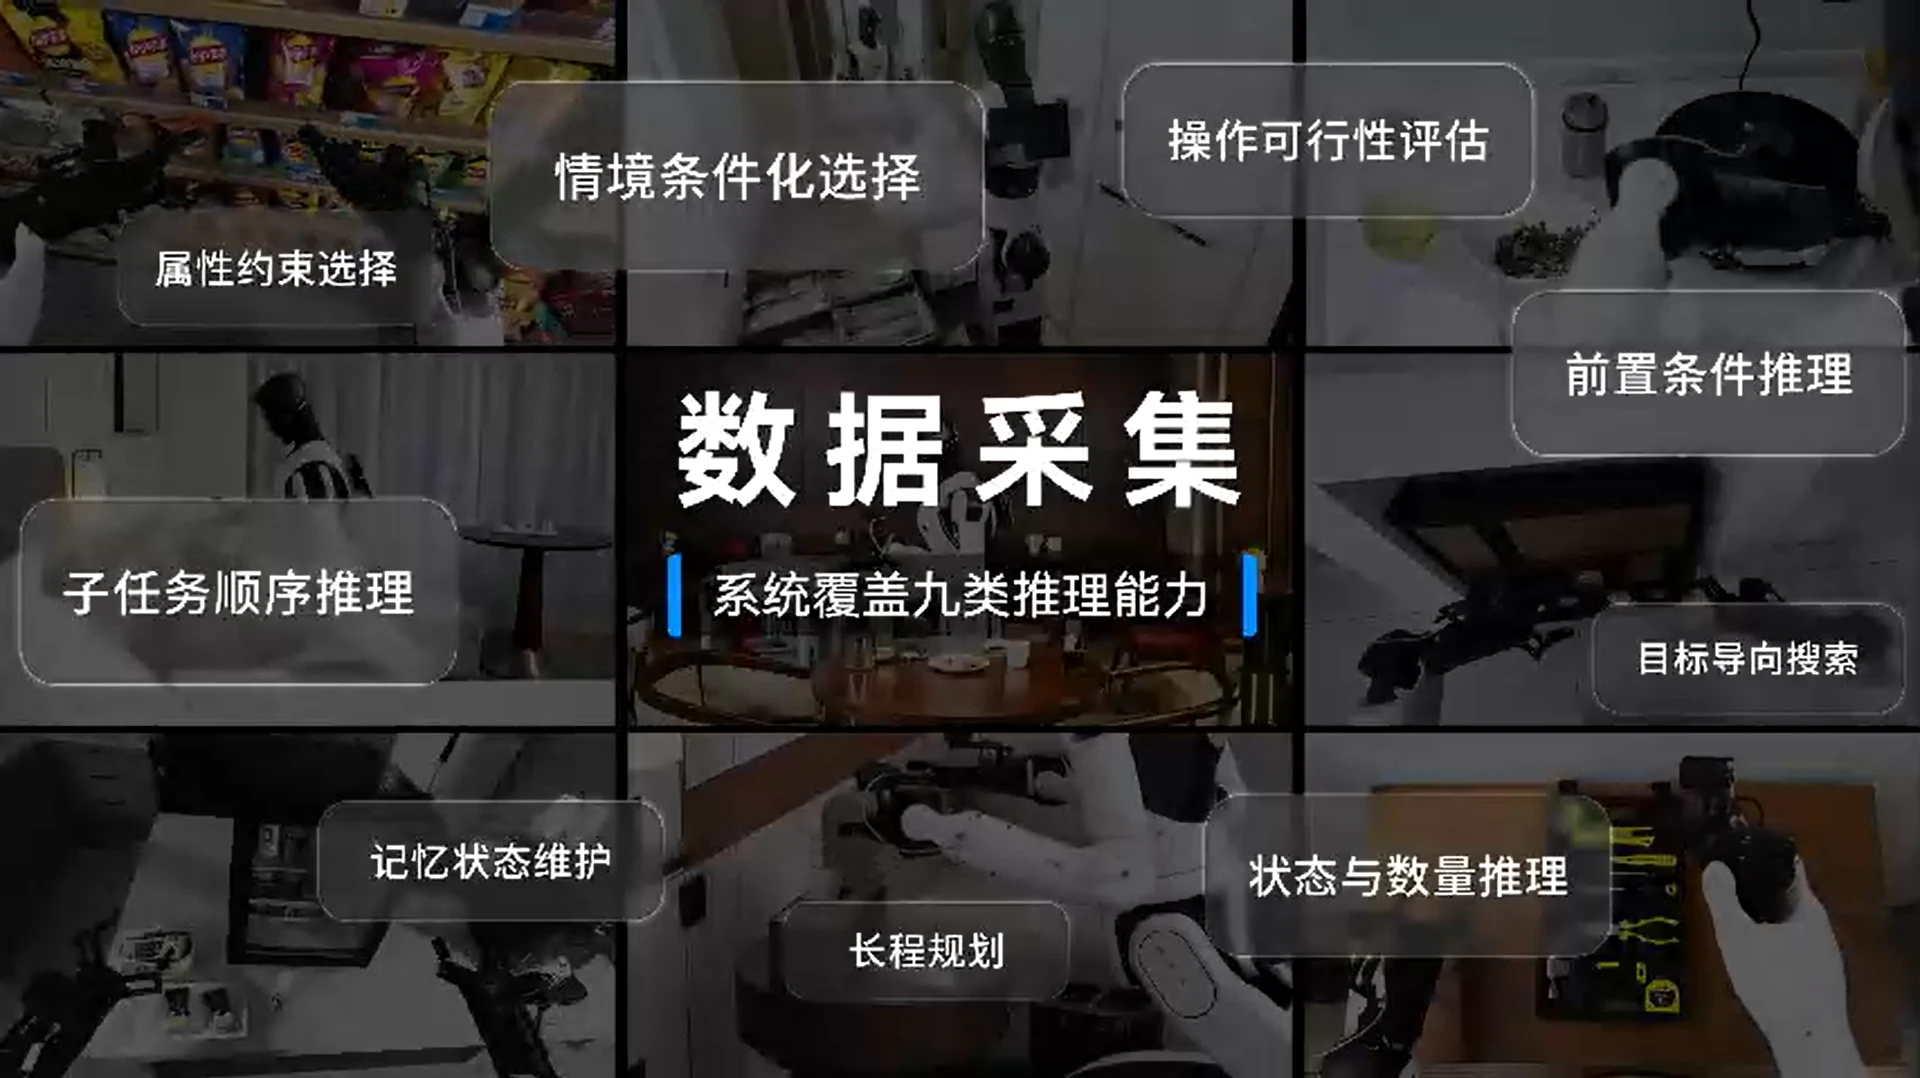
10 月 22 日,智元开源 AGIBOT WORLD 2026 第四期「具身推理」数据集,作为 AI WAVE 系列的首项发布。本期数据覆盖九类逻辑推理场景,同时提供高层问答与底层动作轨迹,支持机器人根据任务目标、现场条件和执行历史进行决…
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线
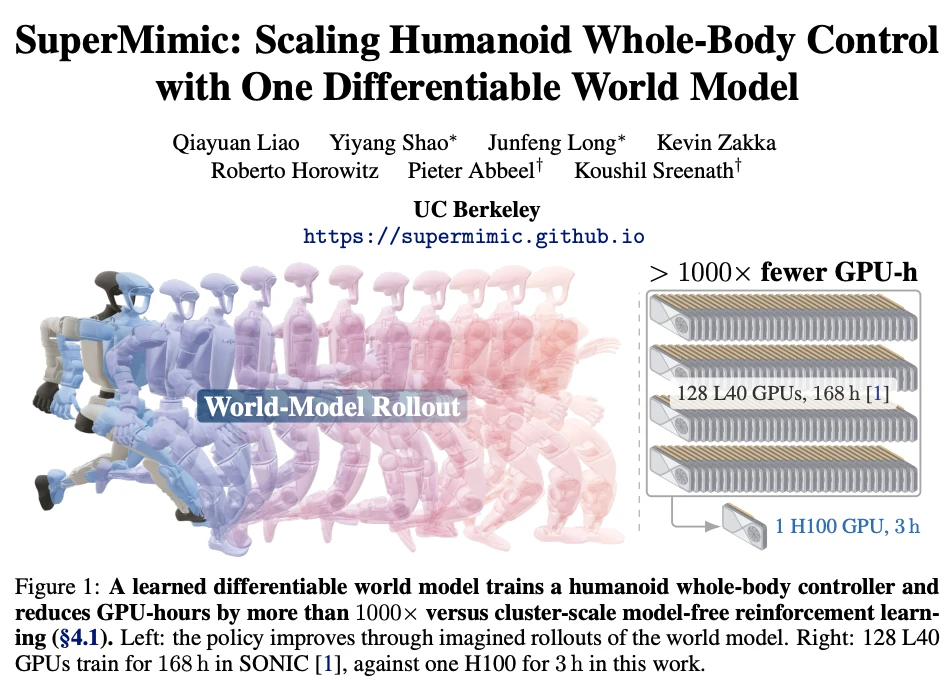
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线 人形机器人想要掌握行走、跳跃乃至空翻,背后需要多大的训练算力? 过去的常规做法,是让机器人在模拟器内不断试错,依靠强化学习优化动作控制策略。动作…
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡 特斯拉在这次三季报里给出了一个明确的机器人进展:Optimus 已经在弗里蒙特开始生产,加州项目进入早期爬坡。 美国当地时间 10 月 21 日,特斯拉发布 2026 年第三季度…