精选洞察
文章
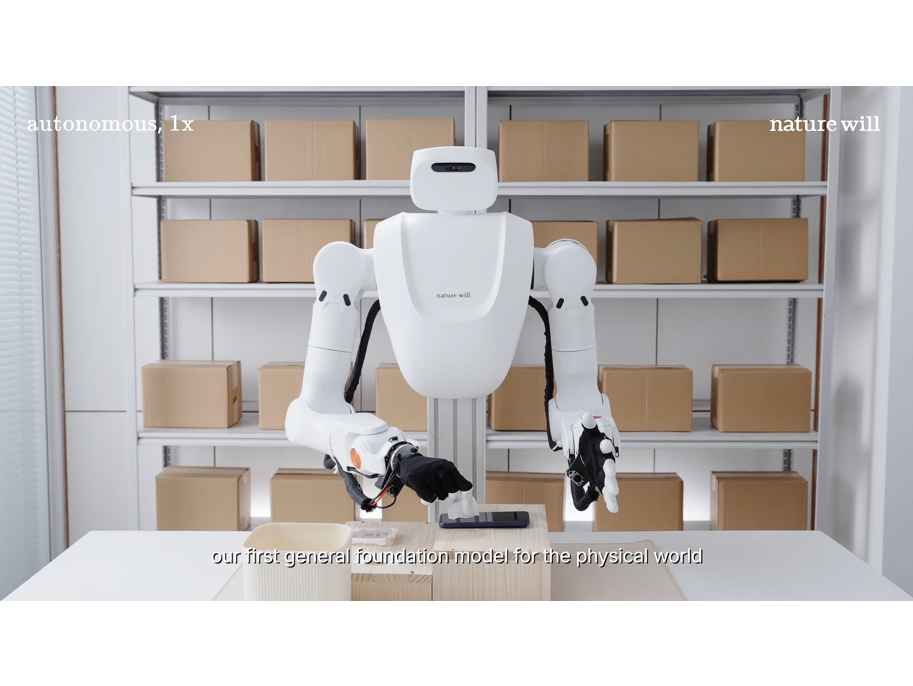
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
文章
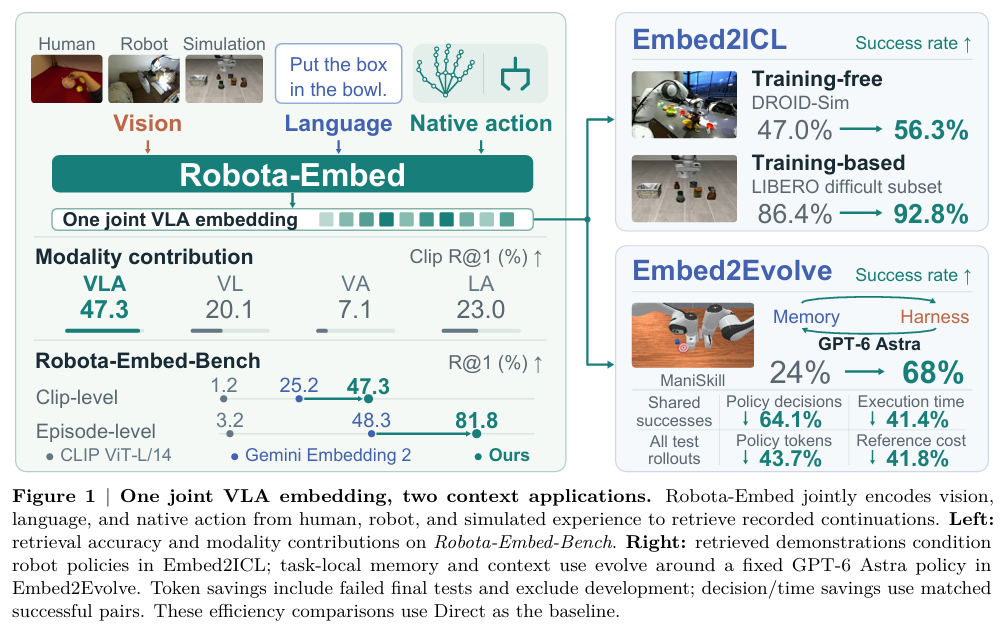
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
文章
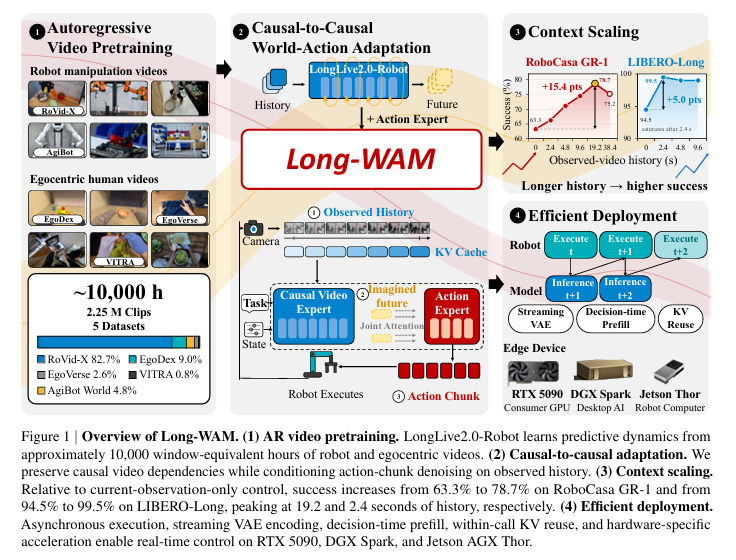
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
文章
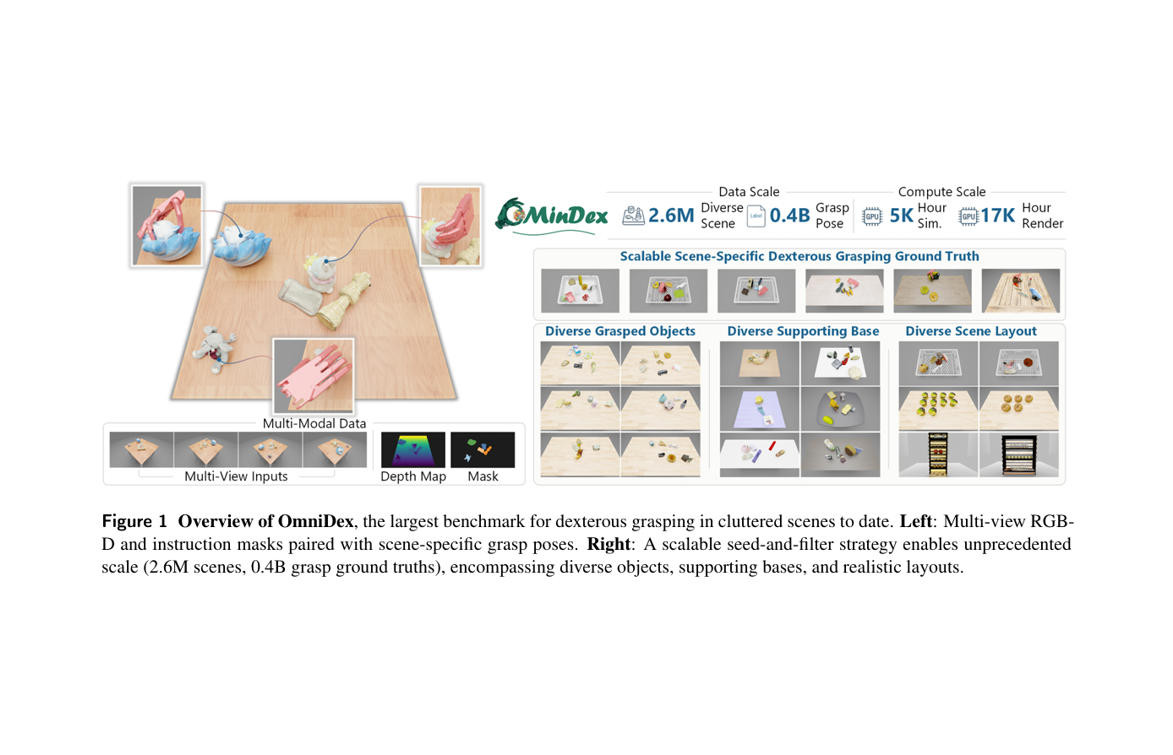
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
文章
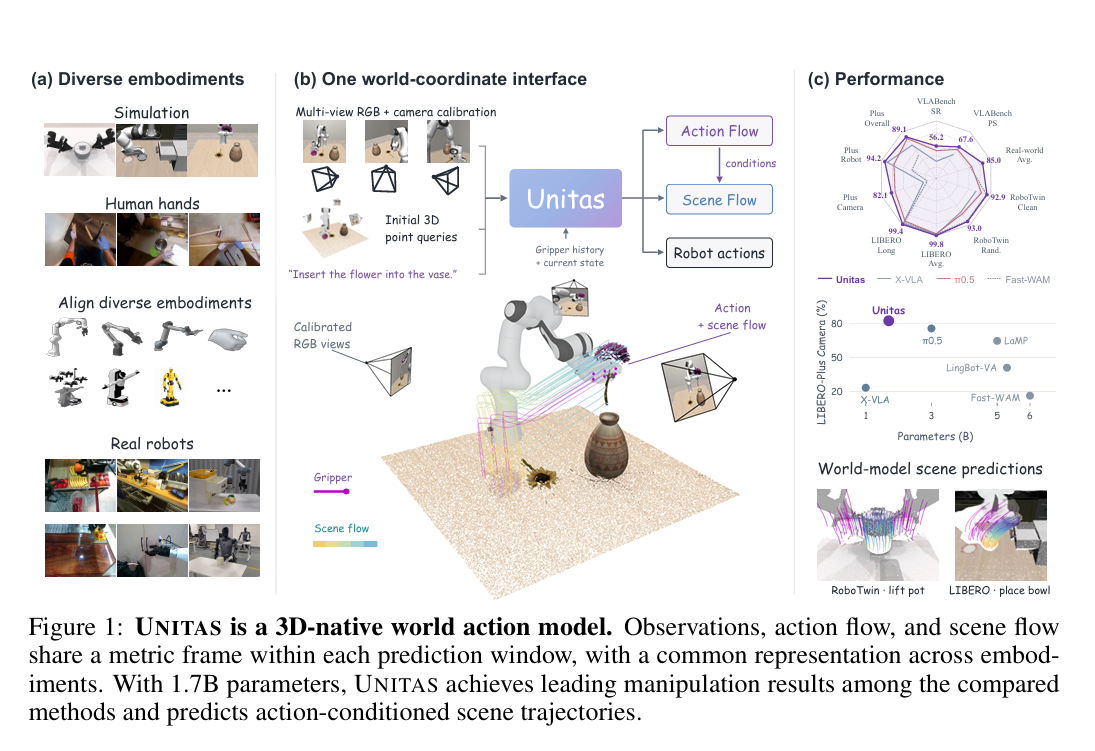
贾奎团队新作:让世界动作模型真正理解三维空间
文章
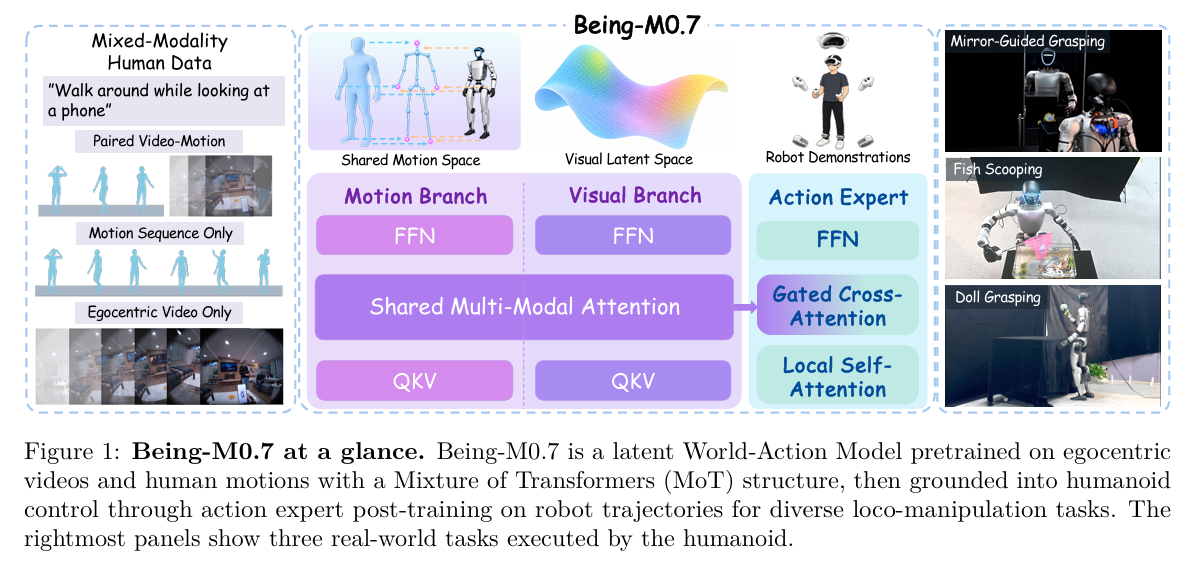
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
文章
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
文章
上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
文章
对话 IROS 最佳论文奖入围团队,揭开机器人「晕玻璃」的秘密
文章
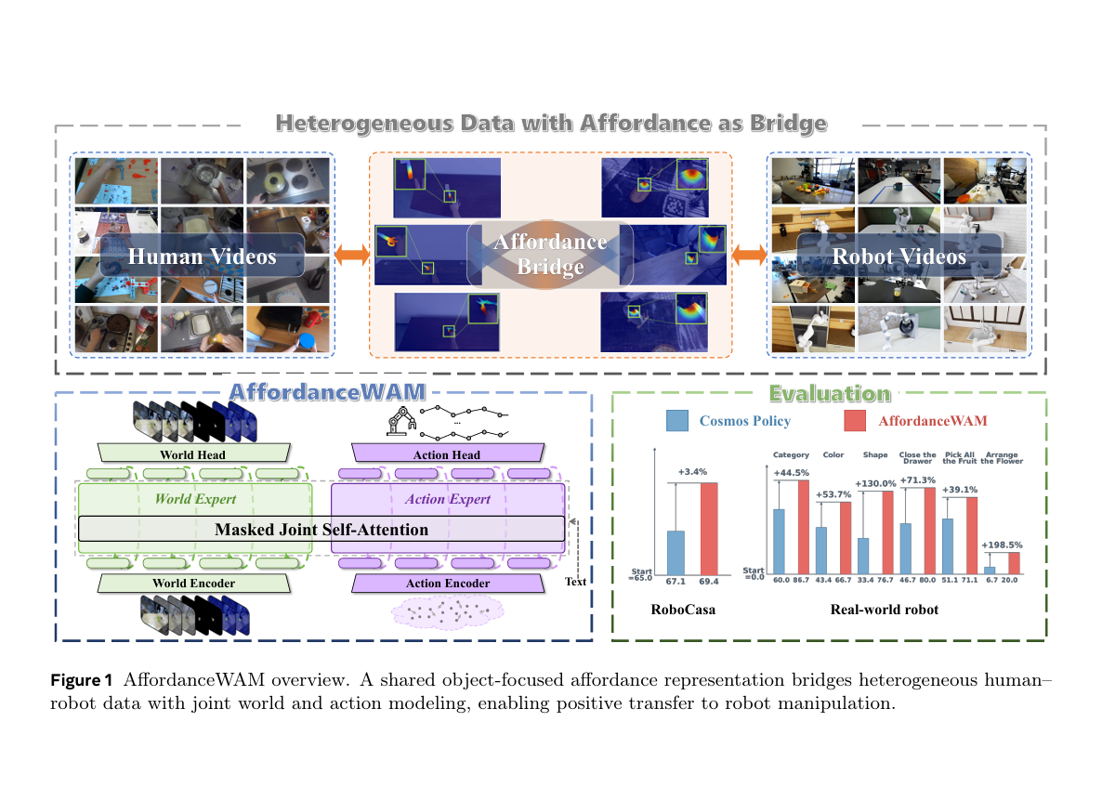
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
文章
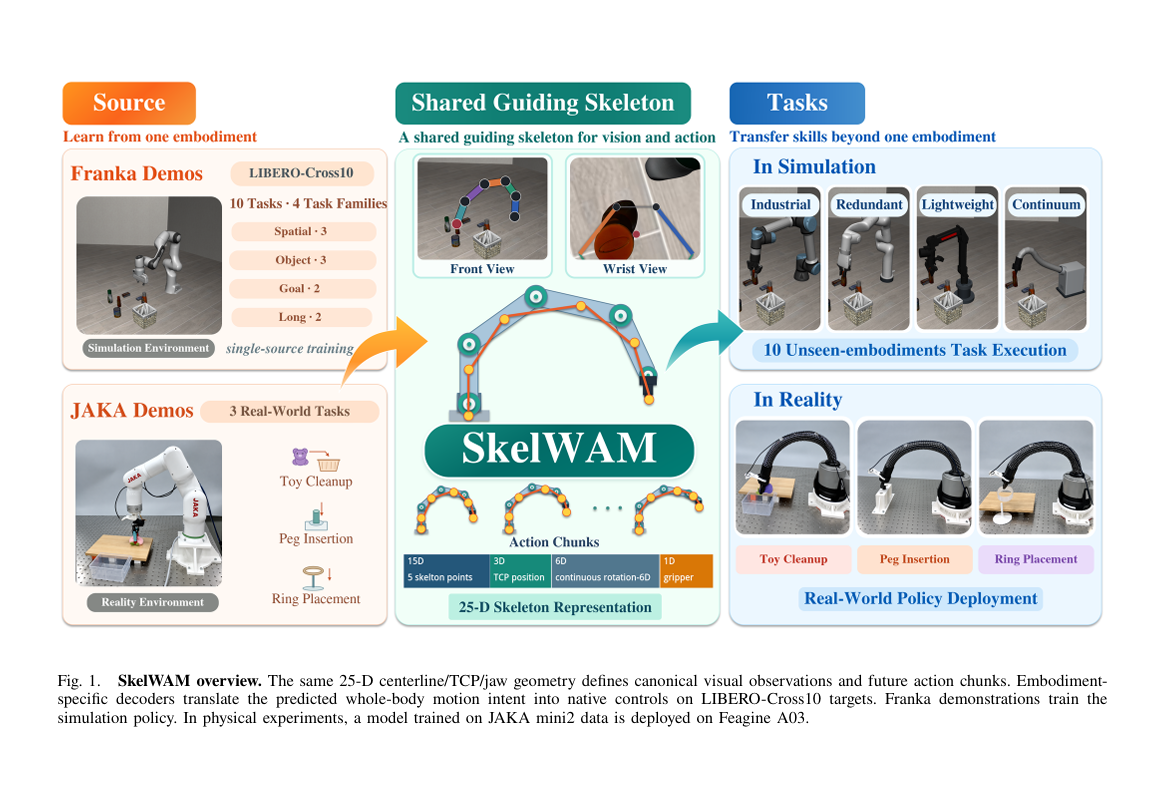
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
文章
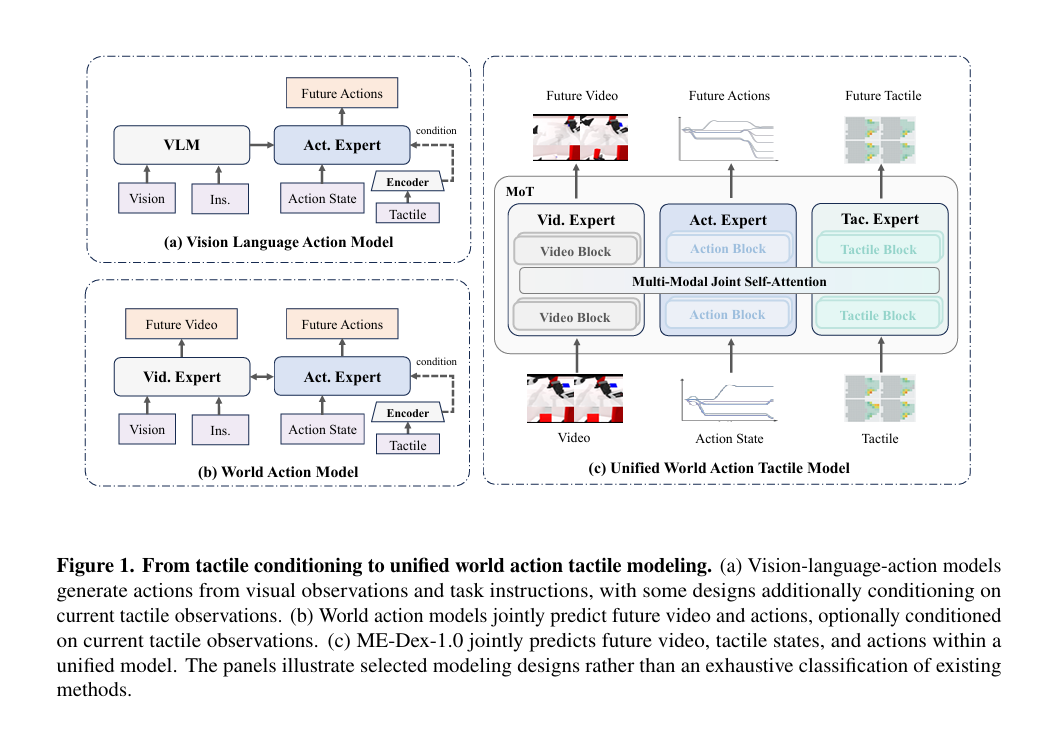
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
文章
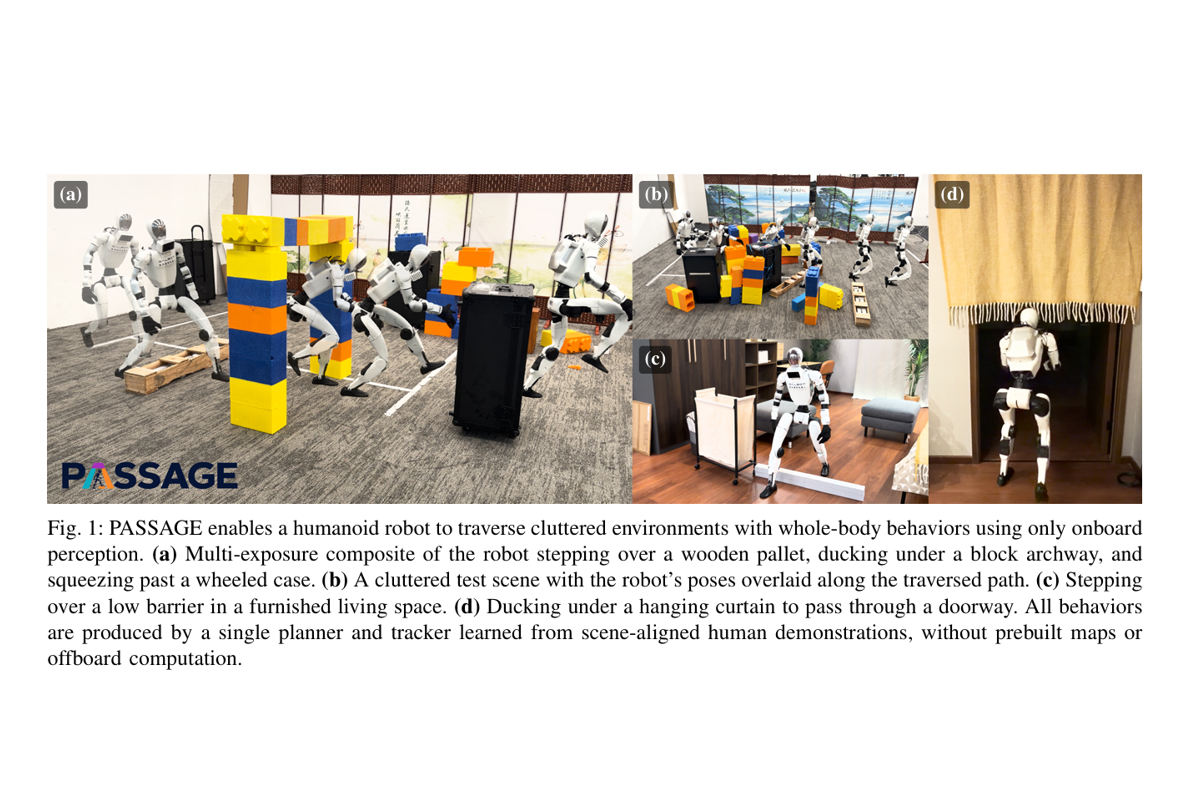
清华大学弋力团队发布 PASSAGE,让人形机器人自己挑动作穿过杂物间
文章
完成 4 亿美元 C 轮融资,地瓜机器人交出最新「增长答卷」
文章
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
文章
聚焦智能汽车、具身智能、低空经济|2026 聚合智能产业发展大会将在光谷举办
文章
独家探访停摆机器人数采场,具身智能正在重算数据这笔账?
文章
45 亿融资、一只手和一家冰淇淋店
文章
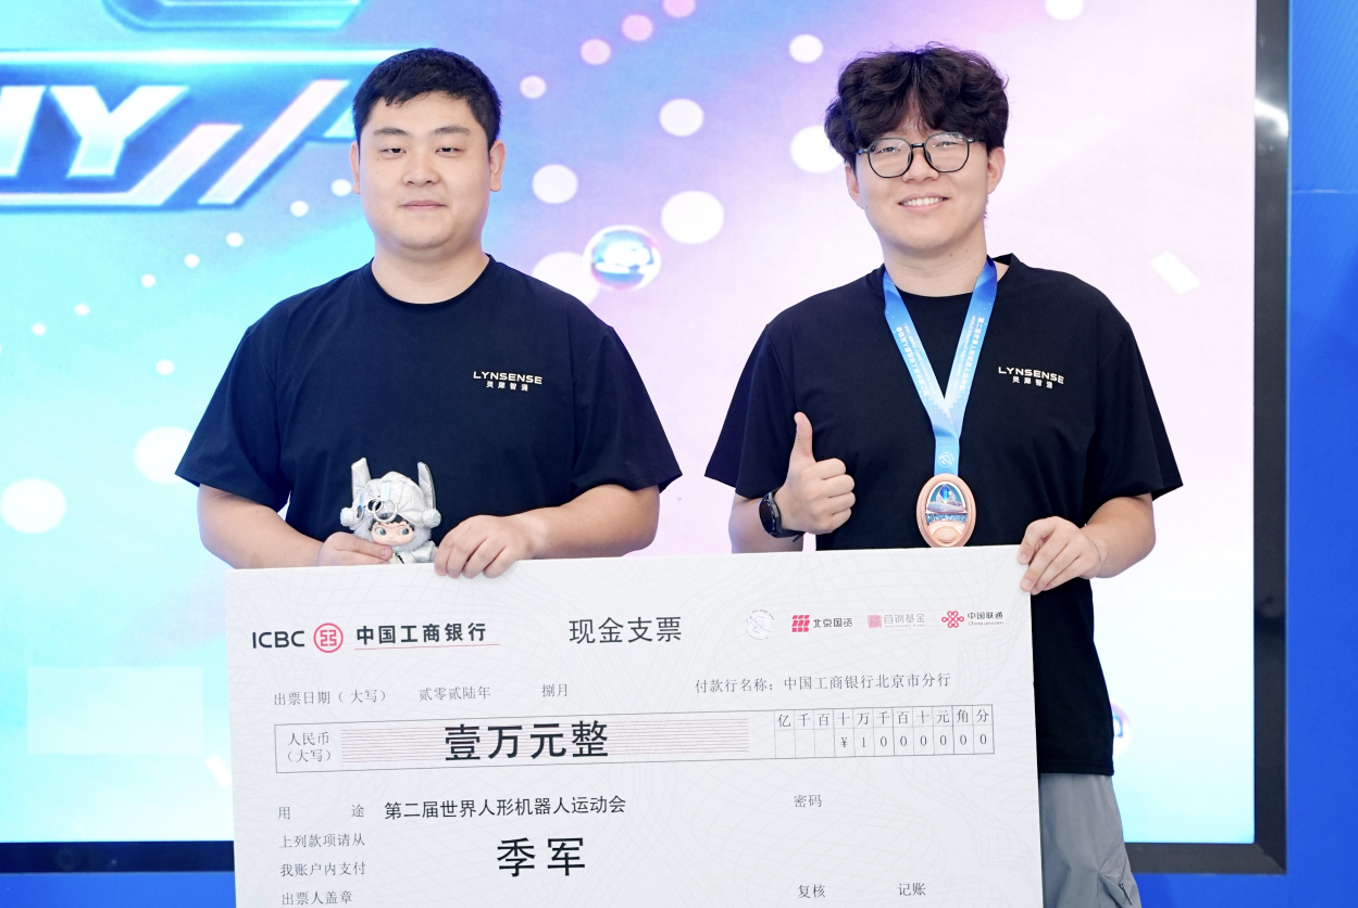
成立数月跻身全国前三,灵犀智涌把 ROSS Harness 带上工业赛场
文章
星海图赵行:机器人的下一次 Scaling,不只发生在预训练