
 EN
JEPA
共 11 篇相关内容
和 SADL 作者孙俊涵聊聊:JEPA 的表征塌缩从哪里开始?
基于联合嵌入预测架构(Joint Embedding Predictive Architecture,JEPA)的世界模型,会把图像编码成内部表征,再据此预测未来状态。 把画面转成数字的过程叫「编码」,得到的这组数字就是画面的「表征」。 如…

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…
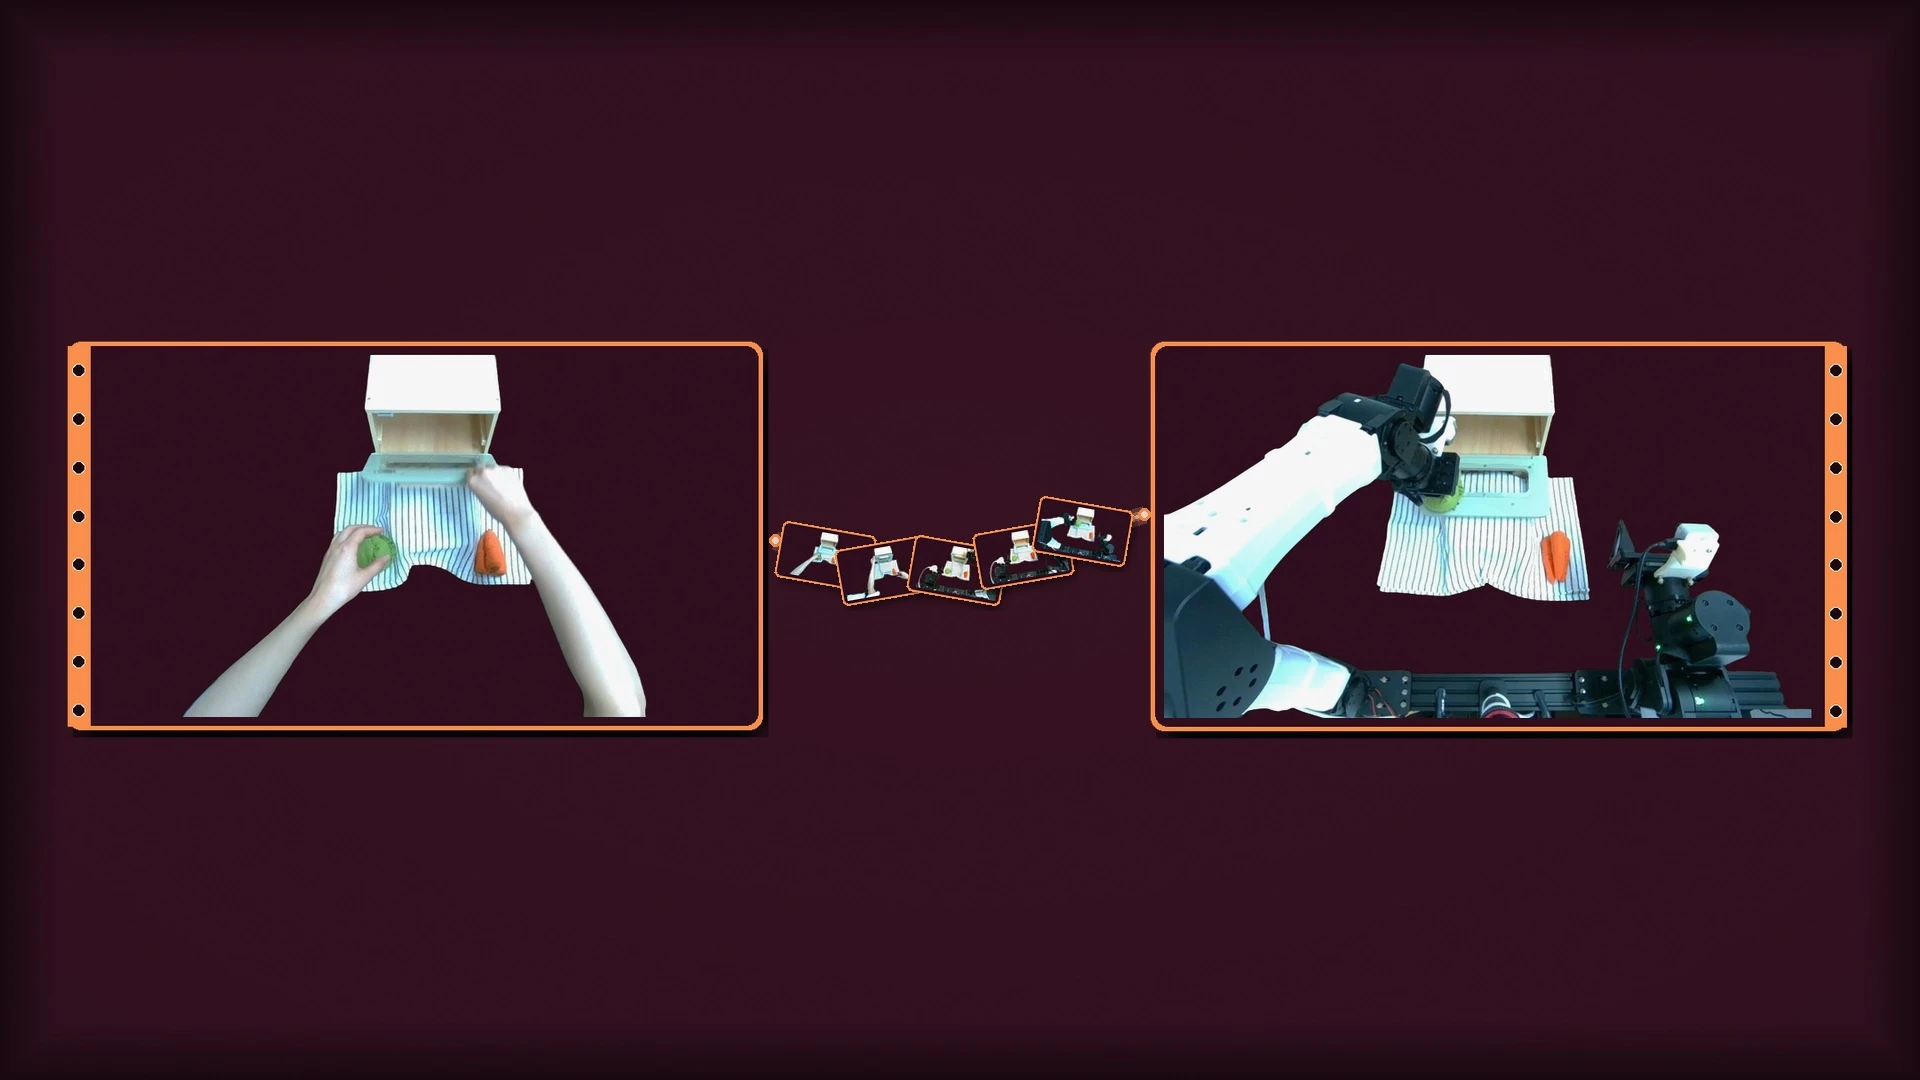
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
谷歌发布 Genie 4,Genie 系列首次原生生成音频
北京时间 10 月 28 日凌晨,谷歌 DeepMind(Google DeepMind)在官方博客发布新一代世界模型 Genie 4,谷歌官方博客同步发文介绍,谷歌 CEO Sundar Pichai 同时在 X 上发帖宣布。能实时交互、…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
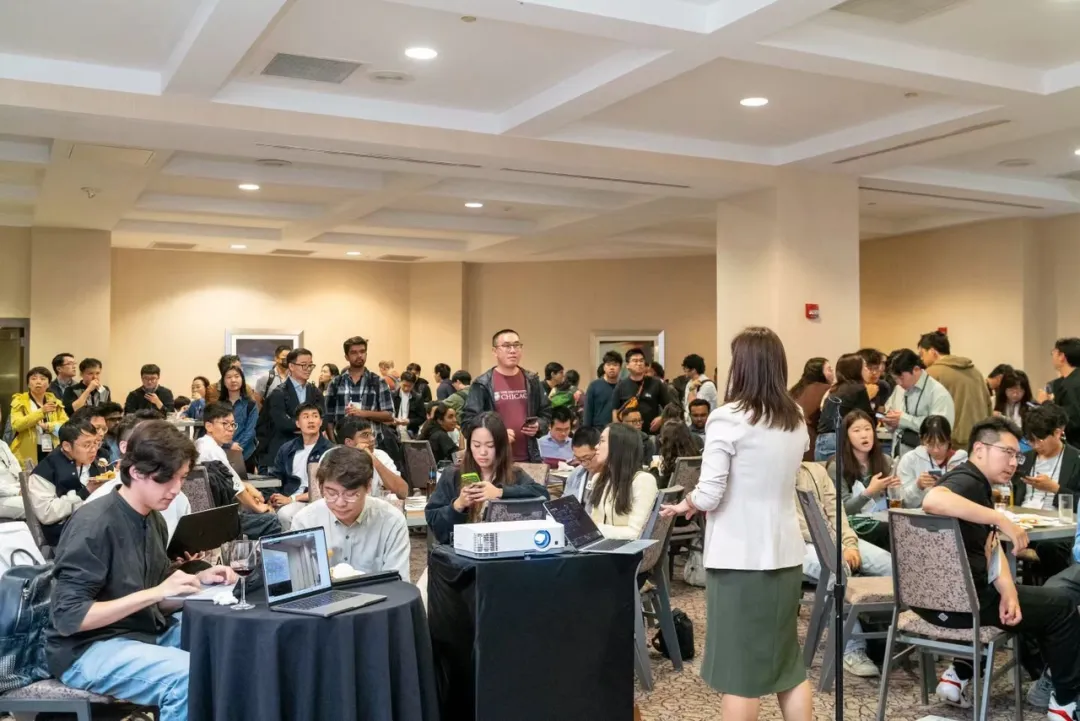
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
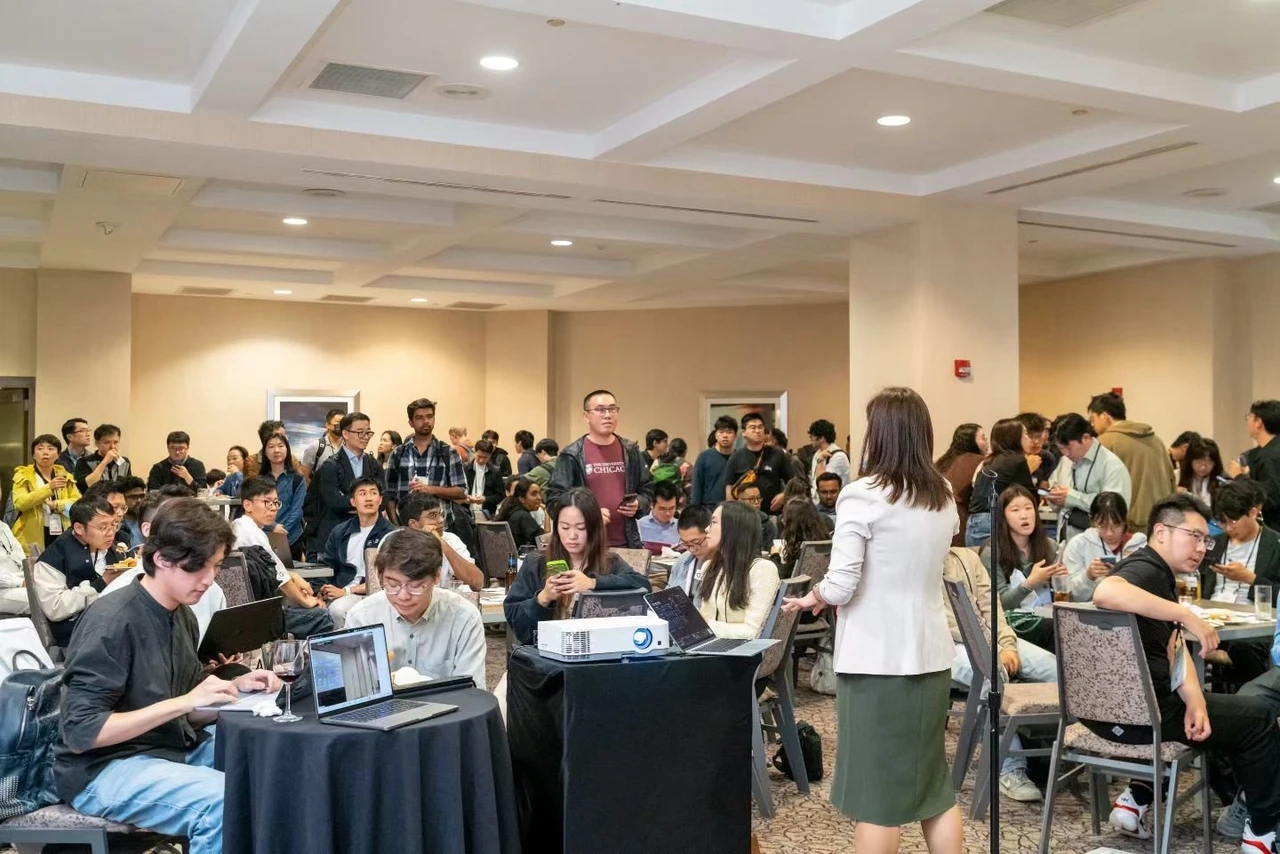
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
「摔倒」方显真差距,I-BFM 把物理交互训进行为基座模型
这两年有不少惊艳的机器人搬箱子的 demo,但不知道大家是否有注意到一个细节,绝大多数 demo 里,一切都是按剧本走的。箱子摆在它该在的位置,机器人站得笔直,一遍过,没有任何干扰,甚至大部分镜头里都没有人的出现。 现实世界不是这样。手会没…
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…