

预测
共 92 篇相关内容

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…

上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态
上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态 近半年来,有关 WAM 的研究越发出现一种趋势,即将物理世界的信号提取为抽象模态,成为数据并进入编码器中,用于具身模型的学习。积水成冰,随着越来越多的团队叩问什…
故障率从 10% 到 0.5%:一只灵巧手的进厂考试
一只灵巧手拿起螺丝枪,为另一只待出厂的灵巧手完成性能测试。这是临界点在 10 月 29 日智元创新日灵巧操作分论坛上,通过跨城连线展示的一个生产测试工位。 在绍兴临界点卧龙联合生产制造基地,机器人需要完成上料、扫码、装夹、拧固、启动测试设备…

智元开始算工时,机器人背后还有多少工程师?
300 多台机器人进入珠海长隆乐园,游客看到的是讲解、猜拳、打乒乓球的机器人。看不见的是另一支队伍。 在 10 月 29 日的智元创新日期间,智元合伙人、高级副总裁王闯回忆,长隆项目最初几乎是机器人与工程师 1:1 配置。这些机器人分散在 …

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
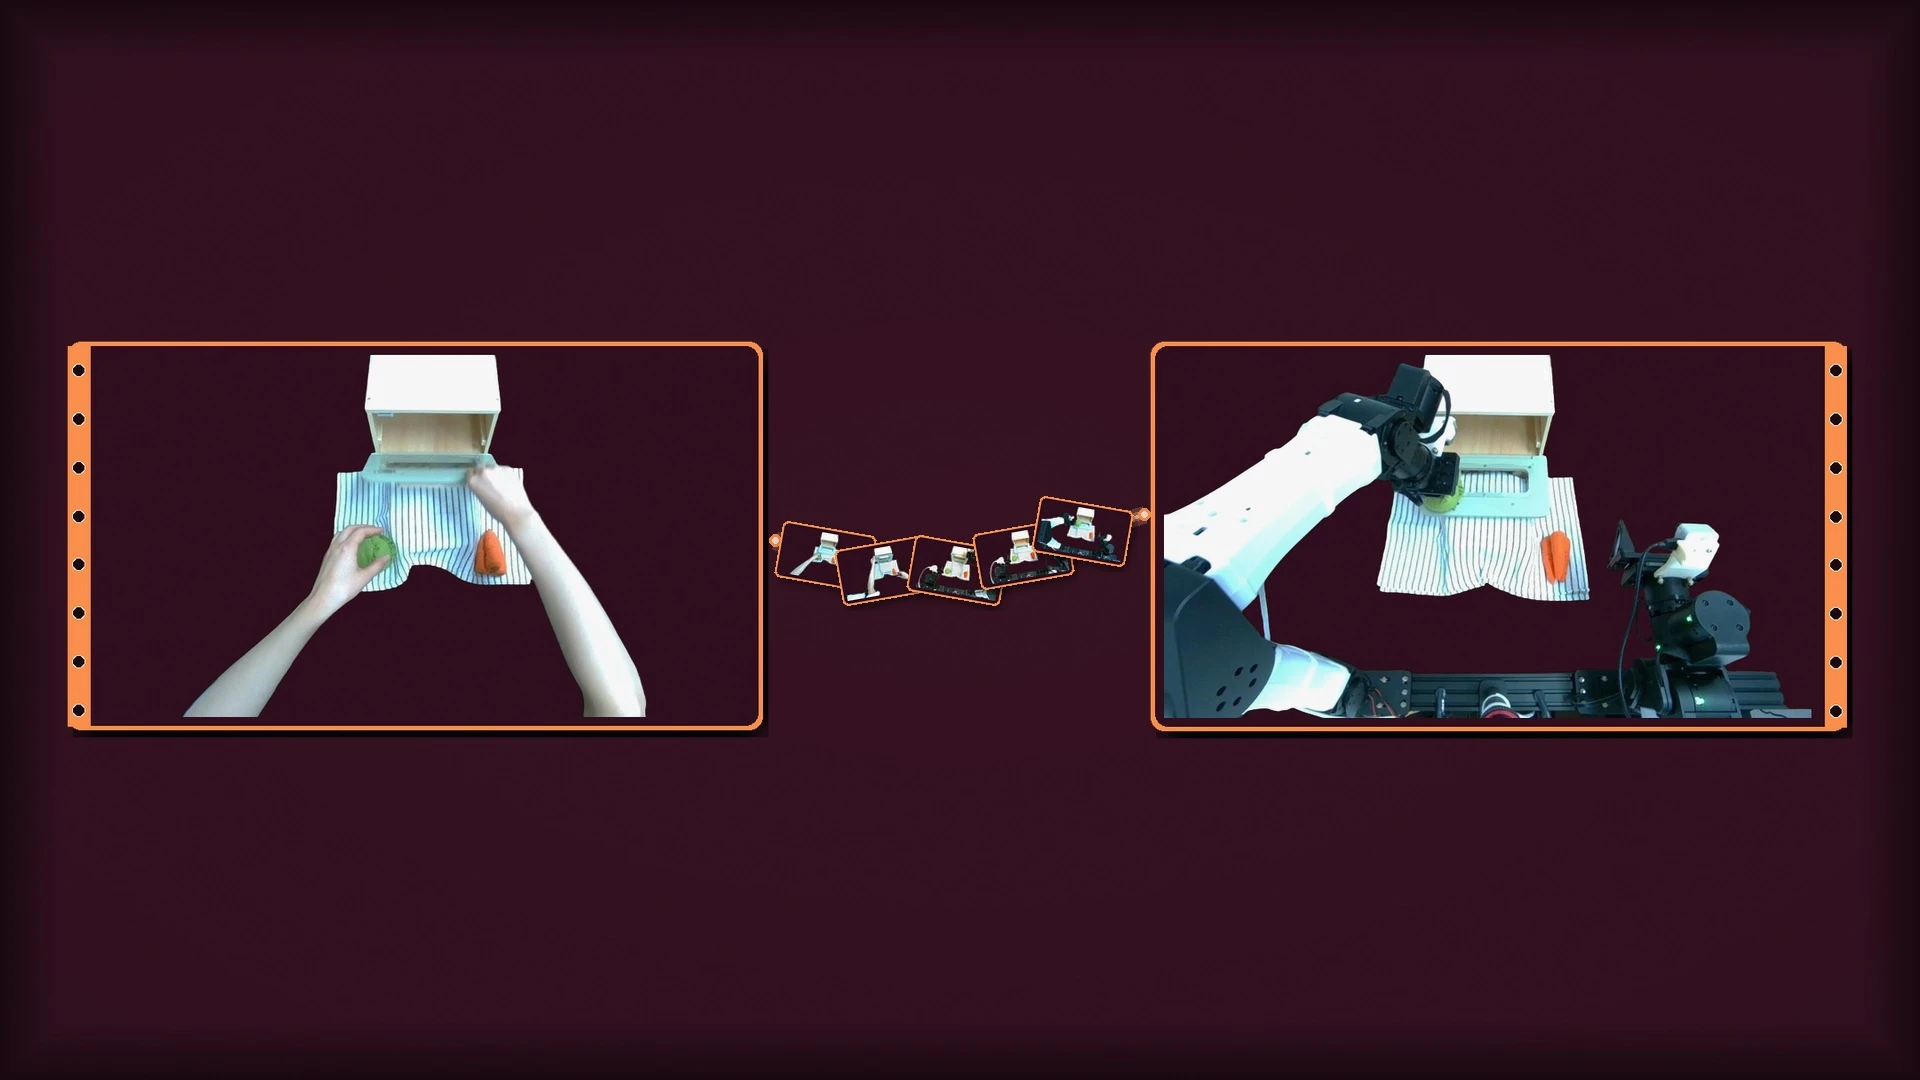
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
宇树上市后首份成绩单:Q3 营收增近七成,净利润却在下滑
10 月 28 日,宇树科技披露上市后的首份业绩报告: 第三季度营收增长近七成,利润却同比下滑,研发投入增长近 2.5 倍,三件事同时发生。 这不是一个简单的「高增长」故事。宇树正在把硬件业务积累的收入和上市融资带来的资金,投向一个仍处于研…
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
谷歌发布 Genie 4,Genie 系列首次原生生成音频
北京时间 10 月 28 日凌晨,谷歌 DeepMind(Google DeepMind)在官方博客发布新一代世界模型 Genie 4,谷歌官方博客同步发文介绍,谷歌 CEO Sundar Pichai 同时在 X 上发帖宣布。能实时交互、…
地瓜机器人开源 Uranus 世界模型仿真平台,RoboTwin 闭环评测相关性达 0.98
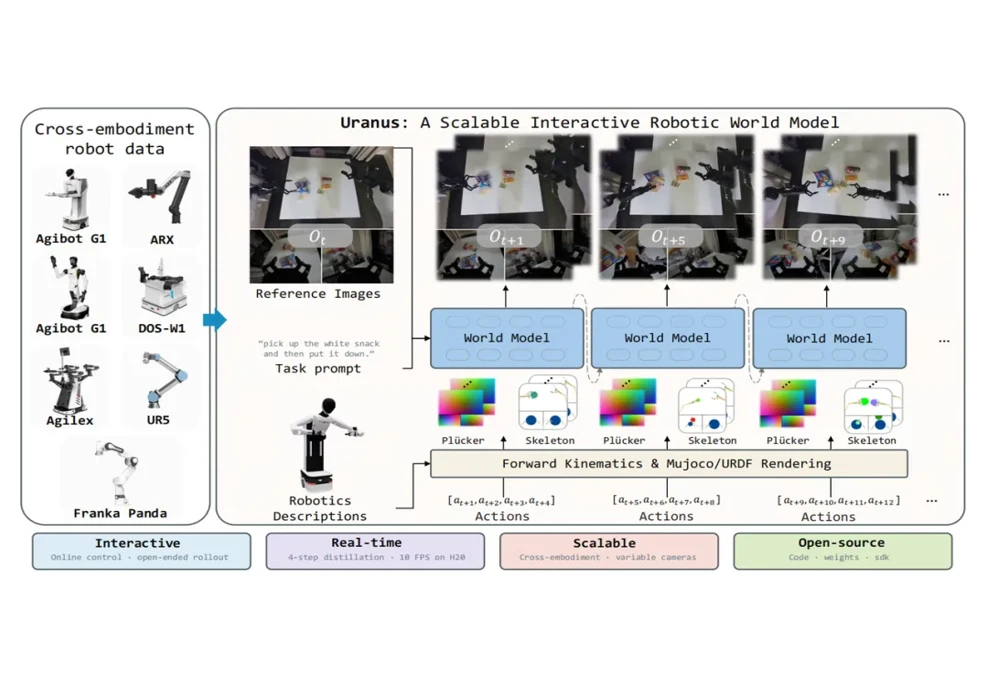
10 月 27 日,地瓜机器人大模型团队开源 Uranus 技术报告,并同步开放推理代码、SDK 和模型权重,面向全球开发者与研究者开放 100 个早期体验名额。Uranus 面向机器人策略的交互测试与比较:真机实验受设备、周期和安全条件限…
丝杠还在等特斯拉
特斯拉第三季度业绩电话会上,有分析师追问:既然 Optimus 的手部设计还没有完全定型,为什么要提前启动生产爬坡? 马斯克解释,特斯拉正在同步推进机器人制造、供应链建设、硬件设计微调和 AI 软件开发。随后,他用一句赌场黑话形容这种做法:…
小米披露 21 自由度仿生手,构型来自 1,827 个工厂 SOP
10 月 27 日,小米技术披露了一款 21 自由度仿生灵巧手,由 26 个电机混合驱动,配有 1,500 点高密度全掌触觉。它的构型来自小米汽车智能制造部中试中心的 1,827 个真实作业 SOP(标准作业程序),小米以此为依据敲定这只手…