

北京
共 65 篇相关内容
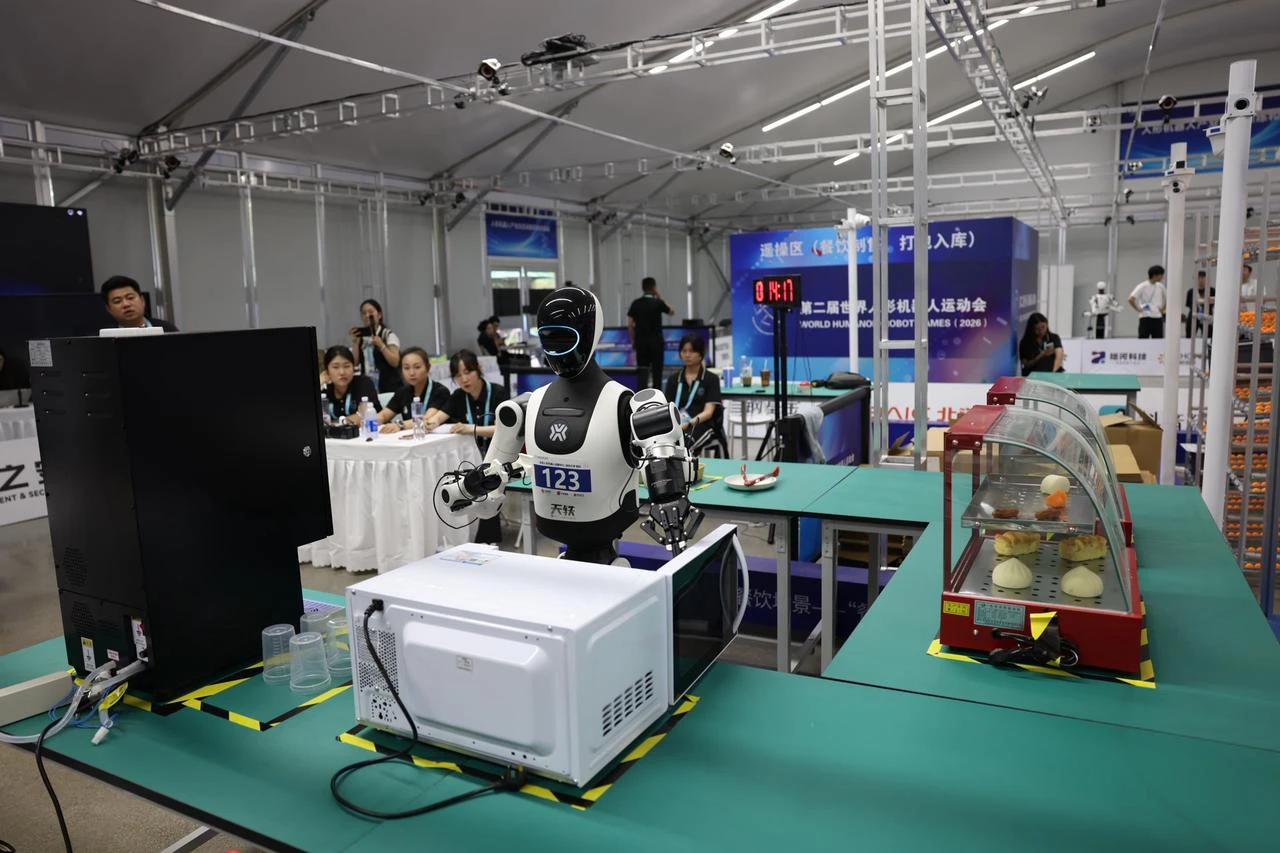
年产 20 万台、五万 PFlops 算力,北京发布具身智能机器人三年方案
11 月 11 日,北京市经济和信息化局印发《北京市具身智能机器人产业高质量发展行动方案(2026—2028 年)》(京经信发〔2026〕54 号)。 方案提出,支持代工生产与自建产线相结合,适度超前布局,在北京形成 20 万台 / 年整机…
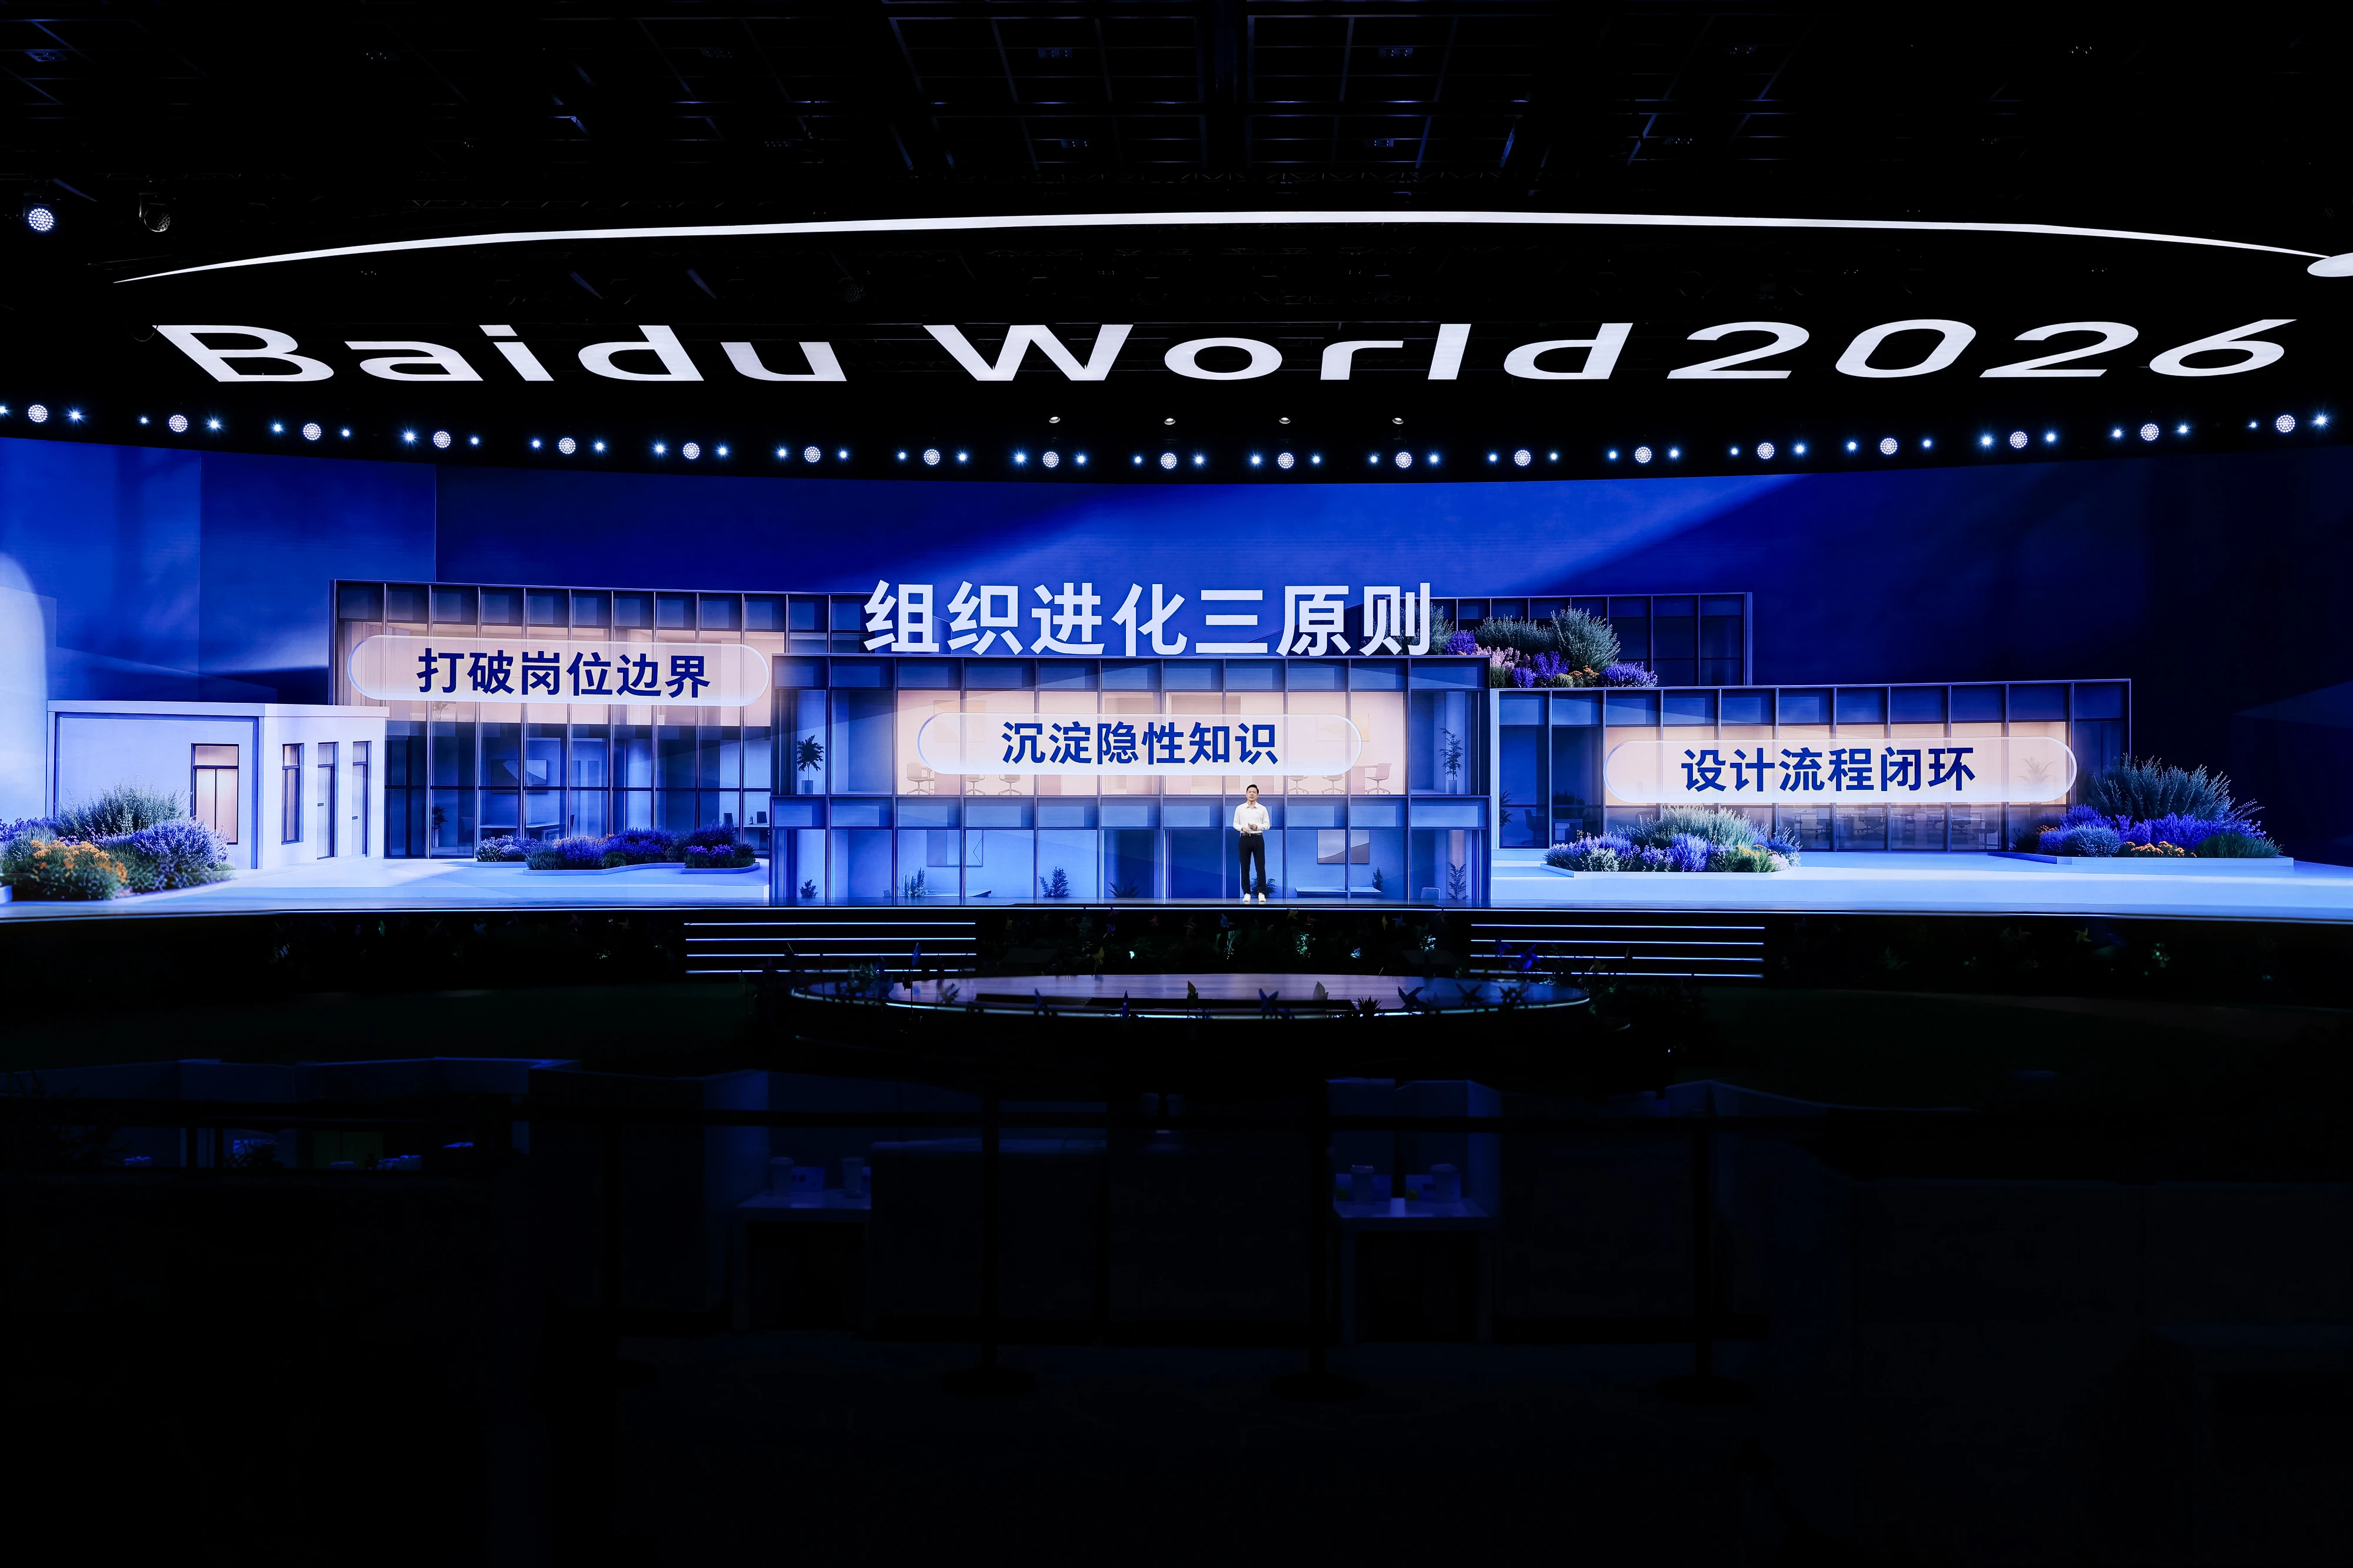
百度世界 2026 发布多项 AI 产品,李彦宏提出「组织进化三原则」
11 月 12 日,百度世界 2026 在北京举办。百度创始人李彦宏在开幕式上提出,人工智能的下一幕是「智能组织」,并首次提出「组织进化三原则」:打破岗位边界、沉淀隐性知识、设计流程闭环。 当天,百度推出大模型交易平台「词元所」,发布文心 …
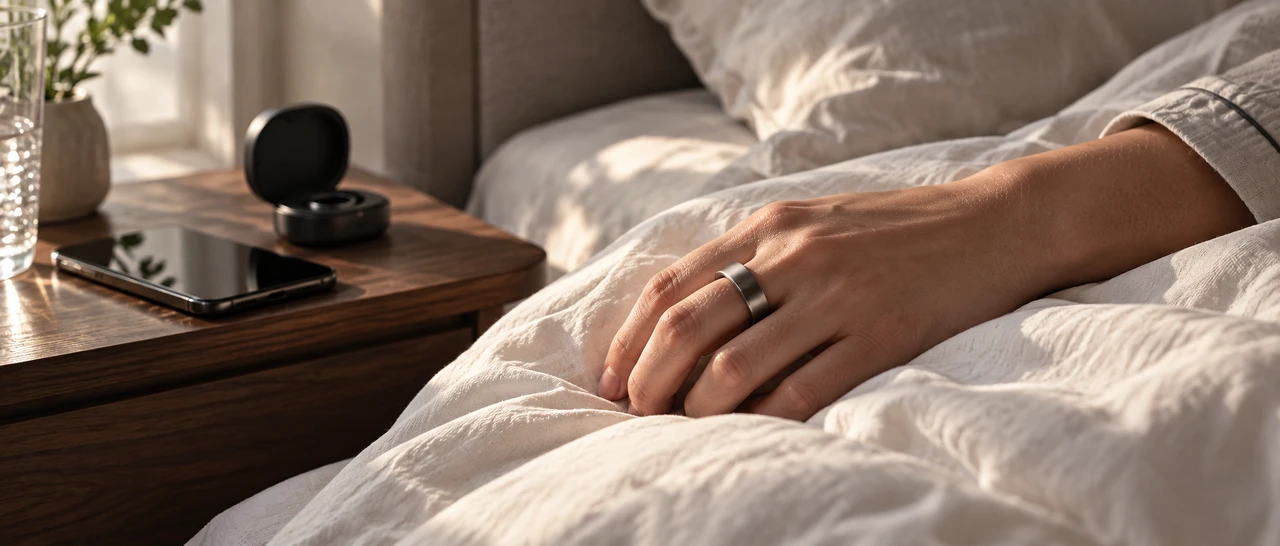
卖智能戒指赚不到钱,改卖睡眠报告就能了吗?
10 月 29 日晚,王腾在北京开了离开小米后的第一场发布会。会上,王腾创办的今日宜休拿出了两款睡眠产品:ISHO Ring 智能戒指和 iFlow 智能温控系统。 会后接受采访时,他聊起过一段跑供应链的经历:在深圳的代工厂里,一枚智能戒指…
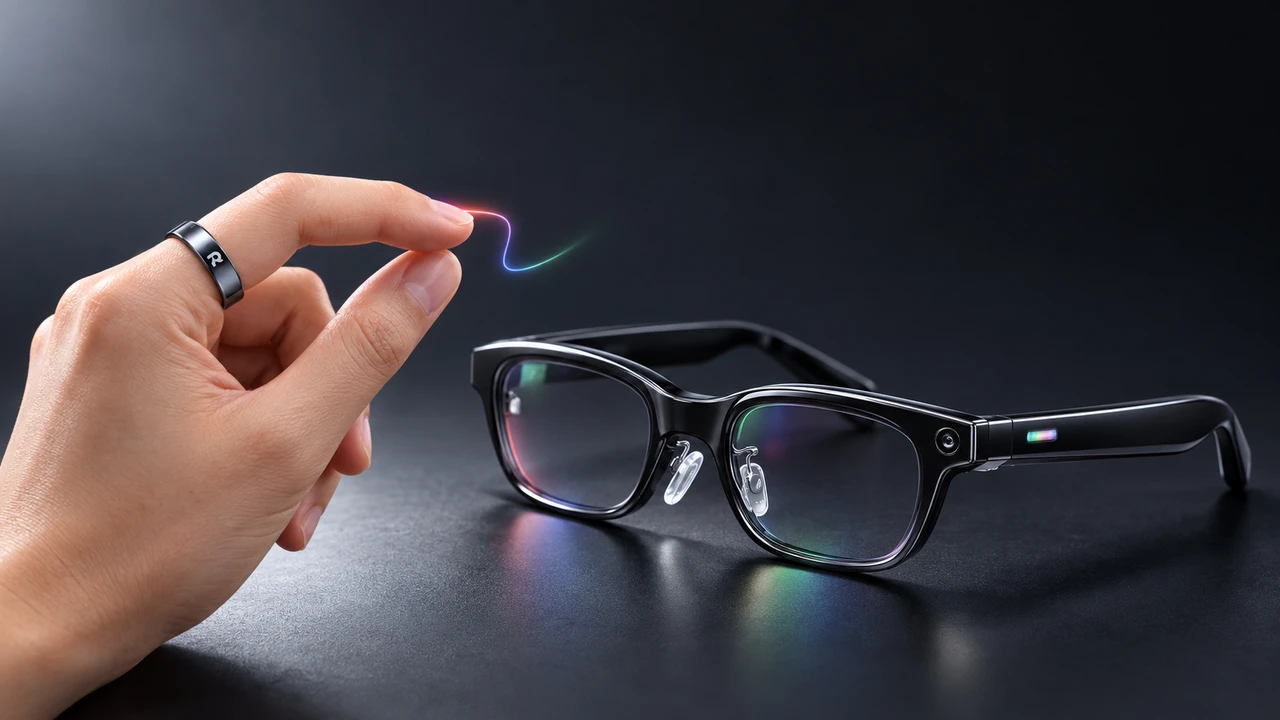
当智能眼镜进入全彩时代,交互方式会怎样变化?
北京时间 10 月 27 日下午,乐奇「Rokid」在杭州发布会上推出了两款新品:一款是延续单绿色显示的升级款 Rokid Glasses 2,售价 3,699 元起;另一款则是双目全彩智能眼镜 Rokid Color,在 55 g 机身内…
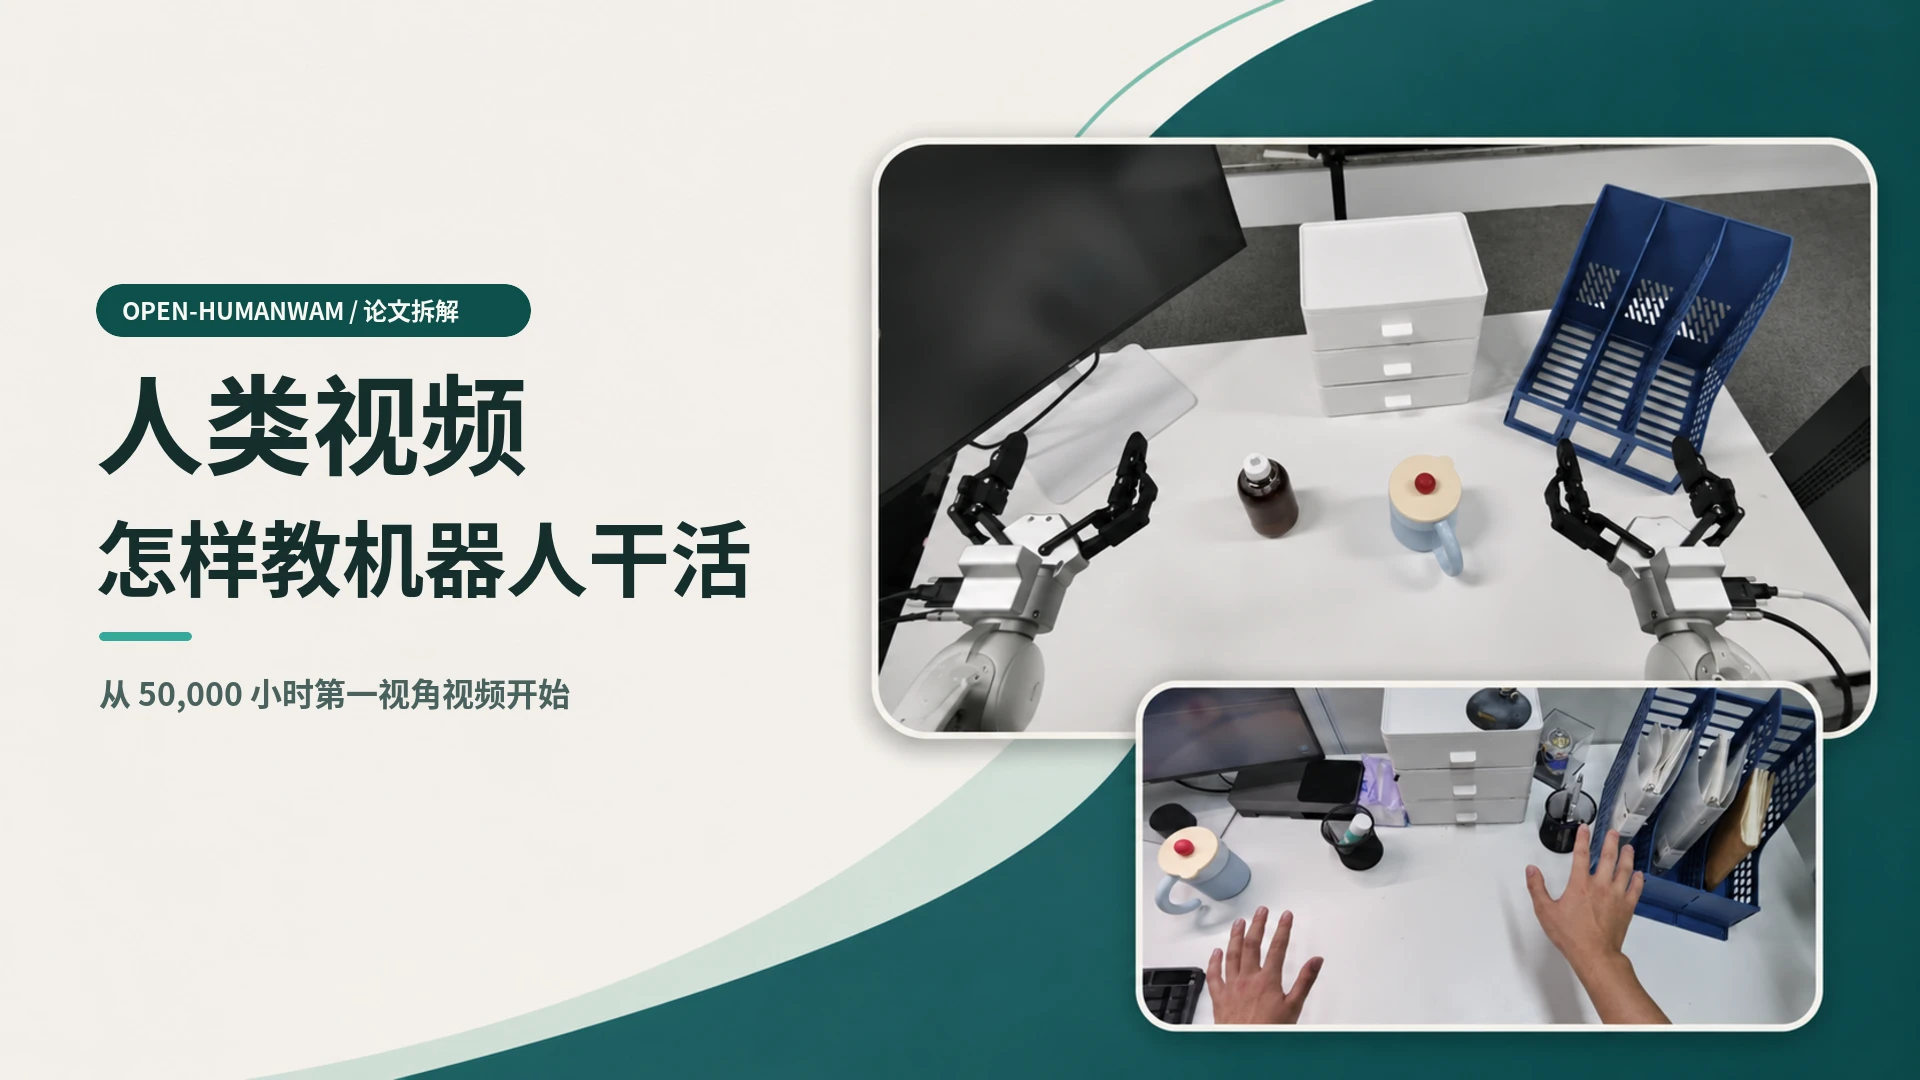
北大团队提出 Open-HumanWAM,纯人数据训出机器人底座
人类视频里有大量拿取、收纳和整理的过程,机器人怎样从这些视频里学到能用的操作经验? 11 月 5 日,北京大学联合新加坡国立大学、麻省理工学院、加州大学圣迭戈分校与英伟达发表论文《Open HumanWAM: An Open Recipe …
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo
33日前赴后继:「盘踞珠穆朗玛峰」的 Agent,与步入调整期的 RoboDojo RoboDojo 是具身智能领域具有代表性的评测标准之一。这项包含 42 个仿真任务与 18 个真机任务,堪称机器人的「全科大考」。在 CALVIN、LIB…
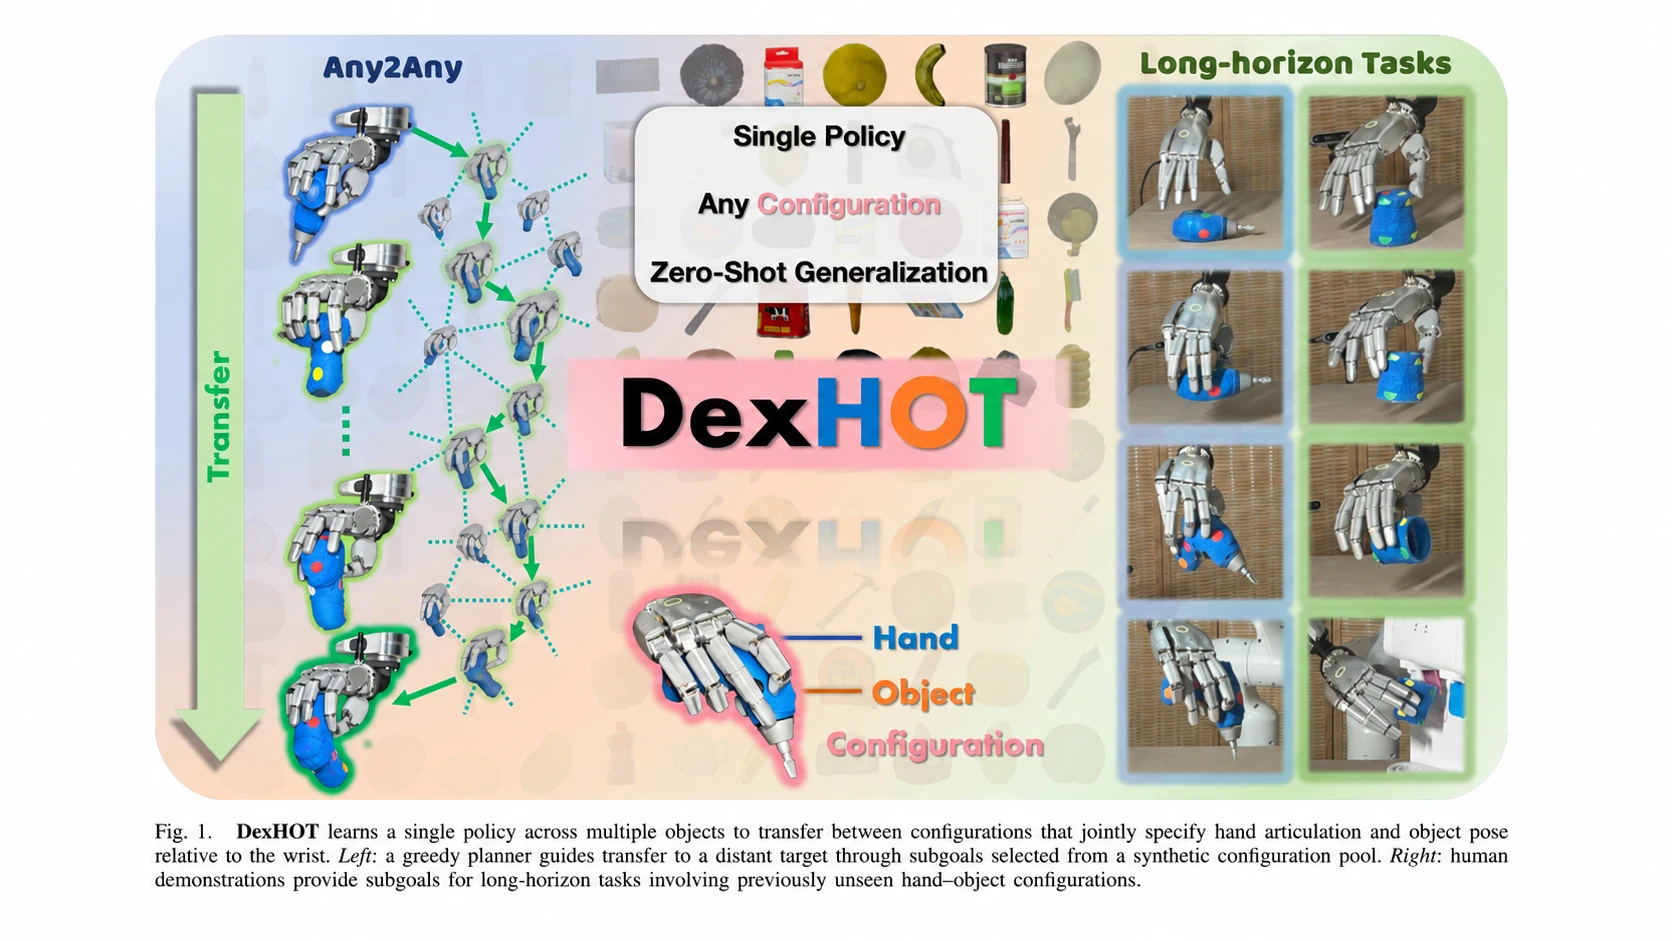
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
谷歌发布 Genie 4,Genie 系列首次原生生成音频
北京时间 10 月 28 日凌晨,谷歌 DeepMind(Google DeepMind)在官方博客发布新一代世界模型 Genie 4,谷歌官方博客同步发文介绍,谷歌 CEO Sundar Pichai 同时在 X 上发帖宣布。能实时交互、…
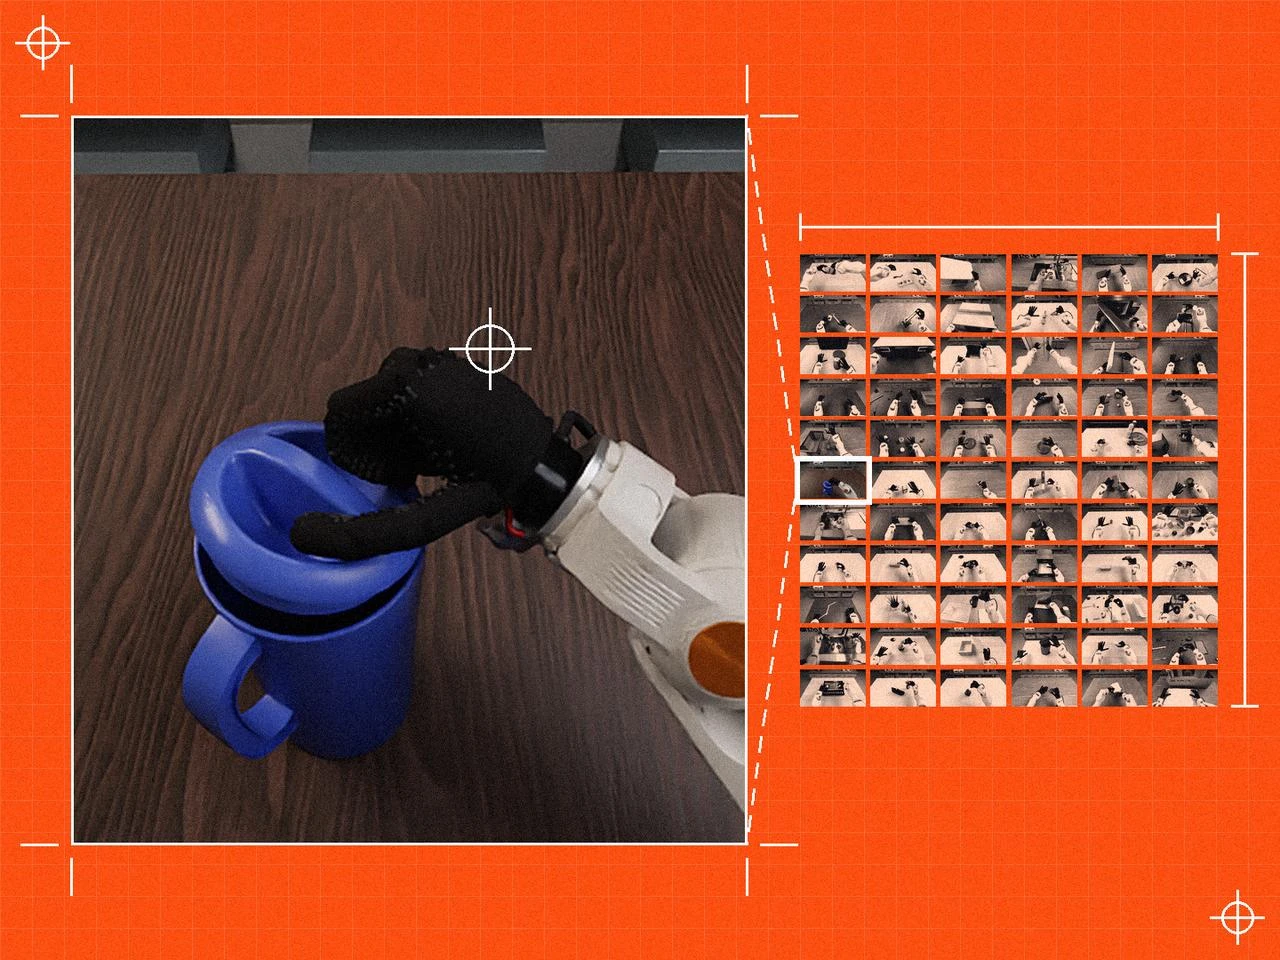
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
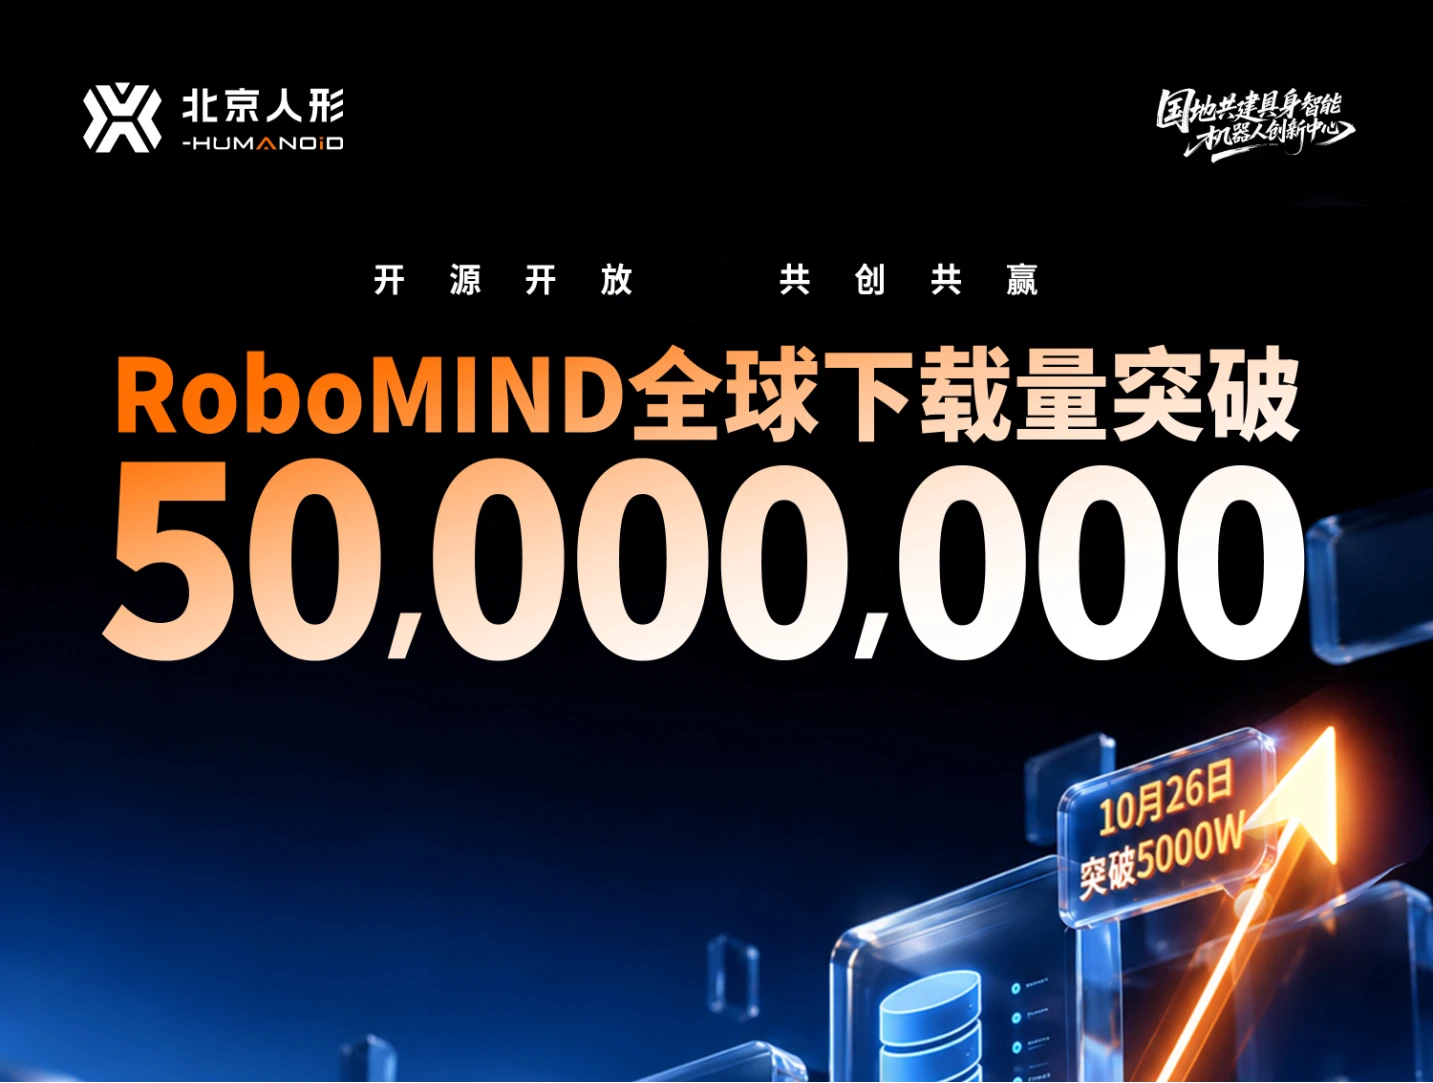
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…