

北京
共 65 篇相关内容
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…
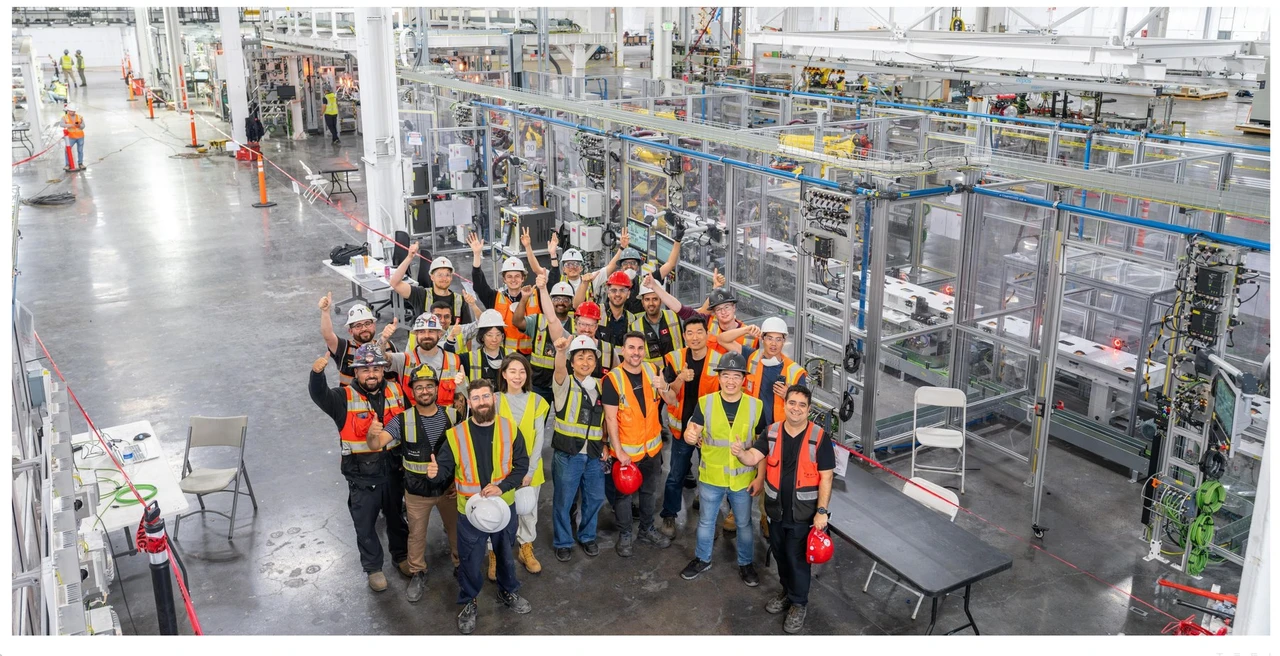
特斯拉 Optimus 开产,马斯克:周产 2 万台至少还要一年
北京时间 10 月 22 日凌晨,特斯拉发布 2026 年第三季度股东信。在机器人一栏,特斯拉只写了三句话:Optimus 已经在弗里蒙特高产量产线投产,这批下线产品是特斯拉首批达到「量产品质」标准的机器人,硬件与制造工艺仍会持续迭代,当前…
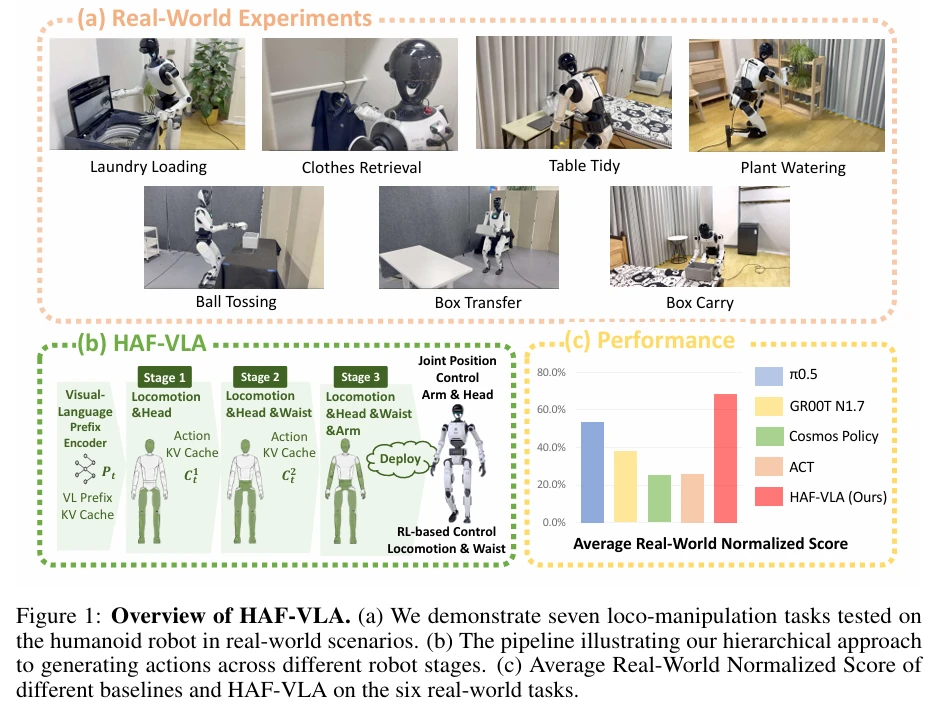
仉尚航等提出 HAF-VLA,让人形机器人分层生成协调的全身动作
仉尚航等提出 HAF VLA,让人形机器人分层生成协调的全身动作 人形机器人要学会自主走向目标、俯身、再伸手抓取,卡点在于全身动作的协同生成。腿、腰、头部与双臂串联在同一条运动学链上:底盘偏移几厘米、腰部角度差几度,手臂就得伸得更远代偿。持…
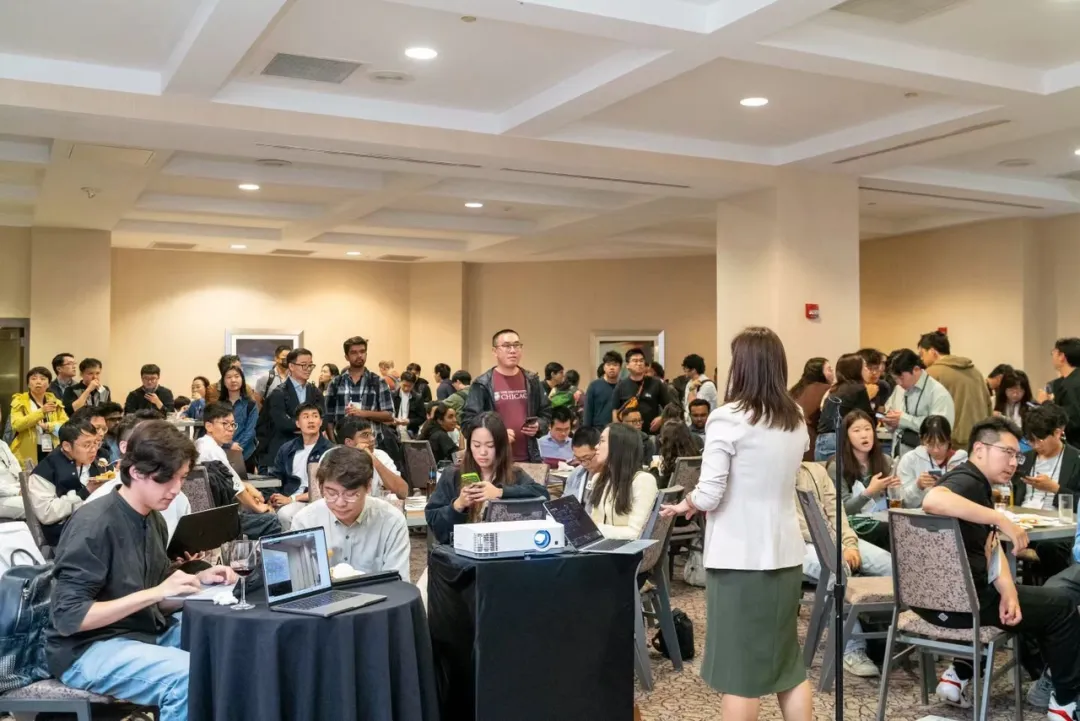
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
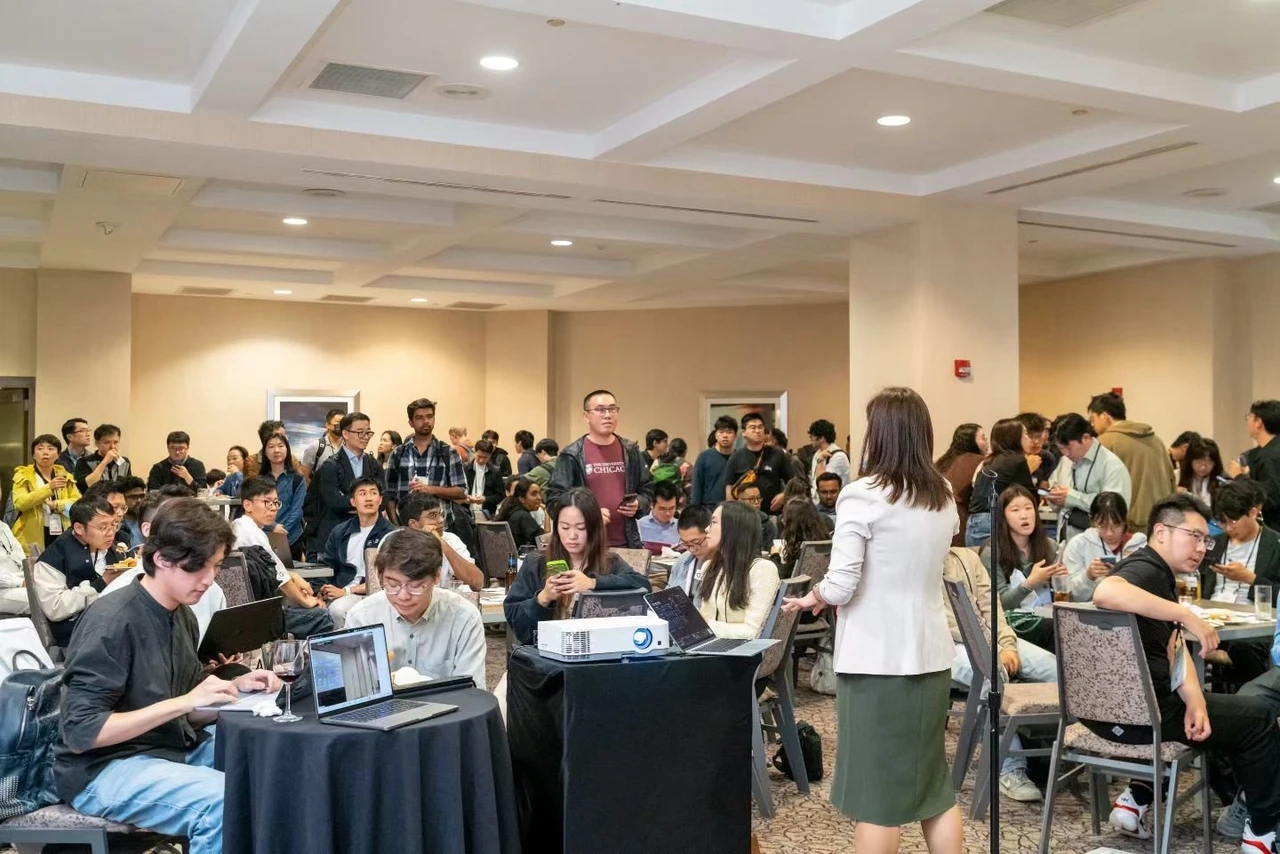
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
机器人都能跑马拉松了,为什么走到前台还这么难?
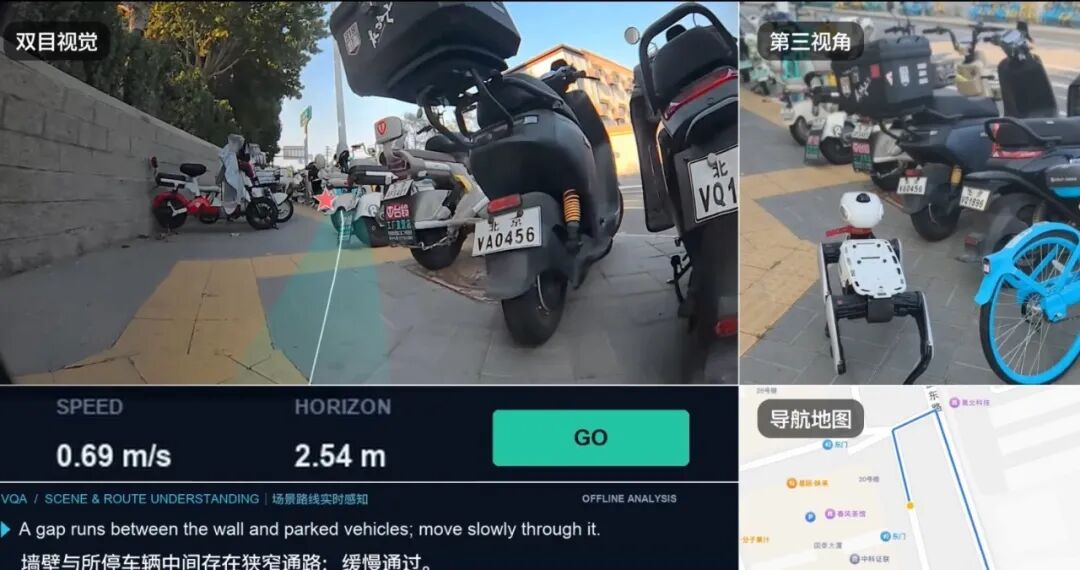
机器人越来越会动了。四足机器人爬楼梯、翻越障碍早已不新鲜。今年北京亦庄的人形机器人半程马拉松上,甚至有近四成参赛队伍采用自主导航方式。 但如果终点不是赛道上的冲线,而是某栋写字楼的前台呢? 在 Vbot(维他动力)展示的一段导航演示中,机器…
智元灵犀 X2 在北京大学人民医院提供导诊服务,累计交互超 4.6 万次
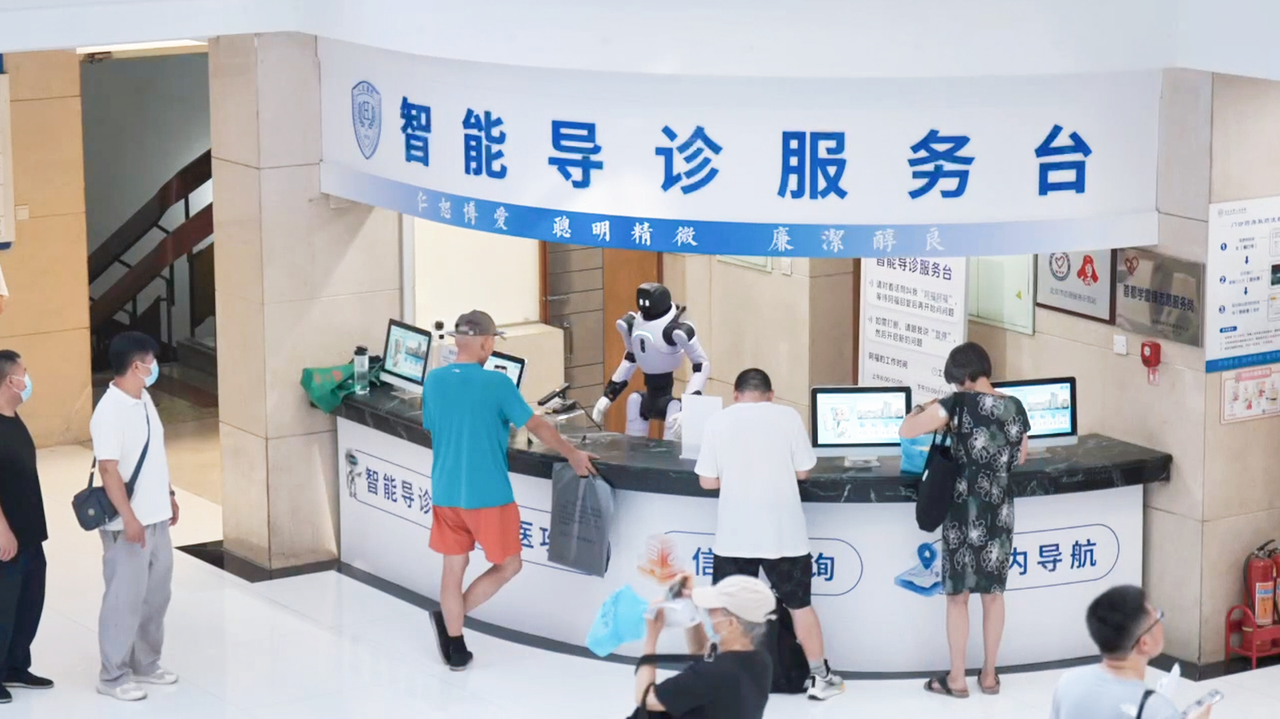
10 月 16 日,智元官方发布消息,与蚂蚁阿福合作的智慧导诊项目已落地北京大学人民医院。截至 9 月 30 日,灵犀 X2 在门诊导航台工作了 66 个工作日,累计完成 46,686 次交互,日均约 707 次,单日最高达 1,420 次…
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
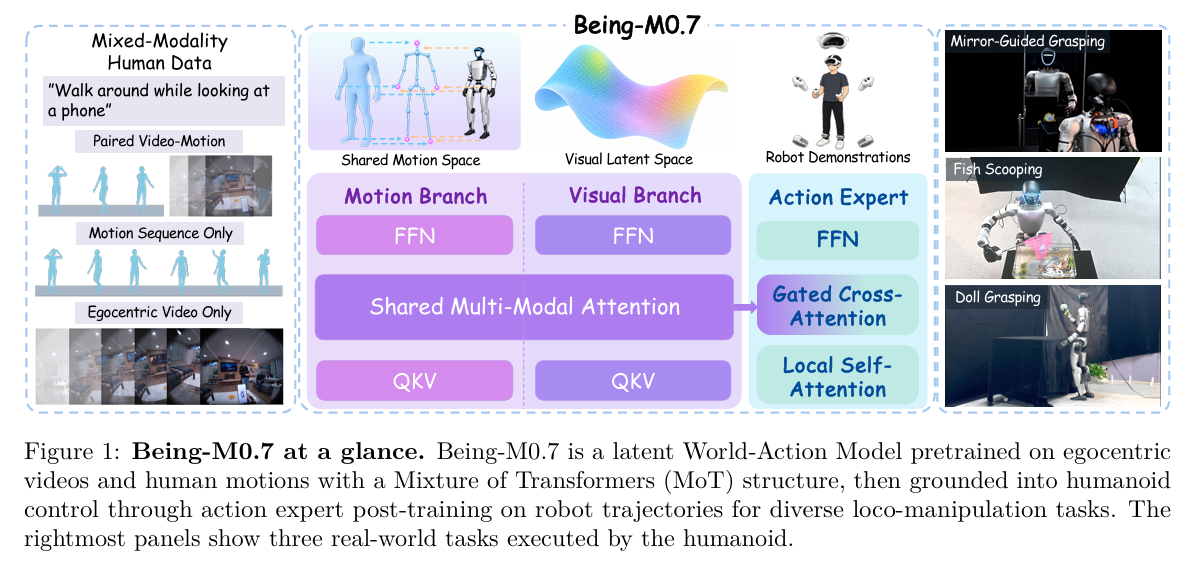
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
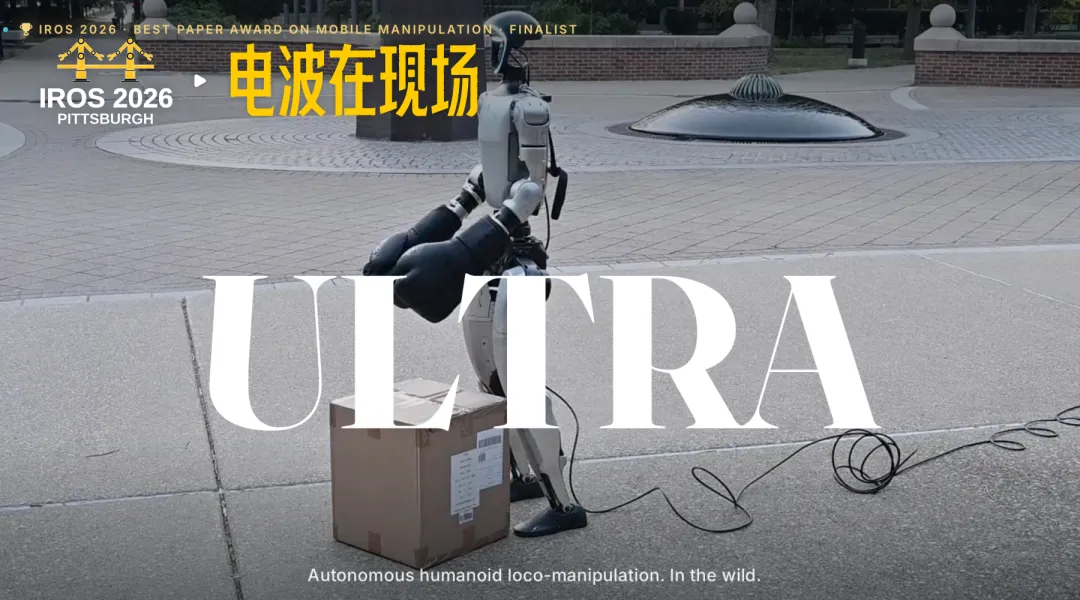
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…
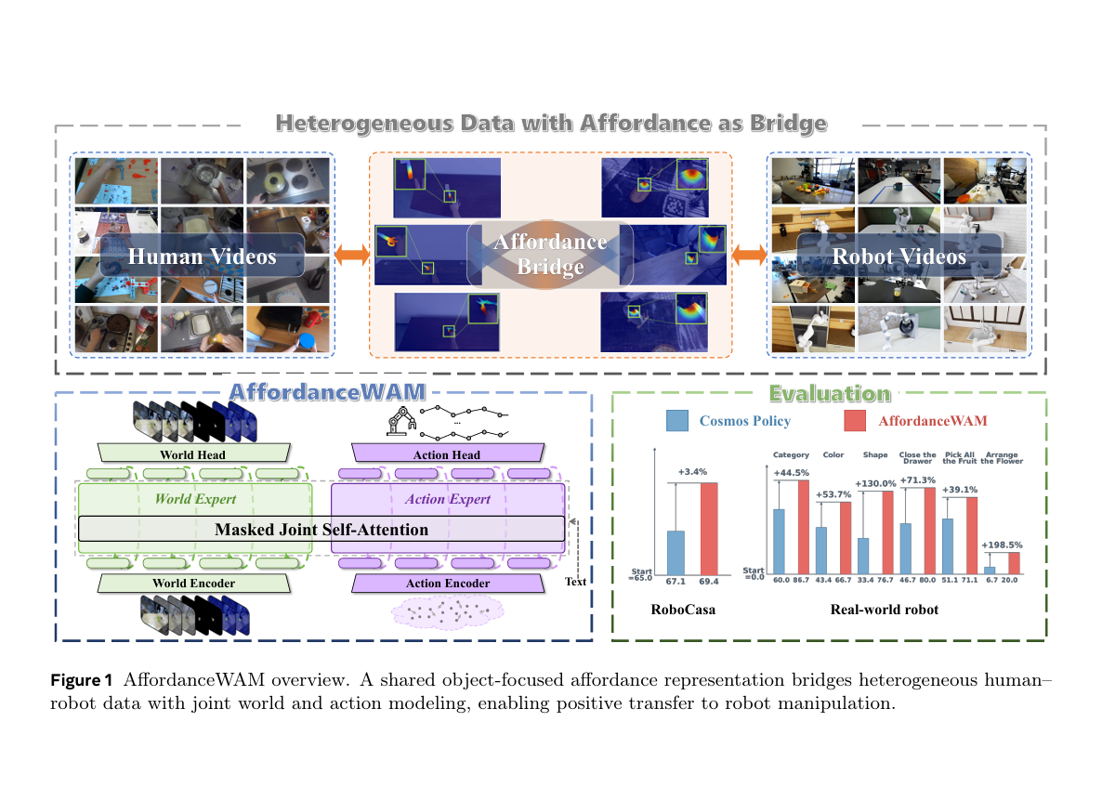
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
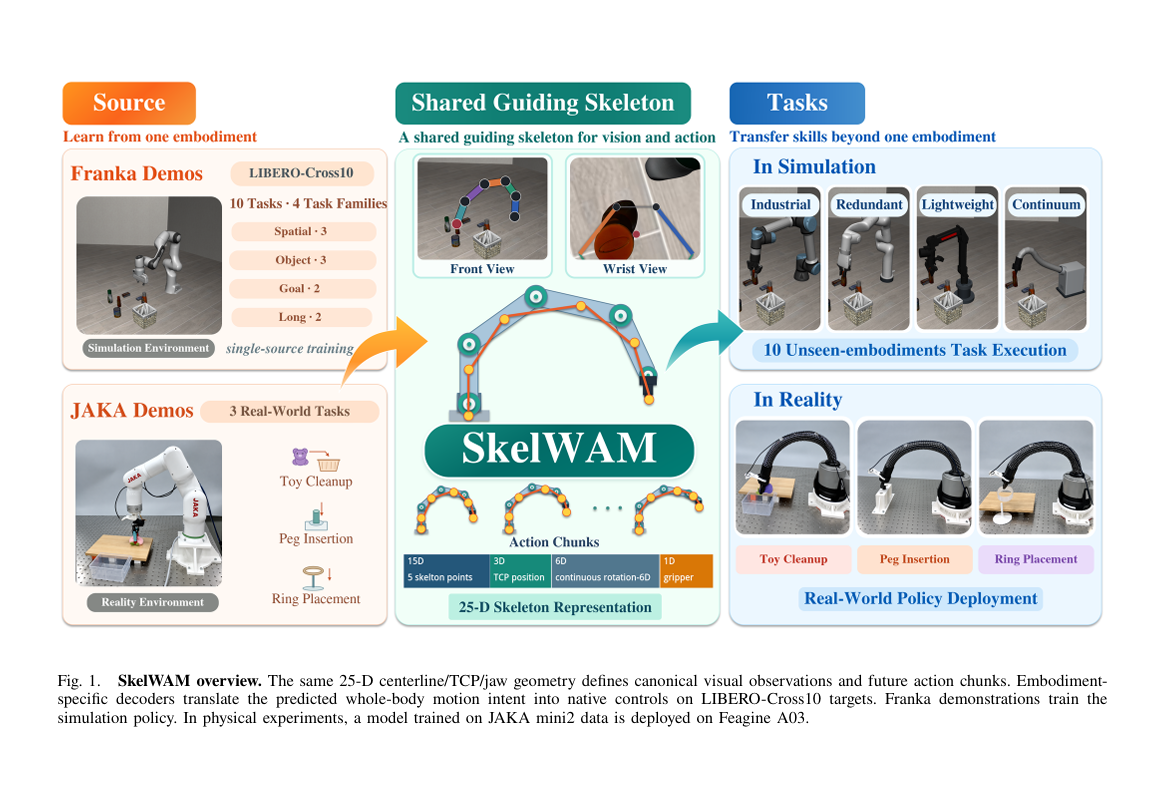
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…