
 EN
第一视角
共 42 篇相关内容
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
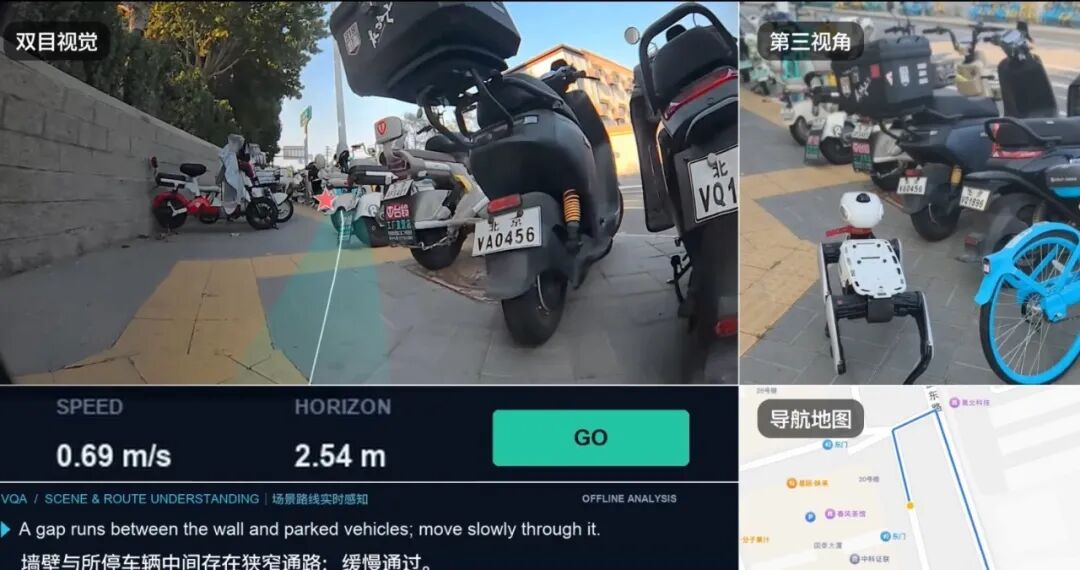
机器人都能跑马拉松了,为什么走到前台还这么难?
机器人越来越会动了。四足机器人爬楼梯、翻越障碍早已不新鲜。今年北京亦庄的人形机器人半程马拉松上,甚至有近四成参赛队伍采用自主导航方式。 但如果终点不是赛道上的冲线,而是某栋写字楼的前台呢? 在 Vbot(维他动力)展示的一段导航演示中,机器…
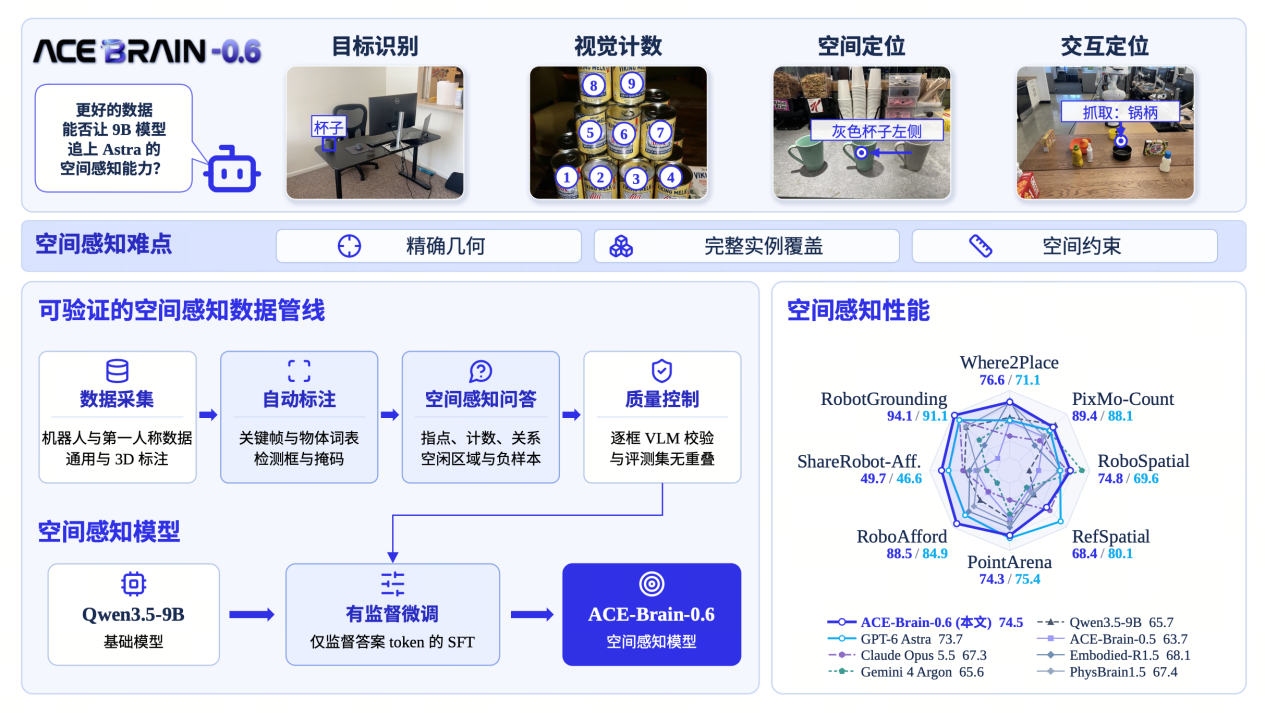
大晓发布 ACE-Brain-0.6,六项空间锚定评测得分超过 GPT-6 Astra
10 月 19 日消息,大晓机器人发布具身基模型 ACE Brain 0.6。据团队披露,这款 9B 模型在八项视觉空间锚定评测中,有六项得分超过 GPT 6 Astra;七项公开基准平均得分为 74.53 分,Astra 为 73.68 …
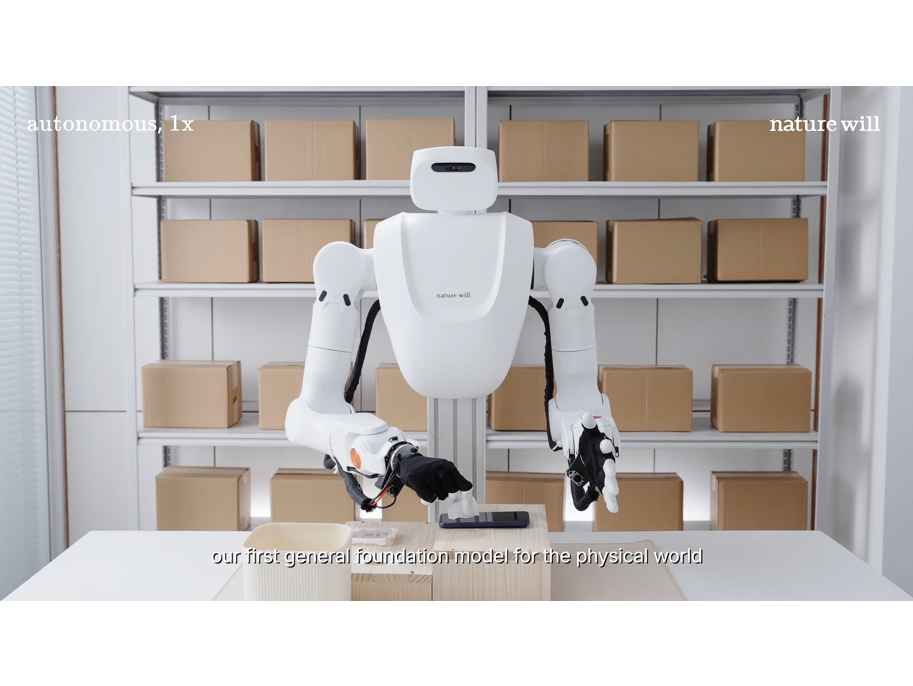
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
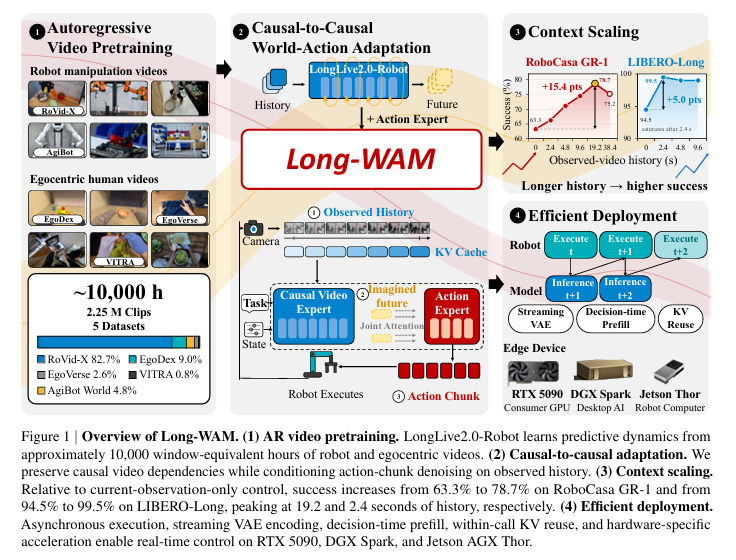
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
Long WAM 发现「能拿到历史」不等于「会用历史」:只有视频底座先以自回归方式学会从过去推未来,拉长上下文才能真正实现性能上涨。基于这一结论,团队将这套世界动作模型打造为可在边缘设备实时运行的系统。上下文时长从 0 秒拓展至 19.2 …
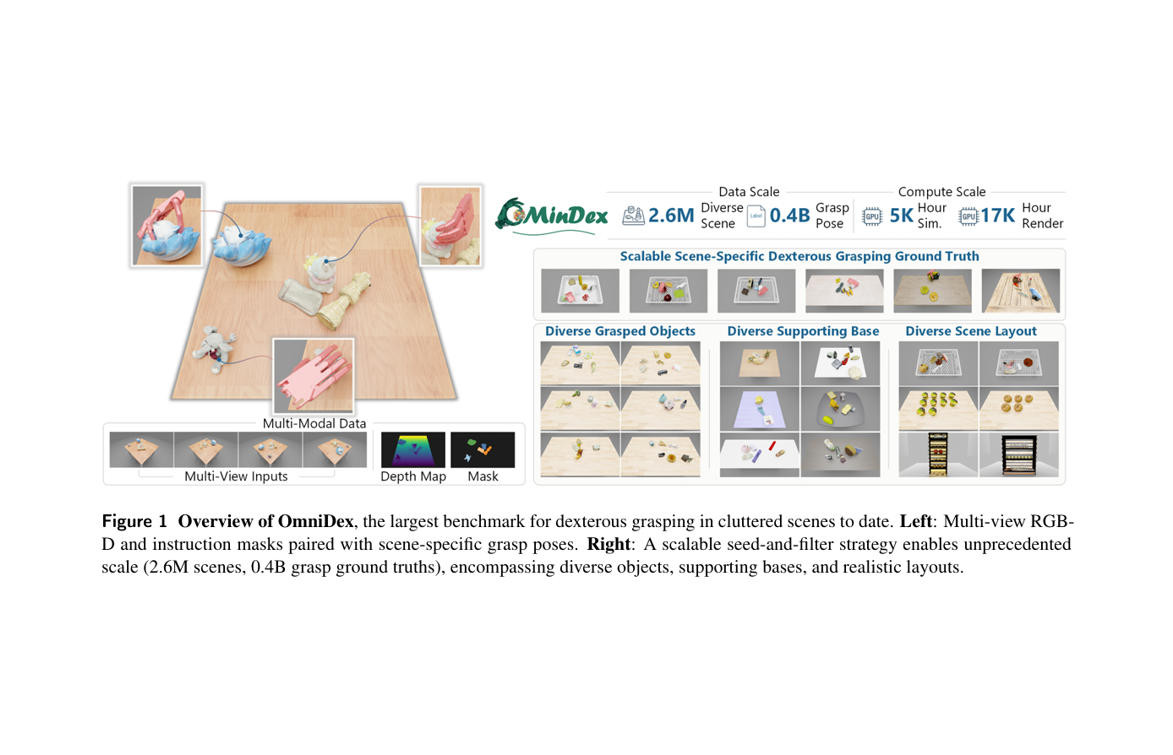
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…
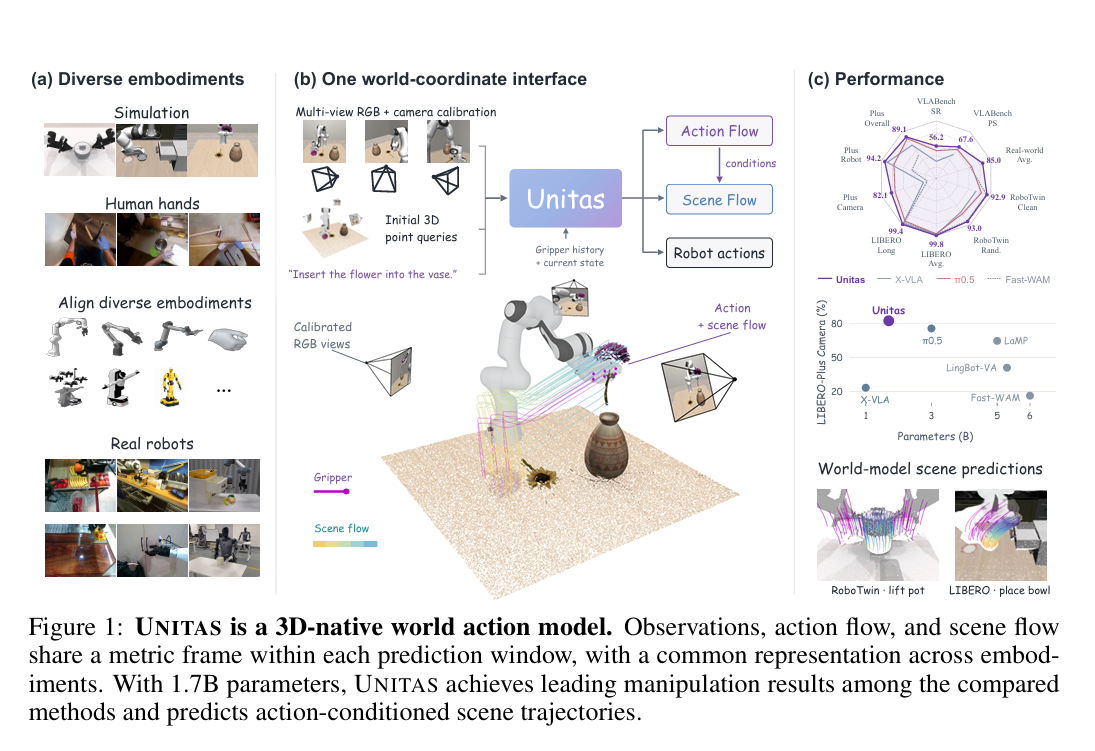
贾奎团队新作:让世界动作模型真正理解三维空间
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
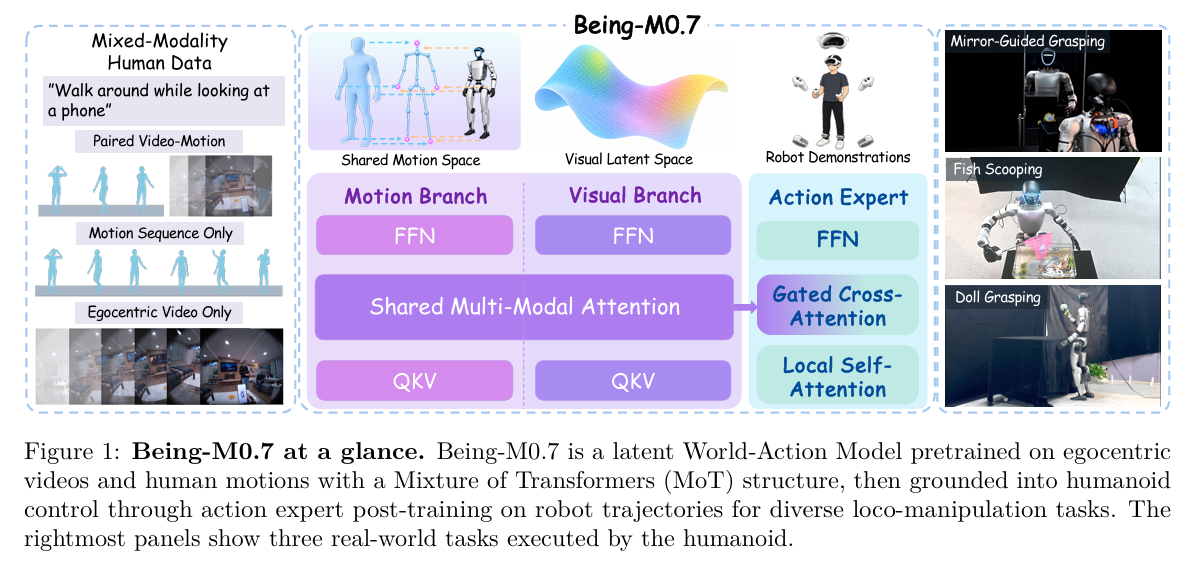
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
对话 CONTACT 作者:从任务到表示,机器人需要什么样的触觉?
过去几年,机器人研究关注的问题正在发生变化。 随着 sensing、learning 和 foundation model 的结合不断深入,新的问题开始出现:机器人感知到的信息,究竟哪些真正能够帮助它完成动作? 触觉正处在这个转折点。过去相…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…
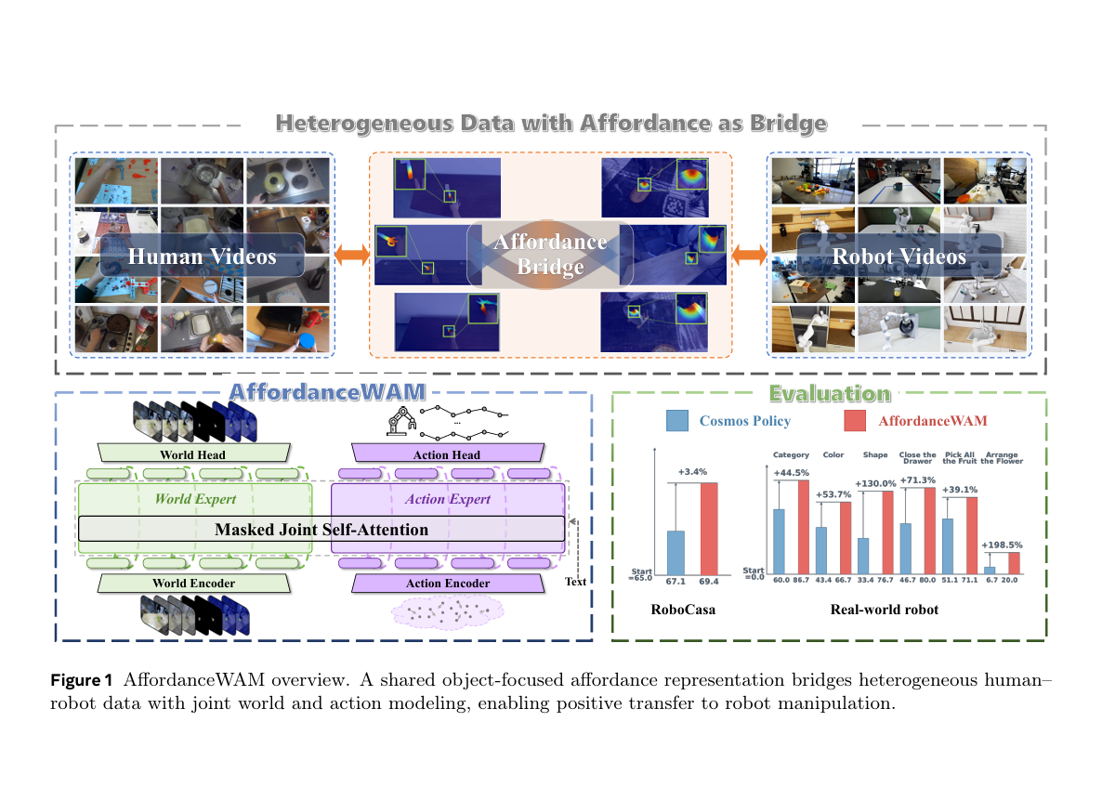
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
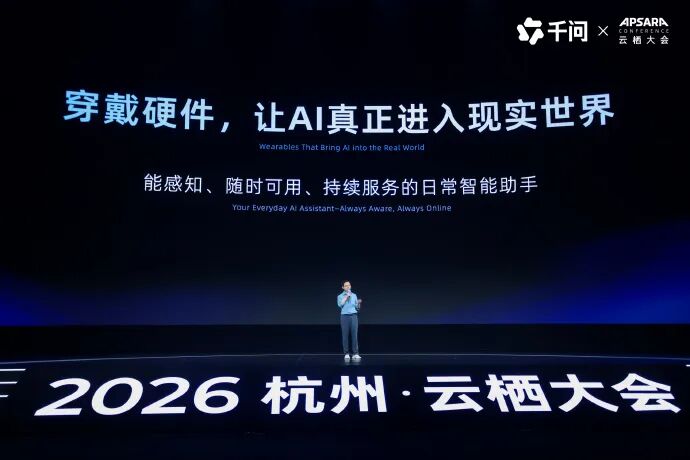
2026 云栖大会,千问的重点在落地
9 月 22 日开幕的云栖大会上,千问集中亮相几种用途不同的硬件产品:AI 眼镜 N1、N1 Pro,一款耳夹式耳机,以及千问办公推出的 QwenNote A2 和桌面设备 Eva。前面三款是日常穿戴设备,后面两款更多围绕工作展开。 单看某…