

Agent
共 70 篇相关内容
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
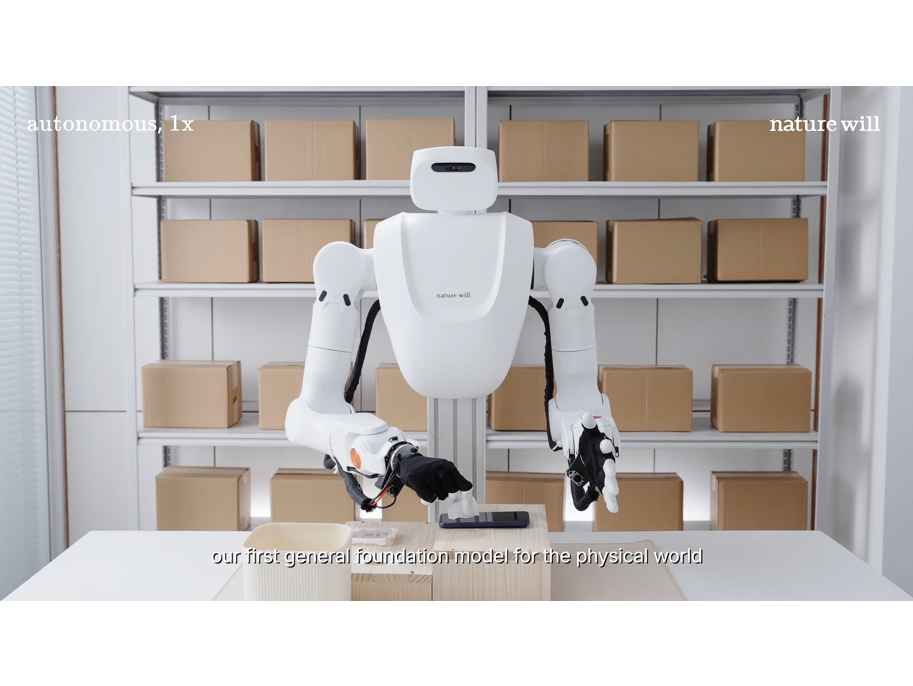
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
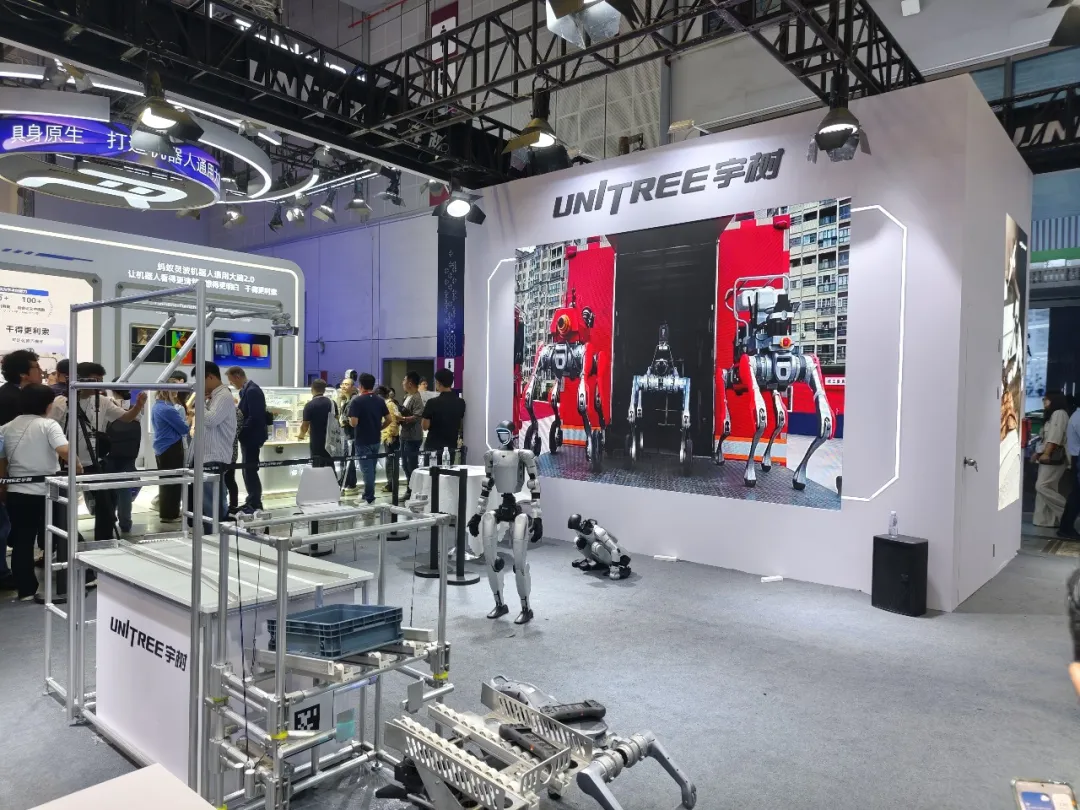
工博会的具身展台「静悄悄」
「宇树这次的展台真小。」 在今年工博会上,我们听到一位观众经过宇树科技展台时发出了这样的感慨。 当时离闭馆这一「下班时间」还有两个多小时,展台上的机器人们已经集体进入了「摸鱼」时间。没有接连不断的运动表演,自然也少了围观的人群。 而此前的 …

NVIDIA 携手半导体领军企业,以 CUDA-X 库推进 AI 定义的晶圆厂
10 月 14 日,NVIDIA 在 SEMICON West 2026 期间宣布,半导体行业的领军企业正在采用 NVIDIA CUDA X 库,其中包括全新的 cuPotential 库,开发者可借助它构建模拟原子与分子相互作用的 AI …
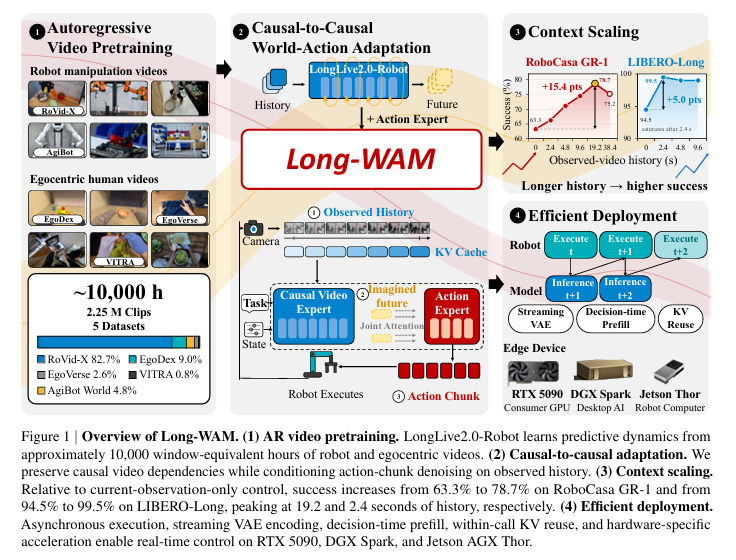
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
Long WAM 发现「能拿到历史」不等于「会用历史」:只有视频底座先以自回归方式学会从过去推未来,拉长上下文才能真正实现性能上涨。基于这一结论,团队将这套世界动作模型打造为可在边缘设备实时运行的系统。上下文时长从 0 秒拓展至 19.2 …
传 DeepSeek 将投入具身智能赛道,中美基础大模型公司齐现重大信号
10 月 12 日夜,有消息传出 DeepSeek 创始人梁文锋近期密切关注具身智能领域,DeepSeek 正在评估是否进入具身智能赛道,方案可能包括亲自组建团队下场研发,或通过投资相关企业切入。另据彭博社报道,DeepSeek 计划领投腾…
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
对话 TacVLA 论文团队,触觉该在什么时候更巧妙地发挥作用?
「这种思路谁都有,但是怎么加入进来?」 在 IROS 2026 现场聊到给 VLA 增加触觉时,张恒反复关注的并不是「要不要 touch」,而是另一个更具体的问题:机器人到底应该在什么时候使用触觉? 现在给机器人装上 tactile sen…
想造 GPT 通才的年轻人,和相信专才的老将|IROS 2026 现场
9 月 27 日到 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在大卫·劳伦斯会展中心举办。 上一次匹兹堡举办 IROS 还是在 31 年前的 1995 年,31 年里,CMU 在这里把机…

对话 Shallow-π 作者:压缩 Transformer 层级,具身模型竟做得更好?
一个圆柱、一块正在转动的孔板,足以让两种机器人模型拉开差距。 在 Shallow π 的真实机器人实验中,任务要求机械臂拿起圆柱,插入移动中的小孔。层数更多的大模型,可能在等待计算结果的过程中错过位置;一个层数更少、输出接近它的小模型,却能…
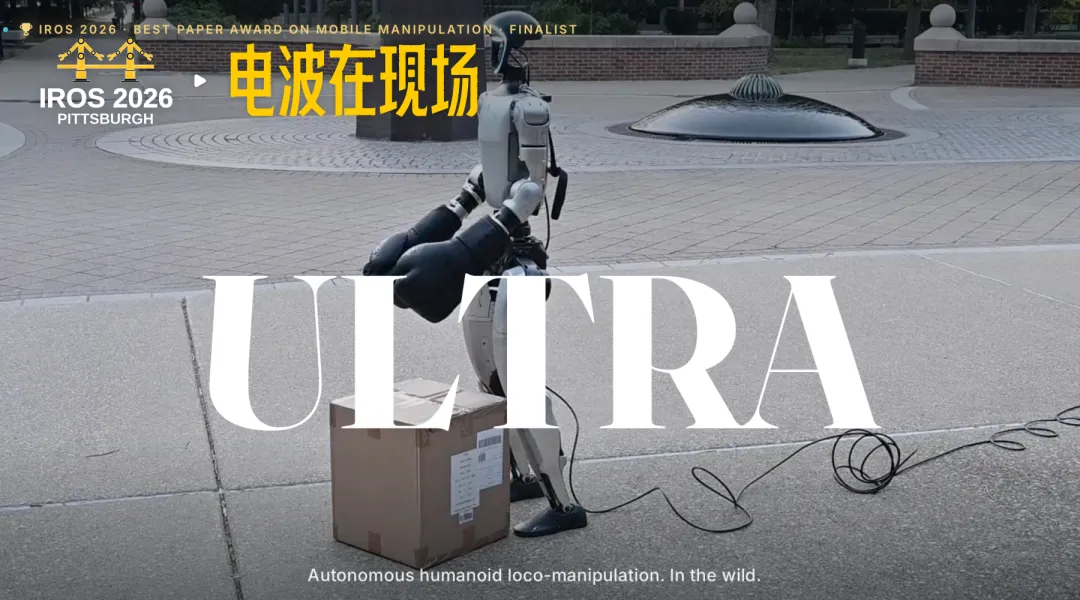
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…
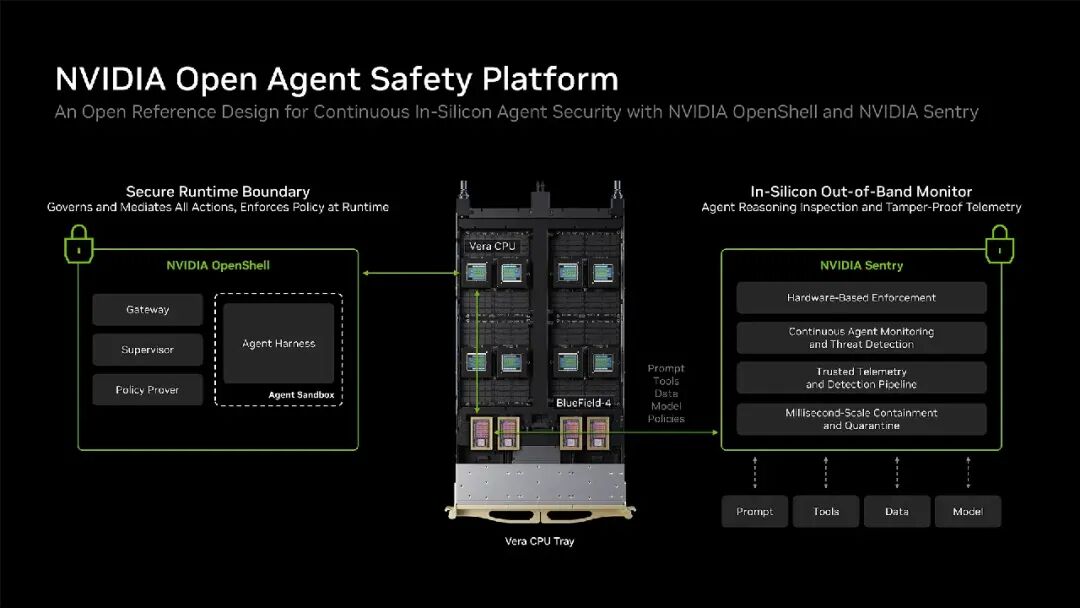
智能体越界后,英伟达把防线推到芯片上
美国时间 9 月 28 日,英伟达发布开放智能体安全平台 Open Agent Safety Platform。平台将开源运行时 OpenShell 与基于 BlueField 4 DPU 的 Sentry 参考设计组合起来:前者限制智能体…