

人形
共 154 篇相关内容
丝杠还在等特斯拉
特斯拉第三季度业绩电话会上,有分析师追问:既然 Optimus 的手部设计还没有完全定型,为什么要提前启动生产爬坡? 马斯克解释,特斯拉正在同步推进机器人制造、供应链建设、硬件设计微调和 AI 软件开发。随后,他用一句赌场黑话形容这种做法:…
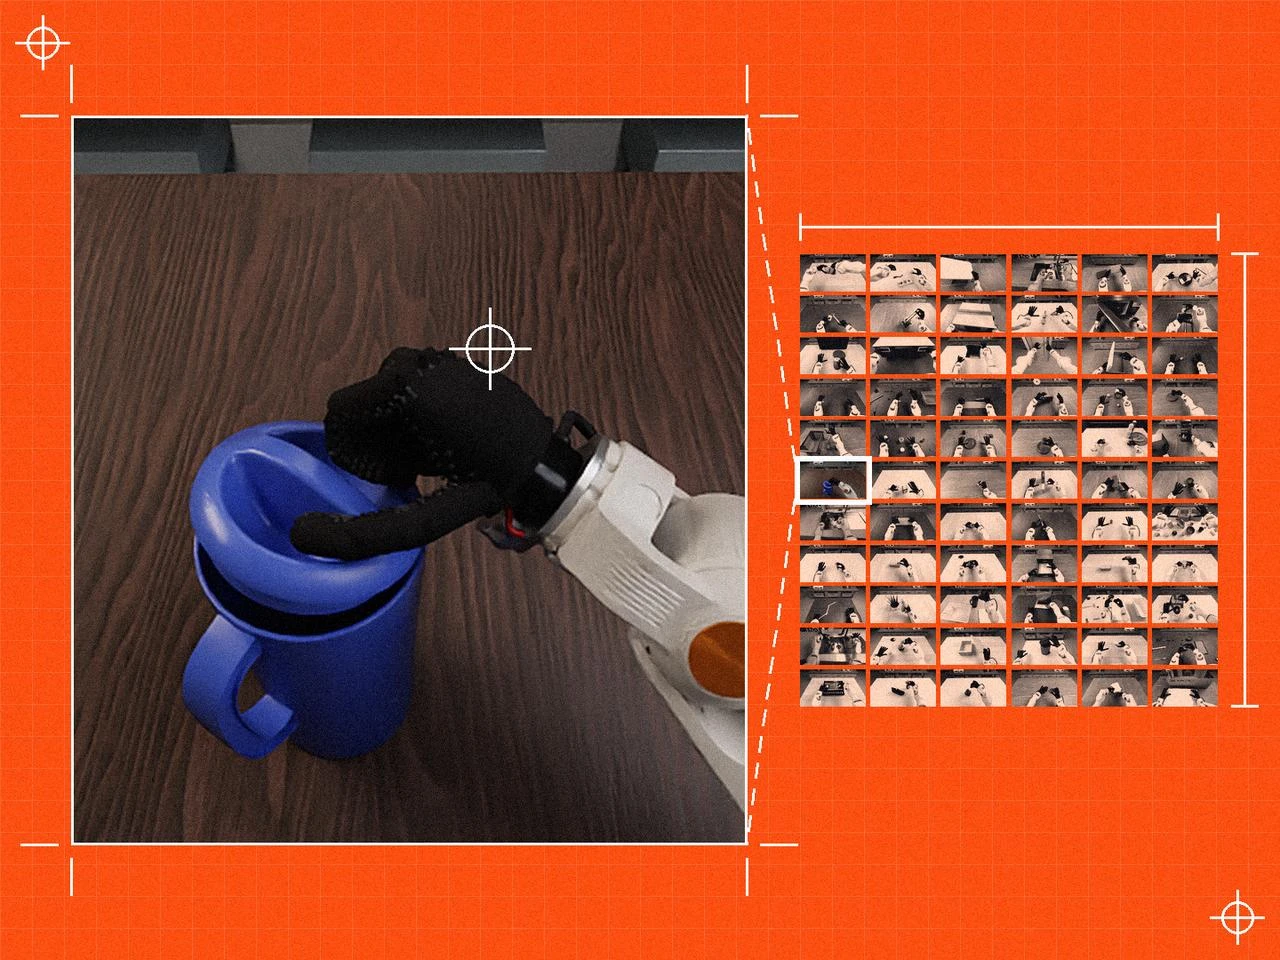
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
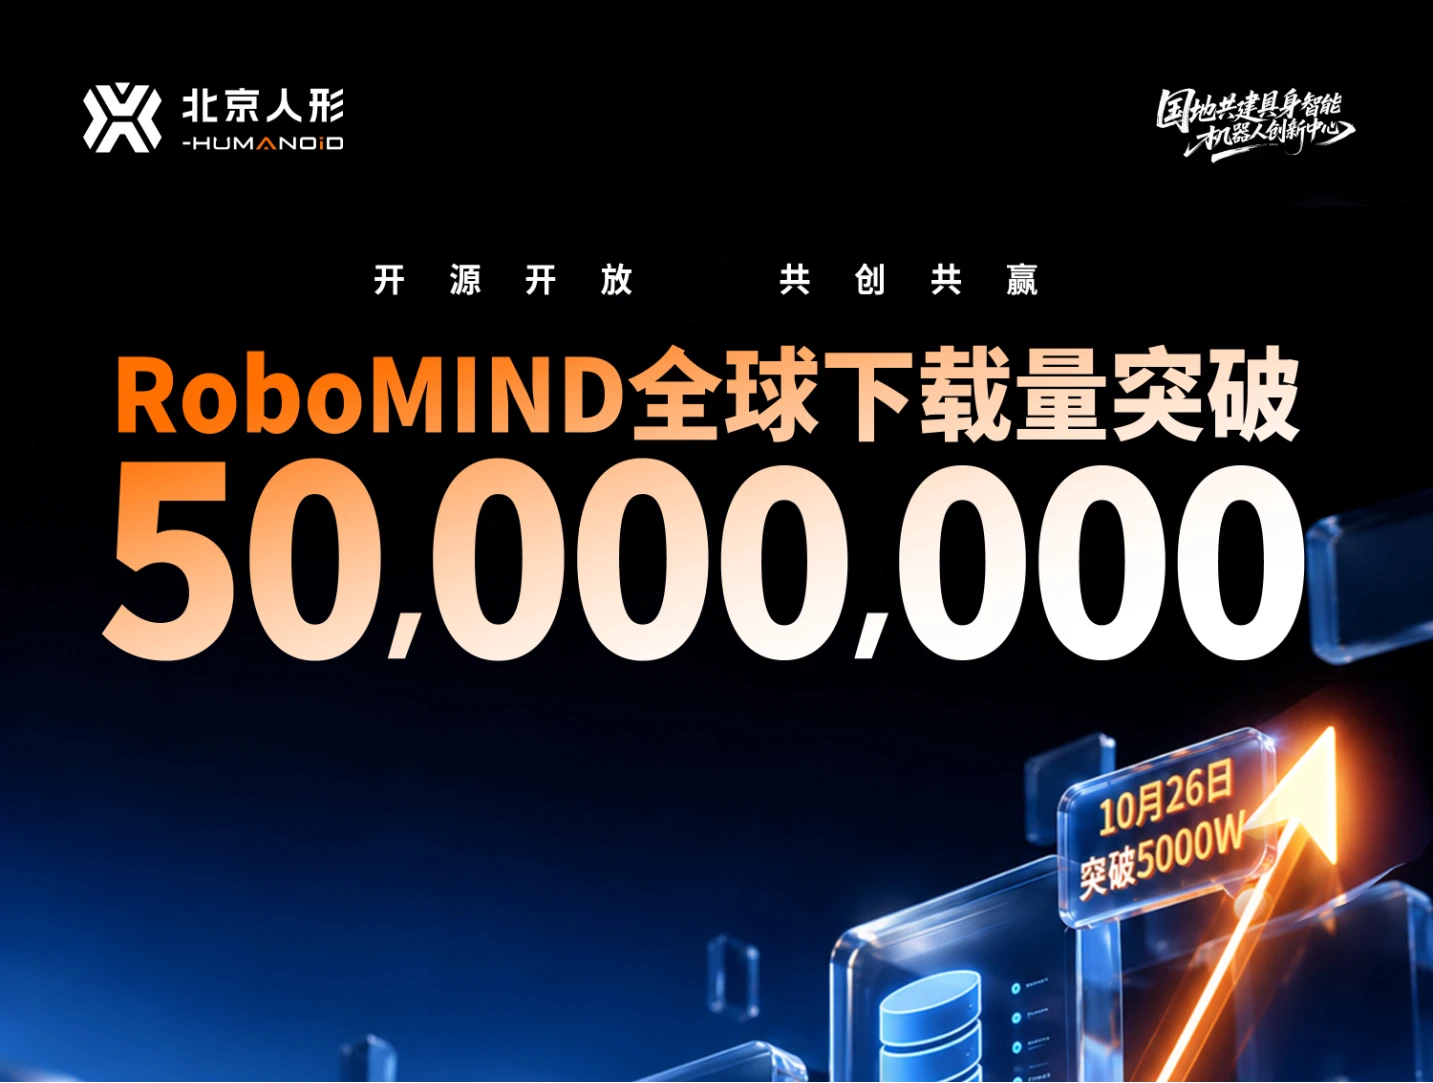
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…
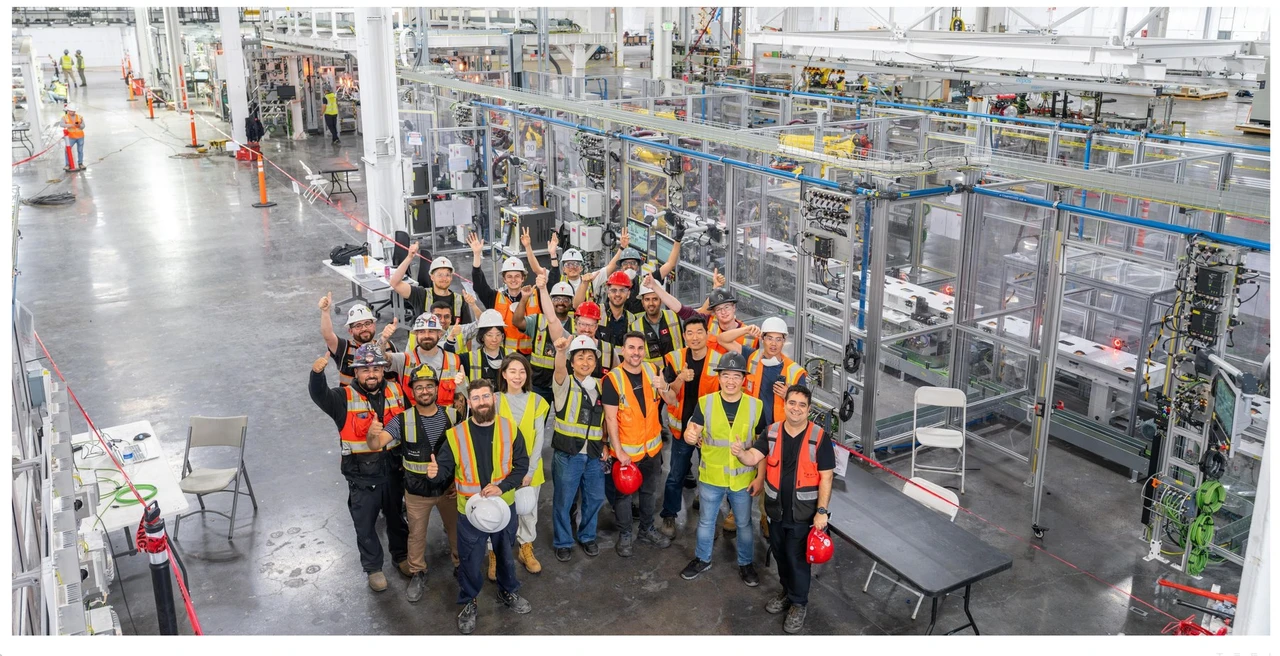
特斯拉 Optimus 开产,马斯克:周产 2 万台至少还要一年
北京时间 10 月 22 日凌晨,特斯拉发布 2026 年第三季度股东信。在机器人一栏,特斯拉只写了三句话:Optimus 已经在弗里蒙特高产量产线投产,这批下线产品是特斯拉首批达到「量产品质」标准的机器人,硬件与制造工艺仍会持续迭代,当前…
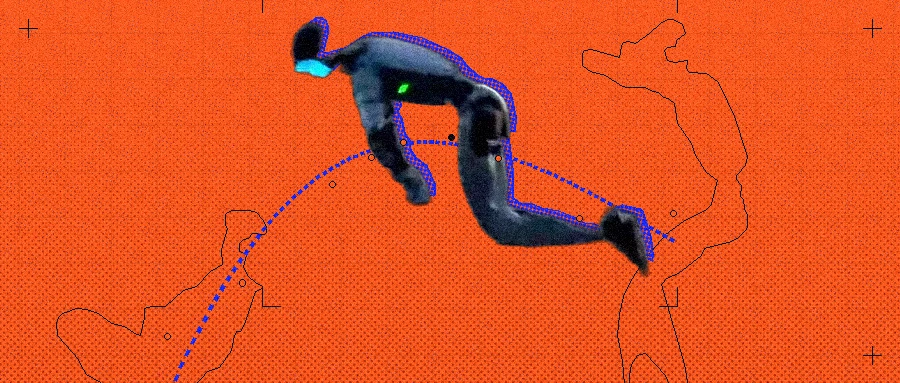
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
机器人卖出之后,轮到二开公司赚钱了吗?
摘要: 本体厂商忙着卖机器人,二开公司负责让机器人真正干活。但这笔钱,没那么好赚。 买了一台机器人,只是花钱的开始。要让它真正干活,则是另外的价钱。 今年工博会期间,一家做具身智能全链路二次开发的服务商给我们算了一笔账:一套工厂拆码垛机器人…
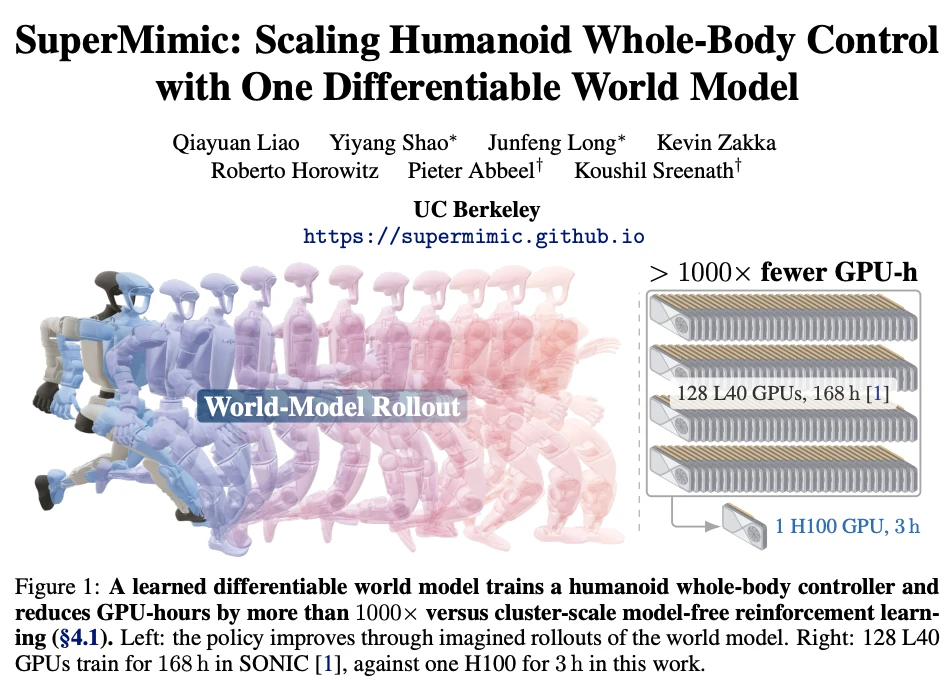
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线
UC Berkeley 团队提出 SuperMimic,单卡训练 3 小时超越 128 卡基线 人形机器人想要掌握行走、跳跃乃至空翻,背后需要多大的训练算力? 过去的常规做法,是让机器人在模拟器内不断试错,依靠强化学习优化动作控制策略。动作…
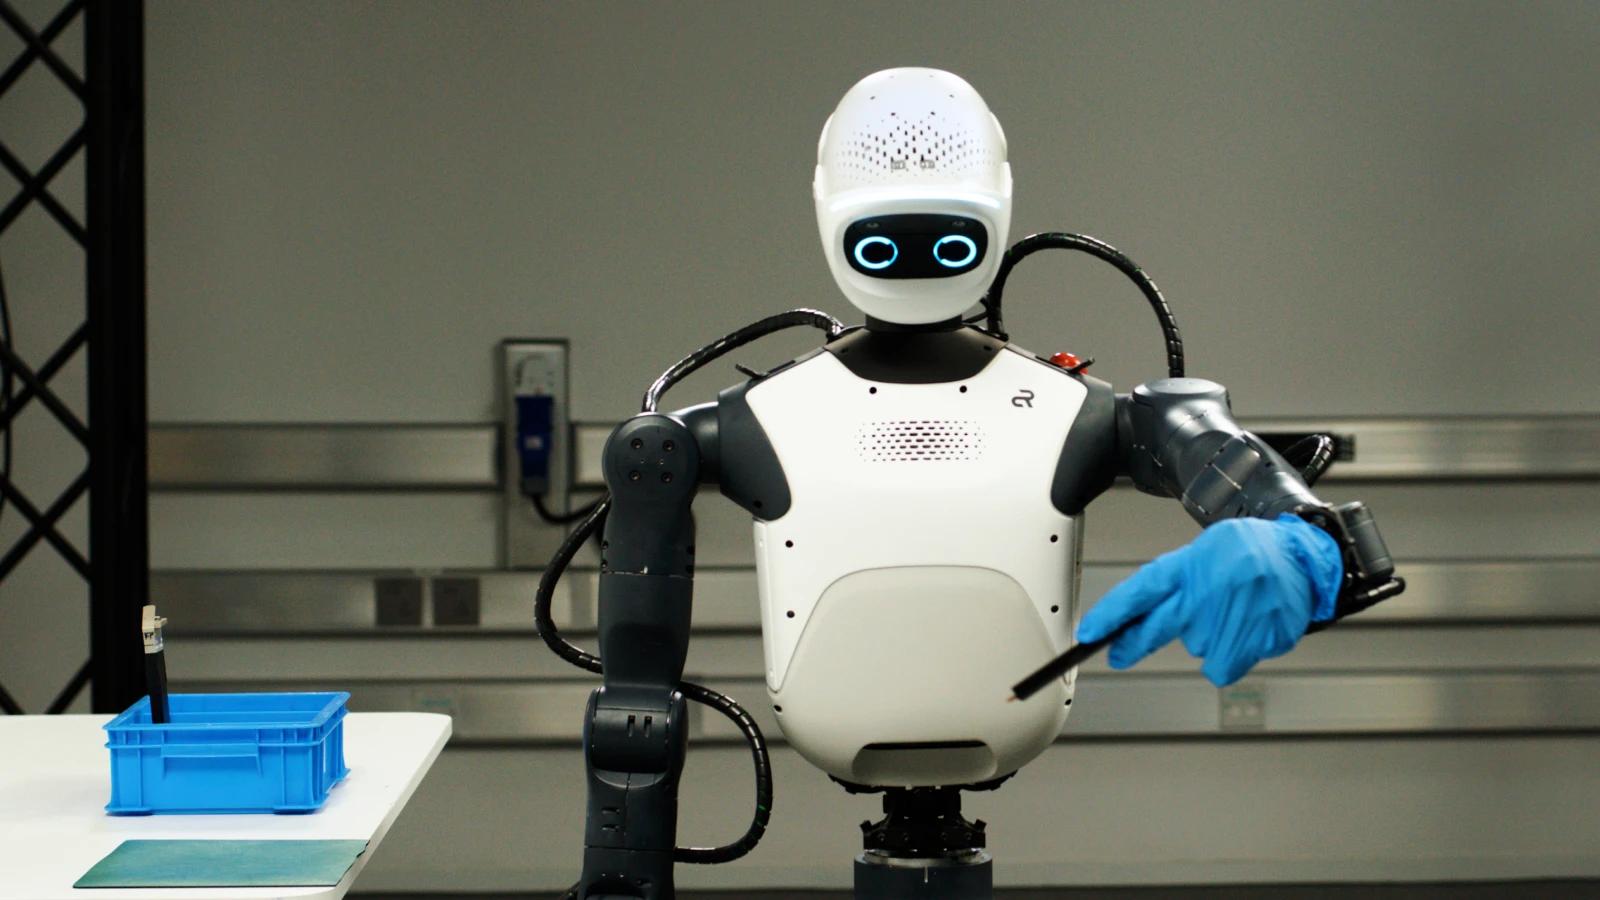
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡 特斯拉在这次三季报里给出了一个明确的机器人进展:Optimus 已经在弗里蒙特开始生产,加州项目进入早期爬坡。 美国当地时间 10 月 21 日,特斯拉发布 2026 年第三季度…
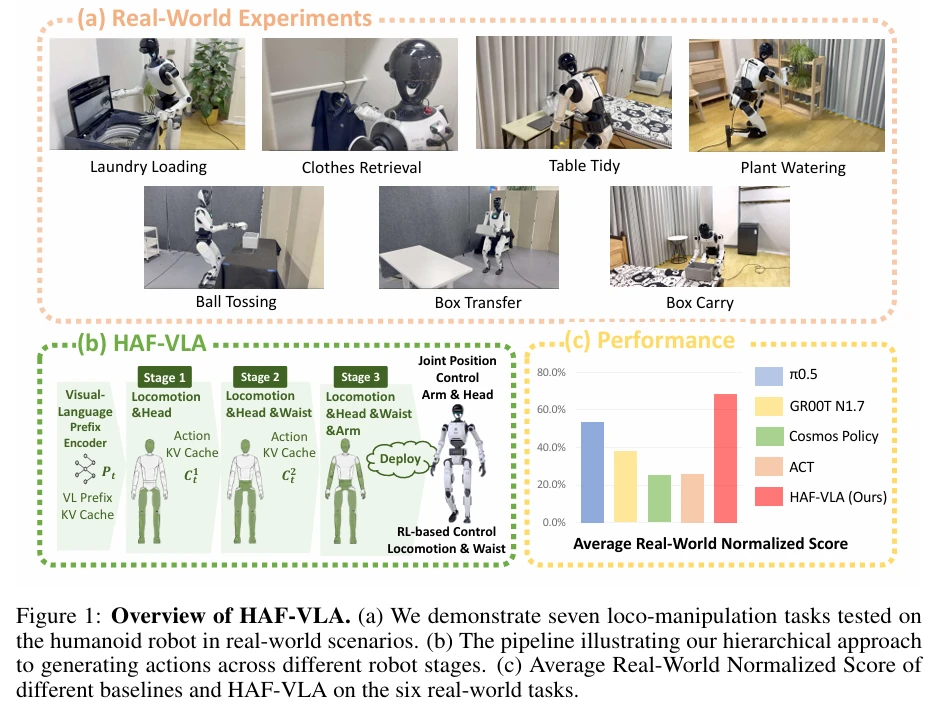
仉尚航等提出 HAF-VLA,让人形机器人分层生成协调的全身动作
仉尚航等提出 HAF VLA,让人形机器人分层生成协调的全身动作 人形机器人要学会自主走向目标、俯身、再伸手抓取,卡点在于全身动作的协同生成。腿、腰、头部与双臂串联在同一条运动学链上:底盘偏移几厘米、腰部角度差几度,手臂就得伸得更远代偿。持…