

物体
共 97 篇相关内容
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…

上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
DynaForge 让动态操作的演示不必再靠人手一条条去采集。机器人可在仿真环境自主试跑,从失败回合中学习修正量,把原本失败的轨迹转化为可供策略训练的有效演示。 9 月 22 日,上海交通大学自动化与感知学院联合蓝箭航天空间科技股份有限公司…
对话 IROS 最佳论文奖入围团队,揭开机器人「晕玻璃」的秘密
9 月 27 日至 10 月 1 日,第 39 届 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在美国宾夕法尼亚州匹兹堡 大卫·劳伦斯会议中心( David L. Lawrence Convention Center)举…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
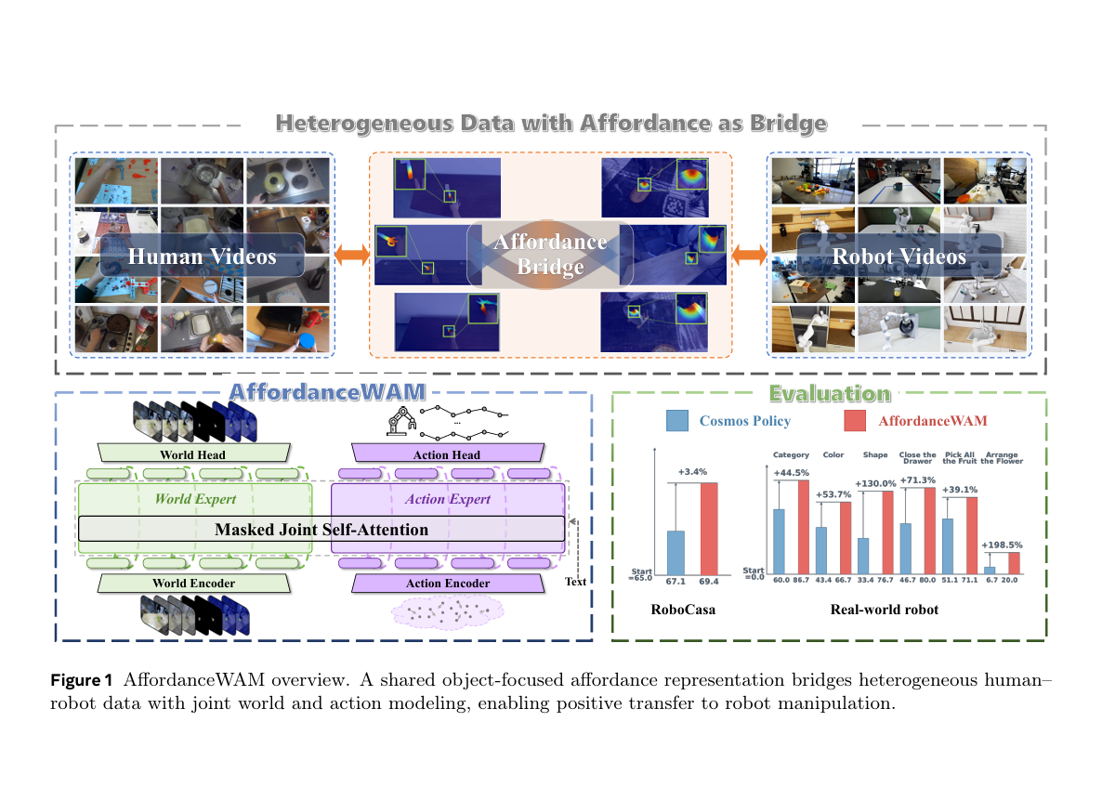
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
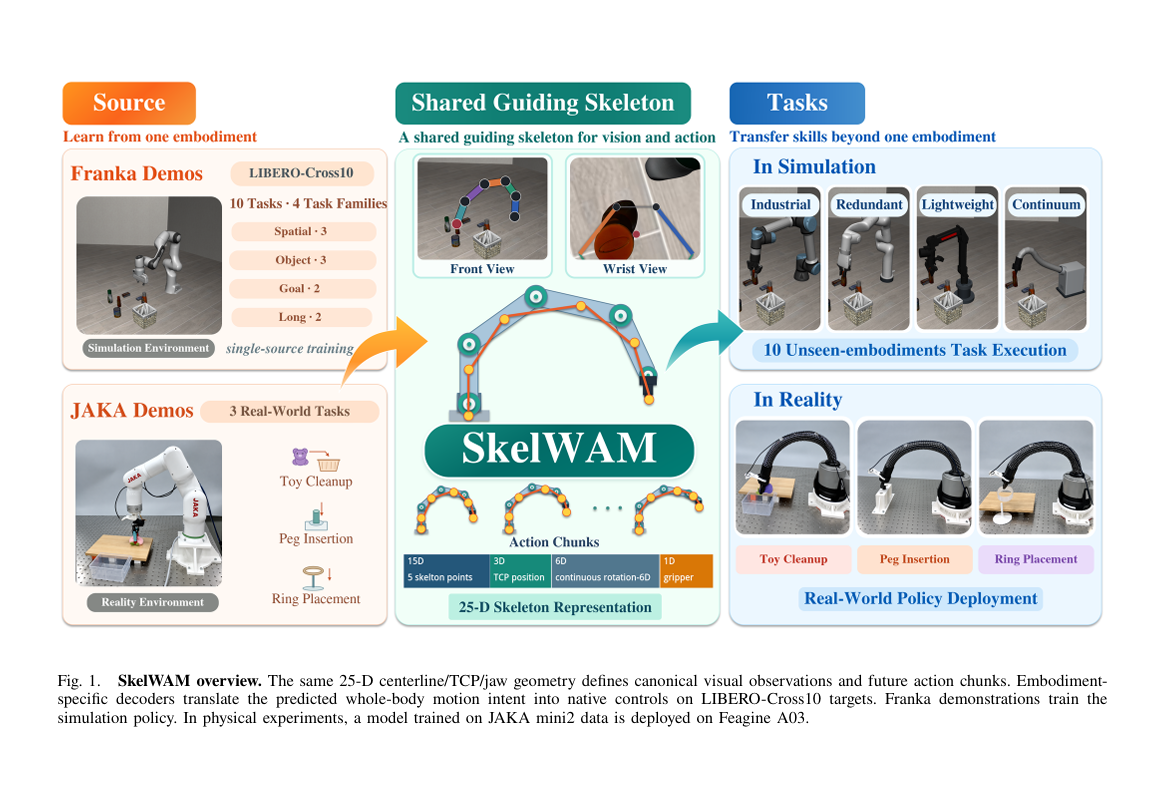
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
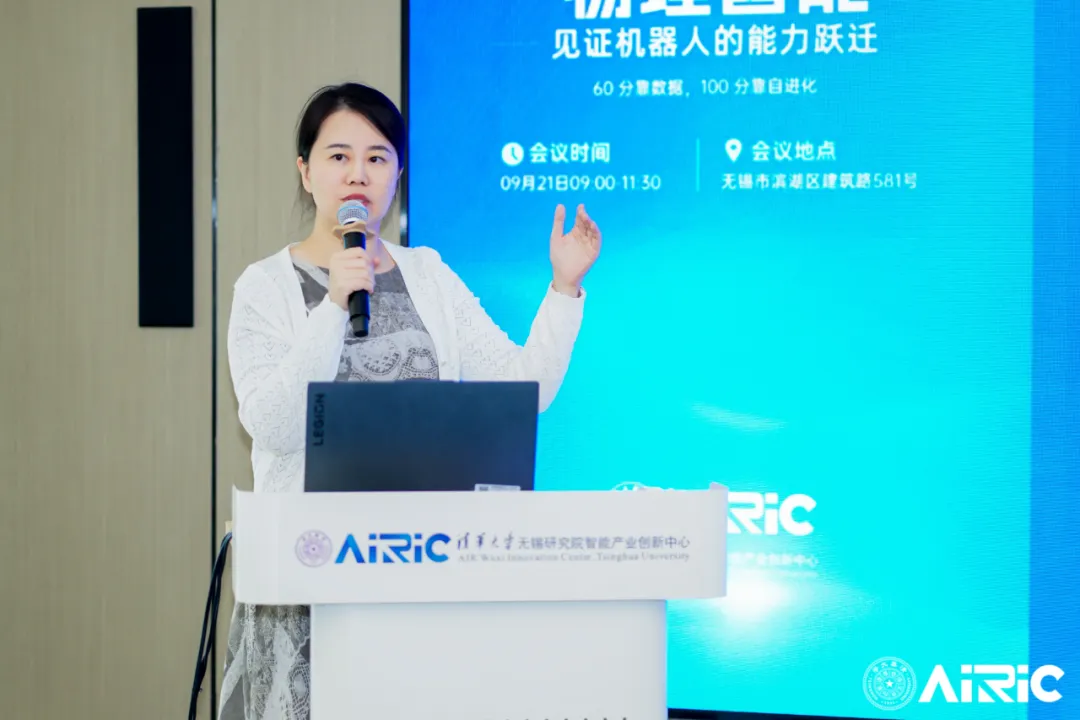
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …
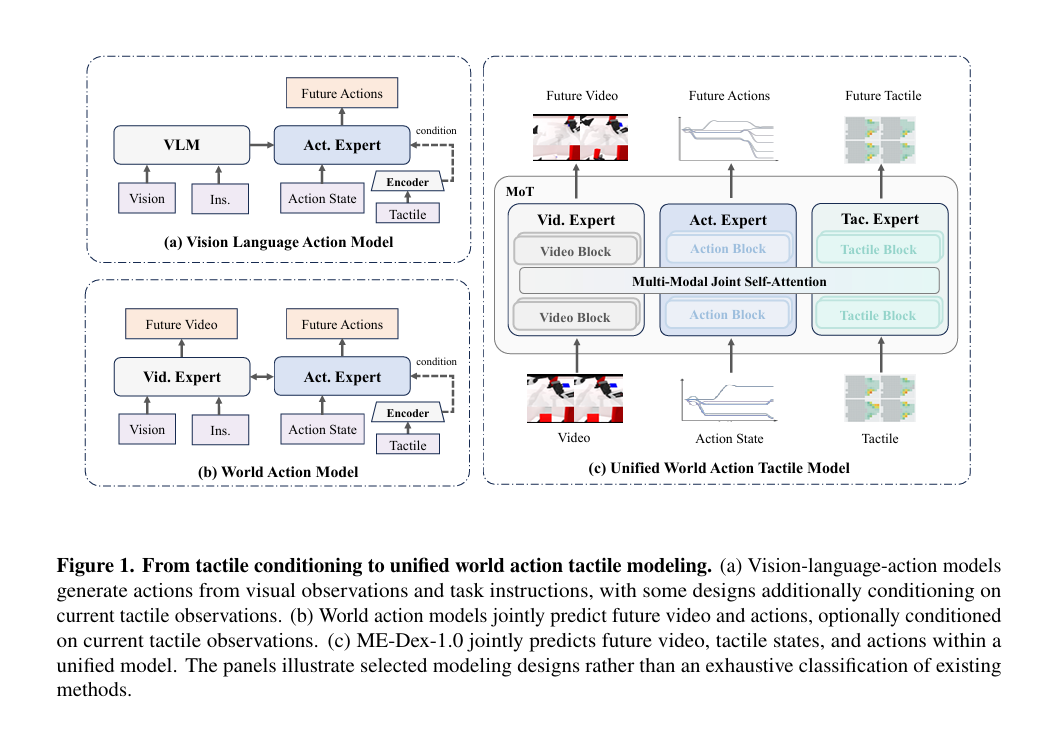
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
ME Dex 1.0 让机器人在输出动作前,预先计算下一步会产生的接触状态。理想汽车基座模型团队将视觉、触觉、动作三路专家模块整合进同一个去噪框架;触觉与图像一样,被视作需要预测的未来观测。团队还借助手部模板,把不同灵巧手、夹爪的触觉信息对…
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…

45 亿融资、一只手和一家冰淇淋店
上海吴江路的一家 DQ 门店里,站着一个白色的机器人,它很高,身体覆盖着大面积白色外壳,两条很长的机械臂垂在身体两侧,末端是一双几乎和人手一样大小的五指灵巧手,为了做冰淇淋,两只手外面还套了一层透明的食品级手套。 它的面前还是 DQ 店员原…
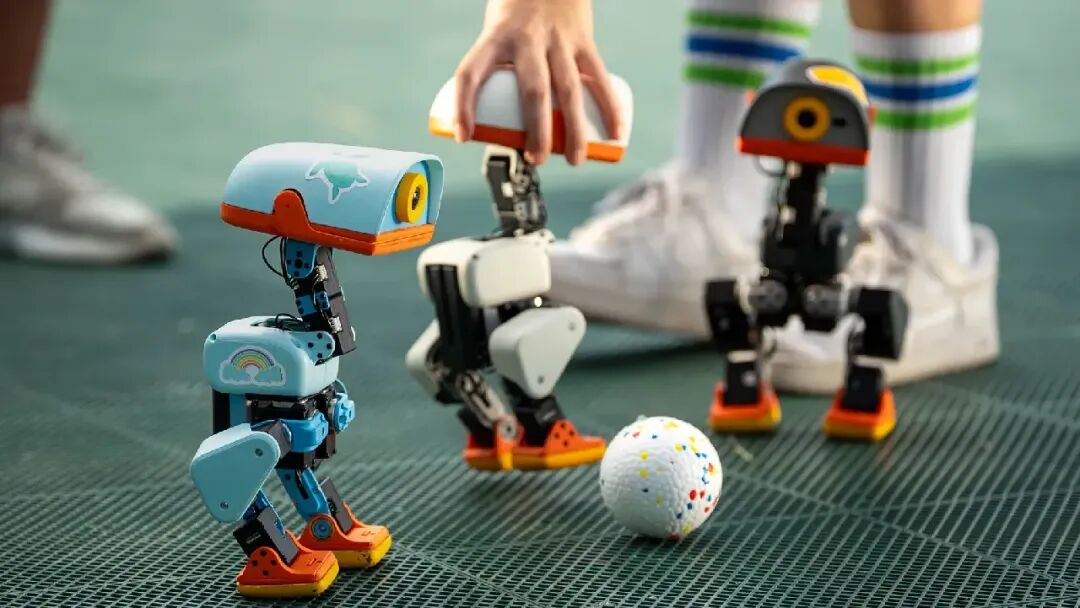
399 美元买一只会摔跤的鸭子,Hugging Face 赌的是机器人的「刷机时代」
399 美元,买不到一台替你叠衣服、收拾房间的人形机器人。 但可以买到一只鸭子。 它只有 25 厘米高,走起路来摇摇摆摆;脑袋和身体一共装了 15 个电机,嘴巴可以张开,把地上的小东西铲起来。它会坐下、站起、踢球、滑旱冰,也可以从多种常见摔…
星海图赵行:机器人的下一次 Scaling,不只发生在预训练
机器人抓起一个商品,只能说明它会做一个动作。展台上的机器人完成一次抓取,与它进入前置仓持续接单、拣选和打包,是两种不同的考验。 前者可以被压缩成一条成功轨迹,后者却要求机器人理解订单、定位货架、自主导航、处理随机摆放的商品,还要在多机协同时…