

采集
共 102 篇相关内容

独家对话周顺波:就算没有 AGI,也能做一台大家喜欢的机器人
在创立欧拉万象以前,周顺波已经做了近 12 年机器人。 2015 年,他进入香港中文大学徐扬生院士的实验室,才真正开始做机器人。他参与研发过一只熊猫形态的疗愈机器人,后来被送进香港沙田医院,陪伴自闭症儿童和阿尔茨海默病老人。那时,这类机器人…
模型之外,Ego2Robot 让数据处理管线当回主角
一台机器人在固定桌面上完成任务,和换了桌布、改了光照、挪了相机位置之后仍然做对,是两种完全不同的能力。前者说明策略已经收敛,后者才决定它能不能走出实验室。 众所周知,机器人遥操作天然比人类中心视频慢、贵。而此前工作仅在小规模单任务上验证过「…
机器人学新忘旧?港大、原力无限等团队用真机给 VLA 做了一场压力测试
机器人的神经网络中,有个由来已久的问题:灾难性遗忘。 今天机器人学会了整理餐具,明天又学会了叠毛巾,后天学会了打包纸箱。等多个任务都学完之后,再回到第一个任务,它可能就退化到像没学过一样,不知道如何处理。对于家庭、工厂这些场景而言,学新忘旧…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
50 万小时第一视角视频,如何给具身世界模型补上「触觉」
一只机械手把葡萄从一串果实中摘下来,难点不在于「看见」葡萄,而在于何时接触、哪根手指承力、力道多大才不会把果肉捏坏。挤牙膏、从软袋里摸出被遮住的物品、用软笔写字,都是同一类问题:视觉能描述物体和姿态,却很难直接给出接触已经发生了没有、接下来…

一次开源三大模型,腾讯机器人正在「超车」
继 2025 年 WAIC 腾讯 Robotics X 实验室发布首个模块化具身智能开放平台 Tairos,在今年 WAIC 上,腾讯 Robotics X 实验室、福田实验室联合腾讯混元发布具身智能系列新成果。 新成果包括发布并开源基于混…

和王啸峰聊聊 Gigaworld-1:当世界模型成为具身智能的物理裁判
语言模型的评测几乎是即时的。训练一停,把测试集丢给 GPU,几秒钟就能拿到一串分数,好还是不好,一眼就能看出来。 换成机器人的「大脑」就完全是另一回事了。一个 VLA 模型刚迭代出新版本,研究员没法在屏幕前把它评完——他们得把新策略刷进真机…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…
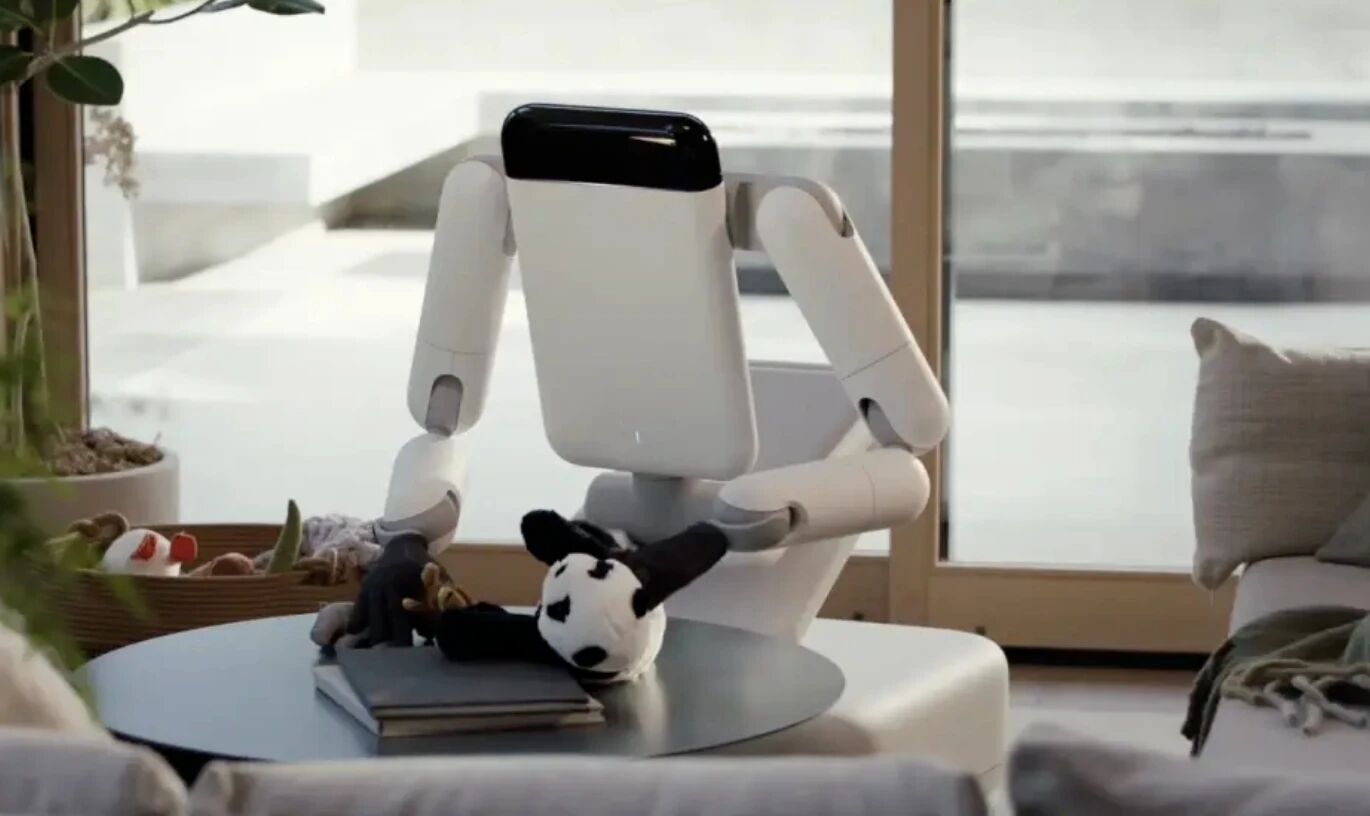
Genesis AI 发布 Eno:机器人商业化,可能不需要先长得像人
Genesis AI 发布了它的第一款通用机器人 Eno。 这不是一台传统意义上的人形机器人。它没有头,也没有两条腿,而是采用轮式底盘、双臂和一组三段式可折叠躯干。 如果只看第一眼,Eno 最容易被记住的是外形:身体可以展开,也可以折叠收起…