

robot
共 75 篇相关内容
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
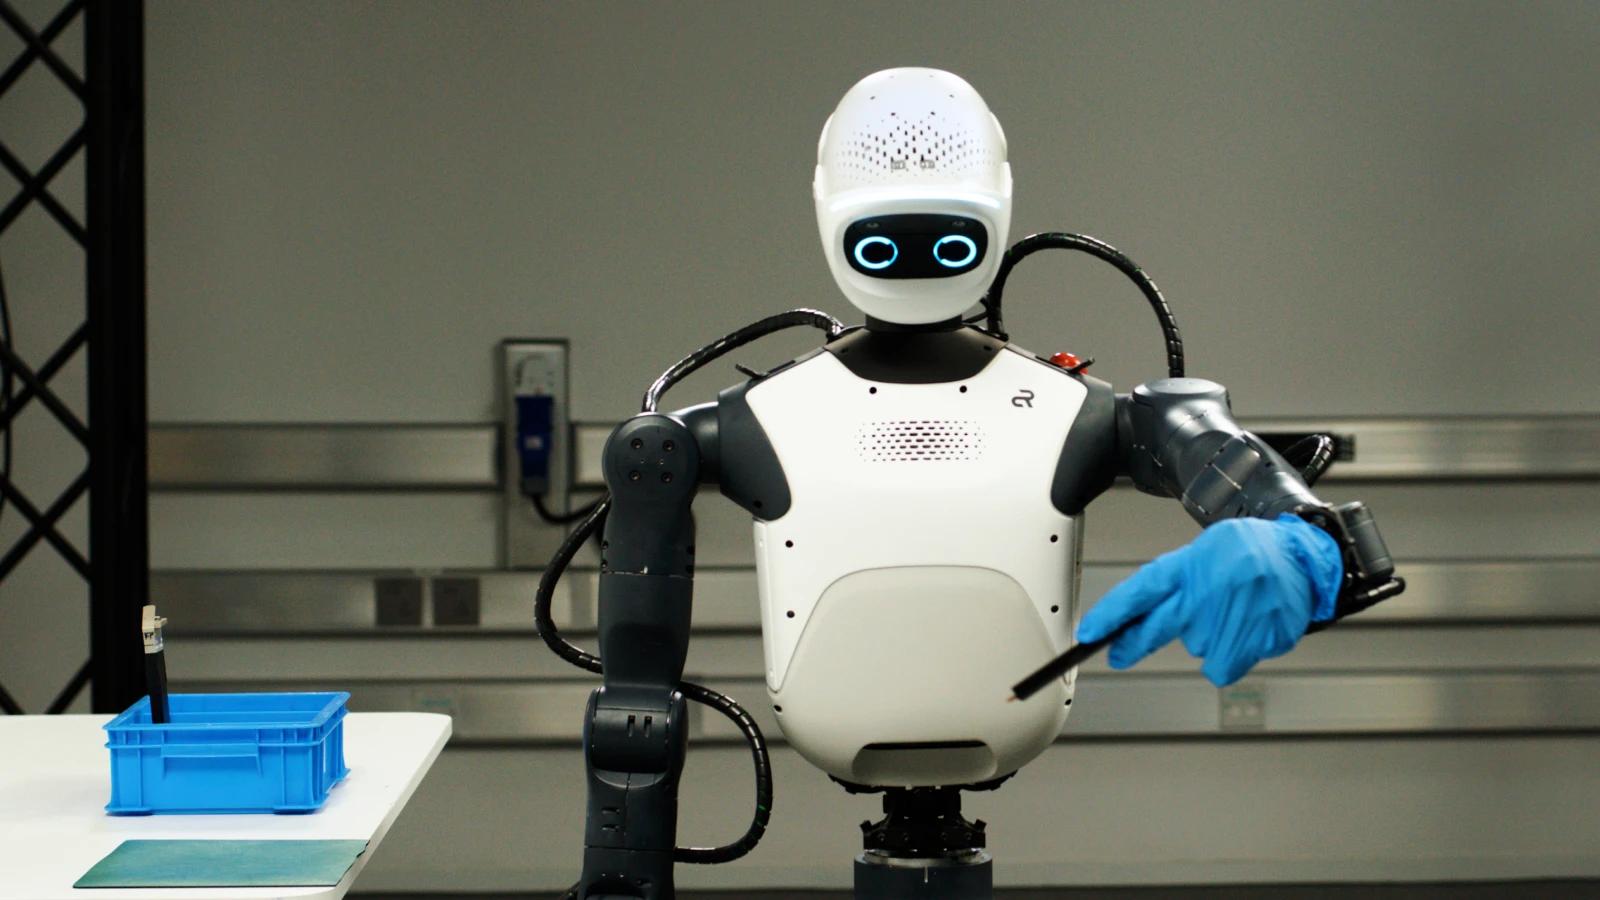
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
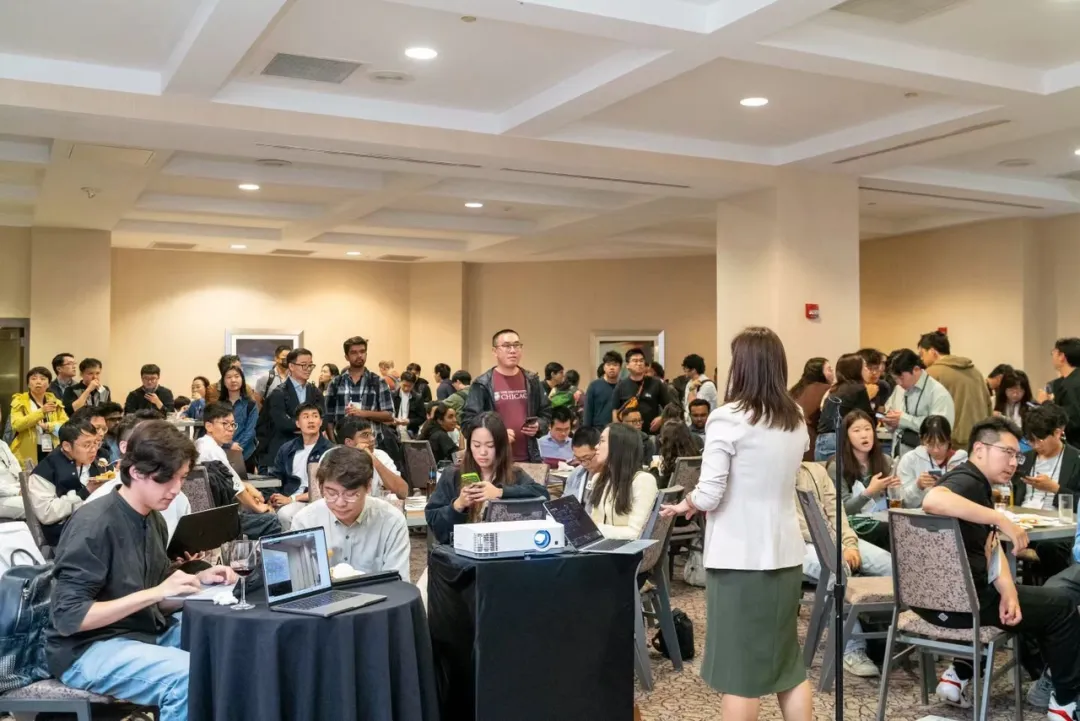
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作
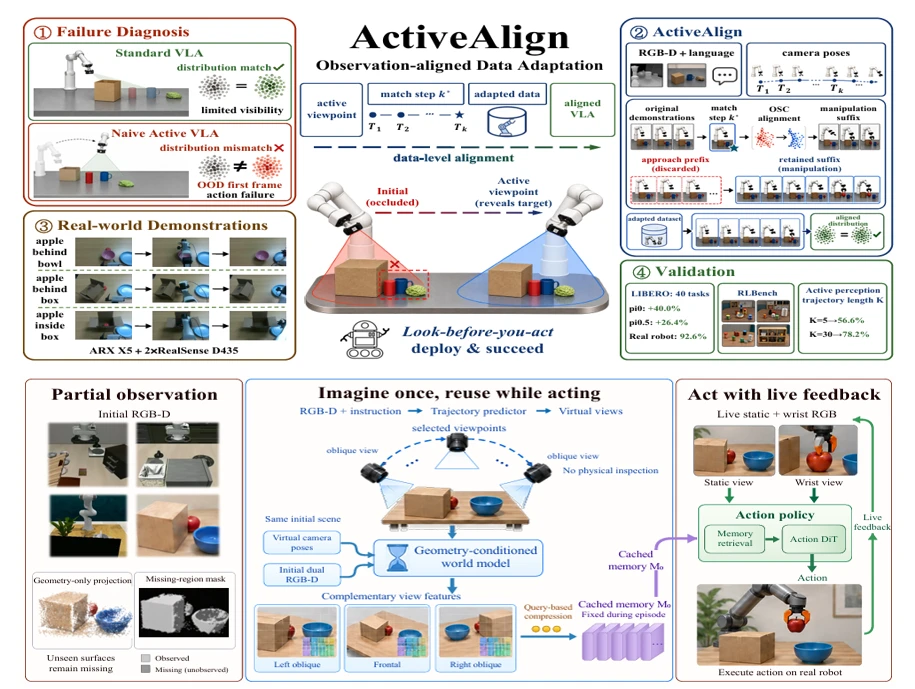
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作 机器人伸手抓取被杂物遮挡的杯子,最直观的解法就是转动腕载相机重新观测。但相机转动会同步改变机械臂构型,策略将面临训练期间从未见过的初始状态,图像、位姿与剩余任务之间的关…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
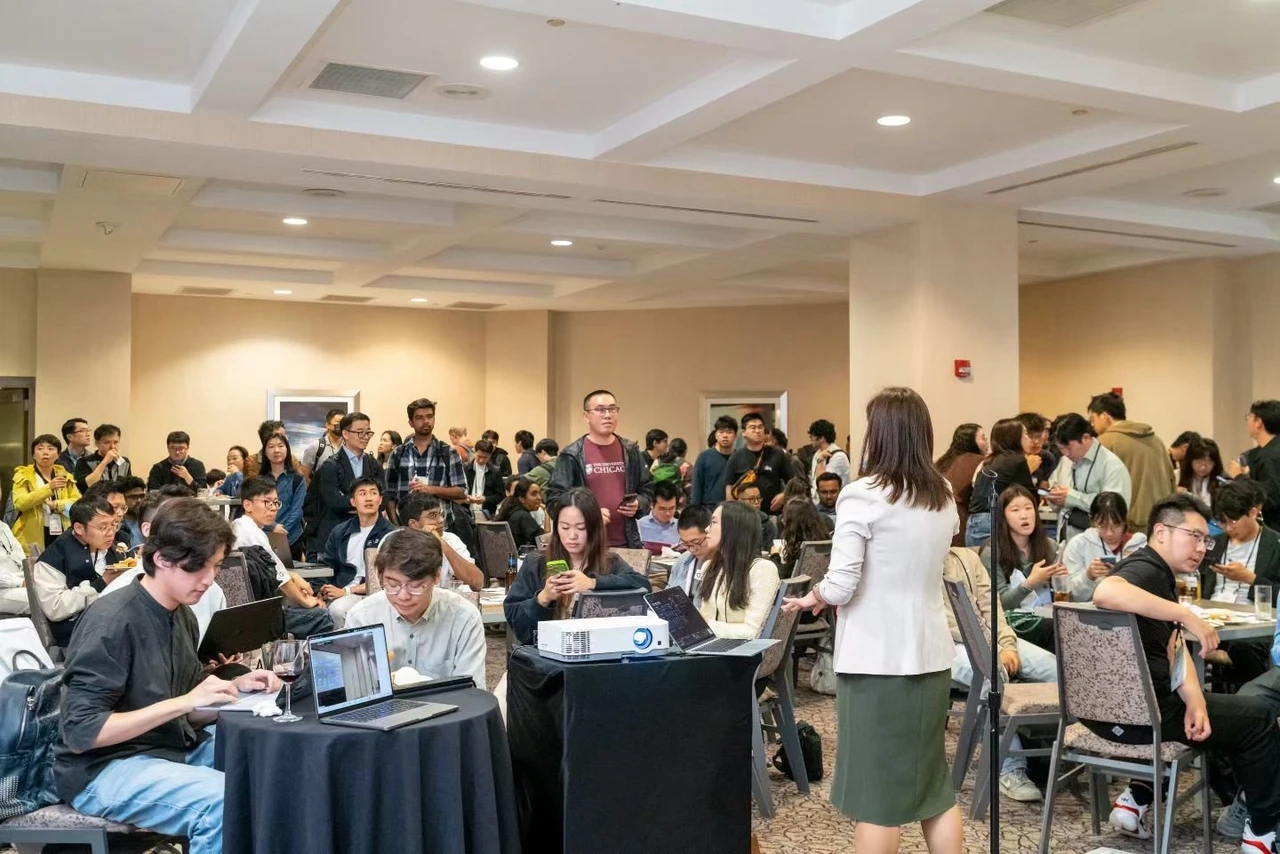
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
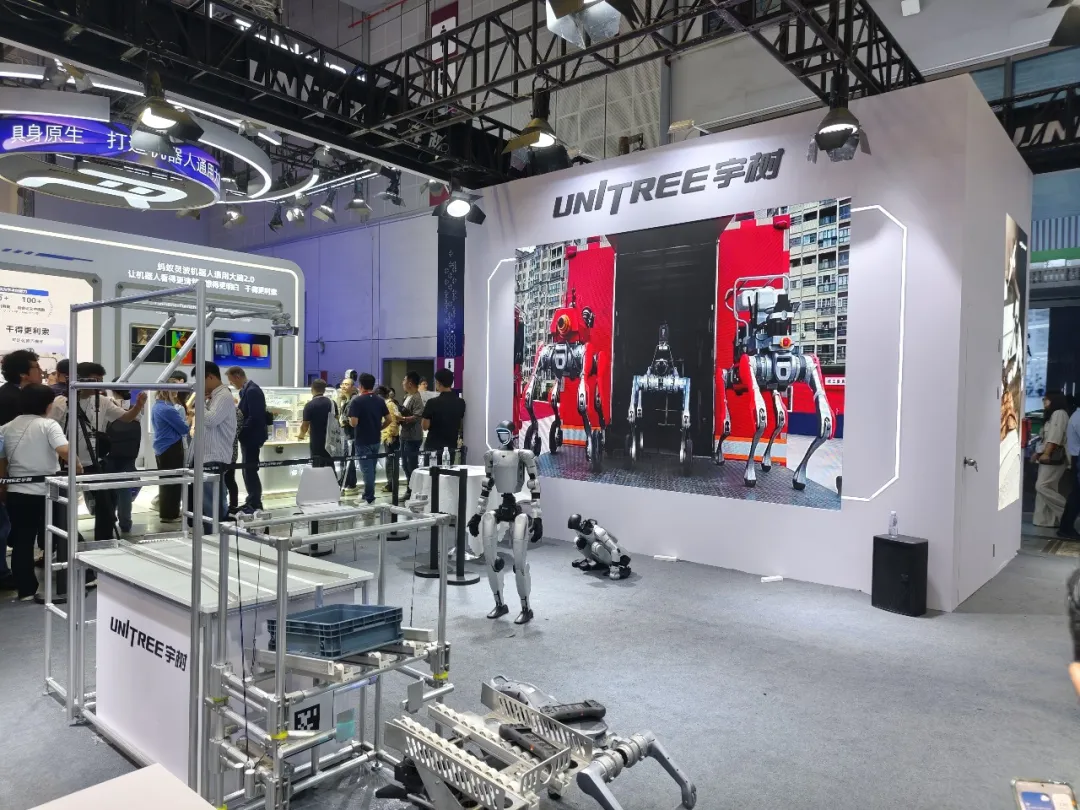
工博会的具身展台「静悄悄」
「宇树这次的展台真小。」 在今年工博会上,我们听到一位观众经过宇树科技展台时发出了这样的感慨。 当时离闭馆这一「下班时间」还有两个多小时,展台上的机器人们已经集体进入了「摸鱼」时间。没有接连不断的运动表演,自然也少了围观的人群。 而此前的 …
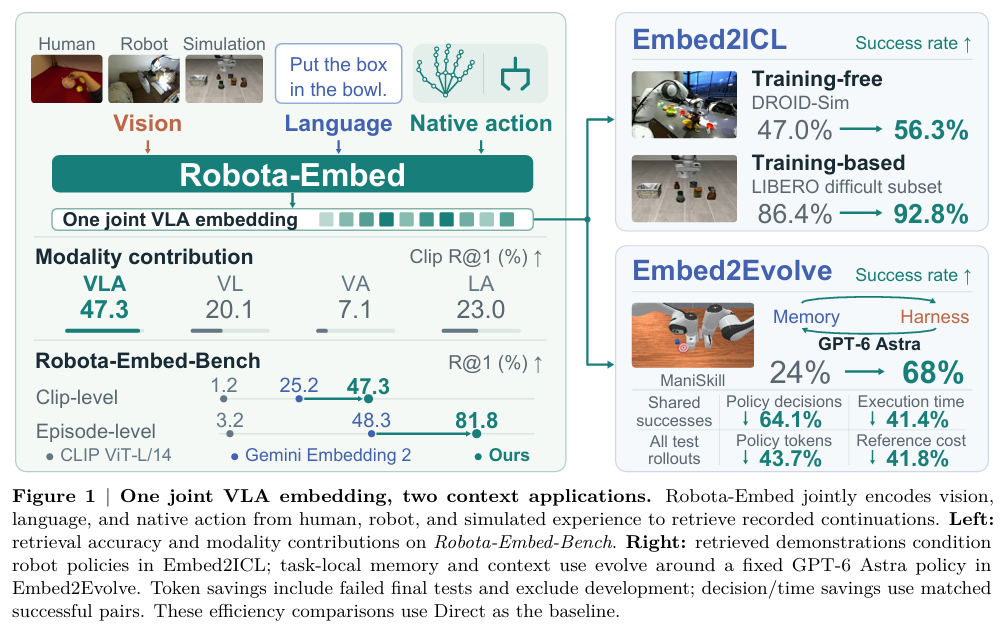
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…
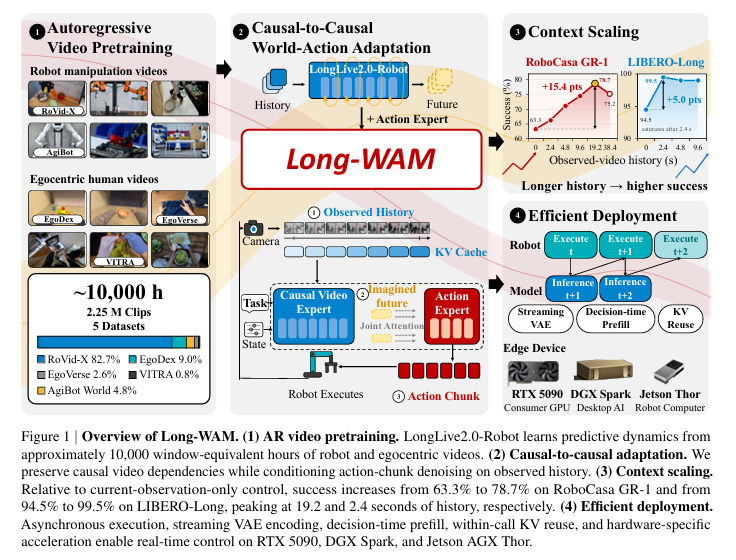
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
Long WAM 发现「能拿到历史」不等于「会用历史」:只有视频底座先以自回归方式学会从过去推未来,拉长上下文才能真正实现性能上涨。基于这一结论,团队将这套世界动作模型打造为可在边缘设备实时运行的系统。上下文时长从 0 秒拓展至 19.2 …
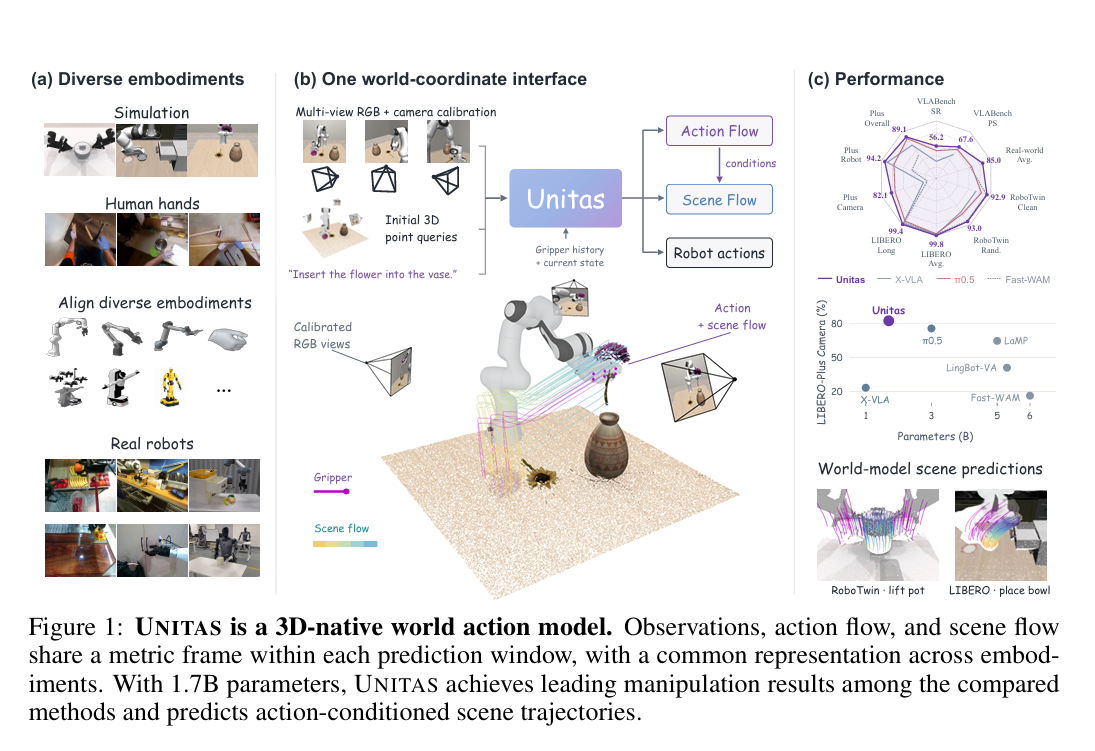
贾奎团队新作:让世界动作模型真正理解三维空间
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
传 DeepSeek 将投入具身智能赛道,中美基础大模型公司齐现重大信号
10 月 12 日夜,有消息传出 DeepSeek 创始人梁文锋近期密切关注具身智能领域,DeepSeek 正在评估是否进入具身智能赛道,方案可能包括亲自组建团队下场研发,或通过投资相关企业切入。另据彭博社报道,DeepSeek 计划领投腾…
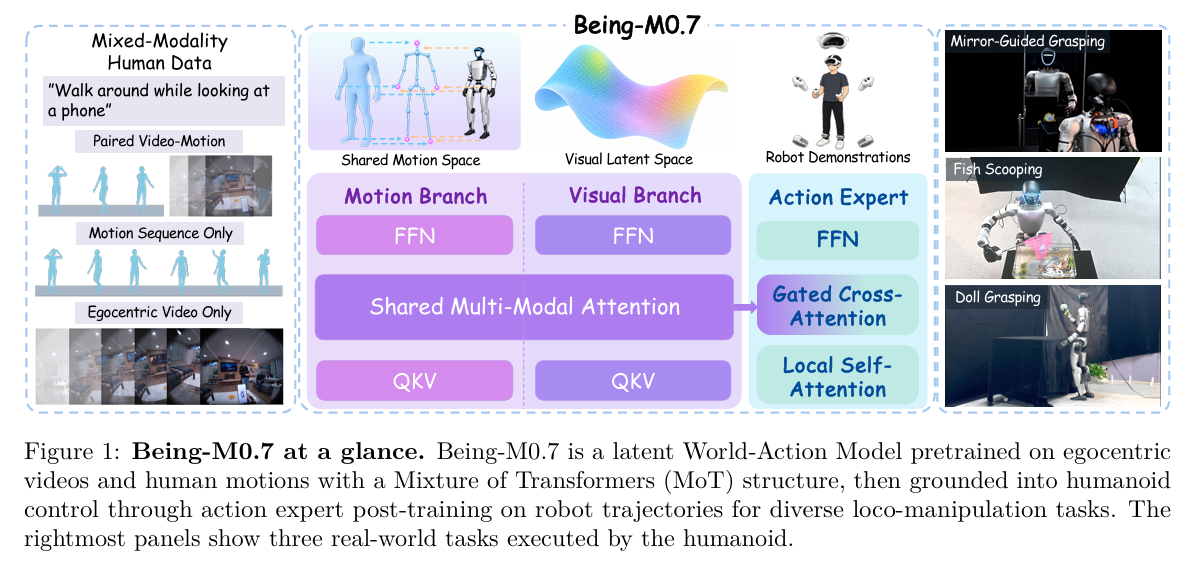
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
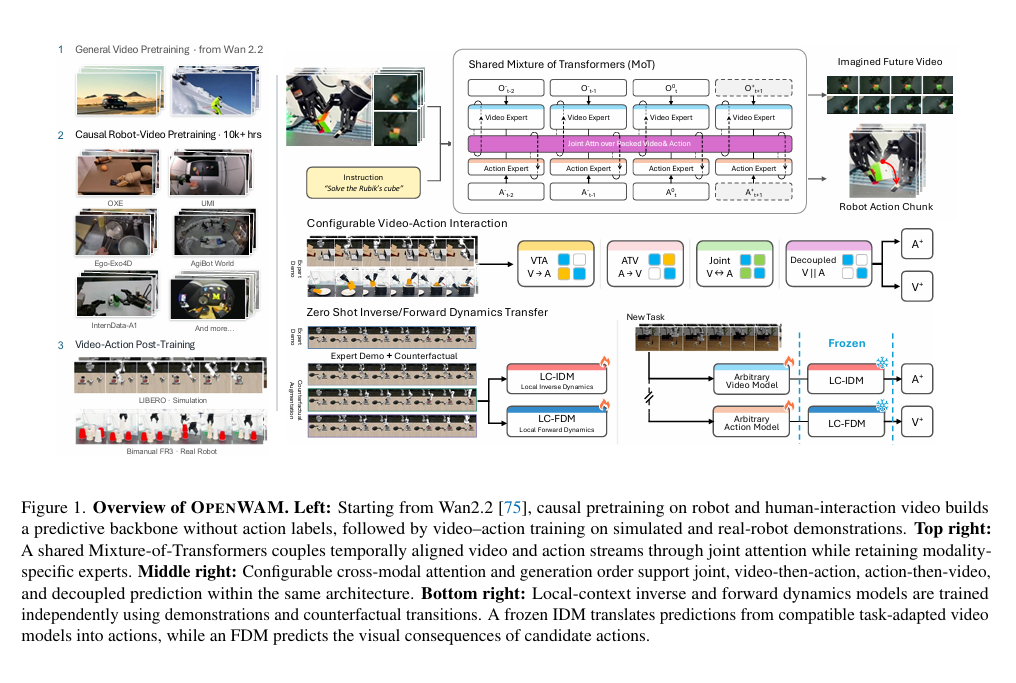
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …
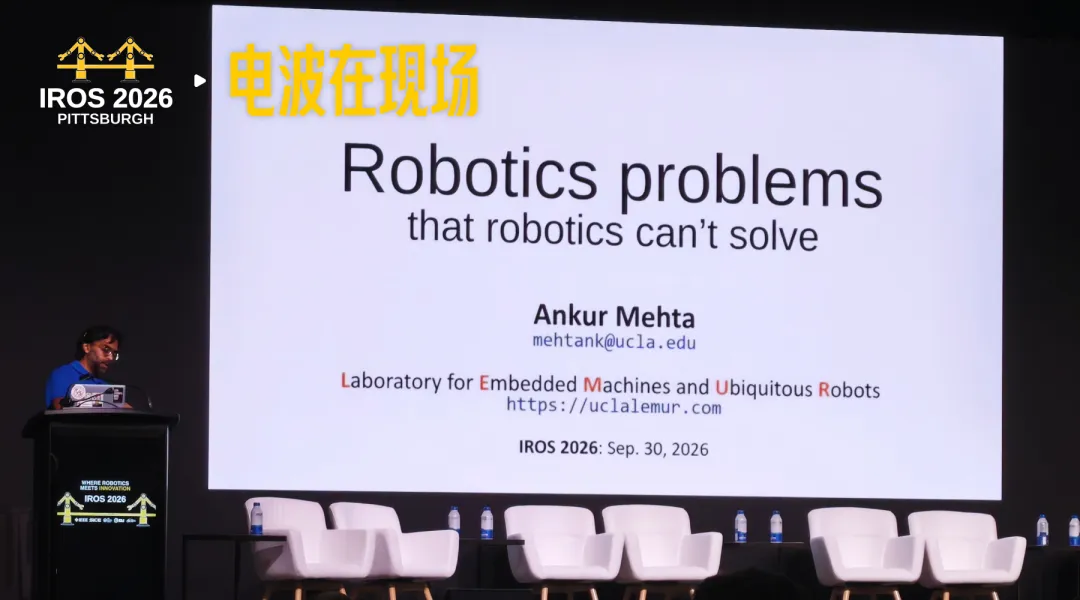
UCLA 的 Ankur Mehta 谈机器人、公众信任与资源约束
9月30日,国际智能机器人与系统(IROS)2026 大会现场,加州大学洛杉矶分校(UCLA)电子与计算机工程学副教授 Ankur Mehta 在主题演讲中以「机器人难以自解的问题」开场,向台下近半数由课题负责人与学生构成的听众,展示了一组…