

D2
共 130 篇相关内容
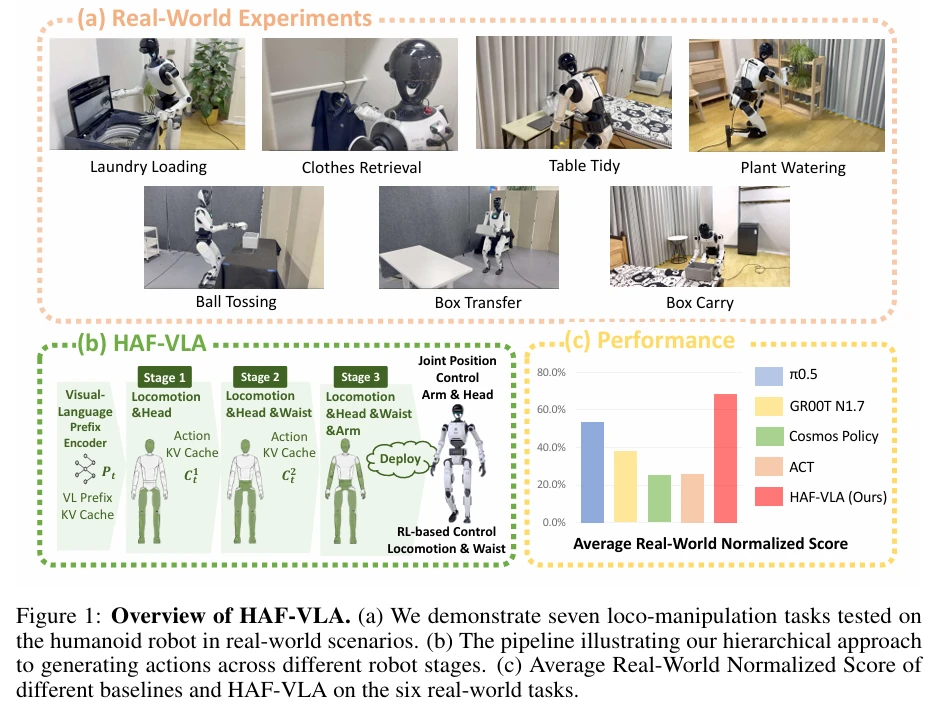
仉尚航等提出 HAF-VLA,让人形机器人分层生成协调的全身动作
仉尚航等提出 HAF VLA,让人形机器人分层生成协调的全身动作 人形机器人要学会自主走向目标、俯身、再伸手抓取,卡点在于全身动作的协同生成。腿、腰、头部与双臂串联在同一条运动学链上:底盘偏移几厘米、腰部角度差几度,手臂就得伸得更远代偿。持…
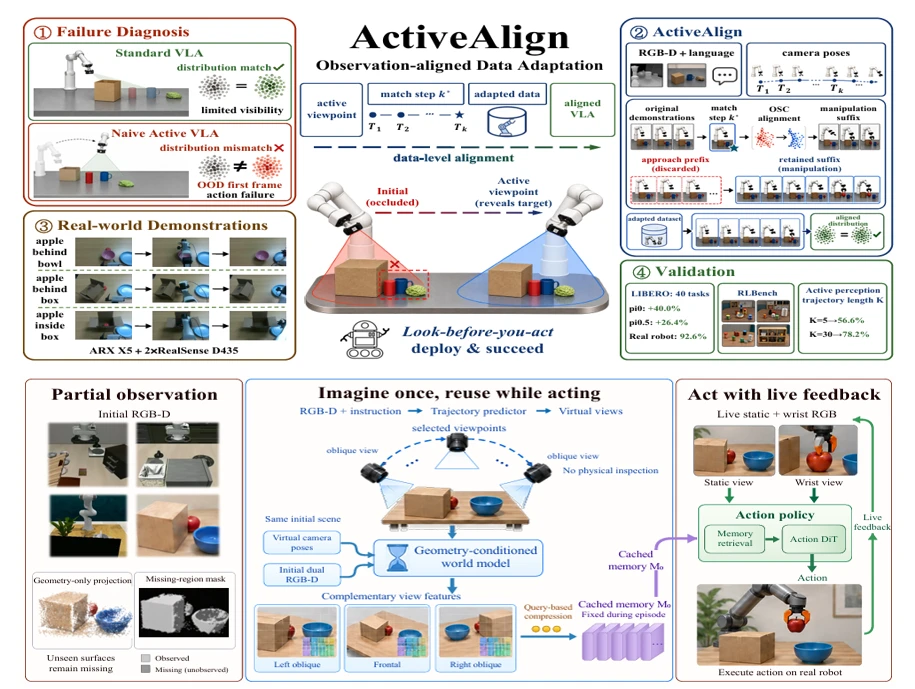
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作 机器人伸手抓取被杂物遮挡的杯子,最直观的解法就是转动腕载相机重新观测。但相机转动会同步改变机械臂构型,策略将面临训练期间从未见过的初始状态,图像、位姿与剩余任务之间的关…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
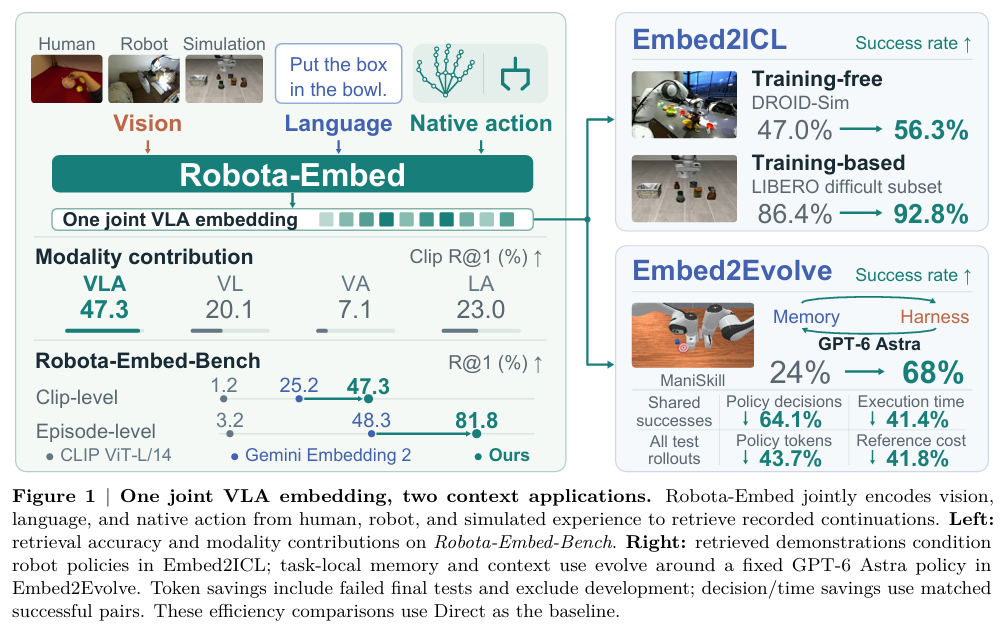
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…
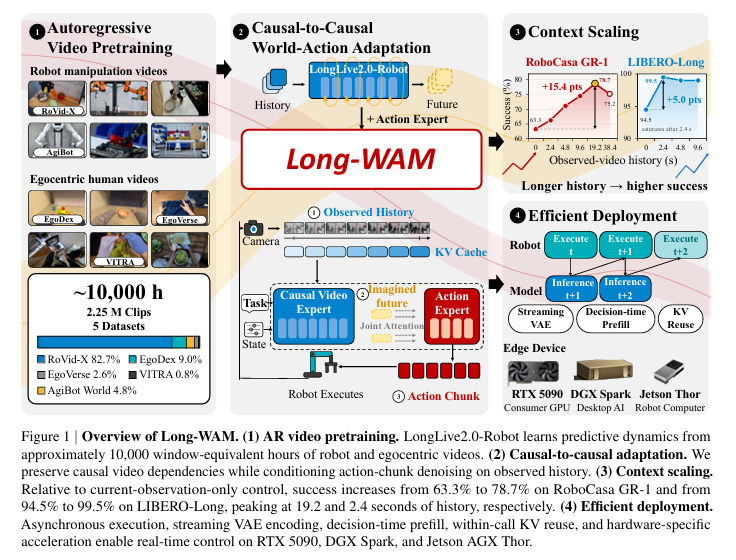
英伟达 Jim Fan 团队新作:只拉长历史解决不了 WAM 短板,核心需靠自回归预测
Long WAM 发现「能拿到历史」不等于「会用历史」:只有视频底座先以自回归方式学会从过去推未来,拉长上下文才能真正实现性能上涨。基于这一结论,团队将这套世界动作模型打造为可在边缘设备实时运行的系统。上下文时长从 0 秒拓展至 19.2 …
「摔倒」方显真差距,I-BFM 把物理交互训进行为基座模型
这两年有不少惊艳的机器人搬箱子的 demo,但不知道大家是否有注意到一个细节,绝大多数 demo 里,一切都是按剧本走的。箱子摆在它该在的位置,机器人站得笔直,一遍过,没有任何干扰,甚至大部分镜头里都没有人的出现。 现实世界不是这样。手会没…
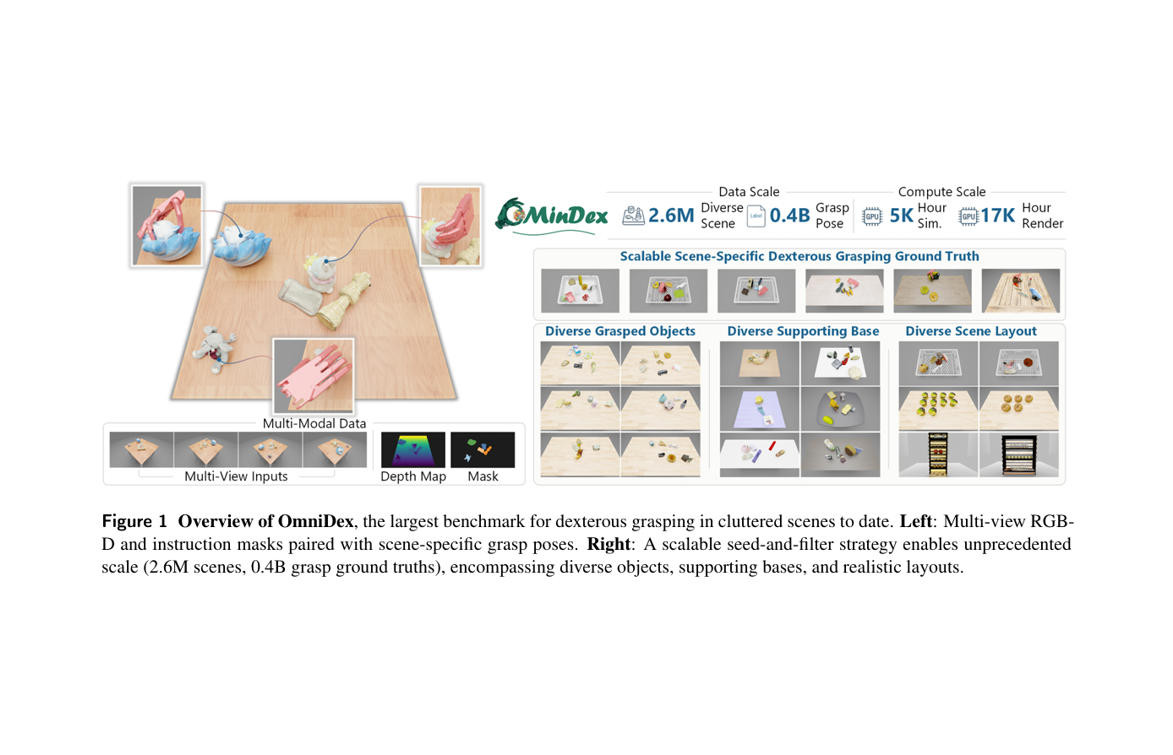
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…
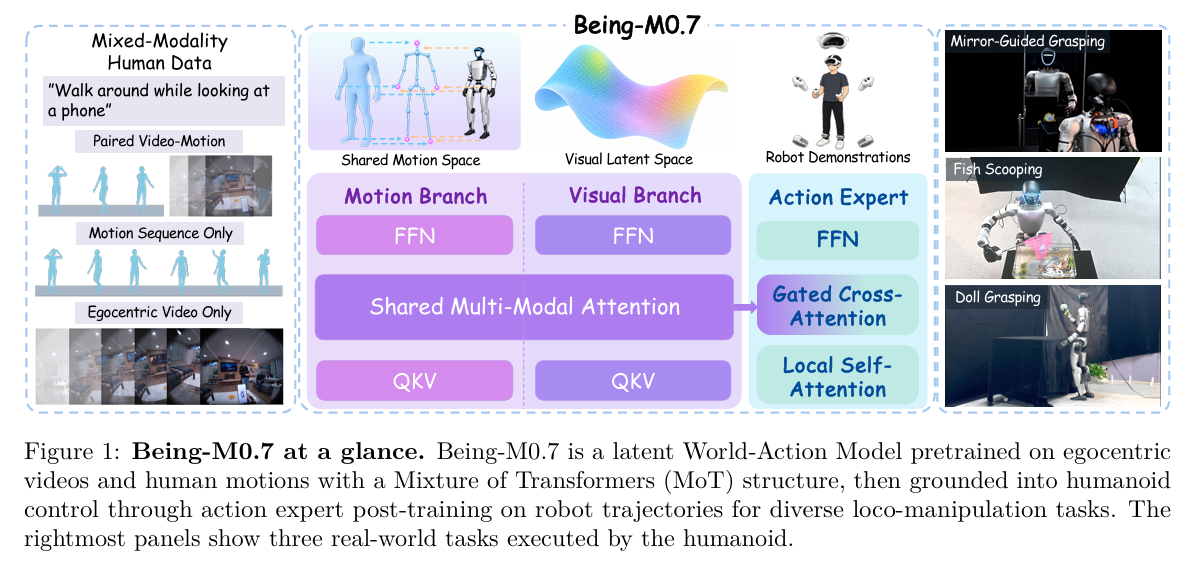
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
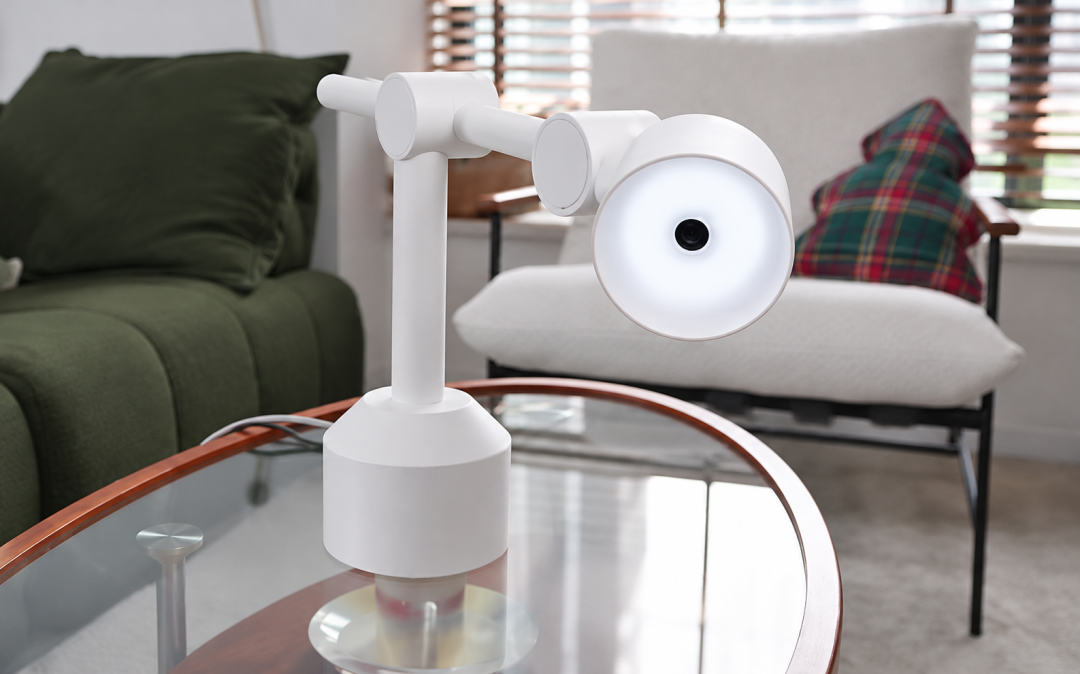
一盏会凑过来让摸头的台灯,你见过吗?
如果一盏台灯把头伸到你手边,你会先摸它一下,还是会被吓一跳? Mira Light 想要的,大概是前一种反应。按照团队公开的交互设计,人把手伸向灯头,它会向前靠近、轻轻蹭动,灯光也随之变暖。手移开后,它再做一个向前追的动作,随后回到照亮桌面…
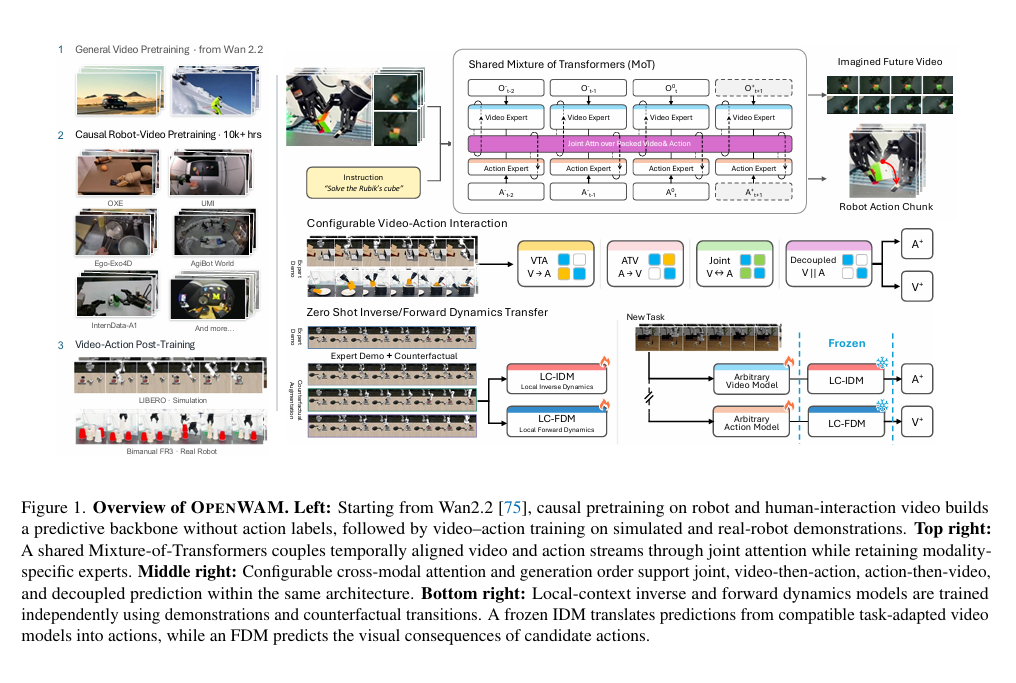
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …
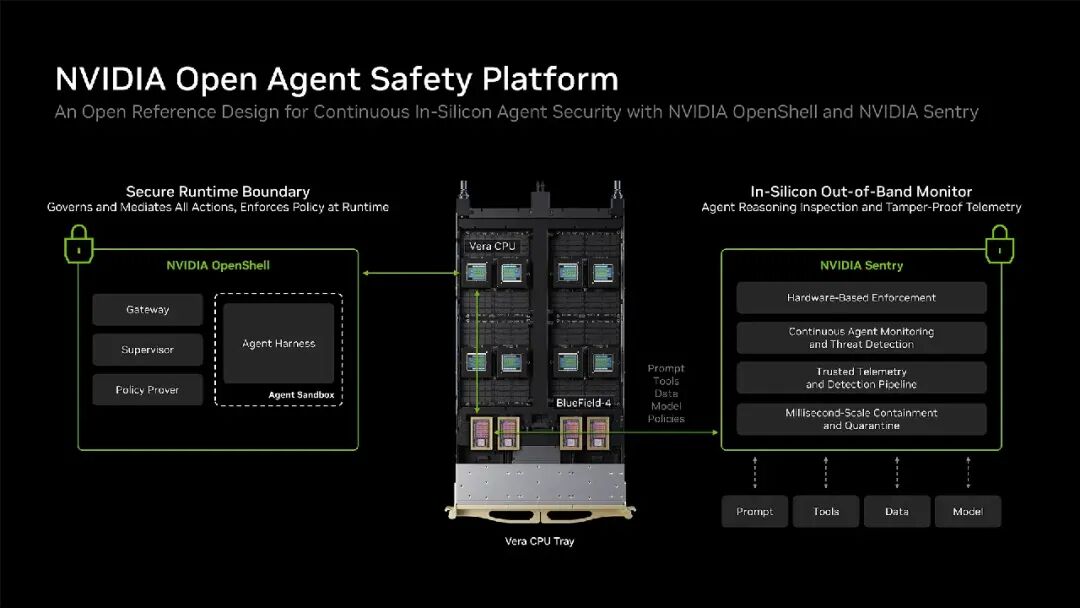
智能体越界后,英伟达把防线推到芯片上
美国时间 9 月 28 日,英伟达发布开放智能体安全平台 Open Agent Safety Platform。平台将开源运行时 OpenShell 与基于 BlueField 4 DPU 的 Sentry 参考设计组合起来:前者限制智能体…

上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
DynaForge 让动态操作的演示不必再靠人手一条条去采集。机器人可在仿真环境自主试跑,从失败回合中学习修正量,把原本失败的轨迹转化为可供策略训练的有效演示。 9 月 22 日,上海交通大学自动化与感知学院联合蓝箭航天空间科技股份有限公司…