
 EN
接收
共 49 篇相关内容
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
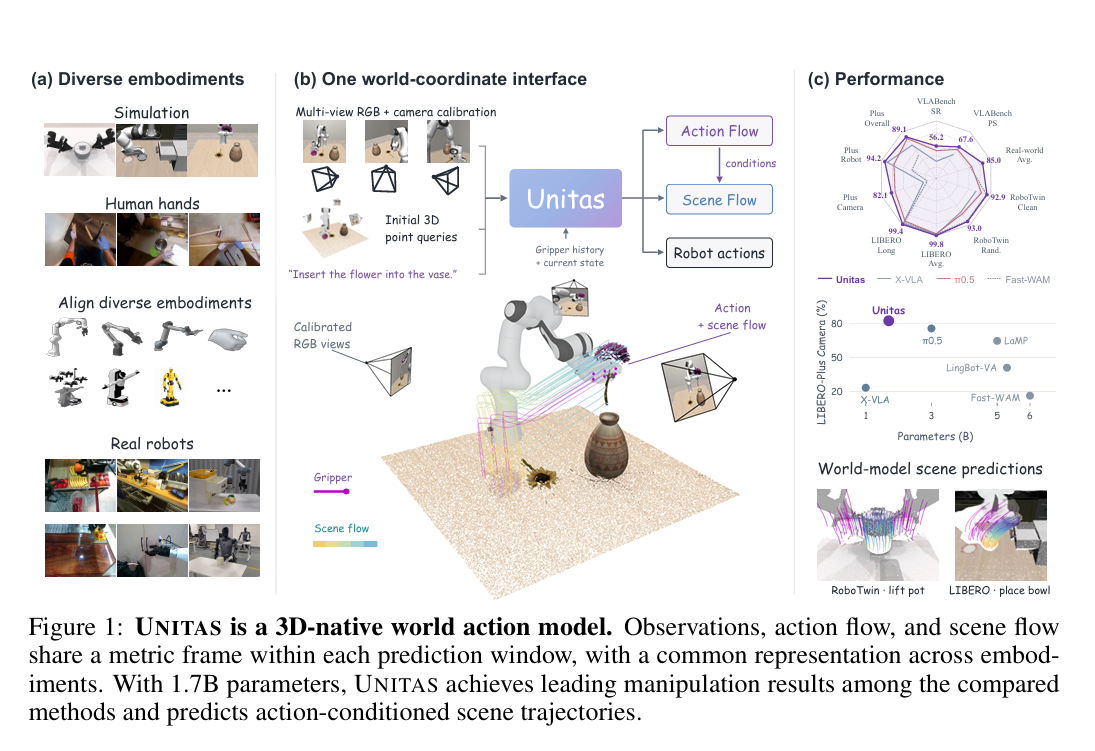
贾奎团队新作:让世界动作模型真正理解三维空间
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
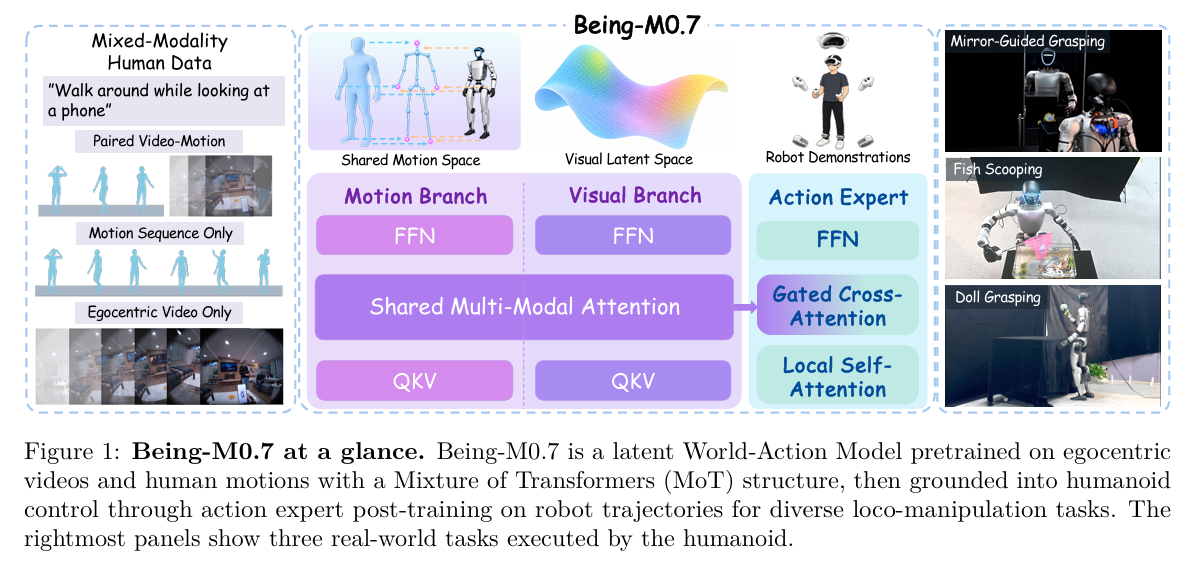
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
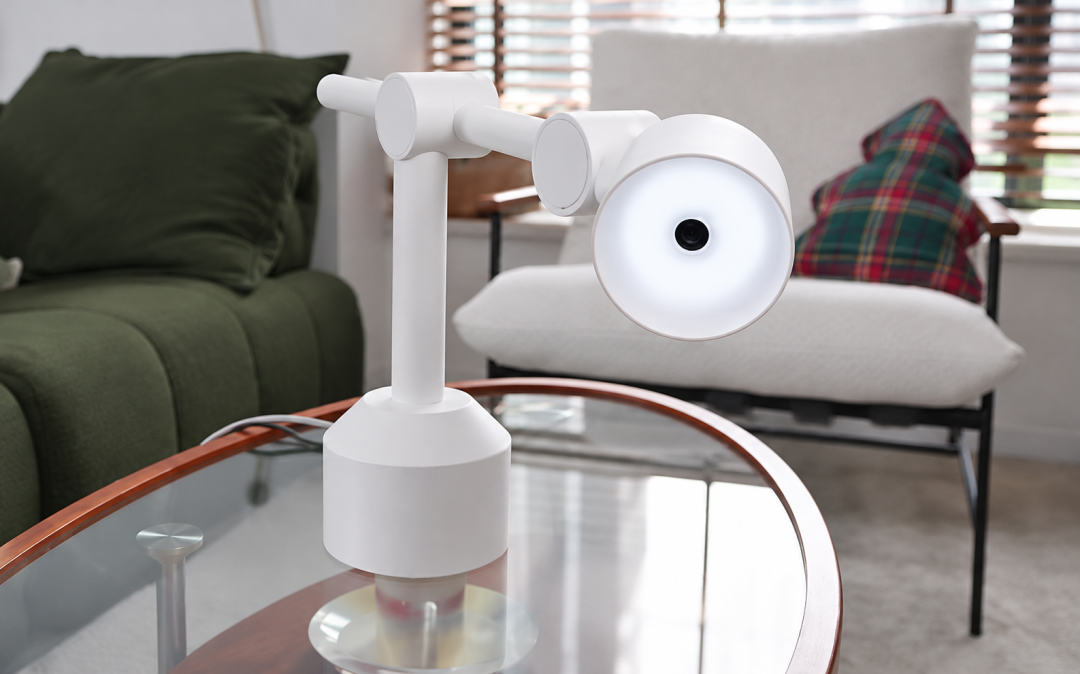
一盏会凑过来让摸头的台灯,你见过吗?
如果一盏台灯把头伸到你手边,你会先摸它一下,还是会被吓一跳? Mira Light 想要的,大概是前一种反应。按照团队公开的交互设计,人把手伸向灯头,它会向前靠近、轻轻蹭动,灯光也随之变暖。手移开后,它再做一个向前追的动作,随后回到照亮桌面…

对话 StageCraft 作者,聊一聊 VLA 从本体迁移到环境变化差在哪
今年 IEEE/RSJ 智能机器人与系统国际会议(IROS)于 9 月 27 日至 10 月 1 日期间在美国匹兹堡召开。 本届 IROS 收录的论文接近 1,900 篇,分设三百多个主题报告场次。 作为机器人领域与 ICRA 齐名的两大顶…
对话 TacVLA 论文团队,触觉该在什么时候更巧妙地发挥作用?
「这种思路谁都有,但是怎么加入进来?」 在 IROS 2026 现场聊到给 VLA 增加触觉时,张恒反复关注的并不是「要不要 touch」,而是另一个更具体的问题:机器人到底应该在什么时候使用触觉? 现在给机器人装上 tactile sen…
对话 IROS 最佳论文奖入围团队:灵巧手的「反内卷」,先让手掌动起来
一只机器人手要拧开防儿童瓶盖,最直接的思路,是让它越来越像人手 。 更多手指、更多关节、更多自由度,再训练一套足够复杂的控制策略。 普渡大学的 周于皓 和合作者却给出了另一个答案: 先别急着继续加手指,让手掌也动起来。 在 IROS 202…
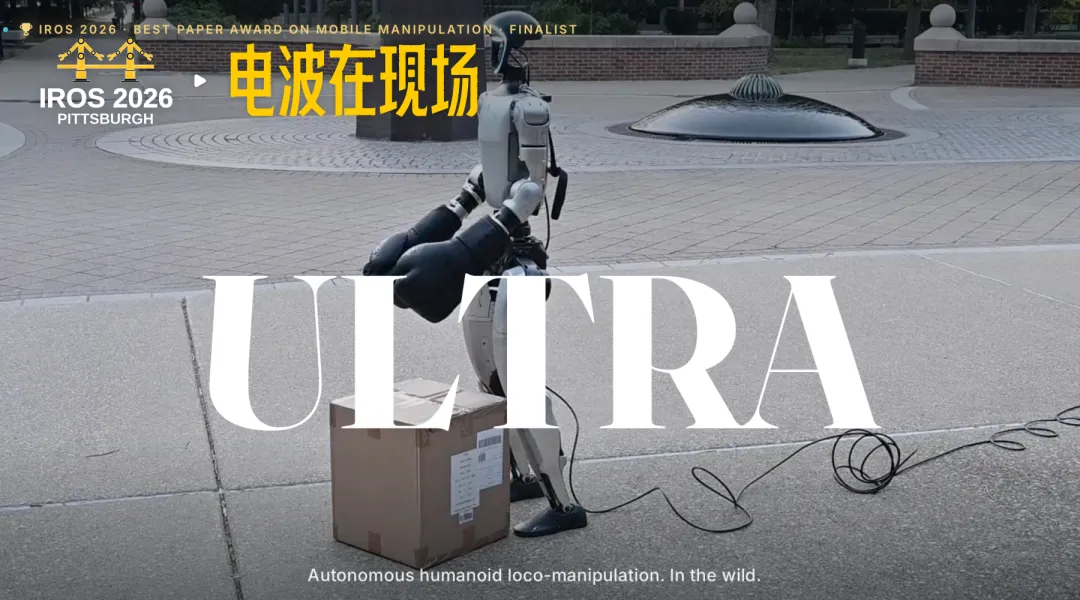
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…

上海交通大学与蓝箭航天团队联合发布 DynaForge,让失败的演示变成能用的训练数据
DynaForge 让动态操作的演示不必再靠人手一条条去采集。机器人可在仿真环境自主试跑,从失败回合中学习修正量,把原本失败的轨迹转化为可供策略训练的有效演示。 9 月 22 日,上海交通大学自动化与感知学院联合蓝箭航天空间科技股份有限公司…
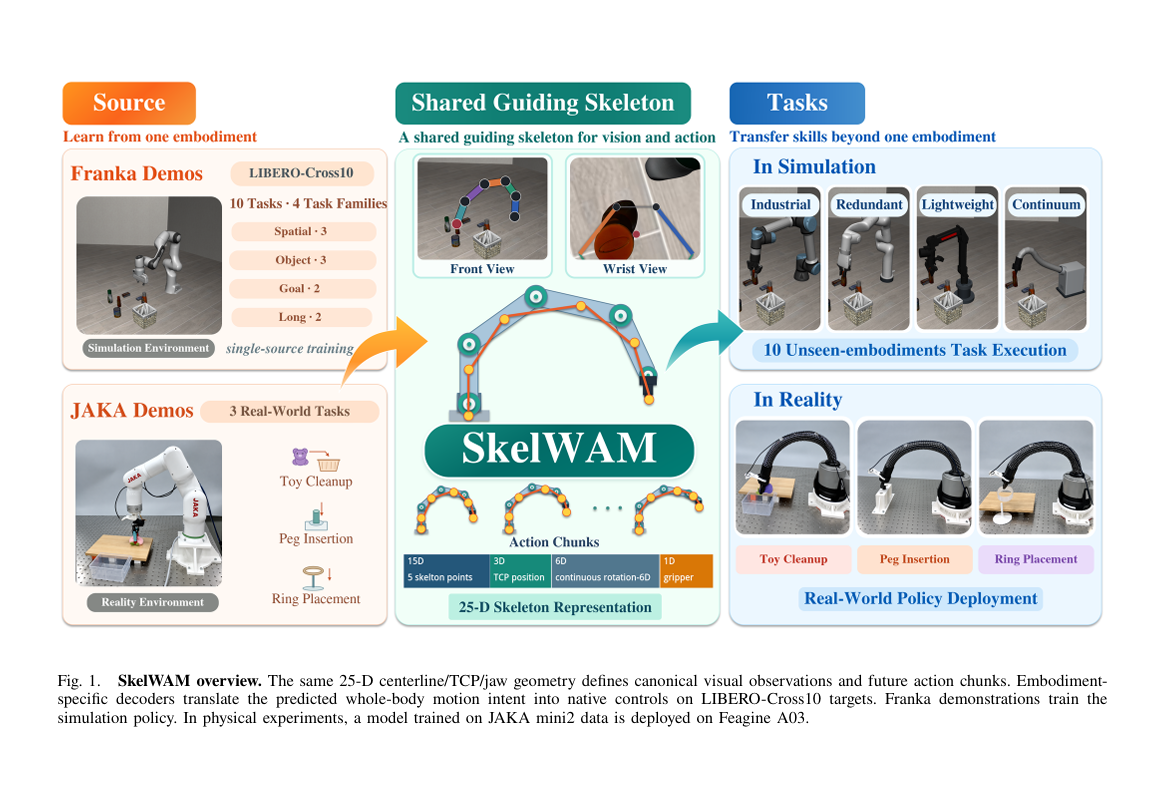
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
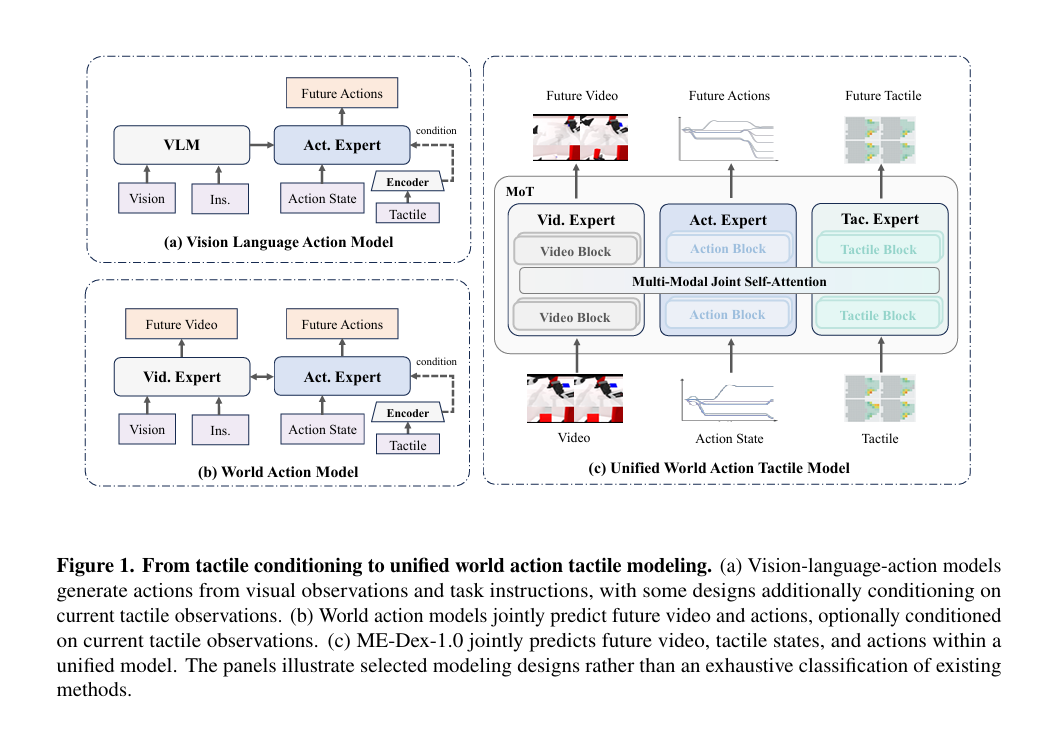
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
ME Dex 1.0 让机器人在输出动作前,预先计算下一步会产生的接触状态。理想汽车基座模型团队将视觉、触觉、动作三路专家模块整合进同一个去噪框架;触觉与图像一样,被视作需要预测的未来观测。团队还借助手部模板,把不同灵巧手、夹爪的触觉信息对…