

4D
共 101 篇相关内容

国产 4D 世界模型升级,MoWorld 2.0 依托昇腾加速落地
11 月 4 日,世界互联网大会「发展新质生产力 强劲增量看 AI」主题论坛现场,魔芯科技创始人兼 CEO 陈天润,联合具身智能、文化旅游、时空地理信息三大方向的国家人工智能应用中试基地代表,正式发布基于华为昇腾原生打造的 4D 世界模型 …
百万小时背后,数据生意正在重新分工
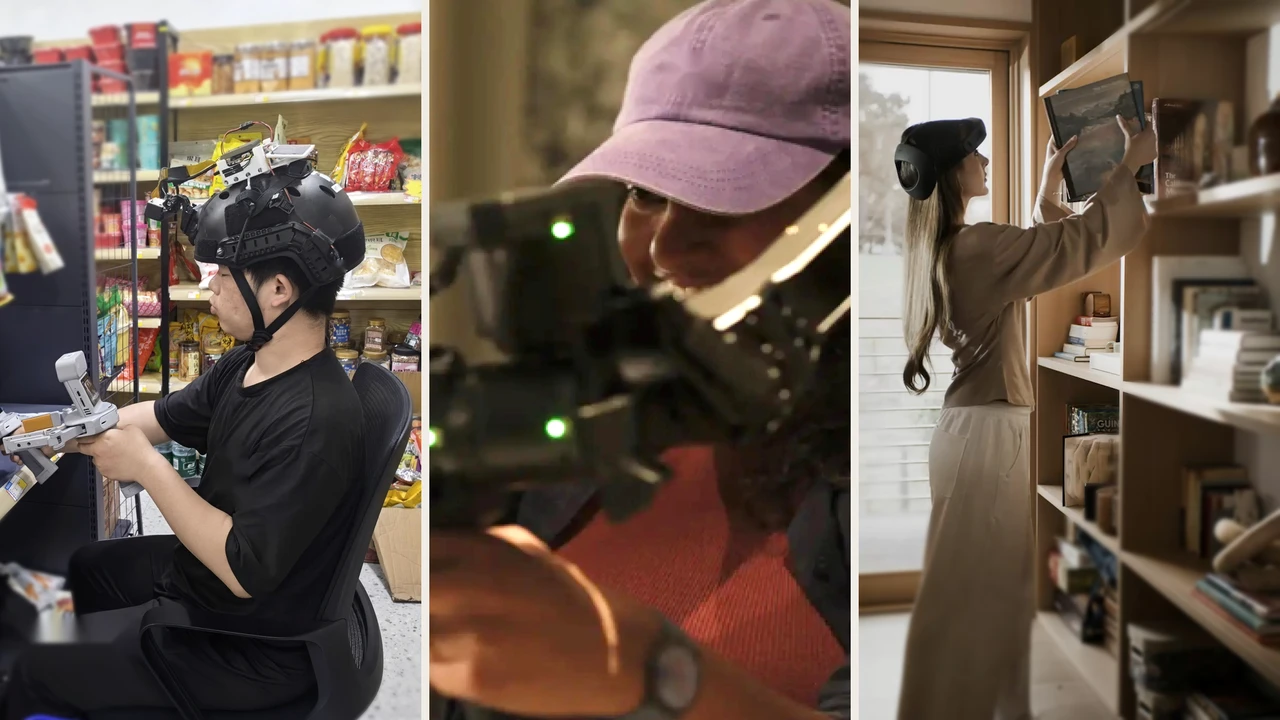
一位为机器人训练数据订单组织采集团队的中间商最近向我们透露,生意越来越难做了:合同约定每小时 50 元,但视频通过基础质检之后,还要被客户逐段评定任务复杂度,简单和中等难度的片段可能不再计费,只有复杂任务进入最终结算。 如果复杂片段只占全部…
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
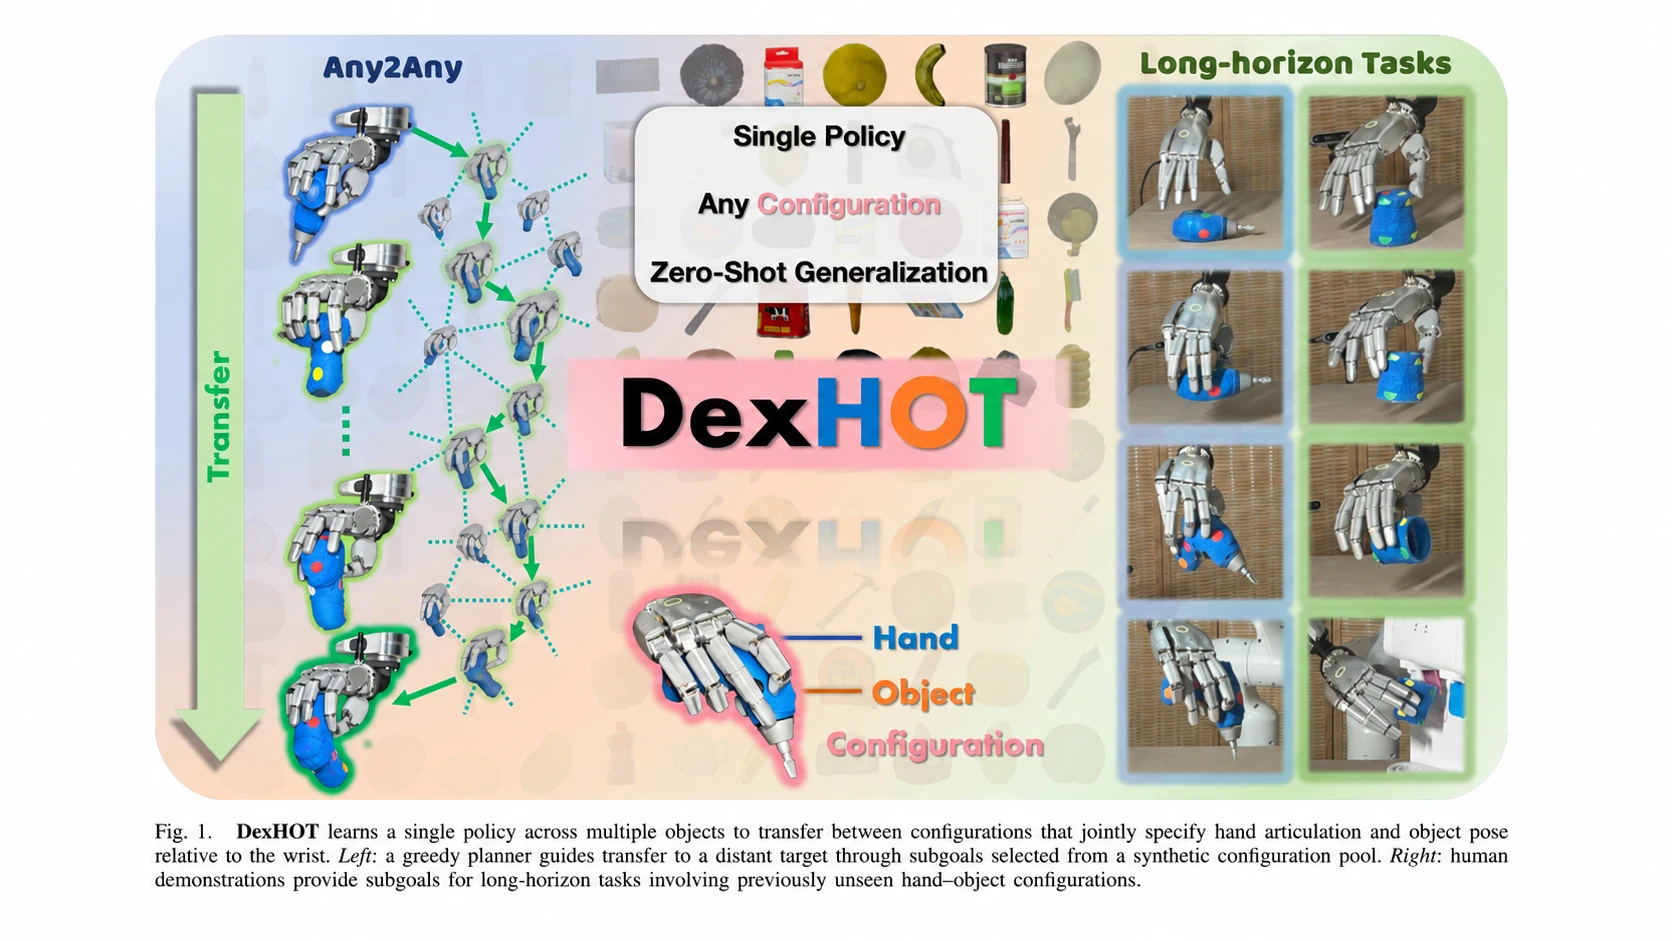
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
LiberAI 发布 Liber-0,打通人类动作经验到机器人
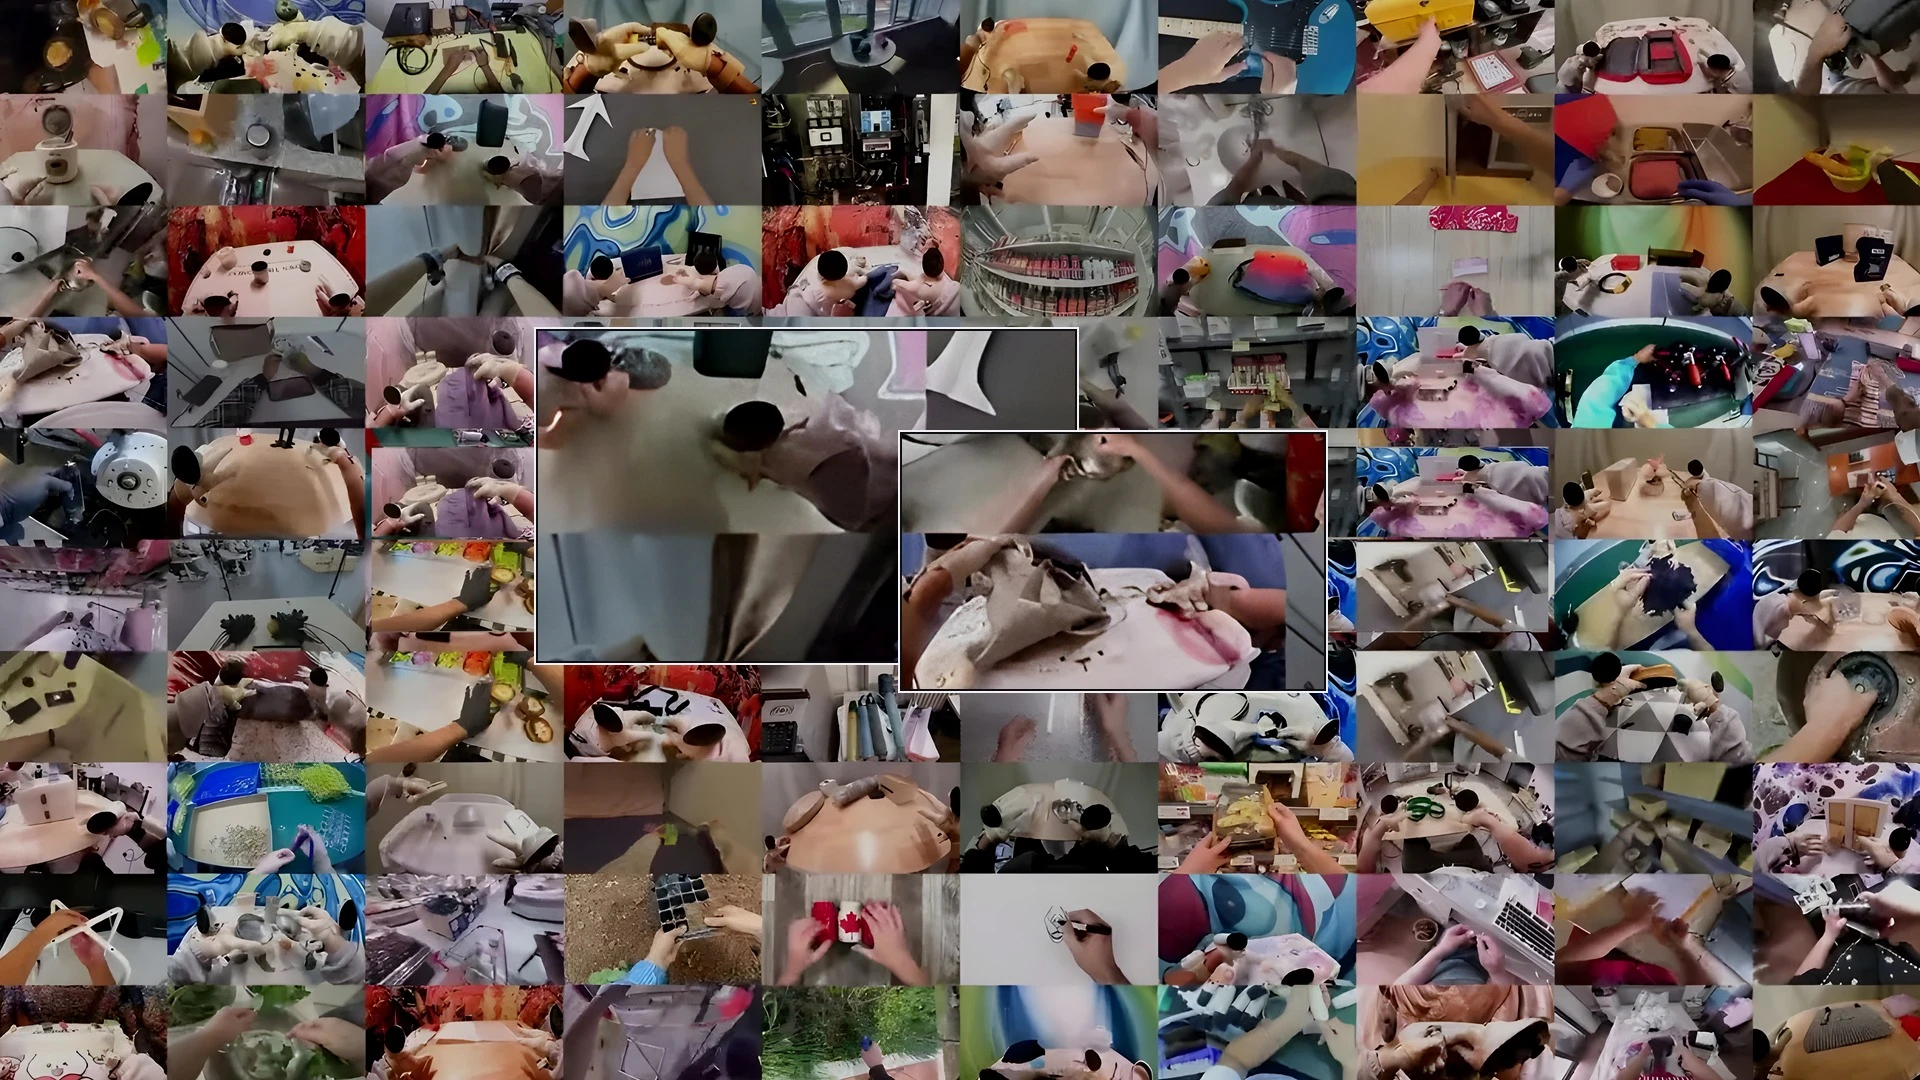
11 月 4 日,物理世界模型初创公司 LiberAI 正式发布世界动作模型 Liber 0。 根据官方信息,Liber 0 在超 220 万小时的人类经验数据上完成预训练。团队采用 GPT 6 提出的 60 项操作任务做零样本评测:任务分…
DreamFree 依托表征蒸馏,脱离未来视频生成实现机器人控制
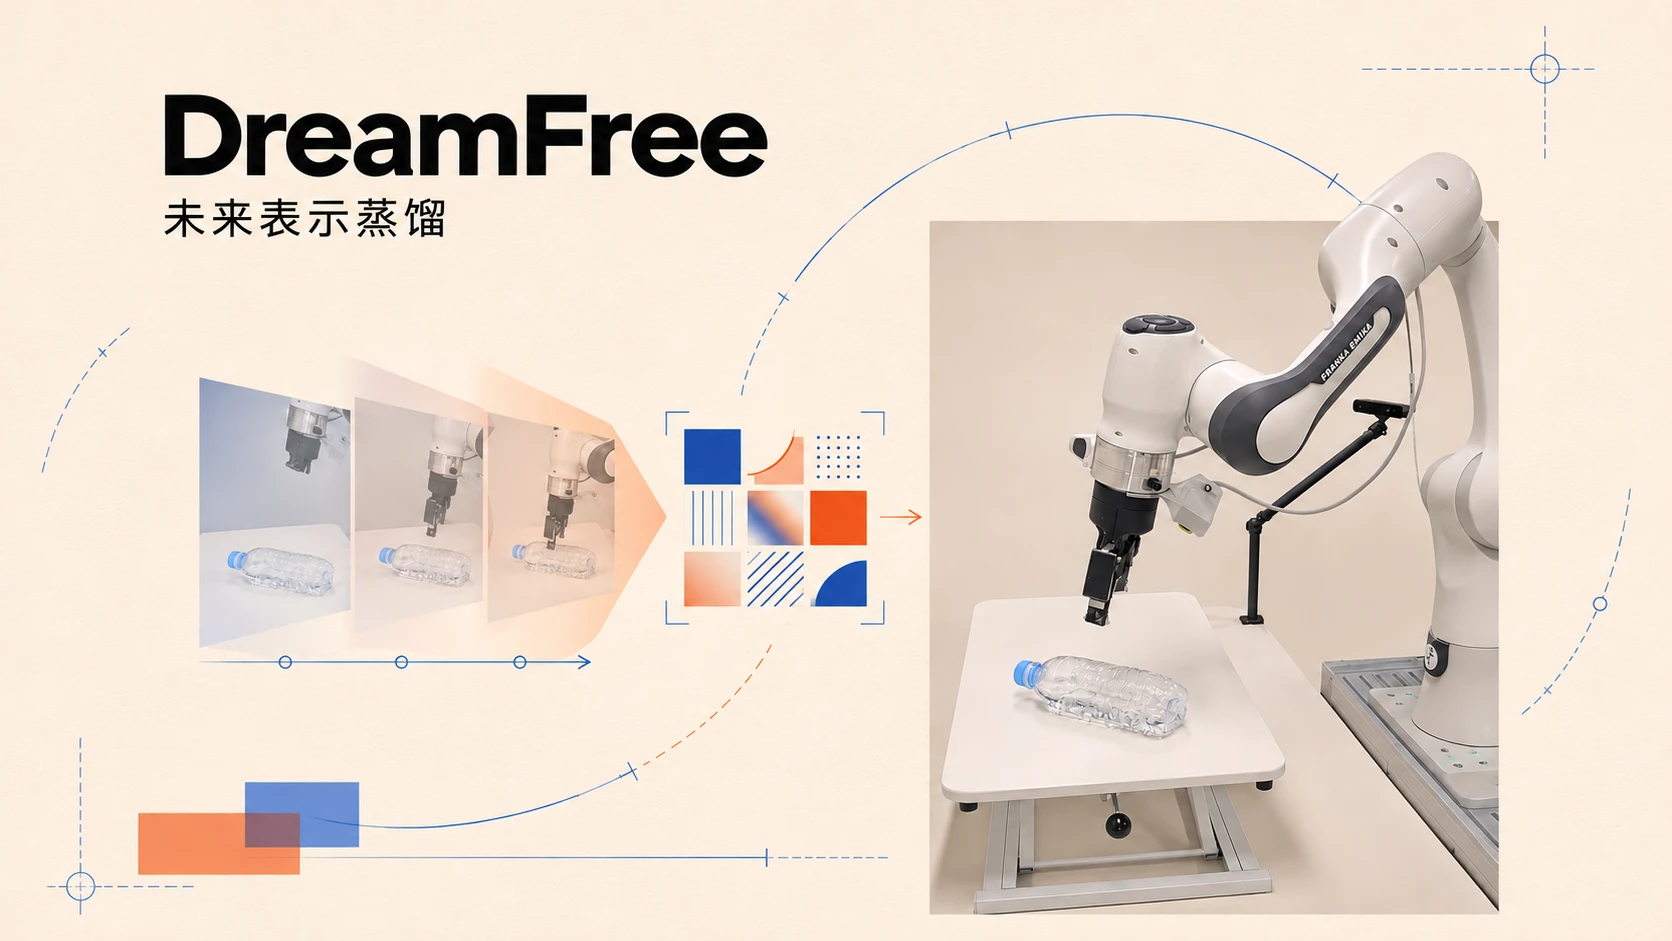
机器人想要学会操作,首先要预判场景接下来会如何变化。不少世界动作模型会借助预训练视频扩散模型完成这件事:先脑补出未来画面,再依据画面输出动作。但生成想象画面是部署阶段成本最高的环节,生成一组动作序列需要执行数十步去噪。一旦想象的画面出现偏差…
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni-robot-agent,迈向 RUA 训练和本地部署
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni robot agent,迈向 RUA 训练和本地部署 在 RoboDojo 上,Qwen3.8 Flash Next 通过直接操控机器人的方式拿到 31.39 分。这个分数,比 …

上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态
上海交大、创智学院、穹彻智能联合发布 UniFlowWAM: 当「流」成为模态 近半年来,有关 WAM 的研究越发出现一种趋势,即将物理世界的信号提取为抽象模态,成为数据并进入编码器中,用于具身模型的学习。积水成冰,随着越来越多的团队叩问什…

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…

智元开始算工时,机器人背后还有多少工程师?
300 多台机器人进入珠海长隆乐园,游客看到的是讲解、猜拳、打乒乓球的机器人。看不见的是另一支队伍。 在 10 月 29 日的智元创新日期间,智元合伙人、高级副总裁王闯回忆,长隆项目最初几乎是机器人与工程师 1:1 配置。这些机器人分散在 …
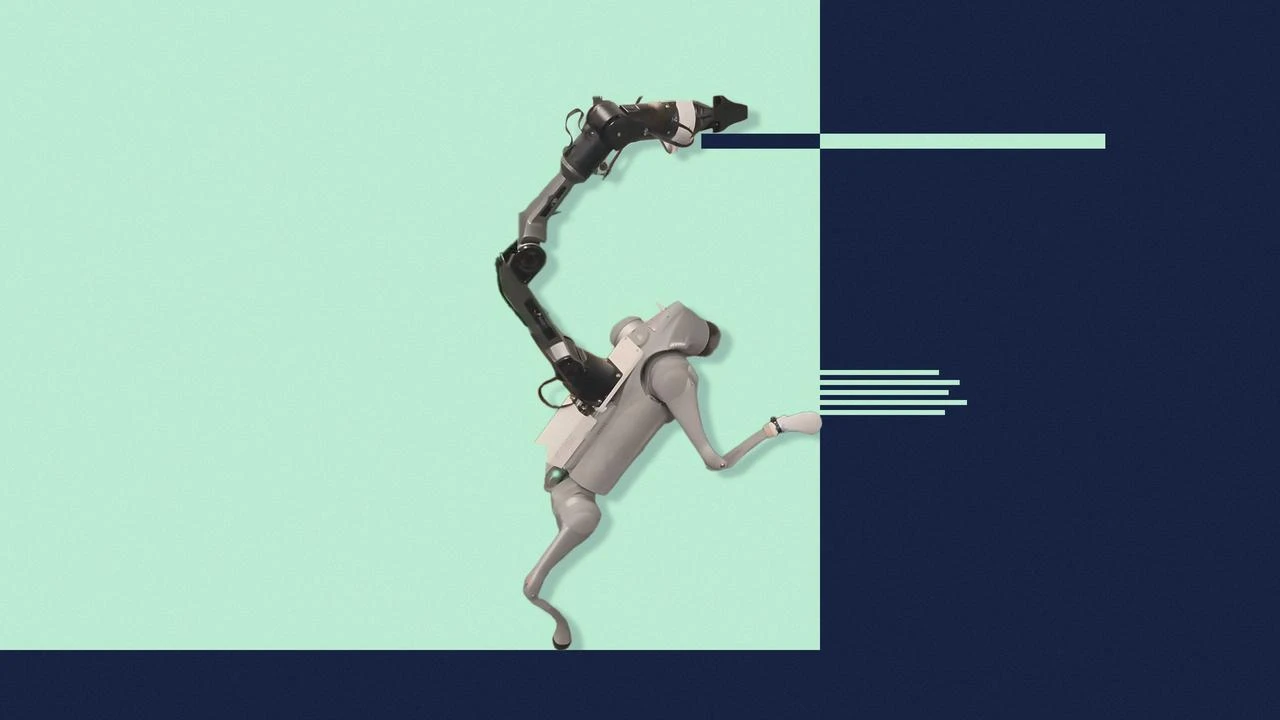
从任务失败中获取新控制器,卡内基梅隆团队用 ELEVATE 帮机器狗补能力
搭载机械臂的四足机器人,比轮式机器人更能适应复杂环境。但却有一个硬限制:所有动作都要提前训练好,存进动作库里。 如果库里没有对应的动作,哪怕换再多任务代码,机器人也做不出这个姿态。 那么机器人可不可以自己发现,任务失败是因为缺少哪个动作,然…
大晓机器人联合南洋理工大学发布可交互世界模型 Mundo
10 月 30 日,大晓机器人联合南洋理工大学 S Lab 发布最新成果 Mundo。这一面向具体环境构建的世界模型,可将少量图像或视频转化为可探索、可交互的三维场景,并支持机器人导航与操作训练。 Mundo 将三维场景表示、物理仿真与视频…
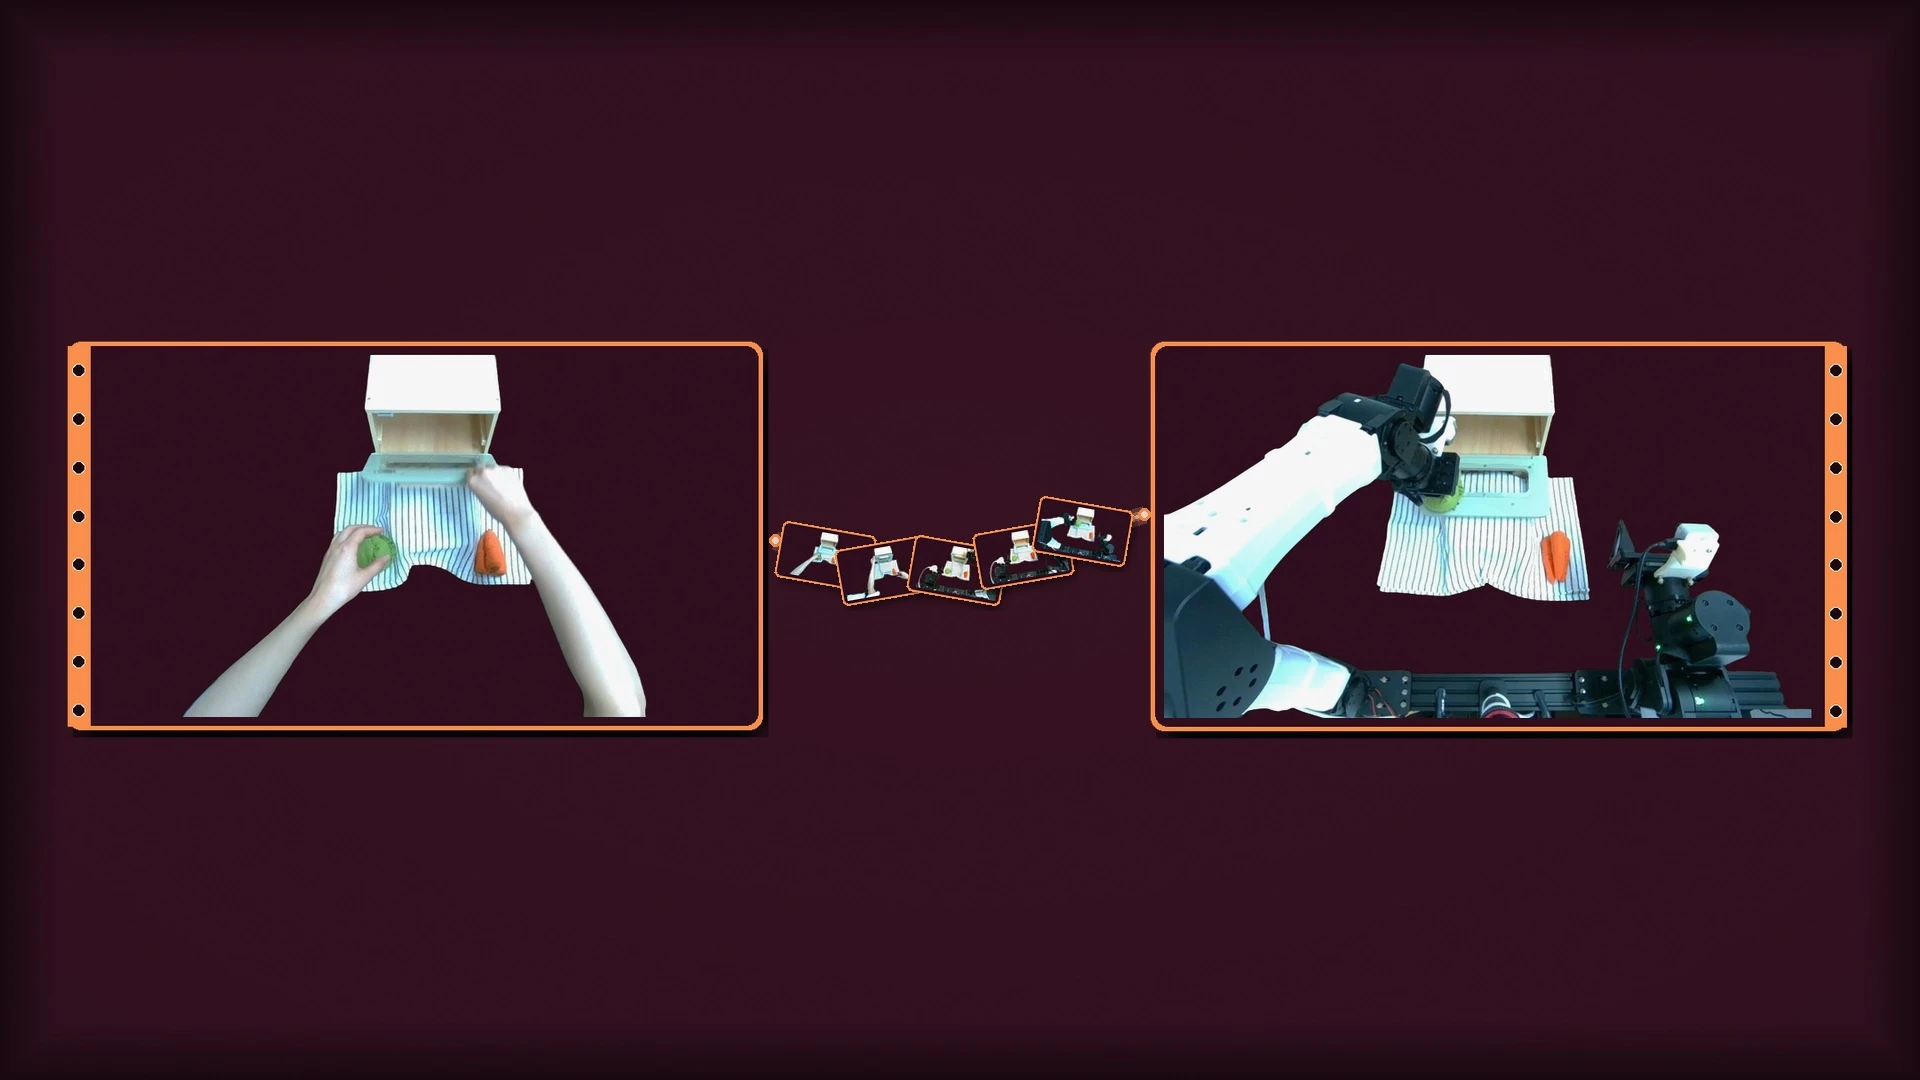
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…