

工具
共 100 篇相关内容
30 次真机任务测试 27 次达标,北大董豪团队让灵巧手换个握法
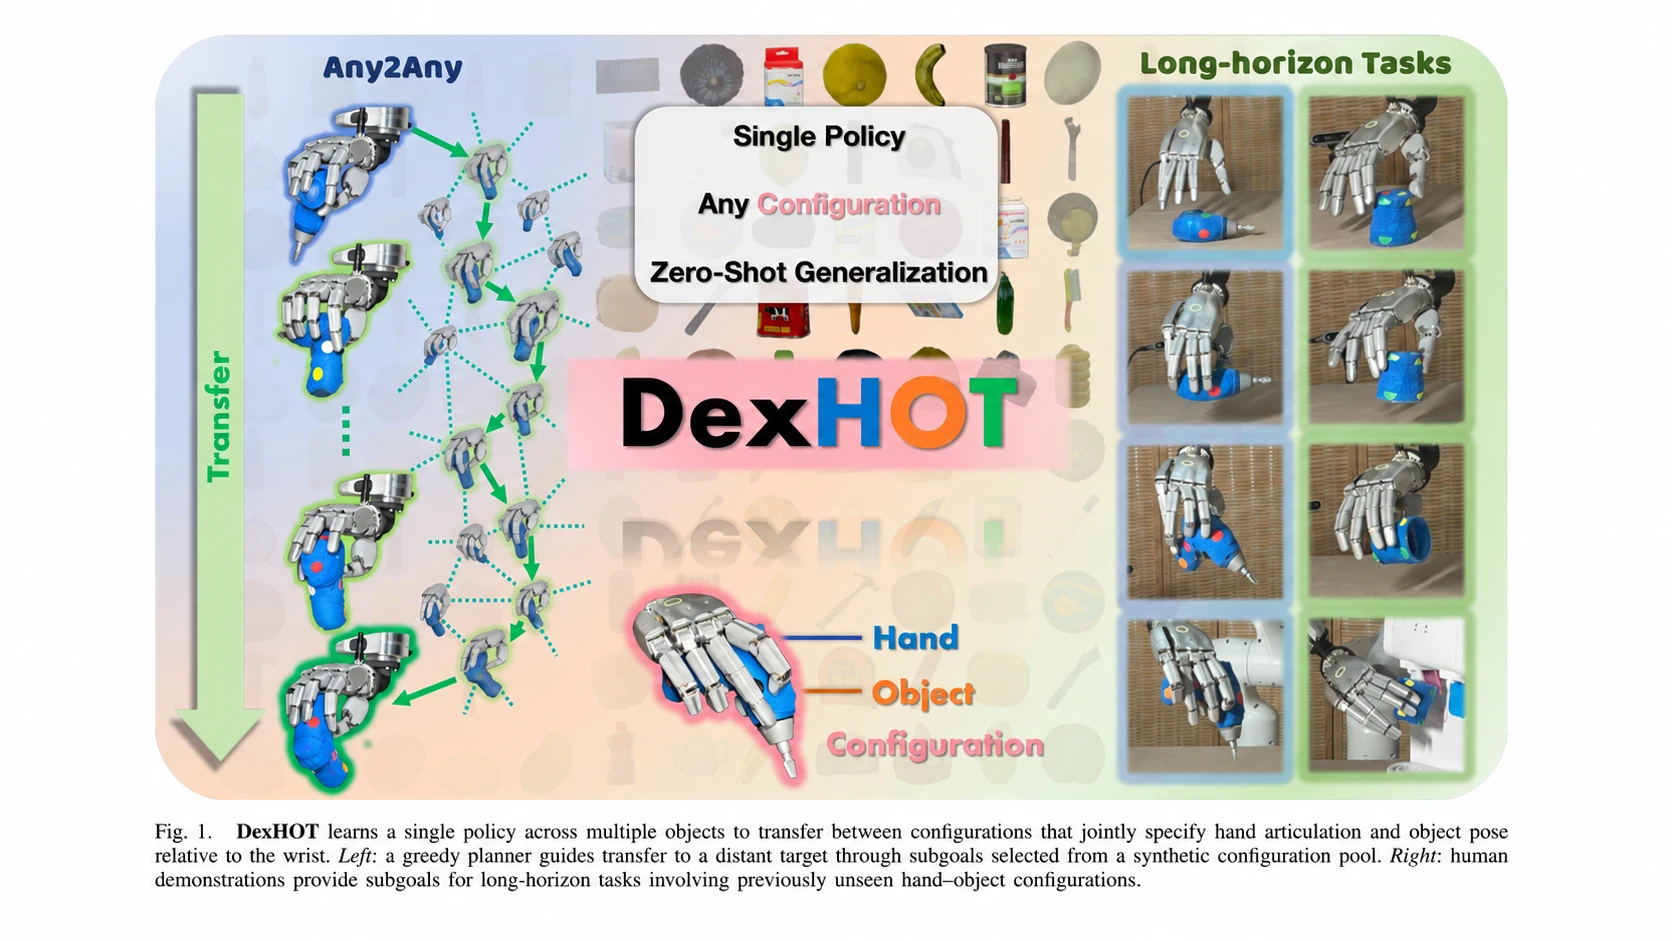
灵巧操作最棘手的难点,在于手该以何种姿态与物体接触。同一个杯子,抓杯沿、握把手、托杯身,即便物体最终位姿完全一致,操作稳定性、能否衔接后续动作也天差地别。 针对这个问题,11 月 3 日,北京大学计算机学院前沿计算研究中心、多媒体信息处理全…
下载破 220 万,蚂蚁灵波 LingBot 亮相乌镇峰会
11 月 2 日至 5 日,2026 世界互联网大会乌镇峰会在浙江乌镇举办,本届大会主题为「开源开放 共建共享 —— 携手构建网络空间命运共同体」。 据封面新闻报道,蚂蚁集团旗下具身智能公司蚂蚁灵波,携全栈开源的机器人通用大脑亮相本次峰会,…
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni-robot-agent,迈向 RUA 训练和本地部署
开源模型也能直接操作机器人!清华 x 伯克利重磅发布 uni robot agent,迈向 RUA 训练和本地部署 在 RoboDojo 上,Qwen3.8 Flash Next 通过直接操控机器人的方式拿到 31.39 分。这个分数,比 …

对话 Copper-Policy 团队:从像素预测走向紧凑世界表征
为了让机器人具备更强的认知与物理交互能力,研究者开始探索世界动作模型(WAM)。WAM 通过视觉动力学预测场景的演化,将「世界应当变成什么样」与「机器人如何实现这一变化」联系起来。即使测试时不生成未来,联合训练的收益仍然存在。 那么,WAM…
故障率从 10% 到 0.5%:一只灵巧手的进厂考试
一只灵巧手拿起螺丝枪,为另一只待出厂的灵巧手完成性能测试。这是临界点在 10 月 29 日智元创新日灵巧操作分论坛上,通过跨城连线展示的一个生产测试工位。 在绍兴临界点卧龙联合生产制造基地,机器人需要完成上料、扫码、装夹、拧固、启动测试设备…

智元开始算工时,机器人背后还有多少工程师?
300 多台机器人进入珠海长隆乐园,游客看到的是讲解、猜拳、打乒乓球的机器人。看不见的是另一支队伍。 在 10 月 29 日的智元创新日期间,智元合伙人、高级副总裁王闯回忆,长隆项目最初几乎是机器人与工程师 1:1 配置。这些机器人分散在 …

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…
智元升级 Genie Sim,柔性仿真贯通训练与评测
叠毛巾、收紧束口袋,对人来说是简单操作,对机器人却并不容易。布料和绳索会随着抓取、挤压持续变形,接触和摩擦也会改变后续操作条件。仿真如果无法还原这些变化,机器人就可能在虚拟环境中表现良好,到了真实环境却操作失败。 10 月 28 日,AI …
丝杠还在等特斯拉
特斯拉第三季度业绩电话会上,有分析师追问:既然 Optimus 的手部设计还没有完全定型,为什么要提前启动生产爬坡? 马斯克解释,特斯拉正在同步推进机器人制造、供应链建设、硬件设计微调和 AI 软件开发。随后,他用一句赌场黑话形容这种做法:…
小米披露 21 自由度仿生手,构型来自 1,827 个工厂 SOP
10 月 27 日,小米技术披露了一款 21 自由度仿生灵巧手,由 26 个电机混合驱动,配有 1,500 点高密度全掌触觉。它的构型来自小米汽车智能制造部中试中心的 1,827 个真实作业 SOP(标准作业程序),小米以此为依据敲定这只手…
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
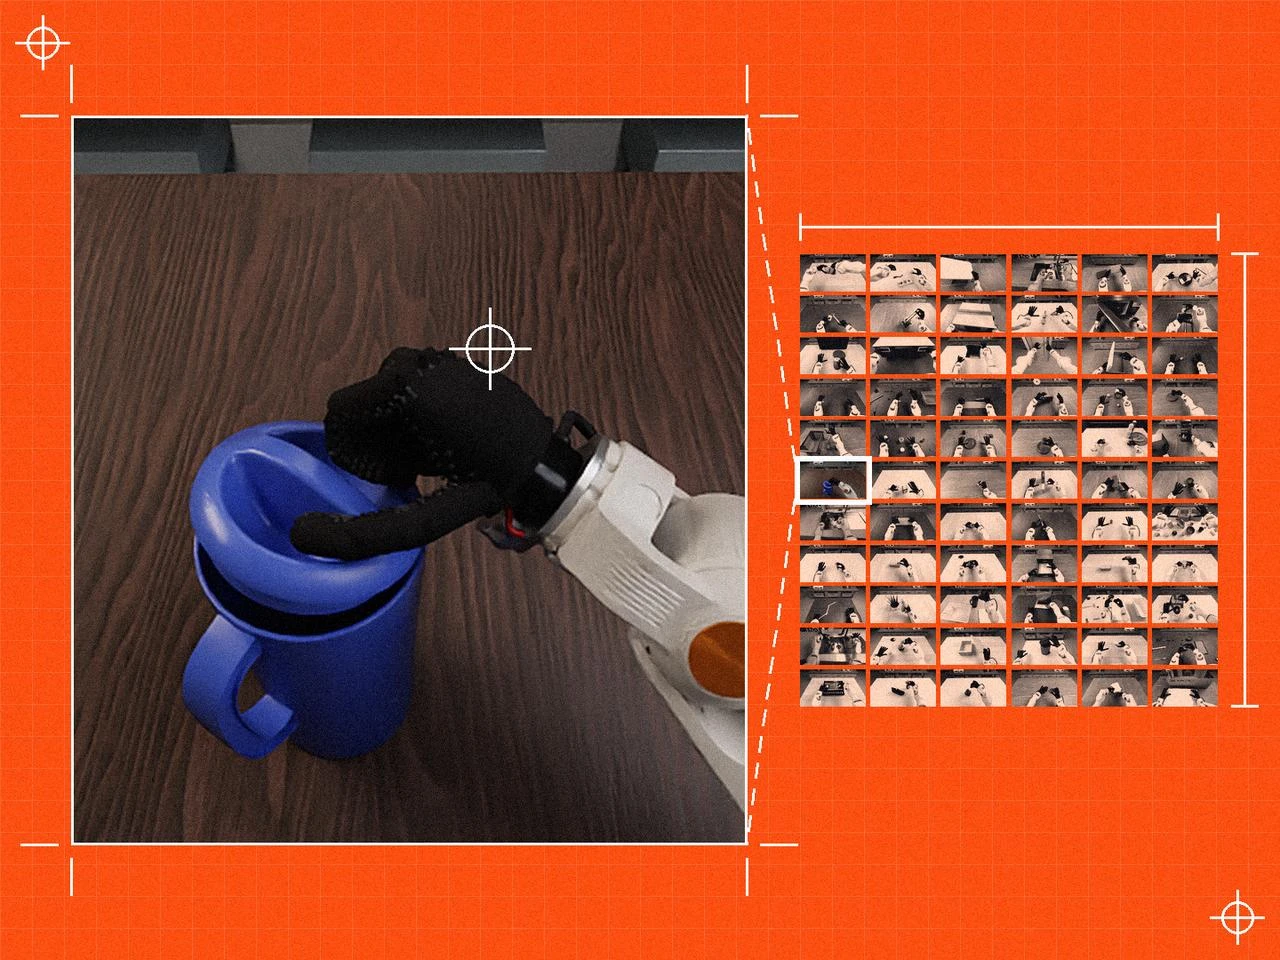
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
Anthropic 首次公开招股书:指数级增长、5,000 亿算力与资本竞赛
Anthropic 首次公开招股书:指数级增长、5,000 亿算力与资本竞赛 10 月 26 日,Anthropic 向美国证券交易委员会(SEC)公开递交长达 338 页的 S 1 招股书,计划在纳斯达克上市。这标志着此前美国多家人工智能…